
يواجه مهندسو الروبوتات المتحركة تحديات كبيرة عند تصميم أنظمة محركات تروس للروبوتات ذات الأرجل. تستخدم معظم الروبوتات ثنائية القدمين الجديدة، مثل روبوت LEO، محركات كهربائية بتروس قريبة من الجسم. هذا التركيب يُخفّف وزن الأرجل ويساعد الروبوت على الحركة بمزيد من التحكم والسرعة. يجب على الروبوتات ثنائية القدمين وغيرها من الروبوتات ذات الأرجل حل العديد من المشكلات لضمان حركة سلسة:
التعامل مع التحكم في الحركة الصعبة بسبب الديناميكيات الصعبة والطرق العديدة التي يمكن للروبوت أن يتحرك بها.
الحفاظ على التوازن من خلال استخدام التحكم الحركي المتعدد الطبقات والأفكار القائمة على ردود الفعل.
التأكد من أن الروبوت يوفر الطاقة ويبقى ثابتًا، خاصة عند تغيير المشي على أرض وعرة.
استخدام ردود الفعل الحسية لمساعدة الروبوت على المشي بثبات.
تُعد الأجزاء المستوحاة من الطبيعة، وخطط التحكم الذكية، والاستخدام الأمثل للطاقة، عوامل بالغة الأهمية لتحسين حركة الروبوتات ثنائية القدمين. ويمكن للمهندسين والهواة استخدام هذه الأفكار لجعل الروبوتات تمشي بثبات وأمان وذكاء.
الوجبات السريعة الرئيسية
يجب أن تحافظ الروبوتات المتحركة على توازنها الجيد وتستخدم تحكمًا ذكيًا للمشي بأمان على مختلف الأسطح. يساعد اختيار المحركات ونسب التروس المثلى الروبوتات على التحرك بسرعة وحمل الأشياء الثقيلة. يساعد استخدام أجهزة استشعار، مثل مستشعرات القوة ومقاييس التسارع، الروبوتات على تغيير خطواتها وتجنب السقوط. يساعد التصميم الميكانيكي الجيد والأجزاء الموفرة للطاقة الروبوتات على إطالة عمرها وتحسين أدائها. الروبوتات ثنائية الأرجل أخف وزنًا وأسرع، لكنها تحتاج إلى تحكم دقيق. أما الروبوتات رباعية الأرجل، فهي أكثر ثباتًا وأداءً أفضل على الأراضي الوعرة.
احتياجات حركة الروبوت الماشي
الاستقرار والتوازن
الاستقرار مهم جدًا للروبوتات ذات الأرجل. يحتاج المهندسون إلى تصميم روبوتات قادرة على الحفاظ على توازنها على الأرض المستوية أو الوعرة. يجب على الروبوتات تغيير عرض وطول خطواتها لتجنب السقوط. وهذا بالغ الأهمية عند تغير طبيعة الأرض. الحفاظ على التوازن الجانبي أهم من الحركة من الأمام إلى الخلف. قد تكون الأماكن الحقيقية صعبة، لذا يجب على الروبوتات الاستجابة بسرعة للحفاظ على ثباتها. تساعد محركات الأرجل الحركية والمحركات المستوحاة من علم الأحياء الروبوتات على التعامل مع الصدمات والأسطح المختلفة. تساعد هذه الأفكار الروبوتات على الحفاظ على توازنها وتجنب السقوط، حتى عند اصطدامها بالأشياء.
نصيحة: جرّب استخدام نظامي التحكم في معاوقة مساحة العمل والتحكم الهجين في الدخول. يساعد هذان النظامان الروبوتات على الحفاظ على توازنها في حال اصطدامها بشيء أثناء المشي.
القوة والعزم
يحتاج الروبوت إلى القوة وعزم الدوران ليتحرك بسلاسة. يحتاج الروبوت إلى قوة كافية لرفع جسمه وتحريكه. تعمل المحركات ومخفضات السرعة معًا لتوفير عزم الدوران المناسب لكل مفصل. في الروبوتات ثنائية ورباعية الأرجل، يزود نظام الطاقة المحركات بالطاقة. يختار المهندسون نسب التروس التي توازن بين السرعة والقوة، مما يساعد الروبوتات على التحرك بسلاسة على جميع أنواع الأسطح. تساعد المحركات المستوحاة من الطبيعة، ذات المرونة التسلسلية، على امتصاص الصدمات وتقليل الأخطاء، كما أنها تساعد على توفير الطاقة. كل هذا يجعل الروبوتات تتحرك بشكل أفضل وأكثر ثباتًا في الواقع.
الدقة والكفاءة
الدقة والكفاءة تُحسّنان حركة الروبوتات. تُمكّن علب التروس ومخفضات السرعة الجيدة المهندسين من التحكم الجيد في عزم الدوران والسرعة، مما يجعل حركة الروبوتات أكثر سلاسةً وبأخطاء أقل. تستهلك أنظمة محركات التروس الفعّالة طاقةً أقل وتدوم لفترة أطول، كما أنها تحتاج إلى إصلاح أقل. تتميز المحركات عديمة النواة، ومحركات التيار المستمر عديمة الفرش، ومحركات السيرفو بمزاياها الخاصة للروبوتات ذات الأرجل. يساعد اختيار القطع المناسبة الروبوتات على الحركة بشكل مثالي دون هدر الطاقة. تُمكّن التصاميم الموفرة للطاقة الروبوتات من العمل لفترة أطول وإنجاز المزيد من المهام يوميًا.
محركات تروس الحركة ثنائية القدمين
أنواع المحركات
يحتاج المهندسون إلى اختيار محركات التروس المناسبة للروبوتات ثنائية الأرجل. أكثر أنواع المحركات استخدامًا لهذه الروبوتات هي:
محركات التيار المستمر : تُستخدم هذه المحركات لتحريك أرجل الروبوت أو مفاصله. توفر هذه المحركات قوة كبيرة ويمكن التحكم بها بدقة باستخدام أجهزة الاستشعار. تساعد محركات التيار المستمر الروبوت على المشي بسلاسة والاستجابة بسرعة.
محركات السيرفو: تستخدم العديد من الروبوتات محركات السيرفو لتحريك مفاصلها. تتميز محركات السيرفو بصغر حجمها وسهولة استخدامها، حيث تُمكّن الروبوت من تحريك أرجله بزوايا دقيقة، وهو أمر بالغ الأهمية للمشي.
محركات السائر: تساعد محركات السائر الروبوت على تحريك أرجله إلى المكان الصحيح. يمكنها الثبات في مكانها دون الحاجة إلى قوة إضافية. هذا يساعد الروبوت على التوقف أو التوازن أثناء المشي.
المحركات الخطية: تُحرّك هذه المحركات الأجزاء في خط مستقيم. يستخدمها المهندسون مع محركات أخرى لتمديد الأرجل أو سحبها. هذا يُمكّن الروبوت من المشي بطرق متعددة.
المحركات الهوائية أو الهيدروليكية: تستخدمها الروبوتات الكبيرة أحيانًا. فهي تُولّد قوةً كبيرةً تُمكّن الروبوت من رفع الأشياء الثقيلة أو السير على أرض وعرة.
نصيحة: فكّر في وزن الروبوت، وعدد مفاصله، والسرعة التي تريدها له. جرّب محركات مختلفة لتحديد الأنسب لروبوتك.
عزم الدوران والسرعة
يُعدّ عزم الدوران والسرعة عاملين أساسيين في كيفية سير الروبوتات ثنائية الأرجل. تُؤثر نسب التروس على سرعة وقوة حركة أرجل الروبوت. يجب على المهندسين إيجاد المزيج المناسب لضمان سير الروبوت بسلاسة.
نسب التروس الصغيرة تُسرّع حركة الأرجل. تستخدم هذه النسب وزن الروبوت نفسه للمساعدة في الحركة، مما يُسهّل تحريك الأرجل ذهابًا وإيابًا. هذا مُناسب للخطوات السريعة والخفيفة.
تساعد نسب التروس الكبيرة الروبوت على حمل وزن أكبر. فهي تُعطي قوة أكبر، لكنها تُبطئ حركة الأرجل. وهذا يُناسب الحركات البطيئة والقوية، مثل حمل جسم الروبوت.
يمكن لمشغلات نسب التروس المتغيرة (VGA) التبديل بين إعدادات السرعة والقوة. هذا يُمكّن الروبوت من اختيار السرعة أو القوة الأنسب لكل مرحلة من مراحل المشي. على سبيل المثال، يمكنه تحريك الساق بسرعة عند التأرجح واستخدام قوة أكبر عند الوقوف.
تستطيع خوارزميات التحكم اختيار نسبة التروس الأنسب تلقائيًا. هذا يُساعد الروبوت على تقليل استهلاك الطاقة وتحسين أدائه أثناء المشي.
تغيير نسب التروس أثناء المشي يُمكّن الروبوت من التحرك بسرعة وحمل حمولات ثقيلة. هذا يُساعد الروبوت على التعامل مع المطبات والتغيرات في الأرض.
ملاحظة: جرّب دائمًا نسب التروس باستخدام وحدة تحكم الروبوت. غيّر النسب لتتناسب مع طريقة مشي الروبوت والأرض التي سيمشي عليها.
التحكم والمستشعرات
يتطلب المشي الآمن على قدمين تحكمًا جيدًا وأجهزة استشعار. يستخدم المهندسون التغذية الراجعة الفورية للحفاظ على ثبات الروبوت وسرعته.
تشير الدراسات إلى أن مقاييس التسارع ومستشعرات القوة تُعطي أفضل النتائج في الروبوتات ثنائية الأرجل. تقيس هذه المستشعرات زوايا المفاصل، والسرعة، وموضع الأرجل، وكيفية حركة وزن الروبوت. تساعد هذه البيانات وحدة التحكم في الروبوت على التحقق من سلامة كل خطوة وإجراء تغييرات سريعة. باستخدام هذه المستشعرات، يستطيع الروبوت تخمين ثبات الخطوة قبل اتخاذها، مما يُساعد على منع السقوط والحفاظ على توازن الروبوت.
تستخدم الروبوتات الحديثة خوارزميات ذكية للتحكم في المشي لتحسين المشي. يوضح الجدول أدناه أحدث الاتجاهات والطرق للتحكم في المشي على قدمين:
اتجاه التقدم | الوصف | الأساليب الرئيسية / الأمثلة |
|---|---|---|
التعلم القائم على الاستراتيجية | يساعد الروبوت على التعلم وتحسين قدرته على المشي بمفرده. | توليد النمط المركزي (CPG)، والشبكات العصبية (NN)، والتعلم التعزيزي (RL)؛ والمشي التكيفي، وتحديد النظام، والقدرة على التكيف عبر الإنترنت |
التحكم في المشية متعدد الوسائط | يتيح للروبوت استخدام طرق مختلفة للمشي والتبديل بينها. | مكتبات المشي، واتخاذ القرارات بشأن تبديل الوضع، وتتبع المسار |
التحكم في المشية المتوافق | يجعل الروبوت أفضل في المشي على الأرض الوعرة وتلقي الضربات. | التحكم في المعاوقة والقبول، قوالب المشي مع امتثال الساق |
يمكن للمهندسين استخدام أفكار التحكم هذه لمساعدة الروبوت على المشي في أماكن جديدة وأداء مهام جديدة. على سبيل المثال، يُمكّن توليد النمط المركزي (CPG) الروبوت من الحركة بإيقاع متناغم كالحيوانات. تُساعد الشبكات العصبية (NN) الروبوت على تعلم الحركات الصعبة والتغيير عند اختلافها. يُمكّن التعلم المُعزّز (RL) الروبوت من تحسين قدرته على المشي من خلال التعلم مما يحدث.
نصيحة: استخدم ردود فعل المستشعر مع خوارزميات التحكم الذكية لتحقيق أفضل أداء للمشي على قدمين. اختبر وحدة تحكم روبوتك على عدة أسطح للتأكد من أنها تسير بشكل جيد.
أنظمة محركات التروس رباعية الأرجل
آليات الساق
تحتاج الروبوتات رباعية الأرجل إلى أرجل قوية وقابلة للانحناء، مما يُمكّنها من الحركة على أنواع مُختلفة من الأراضي. غالبًا ما يختار المهندسون تصميمات أرجل مُتسلسلة أو مُتوازية. وتُستخدم الأرجل المُتسلسلة المُكوّنة من جزأين بشكل أكبر، فهي بسيطة وتُناسب العديد من المهام. تستخدم بعض الروبوتات رباعية الأرجل نظام التشغيل الهيدروليكي لزيادة القوة، مما يُمكّنها من المشي على الأراضي الوعرة وحمل الأشياء الثقيلة. تُضيف التصاميم المُستوحاة من علم الأحياء أعمدةً عظميةً مرنةً وطرقًا لتخزين الطاقة. تُساعد هذه الميزات الروبوتات على توفير الطاقة عند الركض أو الجري. إذا كان جذع الروبوت قابلًا للانحناء وتخزين الطاقة، فإنه يتحرك بشكل أشبه بالحيوانات ويستهلك طاقة أقل.
لصنع روبوتات ذات أرجل جيدة، يستخدم المهندسون أساليب تصميم خاصة. فهم يحاولون موازنة القوة والسرعة والمتانة. تساعد الخوارزميات التطورية في إيجاد أفضل أشكال وهياكل الأرجل. يمكن للأرجل الهيدروليكية إرسال ما يصل إلى 94% من القوة، ولكن يجب على المهندسين مراقبة فقدان الطاقة في المضخات والصمامات. تساعد إضافة أجزاء مرنة وقابلة للتمدد الروبوتات على الحركة بشكل أفضل، ولكنها تُصعّب التحكم أيضًا. يجب على المهندسين اختبار تصاميم مختلفة للأرجل لمعرفة أيها يناسب روبوتهم والأرض.
نصيحة: استخدم أجزاءً مرنةً في الأرجل لتخزين الطاقة وإطلاقها. هذا يُساعد الروبوت على التحرك أسرع واستهلاك طاقة أقل على الأرض الوعرة.
المزامنة سريعة وتجعل قرص النسخ الاحتياطي
يضمن التزامن حركة الأرجل الأربعة بشكل صحيح. في الروبوتات رباعية الأرجل، يستخدم المهندسون خطط تحكم مثل مولدات الأنماط المركزية (CPGs). تستخدم هذه المولدات مذبذبات خاصة لتوقيت حركة كل ساق. يساعد هذا الروبوت على الحفاظ على ثبات خطاه، خاصةً على الأرض الملساء.
أحيانًا، يصطدم الروبوت بالمطبات أو تتغير الأرض بسرعة، مما قد يؤدي إلى خلل في التزامن. يستخدم المهندسون خوارزمية إدارة الزخم الحركي (KMMA) لحل هذه المشكلة. تتيح خوارزمية KMMA لكل ساق الحفاظ على خطوتها وحجمها. يعمل هذا حتى مع مواجهة الروبوت لمطبات كبيرة. بهذه الطريقة، لا يحتاج الروبوت إلى أنظمة تحكم إضافية، ويبقى ثابتًا عند الجري أو الدوران.
تساعد خطط المزامنة الروبوتات على التحكم في السرعة والاتجاه والتوازن. من خلال الحفاظ على ثبات خطوات المشي، يستطيع الروبوت التعامل مع الأرض الجديدة والحفاظ على سلامته. ينبغي على المهندسين تجربة خطط مزامنة مختلفة لاختيار الأنسب لروبوتاتهم.
ملاحظة: تأكد دائمًا من كيفية تحرك الروبوت على مختلف أنواع الأراضي. غيّر إعدادات المزامنة للحفاظ على ثبات الروبوت وتوفير الطاقة.
التحكم الموزع
يتيح التحكم الموزع للروبوتات رباعية الأرجل الاستجابة السريعة لتغيرات الأرض. لكل ساق وحدة تحكم ومستشعرات خاصة بها. يتيح هذا الإعداد للروبوت اتخاذ القرارات بدقة عند كل ساق. لا يحتاج الروبوت إلى إرسال كل إشارة إلى جهاز كمبيوتر رئيسي، مما يقلل من التأخير ويساعد الروبوت على البقاء ثابتًا.
يُعزز التحكم الموزع قوة وكفاءة الروبوتات، خاصةً على الأراضي الوعرة. تستخدم حلقات التحكم المحلية بيانات مستشعر القوة وعزم الدوران عند القدمين. هذا يُمكّن الروبوت من تغيير حركة ساقه فورًا. إذا لامست إحدى ساقيه الأرض مبكرًا، يُمكن لوحدة التحكم المحلية تغيير مسارها بسرعة. لا يحتاج الروبوت إلى انتظار أوامر عالية المستوى، مما يجعله أكثر استقلاليةً وقدرةً على التعامل مع المفاجآت.
يستخدم المهندسون نظام تحكم موزعًا لربط العديد من المستشعرات والأجزاء المتحركة، مثل الأشواك الاصطناعية. يساعد هذا الروبوت على تغيير شكله والحفاظ على توازنه. يستطيع الروبوت اتباع حركات ثابتة وتحريك مركز ثقله ليبقى منتصبًا. تساعد الأقدام متعددة النقاط، المزودة بمستشعرات، الروبوت على التشبث والتحرك على الأرض الصلبة.
أنظمة محركات التروس مهمة للتعامل مع مختلف أنواع الأراضي. توفر المحركات عالية عزم الدوران مع علب التروس الكوكبية منخفضة النسبة قوة ومرونة. تتيح هذه المحركات للروبوت التحرك للخلف عند الحاجة. يستطيع الروبوت الاستجابة للقوى الخارجية وتغيير حركته. تستخدم خطط التحكم بيانات المستشعرات من وحدات القياس بالقصور الذاتي (IMUs) ومشفرات المفاصل لتقدير ميل وسطح الدعم. ثم يغير الروبوت جسمه وأرجله للحصول على أفضل ثبات والحفاظ على ثباته.
تستخدم بعض الروبوتات رباعية الأرجل أنظمة ذكية مثل نظام التكيف الحركي السريع (RMA). تتعلم هذه الأنظمة من حركات الروبوت وبيانات المستشعرات. يستطيع الروبوت تغيير مساره وقوته في الوقت الفعلي، حتى على أرض جديدة أو زلقة. يساعد هذا المزيج من التصميم الذكي والتحكم المتطور الروبوتات على التعامل مع الأماكن الصعبة والمتغيرة.
نصيحة: استخدم التحكم الموزع لمعالجة بيانات المستشعر في كل ساق. هذا يُساعد الروبوت على الاستجابة بشكل أسرع والثبات على الأرض الوعرة.
الميزات | فوائد الروبوتات رباعية الأرجل | مثال على كيفية التنفيذ |
|---|---|---|
حلقات التحكم المحلية | رد فعل سريع لتغيرات التضاريس | ضع وحدات التحكم على كل ساق |
أقدام متعددة النقاط | قوة جر أفضل وتكيف أفضل مع التضاريس | أضف أجهزة استشعار لكل قدم |
محركات تروس عالية عزم الدوران | حركة قوية ومرنة | استخدم علب التروس الكوكبية ذات النسبة المنخفضة |
التكيف القائم على الذكاء الاصطناعي | ضبط المشية والقوة في الوقت الفعلي | دمج أنظمة RMA أو الأنظمة المماثلة |
باستخدام تصميمات أرجل ذكية، ومزامنة جيدة، وتحكم موزع، يستطيع المهندسون صنع روبوتات رباعية الأرجل تتحرك بسلاسة، وتتحمل أي نوع من أنواع الأرض، وتحافظ على ثباتها. تساعد هذه الحلول الفرق على بناء روبوتات جاهزة للمهام العملية.
هندسة حركة الروبوت
تصميم ميكانيكي
يؤثر التصميم الميكانيكي على كفاءة حركة الروبوتات. يعمل المهندسون على دمج محركات التروس ، وتحديد موضع النوابض، وهيكل الإطار. يستخدمون نوابض متوازية لتقليل الجهد الذي تبذله المحركات، مما يوفر الطاقة ويطيل عمر البطاريات. كما أن المحركات الأصغر حجمًا تُنتج حرارة أقل. يوضح الجدول أدناه نقاط التصميم المهمة وكيفية مساهمتها في تحسين أداء الروبوتات ذات الأرجل:
نظر | الوصف | التأثير |
|---|---|---|
الامتثال الموازي (سبرينغز) | تساعد الينابيع المحركات على استخدام طاقة أقل | محركات أصغر، حرارة أقل، عمر بطارية أطول |
اختيار مقاييس الأداء | اختر أفضل الطرق لقياس أداء الروبوت | حجم محرك أفضل وكفاءة النظام |
مبدأ مطابقة القصور الذاتي | تطابق نسب التروس لموازنة عزم المحرك والحمل | أداء المحرك أسرع وأكثر كفاءة |
تحميل المسار الديناميكي | استخدم بيانات المشي الحقيقية لاختيار المحركات وناقلات الحركة | التأكد من أن الخيارات تعمل في حركة الروبوت الحقيقية |
مقايضات صلابة الزنبرك | موازنة صلابة الزنبرك لتوفير السرعة والطاقة | العثور على أفضل صلابة لكل حركة الروبوت |
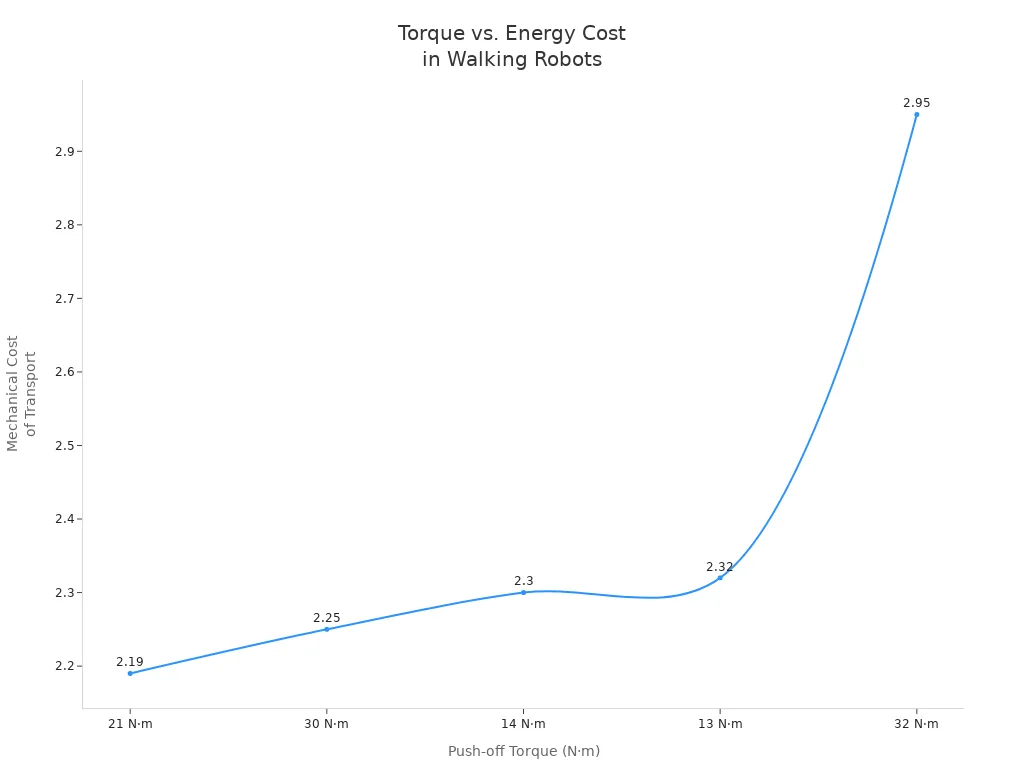
يجب على المهندسين الموازنة بين عزم الدوران والسرعة. فزيادة عزم الدوران تُمكّن الروبوتات من السير أسرع، لكنها تستهلك طاقة أكبر. يوضح الرسم البياني أدناه كيف تتغير التكلفة الميكانيكية مع تغير عزم الدوران:
تُساعد الأطر القابلة لإعادة التشكيل الروبوتات على أداء مهام جديدة. فهي تُمكّنها من تغيير طريقة حركتها في بيئات مختلفة. كما أن الأجزاء المعيارية والعجلات القابلة للتعديل تجعل الروبوتات أكثر مرونة وقوة.
تكامل أجهزة الاستشعار
يُساعد تكامل المستشعرات الروبوتات على المشي بدقة أكبر. يستخدم المهندسون العديد من المستشعرات، مثل ماسحات الليزر، والجيروسكوبات، ومقاييس التسارع، ومستشعرات القوة وعزم الدوران، ومستشعرات الضغط. يدمجون هذه المستشعرات باستخدام تقنية دمج المستشعرات، التي تدمج بيانات الحركة، والقصور الذاتي، والرؤية، والليدار لتحسين تقدير الحالة.
تستخدم استراتيجيات التعلم نماذج عالمية لتنقية بيانات المستشعرات. تساعد هذه النماذج الروبوتات على التعامل مع ضوضاء المستشعرات والتغيرات في العالم الحقيقي. يستخدم المهندسون مولدات مسارات مزودة بتغذية راجعة حسية، مما يُمكّن الروبوتات من السير على أرض وعرة. تُوفر مستشعرات الضغط في أقدام الروبوت بيانات التلامس، مما يُساعد على الثبات والمشي بسلاسة.
نصيحة: جرّب خوارزميات رسم الخرائط وإزالة الآثار. هذا يُساعد الروبوتات على رؤية الأرض بشكل أفضل باستخدام أجهزة استشعار رخيصة.
خوارزميات التحكم
تُرشد خوارزميات التحكم الروبوتات إلى كيفية الحركة. يستخدم المهندسون عدة طرق تحكم رئيسية:
خوارزمية التحكم | الوصف | نقاط القوة | القيود |
|---|---|---|---|
مولدات النمط المركزي | نسخ إيقاعات الحيوانات لتحريك الأرجل | متكيف، إيقاعي، مستوحى من الطبيعة | ليس جيدًا على الأرض الصعبة |
التحكم التنبئي بالنموذج | يخطط للإجراءات باستخدام التوقعات المستقبلية | جيد في الاسترداد والتحكم المتوازن | يحتاج إلى قدر كبير من طاقة الكمبيوتر |
تعزيز التعلم | يتعلم من الخبرة أن يمشي بشكل أفضل | يعالج المشاكل ويوفر الطاقة | قد لا يعمل بشكل جيد على أرض جديدة |
وحدات تحكم PID مُحسّنة بواسطة GA | يستخدم الخوارزميات الجينية لضبط PID | دقيق وسريع وأقل خطأ | أصعب للاستخدام على الروبوتات الحقيقية |
غالبًا ما يمزج المهندسون هذه الخوارزميات للتحكم الهجين. على سبيل المثال، يستخدمون خوارزميات CPG للمشي الأساسي وخوارزميات MPC للتوازن. هذا يُساعد الروبوتات ذات الأرجل على البقاء ثابتة وفعالة في الحياة الواقعية.
إدارة الطاقة
تُساعد إدارة الطاقة الروبوتات على العمل لفترة أطول. يختار المهندسون المحركات ومحركات الأقراص وأجهزة التحكم التي تستهلك طاقة أقل. ويكتبون برامج للحد من هدر الطاقة. تُحافظ الفحوصات الدورية على عمل جميع الأجزاء بكفاءة وتوفير الطاقة. يُمكّن الكبح التجديدي الروبوتات من استعادة طاقتها عند الحركة.
اختر الأجزاء الفعالة لتوفير الطاقة.
برمجة الروبوتات حتى لا تهدر الطاقة.
حافظ على الروبوتات في حالة جيدة لتوفير الطاقة.
استخدم الكبح المتجدد لاستعادة الطاقة.
تساعد هذه الخطوات الروبوتات ذات الأرجل على العمل لفترة أطول وتحسين أدائها. الإدارة الجيدة للطاقة تعني أن الروبوتات أكثر كفاءة وموثوقية وأقل تكلفة في التشغيل.
الحركة ثنائية الأرجل مقابل الحركة الرباعية الأرجل
نقاط القوة والضعف
يدرس المهندسون الروبوتات ثنائية ورباعية الأرجل لتحديد أيها الأفضل أداءً. لكل نوع مزايا وعيوب في الحركة في الواقع. يوضح الجدول أدناه اختلافها في احتياجات محرك التروس، والتوازن، والتحكم:
البعد | حركة رباعية الأرجل | الحركة ثنائية القدمين |
|---|---|---|
متطلبات عزم دوران المحرك | تحتاج إلى محركات أقوى لتحقيق التوازن والأرجل الطويلة. | يستخدم عزم دوران أقل، لكنه يحتاج إلى تحكم دقيق. |
نسبة التروس | تستخدم نسب تروس أكبر لمزيد من القوة، ولكن بشكل أبطأ. | يؤدي التحكم الأكثر صرامة إلى تغيير طريقة عمل المحركات. |
استقرار | أربعة أرجل تجعلها ثابتة، ويمكن استخدام محركات قوية. | الساقين أقل ثباتًا، وتحتاج إلى تحكم ذكي. |
تعقيد التحكم | من السهل السيطرة عليه لأنه يقف بشكل جيد. | أصعب في التحكم، ويحتاج إلى مزيد من قوة الكمبيوتر. |
وزن النظام وتعقيده | أثقل بسبب المحركات والتروس الكبيرة. | أخف وزنا، ولكن السيطرة عليها أصعب. |
سرعة | ليس سريعًا لأنه يركز على القوة. | يمكن أن تذهب بشكل أسرع، ولكن الحفاظ على التوازن أمر صعب. |
تتحرك الروبوتات ثنائية الأرجل بنشاط وهي أخف وزنًا. لكنها تحتاج إلى تحكم ذكي لتجنّب السقوط. أما الروبوتات رباعية الأرجل فهي أكثر ثباتًا وتستطيع المشي على أرض وعرة. لكنها أثقل وزنًا وأقل سرعة.
سيناريوهات التطبيق
تُستخدم الروبوتات ثنائية ورباعية الأرجل في مهام مختلفة. يوضح الجدول أدناه أفضل استخدام لكل نوع:
نوع الروبوت | سيناريوهات التطبيق الشائعة | الوصف والأمثلة |
|---|---|---|
الروبوتات ذات القدمين | تُستخدم في البناء والإصلاح والأعمال الخطرة. مثال: الروبوت الرقمي. | |
الروبوتات ذات القدمين | مساعدة الناس على التحسن، ورعاية المرضى، ومساعدة كبار السن. | |
الروبوتات ذات القدمين | مهام البحث والإنقاذ | تجوّل بين الأماكن الخطرة والأنقاض والفجوات. مناسب للأعمال النووية أو تحت الماء. |
الروبوتات ذات القدمين | الترفيه والتعليم | العمل كمدرسين أو فنانين أو شركاء في اللعبة. |
الروبوتات رباعية الأرجل | الملاحة في التضاريس المعقدة | المشي على أرض ناعمة وصعبة مع سيطرة خاصة. |
الروبوتات رباعية الأرجل | تقليد حركات الحيوانات | تحرك مثل الحيوانات وقم بحركات رائعة. |
الروبوتات رباعية الأرجل | مهام التلاعب بالحركة | استخدم ساقيك للمشي والقيام بالمهام في نفس الوقت. |
الروبوتات رباعية الأرجل | البحوث والتنمية | جرب أفكارًا جديدة للتحكم وطرقًا للمشي على الأرض الوعرة. |
الروبوتات ثنائية الأرجل تناسب الأماكن المُخصصة للبشر. أما الروبوتات رباعية الأرجل، فهي أفضل في الأماكن الخارجية والصعبة.
نصائح التصميم
يستطيع المهندسون جعل الروبوتات قادرة على المشي بشكل أفضل باستخدام هذه النصائح:
استخدم الأجزاء المرتبطة مثل الأربعة قضبان أو البانتوجراف لجعل الروبوتات ثنائية الأرجل تتحرك بشكل جيد باستخدام عدد أقل من المحركات.
اختر مواد قوية تتناسب مع المكان الذي سيذهب إليه الروبوت.
اختر نظام الطاقة مبكرًا حتى يعمل مع المحركات.
أضف أجهزة استشعار تساعد الروبوت في أداء عمله، مثل أجهزة استشعار رؤية العوائق أو الشعور بالأرض.
اجعل جسم الروبوت سهل الفتح للتحقق من البطارية والمستشعر.
اختبار الأجزاء المتحركة قبل بناء الروبوت بأكمله للتحقق من التوازن.
استخدم الطباعة ثلاثية الأبعاد أو الطحن باستخدام الحاسب الآلي لإنشاء أجزاء قوية ودقيقة.
حافظ على التصميم بسيطًا وسهل التحكم ووفر الطاقة للحصول على أفضل نزهة.
ملاحظة: لا تستخدم نوابض غير متوافقة، أو محركات ثقيلة، أو علب تروس رديئة. انتبه لمشاكل التحكم والتصاميم التي يصعب استخدامها، فقد تجعل الروبوت أقل ثباتًا وراحةً.
يحتاج الروبوت المتحرك إلى نظام محرك تروس وخطة تحكم مناسبين. هذا يُمكّن الروبوت من الحركة بقوة وثبات. ينبغي على المهندسين اختيار استراتيجيات التحكم المناسبة لكل روبوت ومهمة. الحركة ثنائية القدمين تُحقق أفضل النتائج مع التحكم التكيفي. يُغير هذا النوع من التحكم التوقيت والصلابة والقوة مع كل خطوة. تستخدم الروبوتات رباعية الأرجل وحدات تحكم إيقاعية للحفاظ على ثبات مشيتها. تُساعد الأفكار المستوحاة من علم الأحياء، مثل التعلم المنهجي المزدوج ومولدات الأنماط المركزية، الروبوتات ثنائية القدمين على تعلم طرق جديدة للمشي والتعامل مع التغييرات. يُمكن للمهندسين تحسين قدرة الروبوتات على المشي من خلال اختبار وضبط أساليب تكيفية جديدة. تجنب الأخطاء الشائعة. استمر في التعلم عن الحركة ثنائية القدمين للحصول على نتائج أفضل.
الأسئلة الشائعة
كيف يمكن لأي شخص اختيار المحرك والتروس المناسب لروبوت المشي؟
أولاً، راقب وزن الروبوت. احسب عدد مفاصله. فكّر في السرعة التي تريدها له. جرّب محركات ونسب تروس مختلفة لمعرفة أيّها يعمل. أنشئ جدولاً لمقارنة عزم الدوران والسرعة والكفاءة. سيساعدك هذا في اختيار المحرك الأنسب لروبوتك.
ما هي أجهزة الاستشعار التي تساعد على تحسين استقرار مشي الروبوت؟
تُعطي مستشعرات القوة، ومقاييس التسارع، والجيروسكوبات تغذية راجعة فورية. تُساعد هذه المستشعرات الروبوت على تغيير خطواته للحفاظ على توازنه. غالبًا ما يدمج المهندسون البيانات من جميع المستشعرات للحصول على نتائج أفضل. وهذا ما يُسمى دمج المستشعرات.
كيف يمكن لأحد أن يقلل من استخدام الطاقة في الروبوتات المتحركة؟
اختر محركات وعلب تروس لا تُهدر الطاقة. أضف نوابض لدعم مفاصل الروبوت. استخدم الكبح المُتجدد لتوفير الطاقة عند تباطؤ الروبوت. كما تُساعد خوارزميات التحكم الذكية على تقليل استهلاك الطاقة. حافظ على الروبوت في حالة جيدة من خلال الفحوصات الدورية.
ما هي أفضل طريقة لاختبار تصميم روبوت المشي الجديد؟
ابدأ باختبار الروبوت على أرض مستوية. أضف العوائق والأماكن الوعرة تدريجيًا. سجّل ما تُظهره المستشعرات خلال كل اختبار. غيّر إعدادات التحكم إذا لزم الأمر. اختبر كل جزء قبل تجميع الروبوت بالكامل. يساعدك هذا على اكتشاف المشاكل مبكرًا.






