
Inženýři chodících robotů mají velké problémy při výrobě systémů převodových motorů pro roboty s nohama. Většina nových bipedálních robotů, jako je robot LEO, používá elektrické pohony s převody blízko těla. Toto uspořádání odlehčuje nohy a pomáhá robotovi pohybovat se s větší kontrolou a rychlostí. Bipedální a další roboti s nohama musí vyřešit mnoho problémů, aby se mohli dobře pohybovat:
Zvládání obtížného řízení pohybu kvůli složité dynamice a mnoha způsobům, jakými se robot může pohybovat.
Udržování rovnováhy pomocí vrstevnaté motorické kontroly a reflexních nápadů.
Zajišťuje, aby robot šetřil energii a zůstal stabilní, zejména při změnách chůze po nerovném terénu.
Využití senzorické zpětné vazby k napomáhání robotovi k stabilní chůzi.
Bioinspirované součástky, inteligentní plány řízení a dobré využití energie jsou velmi důležité pro lepší bipedální pohyb. Inženýři a amatéři mohou tyto nápady využít k tomu, aby roboti chodili stabilním, bezpečným a chytrým způsobem.
Key Takeaways
Kráčející roboti musí udržovat dobrou rovnováhu a používat inteligentní ovládání, aby mohli bezpečně chodit po mnoha površích. Výběr nejlepších motorů a převodových poměrů pomáhá robotům pohybovat se rychle a přenášet těžké předměty. Použití senzorů, jako jsou senzory síly a akcelerometry, pomáhá robotům měnit kroky a nepadat. Dobrý mechanický design a energeticky úsporné díly pomáhají robotům vydržet déle a lépe fungovat. Dvounožní roboti jsou lehčí a rychlejší, ale vyžadují pečlivé ovládání. Čtyřnožní roboti jsou stabilnější a lépe se jim daří na nerovném terénu.
Potřeby pro pohyb chodícího robota
Stabilita a rovnováha
Stabilita je pro roboty s nohama velmi důležitá. Inženýři potřebují vyvinout roboty, kteří dokáží udržet rovnováhu na rovném nebo hrbolatém povrchu. Roboti musí měnit šířku a délku svých kroků, aby nespadli. To je obzvláště důležité, když se terén mění. Udržování rovnováhy ze strany na stranu je důležitější než pohyb zepředu dozadu. Reálná místa mohou být složitá, takže roboti musí reagovat rychle, aby zůstali stabilní. Kinematické pohony nohou a bioinspirované aktuátory pomáhají robotům zvládat hrboly a různé povrchy. Tyto myšlenky pomáhají robotům udržet rovnováhu a nespadnout, i když do něčeho narazí.
Tip: Zkuste použít řízení impedance v prostoru úkolu a hybridní řízení admitance. Tyto metody pomáhají robotům udržet rovnováhu, pokud při chůzi do něčeho narazí.
Výkon a točivý moment
Pro dobrou chůzi robotů je zapotřebí výkon a točivý moment . Robot potřebuje dostatek síly ke zvedání a pohybu svého těla. Pohony a reduktory spolupracují, aby každému kloubu poskytly správný točivý moment. U bipedálních a čtyřnohých robotů dodává energetický systém energii motorům. Inženýři volí převodové poměry, které vyvažují rychlost a sílu. To pomáhá robotům dobře se pohybovat na všech druzích terénu. Bioinspirované pohony se sériovou elasticitou pomáhají absorbovat nárazy a snižovat chyby. Pomáhají také šetřit energii. Díky tomu se roboti v reálném životě lépe pohybují a zůstávají stabilní.
Přesnost a účinnost
Přesnost a efektivita pomáhají robotům lépe se pohybovat. Dobré převodovky a reduktory umožňují inženýrům dobře ovládat točivý moment a rychlost. Díky tomu se roboti pohybují plynulěji a s menším počtem chyb. Efektivní systémy převodových motorů spotřebovávají méně energie a vydrží déle. Také vyžadují méně oprav. Bezjádrové motory, bezkartáčové stejnosměrné motory a servomotory mají své výhody pro roboty s nohama. Výběr správných dílů pomáhá robotům pohybovat se přesně tak, jak mají, a neplýtvat energií. Energeticky úsporné konstrukce umožňují robotům pracovat déle a dělat více úkolů každý den.
Bipedální lokomotivní převodové motory
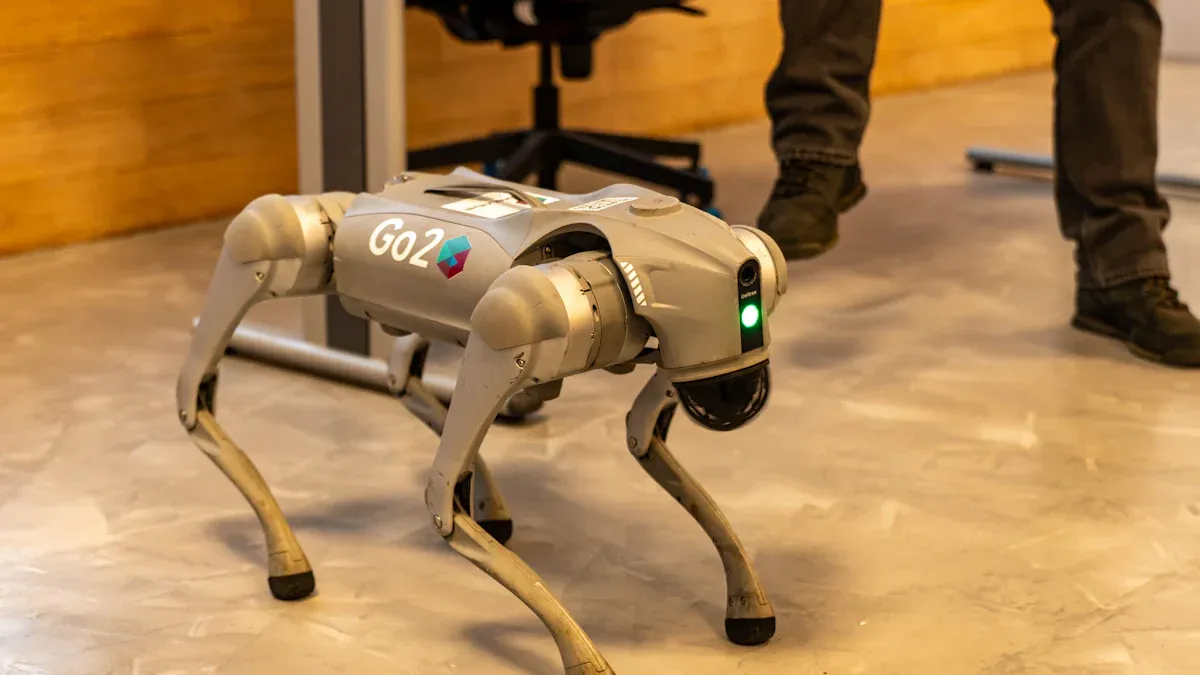
Typy motorů
Inženýři si musí vybrat správné převodové motory pro bipedální roboty. Nejpoužívanější typy motorů pro tyto roboty jsou:
Stejnosměrné motory : Tyto motory pohybují nohama nebo klouby robota. Vyvíjejí silnou sílu a lze je dobře ovládat pomocí senzorů. Stejnosměrné motory pomáhají robotovi plynule chodit a rychle reagovat.
Servomotory: Mnoho robotů používá k pohybu kloubů servomotory. Servomotory jsou malé a snadno se používají. Umožňují robotovi pohybovat nohama v přesných úhlech, což je důležité pro chůzi.
Krokové motory: Krokové motory pomáhají robotovi pohybovat nohama na správné místo. Dokážou udržet své místo bez vynaložení další síly. To pomáhá robotovi zastavit se nebo udržet rovnováhu při chůzi.
Lineární aktuátory: Ty umožňují pohyb součástí v přímé linii. Inženýři je používají s dalšími motory k natahování nebo zatahování nohou. To robotovi pomáhá chodit mnoha způsoby.
Pneumatické nebo hydraulické pohony: Velcí roboti je někdy používají. Vyvíjejí velkou sílu, která robotovi pomáhá zvedat těžké věci nebo chodit po nerovném terénu.
Tip: Zamyslete se nad hmotností robota, počtem kloubů a rychlostí, kterou chcete, aby chodil. Vyzkoušejte různé motory, abyste zjistili, který z nich je pro vašeho robota nejvhodnější.
Točivý moment a rychlost
Točivý moment a rychlost jsou velmi důležité pro to, jak bipedální roboti chodí. Převodové poměry mění rychlost a sílu pohybu nohou robota. Inženýři musí najít správnou kombinaci, aby robot dobře chodil.
Malé převodové poměry umožňují rychlejší pohyb nohou. Ty využívají vlastní hmotnost robota k podpoře pohybu, což usnadňuje pohyb nohou tam a zpět. To je dobré pro rychlé a lehké kroky.
Velké převodové poměry pomáhají robotovi nést větší váhu. Dávají sice větší sílu, ale nohy se pohybují pomaleji. To je lepší pro pomalé, silné pohyby, jako je například držení těla robota.
Pohony s variabilním převodovým poměrem (VGA) mohou přepínat mezi rychlým a silným nastavením. To umožňuje robotovi zvolit nejlepší rychlost nebo sílu pro každou část chůze. Například může rychle pohybovat nohou při švihu a při stání použít větší sílu.
Řídicí algoritmy dokáží samy zvolit nejlepší převodový poměr. To pomáhá robotovi spotřebovávat méně energie a lépe pracovat při chůzi.
Změna převodových poměrů za chůze umožňuje robotovi pohybovat se rychle a přenášet těžké náklady. To pomáhá robotovi zvládat hrboly a změny v terénu.
Poznámka: Vždy si vyzkoušejte převodové poměry s ovladačem robota. Změňte poměry tak, aby odpovídaly způsobu chůze robota a terénu, po kterém bude chodit.
Řízení a senzory
Pro bezpečnou chůzi na dvou nohou je zapotřebí dobré ovládání a senzory. Inženýři používají zpětnou vazbu v reálném čase, aby robot zůstal stabilní a rychlý.
Studie ukazují, že akcelerometry a senzory síly fungují nejlépe pro zpětnou vazbu u bipedálních robotů. Tyto senzory měří věci, jako jsou úhly kloubů, rychlost, poloha nohou a pohyb hmotnosti robota. Tato data pomáhají řídicí jednotce robota kontrolovat, zda je každý krok bezpečný, a provádět rychlé změny. Díky těmto senzorům dokáže robot odhadnout, zda bude krok stabilní, ještě než jej udělá. To pomáhá zabránit pádům a udržuje robota v rovnováze.
Moderní roboti využívají inteligentní algoritmy pro řízení chůze, aby lépe chodili. Níže uvedená tabulka ukazuje nové trendy a způsoby, jak ovládat bipedální chůzi:
Trend pokroku | Popis | Klíčové metody / příklady |
|---|---|---|
Založené na strategii učení | Pomáhá robotovi učit se a zlepšovat se v samostatné chůzi. | Centrální generování vzorů (CPG), neuronové sítě (NN), posilovací učení (RL); adaptivní chůze, identifikace systémů, online adaptabilita |
Multimodální řízení chůze | Umožňuje robotovi používat různé způsoby chůze a přepínat mezi nimi. | Knihovny chůze, rozhodování o přepínání módů, sledování trajektorie |
Poddajná kontrola chůze | Díky němu se robot lépe pohybuje po nerovném terénu a lépe snáší nárazy. | Řízení impedance a admitance, šablony chůze s poddajností nohou |
Inženýři mohou tyto nápady na řízení využít k tomu, aby robotovi pomohli s chůzí na nových místech a s prováděním nových úkolů. Například centrální generování vzorů (CPG) umožňuje robotovým nohám pohybovat se v rytmu podobně jako u zvířat. Neuronové sítě (NN) pomáhají robotovi učit se obtížné pohyby a měnit se, když se věci změní. Posilovací učení (RL) umožňuje robotovi zlepšovat chůzi učením se z toho, co se děje.
Tip: Pro nejlepší bipedální chůzi použijte zpětnou vazbu ze senzorů s algoritmy inteligentního řízení. Otestujte ovladač robota na mnoha površích, abyste se ujistili, že chodí dobře.
Systémy čtyřnásobných převodových motorů
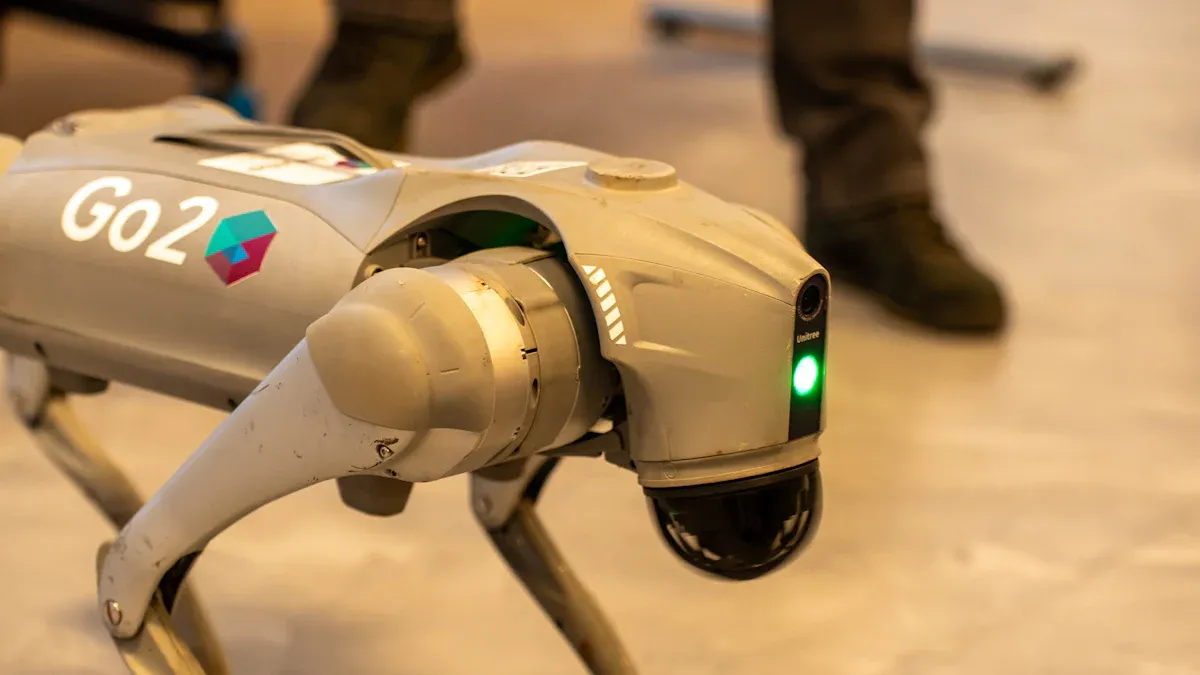
Mechanismy nohou
Čtyřnozí roboti potřebují silné a ohebné nohy. To jim pomáhá pohybovat se po mnoha typech terénu. Inženýři často volí sériové nebo paralelní konstrukce nohou. Nejčastěji se používá dvoudílná sériová noha. Je jednoduchá a hodí se pro mnoho úkolů. Někteří čtyřnozí roboti používají hydraulický pohon pro větší sílu. To jim pomáhá chodit po nerovném terénu a nosit těžké věci. Bioinspirované konstrukce přidávají flexibilní páteř a způsoby ukládání energie. Tyto vlastnosti pomáhají robotům šetřit energii při klusu nebo cvalu. Pokud se chobot robota může ohýbat a ukládat energii, pohybuje se spíše jako zvířata a spotřebovává méně energie.
Aby inženýři vyrobili dobré roboty s nohama, používají speciální konstrukční metody. Snaží se vyvážit sílu, rychlost a pevnost. Evoluční algoritmy pomáhají najít nejlepší tvary a struktury nohou. Hydraulické nohy mohou přenášet až 94 % síly, ale inženýři musí dávat pozor na ztráty energie v čerpadlech a ventilech. Přidání pružných a elastických dílů pomáhá robotům lépe se pohybovat. Zároveň to ale ztěžuje ovládání. Inženýři musí testovat různé konstrukce nohou, aby zjistili, která z nich nejlépe vyhovuje jejich robotovi a zemi.
Tip: Používejte elastické části v nohách k ukládání a uvolňování energie. To pomáhá robotovi pohybovat se rychleji a spotřebovávat méně energie na hrbolatém terénu.
Synchronizace
Synchronizace zajišťuje, že se všechny čtyři nohy pohybují správným směrem. U čtyřnohých robotů používají inženýři řídicí plány, jako jsou centrální generátory vzorů (CPG). CPG používají speciální oscilátory k načasování pohybu každé nohy. To pomáhá robotovi udržovat stabilní chůzi, zejména na hladkém povrchu.
Někdy robot narazí na hrboly nebo se terén rychle mění. Pak se může synchronizace přerušit. Inženýři k nápravě používají algoritmus Kinetic Momentum Management Algorithm (KMMA). KMMA umožňuje každé noze udržet si vlastní krok a velikost. To funguje i v případě, že robot čelí velkým hrbolem. Díky tomu robot nepotřebuje další řídicí systémy. Při běhu i otáčení zůstává stabilní.
Synchronizační plány pomáhají robotům ovládat rychlost, směr a rovnováhu. Udržováním stabilních kroků si robot poradí s novým terénem a zůstane v bezpečí. Inženýři by měli vyzkoušet různé synchronizační plány, aby našli ten nejlepší pro svého robota.
Poznámka: Vždy zkontrolujte, jak se robot pohybuje po různých površích. Změňte nastavení synchronizace, abyste udrželi robota stabilního a ušetřili energii.
Distribuovaná kontrola
Distribuované řízení umožňuje čtyřnohým robotům rychle reagovat na změny terénu. Každá noha má svůj vlastní ovladač a senzory. Toto nastavení umožňuje robotovi provádět volby přímo na každé noze. Robot nemusí posílat každý signál do hlavního počítače. To snižuje zpoždění a pomáhá robotovi udržet stabilitu.
Distribuované řízení dělá roboty silnějšími a efektivnějšími, zejména na nerovném terénu. Lokální řídicí smyčky využívají data ze senzorů síly a momentu v nohou. To umožňuje robotovi okamžitě změnit pohyb nohy. Pokud se jedna noha dotkne země dříve, lokální řídicí jednotka může rychle změnit její dráhu. Robot nemusí čekat na příkazy na vysoké úrovni. Díky tomu je robot nezávislejší a lépe zvládá překvapení.
Inženýři používají distribuované řízení k propojení mnoha senzorů a pohyblivých částí, jako jsou umělé páteře. To pomáhá robotovi měnit tvar a udržovat rovnováhu. Robot může používat stabilní chůze a přesouvat své těžiště, aby zůstal ve vzpřímené poloze. Vícebodové kontaktní chodidla se senzory pomáhají robotovi uchopit a pohybovat se po tvrdém povrchu.
Systémy převodových motorů jsou důležité pro manipulaci s různým terénem. Pohony s vysokým točivým momentem a planetové převodovky s nízkým převodovým poměrem dodávají robotu sílu a flexibilitu. Tyto převodové motory umožňují robotovi v případě potřeby pohyb dozadu. Robot může reagovat na vnější síly a měnit své pohyby. Řídicí plány využívají data ze senzorů z IMU a kloubových kodérů k odhadnutí sklonu a nosné plochy. Robot poté mění své tělo a nohy, aby dosáhl nejlepšího úchopu a zůstal stabilní.
Někteří čtyřnozí roboti používají inteligentní systémy , jako je Rapid Motor Adaptation (RMA). Tyto systémy se učí z pohybů robota a dat ze senzorů. Robot dokáže měnit svou chůzi a sílu v reálném čase, a to i na novém nebo kluzkém povrchu. Tato kombinace inteligentního designu a ovládání pomáhá robotům zvládat náročná a proměnlivá místa.
Tip: Pro zpracování dat ze senzorů na každé noze použijte distribuované řízení. To pomáhá robotovi reagovat rychleji a udržet si stabilitu na nerovném terénu.
vlastnost | Výhoda pro čtyřnohé roboty | Příklad implementace návodu |
|---|---|---|
Lokální regulační smyčky | Rychlá reakce na změny terénu | Umístěte ovladače na každou nohu |
Vícebodové kontaktní nohy | Lepší trakce a přizpůsobení se terénu | Přidejte senzory na každou nohu |
Vysokotlaké převodové motory | Silný, flexibilní pohyb | Používejte planetové převodovky s nízkým převodovým poměrem |
Adaptace řízená umělou inteligencí | Nastavení chůze a síly v reálném čase | Integrujte RMA nebo podobné systémy |
Díky chytrým konstrukcím nohou, dobré synchronizaci a distribuovanému řízení mohou inženýři vyrábět čtyřnohé roboty, které se dobře pohybují, zvládají jakýkoli terén a udržují stabilitu. Tato řešení pomáhají týmům vytvářet roboty připravené pro reálné úlohy.
Inženýrství robotické lokomotivy
mechanické provedení
Mechanická konstrukce ovlivňuje, jak dobře se roboti pohybují. Inženýři pracují na integraci převodových motorů , umístění pružin a konstrukci rámu. Používají paralelní pružiny, aby motory vykonávaly méně práce. To šetří energii a prodlužuje životnost baterií. Menší motory produkují méně tepla. Níže uvedená tabulka uvádí důležité konstrukční body a jak pomáhají robotům s nohama:
Zvažování | Popis | Dopad |
|---|---|---|
Paralelní poddajnost (pružiny) | Pružiny pomáhají motorům spotřebovávat méně energie | Menší motory, méně tepla, delší výdrž baterie |
Výběr metrik výkonu | Vyberte nejlepší způsoby měření výkonu robota | Lepší velikost motoru a účinnost systému |
Princip setrvačného párování | Přizpůsobte převodové poměry pro vyvážení setrvačnosti motoru a zátěže | Rychlejší a efektivnější výkon pohonu |
Dynamické načítání trajektorie | Použijte skutečná data o chůzi k výběru motorů a převodovek | Zajišťuje, aby volby fungovaly i v reálném pohybu robota |
Kompromisy tuhosti pružin | Vyvážená tuhost pružin pro úsporu rychlosti a energie | Najděte nejlepší tuhost pro každý pohyb robota |
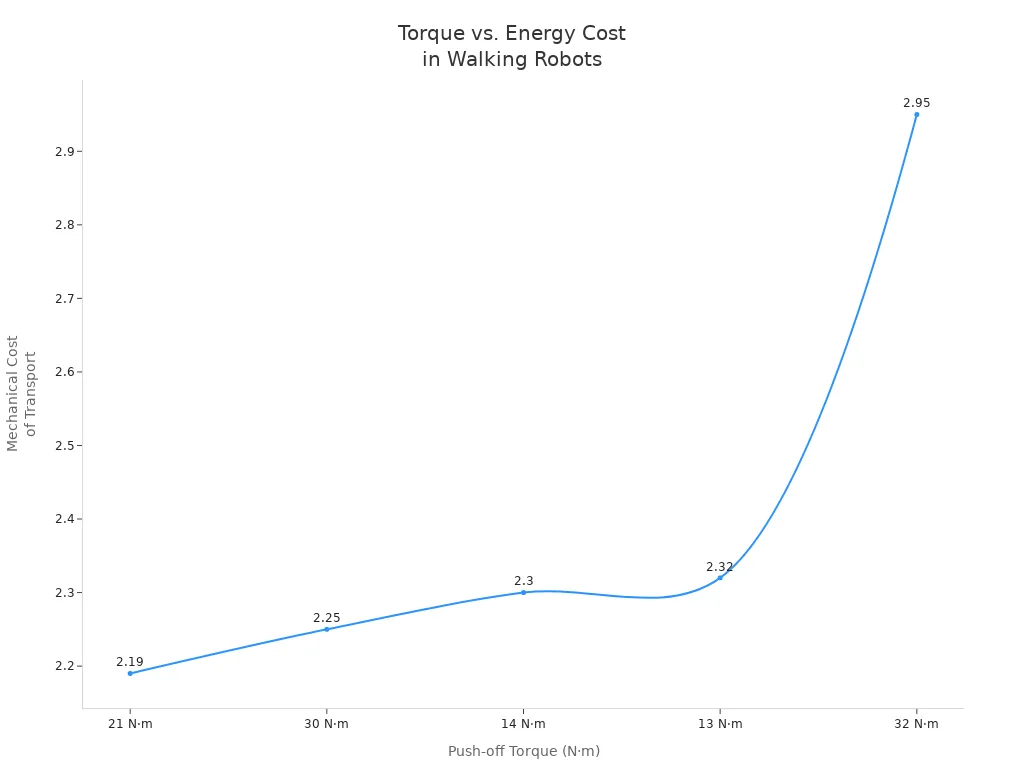
Inženýři musí vyvážit točivý moment a rychlost. Vyšší točivý moment umožňuje robotům jít rychleji, ale spotřebovávají více energie. Níže uvedený graf ukazuje, jak se mechanické náklady mění s točivým momentem:
Rekonfigurovatelné rámy pomáhají robotům vykonávat nové úkoly. Ty umožňují robotům měnit způsob pohybu v různých terénech. Modulární díly a nastavitelná kola činí roboty flexibilnějšími a silnějšími.
Integrace senzoru
Integrace senzorů pomáhá robotům chodit přesněji. Inženýři používají mnoho senzorů, jako jsou laserové skenery, gyroskopy, akcelerometry, senzory síly a momentu a tlakové senzory. Tyto senzory kombinují pomocí fúze senzorů. To propojuje kinematická, inerciální, vizuální a LIDAR data pro lepší odhad stavu.
Strategie založené na učení využívají modely světa k čištění dat ze senzorů. Tyto modely pomáhají robotům zvládat šum senzorů a změny v reálném světě. Inženýři používají generátory trajektorií se senzorickou zpětnou vazbou. To umožňuje robotům chodit po nerovném terénu. Tlakové senzory v robotických nohou poskytují kontaktní data. To pomáhá s přilnavostí a plynulou chůzí.
Tip: Vyzkoušejte mapovací algoritmy a odstraňování artefaktů. Ty pomáhají robotům lépe vidět zem s levnými senzory.
Řídící algoritmy
Řídicí algoritmy říkají robotům, jak se mají pohybovat. Inženýři používají několik hlavních metod řízení:
Řídicí algoritmus | Popis | Silné | Omezení |
|---|---|---|---|
Centrální generátory vzorů | Napodobujte zvířecí rytmy pro pohyb nohou | Adaptivní, rytmické, bioinspirované | Ne tak dobrý na obtížném terénu |
Prediktivní řízení modelu | Plánuje akce s využitím budoucích předpovědí | Dobrá regenerace, vyvážená kontrola | Vyžaduje hodně počítačového výkonu |
Posílení učení | Učí se ze zkušeností, jak lépe chodit | Řeší problémy, šetří energii | Na novém terénu nemusí dobře fungovat |
PID regulátory optimalizované pro GA | Používá genetické algoritmy k ladění PID regulátoru | Přesné, rychlé, méně chyb | Obtížnější použití na skutečných robotech |
Inženýři často kombinují tyto algoritmy pro hybridní řízení. Například používají CPG pro základní chůzi a MPC pro rovnováhu. To pomáhá robotům s nohama zůstat stabilní a efektivní v reálném životě.
Hospodaření s energií
Řízení energie pomáhá robotům pracovat déle. Inženýři vybírají motory, pohony a řídicí jednotky, které spotřebovávají méně energie. Píšou programy, aby se zabránilo plýtvání energií. Pravidelné kontroly udržují všechny součásti v dobrém stavu a šetří energii. Rekuperační brzdění umožňuje robotům získat energii zpět při pohybu.
Vyberte si účinné součástky pro úsporu energie.
Naprogramujte roboty tak, aby neplýtvali energií.
Udržujte roboty v dobré kondici, abyste šetřili energii.
Pro získání energie zpět použijte rekuperační brzdění.
Díky těmto krokům roboti s nohama vydrží déle a budou lépe pracovat. Dobré hospodaření s energií znamená, že roboti jsou efektivnější, spolehlivější a jejich provoz je levnější.
Bipedální vs. čtyřnohá lokomoce
Silné a slabé stránky
Inženýři zkoumají dvounohé a čtyřnohé roboty, aby zjistili, který z nich funguje nejlépe. Každý typ má dobré i nevýhody pro pohyb v reálném světě. Níže uvedená tabulka ukazuje, jak se liší v požadavcích na převodový motor, vyvážení a ovládání:
Vzhled | Čtyřnožný pohyb | Bipedální pohyb |
|---|---|---|
Požadavky na točivý moment motoru | Potřebuje silnější motory pro rovnováhu a delší nohy. | Spotřebovává menší točivý moment, ale vyžaduje pečlivou kontrolu. |
Převodový poměr | Používá větší převodové poměry pro větší sílu, ale pomalejší chod. | Přísnější ovládání mění způsob fungování motorů. |
Stabilita | Čtyři nohy zajišťují stabilitu a umožňují použití silných motorů. | Dvě nohy jsou méně stabilní, potřebují chytré ovládání. |
Složitost ovládání | Snadnější ovládání, protože dobře stojí. | Hůře se ovládá, vyžaduje větší počítačový výkon. |
Hmotnost a složitost systému | Těžší kvůli velkým motorům a převodům. | Lehčí, ale ovladatelnější. |
Rychlost | Ne tak rychle, protože se zaměřuje na sílu. | Může to být rychlejší, ale udržet rovnováhu je těžké. |
Dvounozí roboti se pohybují živě a jsou lehčí. Aby ale nespadli, potřebují chytré ovládání. Čtyřnozí roboti jsou stabilnější a dokáží chodit po nerovném terénu. Jsou ale těžší a ne tak rychlí.
Aplikační scénáře
Dvounohé a čtyřnohé roboty se používají pro různé úkoly. Níže uvedená tabulka ukazuje, kde který typ funguje nejlépe:
Typ robota | Běžné aplikační scénáře | Popis a příklady |
|---|---|---|
Bipedální roboti | Používá se pro stavbu věcí, opravy a rizikové práce. Příklad: Digitální robot. | |
Bipedální roboti | Pomáhat lidem uzdravovat se, pečovat o pacienty a pomáhat starším lidem. | |
Bipedální roboti | Pátrací a záchranné mise | Projděte nebezpečnými místy, sutinami a propastmi. Vhodné pro jaderné nebo podvodní práce. |
Bipedální roboti | Zábava a vzdělávání | Chovejte se jako zábavní učitelé, umělci nebo herní partneři. |
Čtyřnozí roboti | Navigace v komplexním terénu | Chůze po měkkém a obtížném terénu se zvláštní kontrolou. |
Čtyřnozí roboti | Napodobování pohybů zvířat | Hýbejte se jako zvířata a předvádějte skvělé triky. |
Čtyřnozí roboti | Úkoly manipulace s lokomotivou | Používejte nohy k chůzi a zároveň k vykonávání úkolů. |
Čtyřnozí roboti | Výzkum a vývoj | Vyzkoušejte nové nápady na ovládání a způsoby chůze po nerovném terénu. |
Dvounozí roboti se hodí do míst stvořených pro lidi. Čtyřnozí roboti jsou lepší venku a v těžko dostupných podmínkách.
Design Tipy
Inženýři mohou robotům vylepšit chůzi pomocí těchto tipů:
Používejte propojené části, jako je čtyřtyčový systém nebo pantograf, aby se bipedální roboti lépe pohybovali s menším počtem motorů.
Vyberte pevné materiály, které odpovídají místu, kam robot půjde.
Vyberte si napájecí systém včas, aby fungoval s motory.
Přidejte senzory, které robotovi pomáhají s prací, například ty pro rozpoznávání překážek nebo pro rozpoznávání země.
Zajistěte snadné otevírání těla robota pro kontrolu baterie a senzorů.
Před sestavením celého robota otestujte pohyblivé části, abyste zkontrolovali vyváženost.
Pro výrobu pevných a přesných dílů použijte 3D tisk nebo CNC frézování.
Udržujte design jednoduchý, snadno ovladatelný a šetřete energii pro co nejlepší chůzi.
Poznámka: Nepoužívejte pružiny, které neodpovídají, těžké motory ani špatné převodovky. Dávejte pozor na problémy s ovládáním a konstrukce, které se obtížně používají. Mohou způsobit, že robot bude méně stabilní a méně pohodlný pro lidi.
Kráčející robot potřebuje správný systém převodového motoru a plán řízení. To pomáhá robotovi pohybovat se silně a zůstat stabilní. Inženýři by si měli pro každého robota a úkol zvolit strategie řízení. Bipedální pohyb funguje nejlépe s adaptivním řízením. Tento typ řízení mění načasování, tuhost a sílu pro každý krok. Čtyřnozí roboti používají rytmické ovladače k udržení stabilní chůze. Bioinspirované nápady, jako je dvojí učení a centrální generátory vzorů, pomáhají bipedálním robotům naučit se nové způsoby chůze a zvládat změny. Inženýři mohou roboty vylepšit v chůzi testováním a laděním nových adaptivních metod. Nedělejte běžné chyby. Neustále se učte o bipedálním pohybu, abyste dosáhli lepších výsledků.
Nejčastější dotazy
Jak si někdo může vybrat správný převodový motor pro chodícího robota?
Nejprve se podívejte, jak je robot těžký. Spočítejte si, kolik má kloubů. Zamyslete se nad tím, jak rychle se má pohybovat. Vyzkoušejte různé motory a převodové poměry, abyste zjistili, co funguje. Vytvořte tabulku pro porovnání točivého momentu, rychlosti a účinnosti. To vám pomůže vybrat nejlepší motor pro vašeho robota.
Které senzory pomáhají zlepšit stabilitu robota při chůzi?
Snímače síly, akcelerometry a gyroskopy poskytují okamžitou zpětnou vazbu. Tyto senzory pomáhají robotovi měnit jeho kroky, aby zůstal v rovnováze. Inženýři často kombinují data ze všech senzorů, aby dosáhli lepších výsledků. Tomu se říká fúze senzorů.
Jak lze snížit spotřebu energie u chodících robotů?
Vyberte motory a převodovky, které neplýtvají energií. Přidejte pružiny, které pomohou podepřít klouby robota. Používejte rekuperační brzdění k úspoře energie, když robot zpomaluje. Inteligentní řídicí algoritmy také pomáhají spotřebovávat méně energie. Udržujte robota v dobrém stavu pravidelnými kontrolami.
Jaký je nejlepší způsob, jak otestovat nový design chodícího robota?
Začněte testováním robota na rovném povrchu. Pomalu přidávejte překážky a nerovnosti. Zaznamenávejte, co senzory ukazují během každého testu. V případě potřeby změňte nastavení ovládání. Před sestavením celého robota otestujte každou část. To vám pomůže včas odhalit problémy.






