

Forestil dig, at du bygger en robot og har brug for præcis og pålidelig bevægelse. Brugen af en 24V DC gearmotor giver dig et stærkt drejningsmoment og en stabil hastighed, hvilket er perfekt til robotteknologi. Du skal se på hastighed, drejningsmoment, spænding og hvordan motoren passer til dit design. Mange hobbyfolk står over for udfordringer som at matche 24V DC gearmotoren til strømforsyningen, kontrollere størrelsen og håndtere støj. Når du vælger en DC gearmotor med omhu, bliver resten - ledningsføring, strømforsyning og styring - meget nemmere.
Nøgleforsøg
- A 24V DC gearmotor giver et stærkt drejningsmoment og en stabil hastighed, hvilket gør den ideel til robotapplikationer.
- Vælg en strømforsyning, der passer til motorens spændings- og strømkrav for at sikre pålidelig drift.
- Brug pulsbreddemodulation (PWM) til præcis hastighedskontrol og retningsændringer i din gearmotor.
- Regelmæssig vedligeholdelse, herunder inspektioner og rengøring, er med til at forlænge din motors levetid og ydeevne.
- Vælg den rigtige type gearmotor baseret på dit projekts specifikke behov, såsom drejningsmoment, hastighed og pladsbegrænsninger.
Oversigt over gearmotor 24VDC
En 24VDC-gearmotor kombinerer en DC-motor med en gearkasse. Du bruger denne type motor i robotteknologi, fordi den giver dig et stærkt drejningsmoment og en stabil hastighed. Det kompakte design giver dig mulighed for at montere motoren i trange rum på din robot. Du får et højt drejningsmoment, hvilket er vigtigt for at løfte eller flytte dele. Motoren arbejder effektivt, så din robot bruger mindre strøm og kører længere. Du kan også tilpasse motoren til særlige opgaver.
Funktioner og fordele
Når du vælger en gearmotor på 24 V DC til din robot, får du flere fordele:
- Kompakt design giver dig mulighed for at installere motoren i små rum.
- Højt drejningsmoment hjælper din robot med at håndtere krævende opgaver.
- Effektiv strømudnyttelse betyder, at din robot yder bedre og sparer energi.
- Alsidighed giver dig mulighed for at tilpasse motoren til dine specifikke behov.
Du får også højere effekt sammenlignet med motorer med lavere spænding. En 24V DC-gearmotor kan levere 40-50 watt eller mere. Dette gør den ideel til robotter, der skal løfte eller flytte tunge belastninger. Motoren kører med mindre strøm end en 12V-motor, så den genererer mindre varme og holder længere. Den øgede spænding giver dig bedre drejningsmoment, hvilket er nøglen til robotarme og mobile robotter.
Tip: Tjek altid moment- og hastighedsklassificeringerne, før du vælger en motor. Sørg for, at motoren passer til din robots behov.
INEED-produktmuligheder
INEED tilbyder et bredt udvalg af gearmotorer med 24VDC til robotprojekter. Du kan vælge mellem:
- Små gearmotorer til kompakte robotter
- Tandhjulsmotorer for enkel og pålidelig bevægelse
- Planetgearmotorer for høj præcision og kraft
- Snekkegearmotorer for støjsvag drift og selvlåsende funktioner
- Børsteløse gearmotorer for lang levetid og lav vedligeholdelse
Her er et hurtigt overblik over de typiske moment- og hastighedsområder for INEED's 24V DC-gearmotorer:
| Gearforhold | Hastighed uden belastning (omdr./min.) | Nominel belastningshastighed (rpm) | Nominelt belastningsmoment (kgf.cm) | Stallmoment (kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | N / A |
| 1000:1 | 6 | 4 | 25 | N / A |
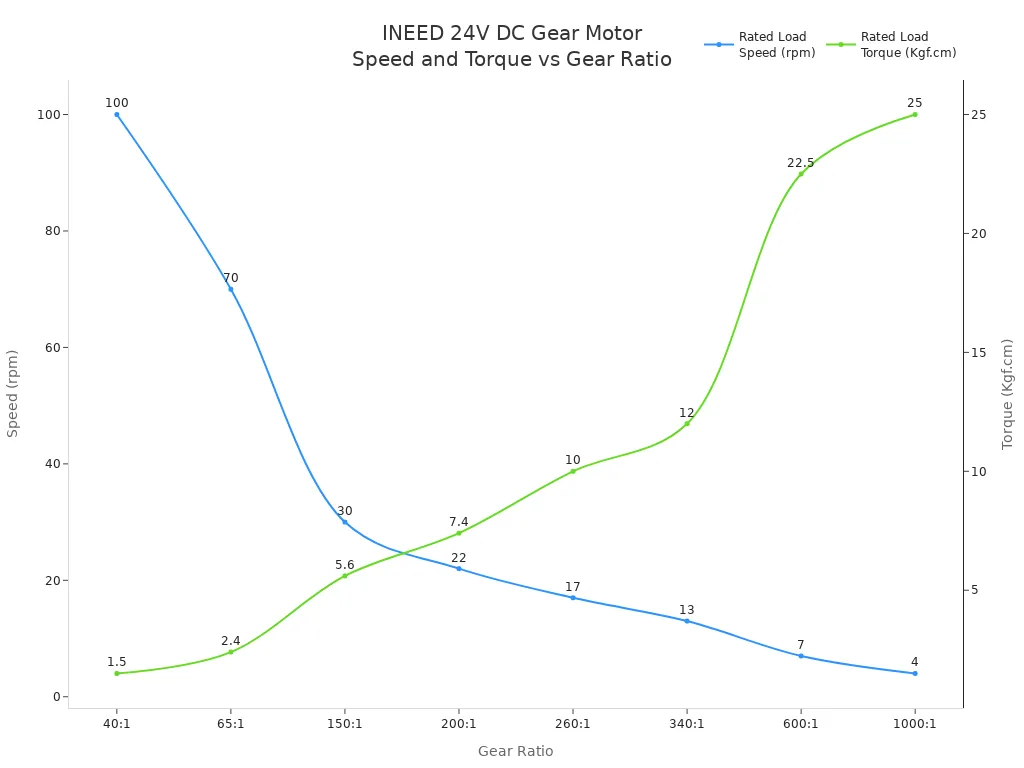
Du kan bruge disse motorer i robotarme, mobile robotter og automatiserede systemer. Hver type giver dig forskellige fordele, så du kan matche motoren til dit projekt.
Strømforsyning og ledningsføring
Valg af strømforsyning til 24V DC gearmotor
Det er vigtigt at vælge den rigtige strømforsyning for pålidelig drift af din 24VDC-gearmotor. Du skal tilpasse spændings- og strømstyrken til din motors krav. De fleste DC-gearmotorer i robotteknologi bruger et spændingsområde fra 3V til 24V. Til en 24V DC-gearmotor bør du vælge en strømforsyning, der leverer en stabil 24V-udgang.
| Spændingsområde | Beskrivelse |
|---|---|
| 3V | Minimum driftsspænding for nogle DC-gearmotorer |
| 24V | Maksimal driftsspænding for typiske DC-gearmotorer |
Du skal også overveje strømstyrken. Motorer bruger mere strøm, når du kræver et højere drejningsmoment. Hvis din strømforsyning ikke kan levere nok strøm, kan din motor blive overophedet eller ikke starte. Kontroller altid stallstrømmen og den nominelle strøm i motorens datablad. Til robotprojekter skal du vælge en strømforsyning med en strømstyrke, der er mindst 20 % højere end motorens maksimale forbrug.
Tip: Brug en reguleret strømforsyning for at undgå spændingsudsving. Ustabil strøm kan beskadige din motor og styreelektronik.
Når du planlægger dit projekt, skal du tænke på opstartsbelastningen. Motorer kræver ofte mere strøm ved opstart end under normal drift. Hvis din strømforsyning ikke kan håndtere denne stigning, kan din robot opleve nulstillinger eller upålidelig bevægelse.
Gauge, for de bedste resultater. Undgå at bruge 14 gauge ledning over lange afstande, da den ikke kan klare belastningen.
Sikkerhedsforanstaltninger
- Undersøg din motor regelmæssigt for små problemerTidlig opsporing forhindrer større problemer.
- Justér motoren korrekt under opsætningen. Forkert justering forårsager vibrationer og skader.
- Vælg en motor, der passer til din opgave. Overbelastning fører til overophedning og reduceret effektivitet.
- Hold motoren ren og tør. Fugt og støv reducerer ydeevne og levetid.
- Overvåg din strømforsyning og brug overspændingsbeskyttere. Spændingsstigninger kan beskadige din motor.
- Kontroller for løse eller korroderede forbindelser. Disse afbryder strømmen og forårsager fejl.
- Hold øje med spændingsniveauerne. Pludselige fald kan være tegn på problemer med ledningerne.
- Vær opmærksom på tegn på overophedning, såsom usædvanlige lugte eller misfarvning.
Almindelige ledningsfejl og hvordan man undgår dem
- Ustabil eller utilstrækkelig strømforsyning: Kontroller altid tilslutninger, og brug en reguleret strømforsyning.
- Forkert eller improviseret ledningsføring: Følg producentens diagrammer, og brug korrekt klassificerede kabler.
- Spændingsfald fra lange ledninger: Brug tykkere ledninger for at opretholde en stabil spænding.
Tip: Dobbelttjek alle forbindelser, før du tænder for din robot. Omhyggelig ledningsføring forhindrer dyre fejl og holder dit projekt kørende problemfrit.
Kontrol og integration
Hastigheds- og retningskontrol
Du kan styre hastigheden og retningen på din 24vdc gearmotor med et par enkle værktøjer. Den mest almindelige metode til hastighedsstyring er at bruge pulsbreddemodulation (PWM). PWM giver dig mulighed for at justere, hvor meget strøm der når motoren, ved at tænde og slukke for spændingen meget hurtigt. Du kan bruge en Arduino eller en dedikeret PWM-controller til denne opgave. Denne metode giver dig præcis hastighedsstyring og holder din motor kølig.
Her er en tabel, der viser fordelene og overvejelserne ved at bruge PWM til hastighedsregulering:
| Fordele | Overvejelser |
|---|---|
| Effektiv og præcis hastighedskontrol | Kræver forståelse for elektronik og PWM |
| Minimal varmeudvikling | Kan have brug for ekstra komponenter som f.eks. controllere |
| Nem at justere med mikrocontrollere | N / A |
For at ændre retningen på din DC-gearmotor skal du bruge en motordriver. L298N-driveren fungerer godt til de fleste robotprojekter. Du kan også bruge drivere til børsteløse DC-motorer, PMDC-børstemotorer eller steppermotorer. Tabellen nedenfor viser, hvilke motortyper der er kompatible med retningsstyringsdrivere:
| Motor type | Kompatibilitet |
|---|---|
| Børsteløs DC (BLDC) | Ja |
| PMDC børstemotorer | Ja |
| Stepmotorer | Ja |
Du kan tilslutte din motordriver til en Arduino eller en anden mikrocontroller. Denne opsætning giver dig mulighed for nemt at sende kommandoer for at ændre hastighed og retning.
Tip: Test altid din hastighedskontrolopsætning med din robots belastning. Juster PWM-signalet for at opnå den bedste ydeevne.
Brug af encodere og feedback
Encodere hjælper dig med at få præcis feedback fra din 24VDC gearmotor. Du kan spore din motors position, hastighed og retning i realtid. Denne feedback er vigtig for robotter, der har brug for præcis bevægelse, såsom robotarme eller mobile robotter.
Her er nogle fordele ved at bruge encodere til hastighedskontrol og feedback:
- Du får præcis feedback om placeringen for at opnå præcise justeringer.
- Du modtager opdateringer om position og hastighed i realtid.
- Du kan overvåge og rette eventuelle fejl i bevægelsen med det samme.
INEED tilbyder brugerdefinerede encodermuligheder til din DC-gearmotor. Du kan vælge forskellige akselformer, spænding, udgangshastighed, moment, stik og gear. Du kan også tilføje encodere til at måle position, antal, hastighed eller retning.
Du kan bruge controllere som Arduino, Raspberry Pi eller andre mikrocontrollere til at læse encodersignaler. INEED understøtter brugerdefinerede løsninger, så du kan matche din motor- og encoderopsætning til dit projekts behov.
Bemærk: Tilføjelse af encodere forbedrer din robots nøjagtighed og gør hastighedsstyring nemmere. Du kan justere din robots bevægelse baseret på reel feedback.
Fejlfinding af problemer med DC-gearmotorer
Almindelige fejl
Du kan støde på adskillige problemer, når du arbejder med en jævnstrømsgearmotor i robotprojekter. Mange problemer stammer fra simple fejl. Tabellen nedenfor viser almindelige fejlsymptomer, mulige årsager og løsninger:
| Fejlfænomen | Mulige årsager | Solutions |
|---|---|---|
| Motoren starter ikke | Ustabil strømforsyning, driverfejl, ledningsproblemer | Kontroller strømforsyning, inspicer driver, verificer ledninger |
| Ustabil eller rystende hastighed | Controllerindstillinger, slidte dele, overbelastning | Juster controlleren, inspicer dele, bekræft belastning |
| Motor overophedning | Overbelastning, dårlig køling, høj drivstrøm | Reducer belastningen, forbedr kølingen, juster strømmen |
| Unormal støj | Ubalanceret rotor, snavs, beskadigede lejer | Afbalancer rotor, rengør motor, smør lejer |
Andre hyppige fejl omfatter uensartet spænding, forkert ledningsføring og ignorering af startstrømsbehov. Beskadigede gear skyldes ofte overbelastning eller snavs. Slidte børster og lejer kan forårsage stop eller støj.
Tip: Dobbelttjek altid dine ledninger og strømforsyning, før du starter din robot. Dette enkle trin forhindrer mange almindelige problemer.
Tip til vedligeholdelse
Regelmæssig vedligeholdelse hjælper din DC-gearmotor med at holde længere og yde bedre. Følg disse trin for at holde din motor i topform:
- Inspicer børster og kommutator hver 500-1000 timer. Rengør dem for at forhindre tab af ydeevne.
- Lyt efter lejestøj og kontroller for akselslør. Udskift lejerne om nødvendigt.
- Mål isolationsmodstanden med et megohmmeter. Tør eller reparer, hvis modstanden falder til under sikre niveauer.
- Rengør ventilationsåbninger og kølekanaler for at forhindre overophedning.
- Overvåg motortemperaturen under drift. Brug termiske sensorer af sikkerhedsmæssige årsager.
- Spænd alle elektriske forbindelser for at undgå buedannelse og spændingsfald.
- Justér motor og belastning korrekt for at reducere slid.
- Smør lejer som anbefalet af producenten.
- Brug passende beskyttelsesanordninger mod overbelastning og kortslutninger.
- Hold detaljerede vedligeholdelsesregistre for at opdage tilbagevendende problemer.
INEED støtter dig med ekspertrådgivning og teknisk hjælp. Du kan kontakte deres team for fejlfinding, vedligeholdelsesvejledning og skræddersyede løsninger. Regelmæssige inspektioner, rengøring og korrekt justering vil hjælpe dig med at undgå de fleste fejl. Kvalitetsmotorer fra INEED reducerer risikoen for nedbrud og holder dine robotprojekter kørende problemfrit.
Bemærk: Pålidelig support og produkter af høj kvalitet gør fejlfinding nemmere. Vælg pålidelige mærker som INEED for at få ro i sindet.
For at integrere en 24V DC gearmotor i dit robotprojekt skal du følge disse trin: Tilslut hall- og strømledningerne korrekt, konfigurer driverportene, og juster hastigheden efter behov. Vælg gearmotorer af høj kvalitet som dem fra INEED for at få brugerdefineret design, ekspertrådgivning og pålidelig ydeevne. Mærk og fastgør altid ledninger, brug korrekte stik, og hold kabler væk fra bevægelige dele. Hvis du har brug for brugerdefineret moment, hastighed eller dimensioner, kan INEEDs team hjælpe med at skræddersy løsninger til dit projekt.
Ofte stillede spørgsmål
Hvordan vælger du den rigtige 24V DC gearmotor til din robot?
Du bør kontrollere din robots nødvendige drejningsmoment, hastighed og størrelse. Match disse behov med motorens specifikationer. INEED tilbyder mange muligheder, så du kan finde en motor, der passer til dit projekt.
Kan man køre en 24V DC gearmotor med en lavere spænding?
Ja, du kan køre motoren ved en lavere spænding. Motoren vil dreje langsommere og producere mindre drejningsmoment. Kontroller altid minimumsspændingen i databladet for at undgå motorstop.
Hvad er forskellen på en cylindrisk, planetarisk og snekkegearmotor?
| Type | Key Feature | Bedste brug |
|---|---|---|
| Spur | Enkel, pålidelig | Grundlæggende bevægelse |
| Planetary | Højt drejningsmoment, præcis | Tunge læs, robotteknologi |
| Worm | Stille, selvlåsende | Holdende positioner |
Tip: Vælg geartypen baseret på din robots behov.
Hvor ofte skal du vedligeholde din DC-gearmotor?
Du bør inspicere din motor med et par måneders mellemrum. Rengør for støv, kontroller for løse ledninger, og lyt efter støj. Regelmæssig pleje hjælper din motor med at holde længere og fungere bedre.
Kan man tilpasse en 24V DC gearmotor til særlige projekter?
Ja! INEED kan tilpasse akselform, hastighed, moment og tilføje encodere. Du skal blot dele dine krav med deres team. Specialfremstillede motorer hjælper dig med at løse unikke robotudfordringer.
Se også
Brug af 3V DC-motorer på tværs af fem forskellige enheder
Valg af den ideelle 3 volt DC-motor til dine behov
Retningslinjer for valg af den perfekte rotationsmotor til industrien






