Når du har brug for gode måder at styre hastigheden på din børsteløse DC-motor, har du et par solide valgmuligheder.
PWM-hastighedskontrol
Spændingskontrol
Lukket kredsløbsfeedback
Sensorløs styring ved hjælp af modelektromotorisk kraft
PID kontrol
Mange virksomheder vælger disse metoder, fordi børsteløse DC-motorer nu udgør 64.7% af alle motortyper. Dette område vokser hurtigt, fordi disse motorer fungerer godt, og folk ønsker mere præcision. Se på disse valgmuligheder for at finde det, der fungerer bedst for dig.
Nøgleforsøg
PWM-hastighedskontrol giver dig mulighed for at justere hastigheden præcist. Det svækker ikke motoren. Det hjælper motoren med at fungere bedre og holde længere. Du behøver ikke mange ekstra dele.
Spændingsstyring giver dig mulighed for hurtigt at ændre hastigheden. Du gør dette ved at ændre spændingen til motoren. Hold øje med spændingen for at sikre, at motoren fungerer korrekt. Dette forhindrer også, at motoren bliver for varm.
Closed-loop feedback-kontrol bruger sensorer til at kontrollere hastigheden. Det hjælper motoren med at holde den rigtige hastighed. Dette fungerer godt, selv hvis belastningen ændrer sig. Det giver god nøjagtighed og holder tingene stabile.
Sensorløs styring bruger modelektromotorisk kraft (EMK) til at finde rotorens position. Dette gør designet nemmere og koster mindre. Det fungerer godt til hurtige motorer. Du behøver ikke ekstra sensorer.
PID-styring hjælper med at indstille den rigtige hastighed. Den retter fejl mellem ønsket og faktisk hastighed. Du skal indstille PID-indstillingerne korrekt. Dette hjælper motoren med at fungere optimalt og forblive stabil.
1. PWM-hastighedskontrol
Hvordan PWM styrer hastigheden
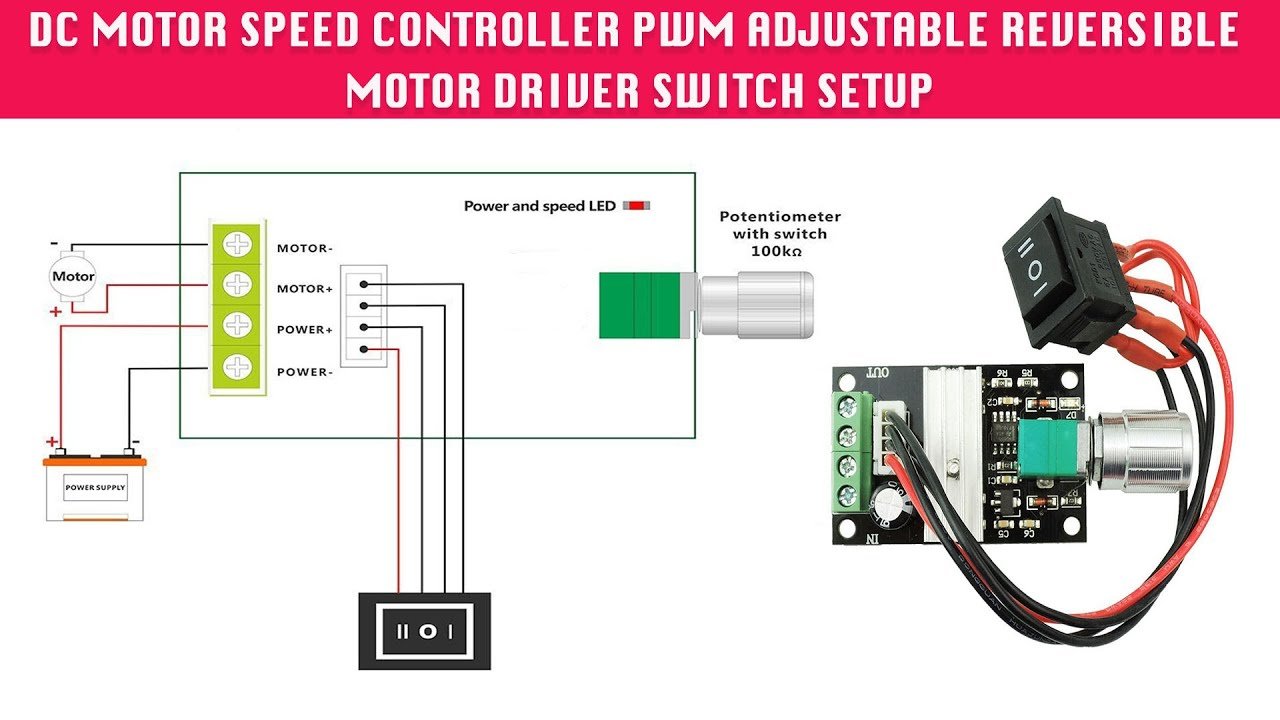
PWM-hastighedsstyring er meget almindelig for børsteløse DC-motorer. PWM står for pulsbreddemodulation. Denne metode ændrer motorens hastighed ved at ændre, hvor længe strøm sendes i hver cyklus. Motoren modtager korte strømudbrud. Hvis udbruddet varer længere, drejer motoren hurtigere. PWM giver dig mulighed for at ændre hastigheden præcist uden at miste drejningsmoment.
Mange virksomheder kan lide PWM, fordi det fungerer godt med børsteløse motorer. Det får motoren til at arbejde bedre og mere jævnt. Motoren holder også længere. Du behøver ikke mange ekstra dele. Dette er nyttigt, hvis du ønsker et lille design eller længere batterilevetid.
Her er nogle grunde til, at PWM-hastighedsstyring er et godt valg til børsteløse DC-motorer:
Den styrer hastigheden godt.
Det sænker spændings- og strømrippel, så motoren fungerer bedre.
Du behøver ikke mange ekstra dele, hvilket er en fordel med små designs.
Tabellen nedenfor viser de vigtigste fordele ved PWM-hastighedsstyring til børsteløse DC-motorer:
Advantage | Beskrivelse |
|---|---|
Høj effektivitet | PWM sparer energi ved hurtigt at tænde og slukke for strømmen. |
Høj præcision | Det giver dig mulighed for at styre hastigheden meget præcist. |
Bredt hastighedsområde | Du kan holde hastigheden stabil over mange hastigheder uden at miste drejningsmoment. |
God stabilitet | Den holder hastigheden stabil, selv hvis belastningen ændrer sig. |
Implementeringstips
Du kan konfigurere PWM-hastighedsstyring til din børsteløse DC-motor ved at følge disse trin:
Vælg en mikrocontroller, der er stærk nok. En ARM Cortex M0 eller bedre er god til krævende hastighedsstyringsopgaver.
Indstil PWM-signalfrekvensen. De fleste børsteløse motorer fungerer godt ved 20 kHz. Nogle motorer har brug for en højere frekvens, hvis de har lav induktans.
Brug specielle motorstyringer med hurtige ADC'er og gate-drivere. Disse hjælper dig med at styre hastigheden bedre og få motoren til at køre mere jævnt.
Skift drivfrekvensen mellem 20 kHz og 80 kHz. Højere frekvenser giver dig mulighed for at justere hastigheden mere fint, men kræver bedre hardware.
Indstil styrefrekvensen mellem 1 kHz og 5 kHz. Dette afhænger af din ADC og styremetoden.
Hvis du har problemer med strømforsyningen eller opsætningen af mikrocontrolleren, kan du prøve at bruge controllere som Qorvo PAC5556. Disse kan gøre din hastighedskontrol nemmere og mere pålidelig.
PWM-hastighedskontrol fungerer til mange anvendelser af børsteløse DC-motorer. Denne metode giver dig god hastighedskontrol og holder motoren kørende stabilt. Du kan stole på PWM for høj effektivitet og god hastighedskontrol i dine børsteløse motorprojekter.
2. Spændingskontrolmetode
Justering af spænding for hastighed
Du kan få en børsteløs DC-motor til at køre hurtigere ved at hæve spændingen. Hvis du sænker spændingen, vil motoren blive langsommere. Hastigheden ændres, fordi motorens omdrejning afhænger af den spænding, du giver den. Hvis spændingen falder, mens motoren arbejder, vil den ikke dreje så hurtigt, selvom du bruger de samme indstillinger.
En undersøgelse af børsteløse motorer i droner viste, at spændingsfald kan få motoren til at dreje med forskellige hastigheder, selv med de samme styringer. Du bør være opmærksom på spændingsændringer, især når motoren arbejder hårdt. Den elektroniske hastighedsregulator hjælper med at indstille spændingen og holder hastigheden stabil. Du kan også bruge en mikrocontroller til at lave et PWM-signal , der matcher den ønskede spænding. Kontrol af strømmen hjælper med at forhindre, at motoren bliver for varm, hvilket kan ændre hastigheden.
Her er en tabel, der viser, hvordan forskellige dele af systemet kan ændre hastigheden, når du bruger spændingsstyring:
Parameter | Beskrivelse |
|---|---|
PWM signal | Indstiller forsyningsspændingen, ændrer hastighed og effektivitet. |
Nuværende måling | Holder motoren sikker og hjælper med at kontrollere hastigheden. |
Spændingsgendannelse | Sparer energi under opbremsning, hvilket påvirker hastighed og effektivitet. |
Fordele og ulemper
Der er mange gode ting ved at bruge spændingsstyring til børsteløse DC-motorer:
Motoren bruger mindre energi, så den er effektiv.
Motoren holder længere, så den er mere pålidelig.
Motoren larmer mindre, så den er mere stille.
Designet er mindre og lettere, så det passer ind i trange rum.
Motoren kan hurtigt ændre hastighed.
Motoren har bedre balance mellem hastighed og moment.
Motoren kan køre med flere hastigheder.
Motoren holder længere, så du sparer penge.
Men der er også nogle begrænsninger ved denne metode:
Du skal bruge en bestemt hastighed for at registrering af modelektromagnetiske felter kan virke.
Hvis belastningen ændrer sig pludseligt, kan det påvirke motorens køreevne.
Hvis spændingen falder, vil motoren blive langsommere og ikke fungere lige så godt.
Her er en tabel, der sammenligner de vigtigste fordele og ulemper:
Fordele | Begrænsninger |
|---|---|
Reducerede omkostninger | Kræver minimumshastighed for modelektromagnetisk måling |
Øget pålidelighed | Pludselige belastningsændringer påvirker drivsløjfen |
Forbedret effektivitet | Spændingen falder ved lavere hastighed |
PWM-styring kan hjælpe dig med at opnå bedre hastighed og drejningsmoment, men den kan gøre motoren varmere og forkorte dens levetid, hvis den ikke konfigureres korrekt. Spændingsstyring er effektiv og hjælper motoren med at holde længere, men du skal være opmærksom på spændingsfald og pludselige ændringer.
Hvis du ønsker en nem måde at styre hastigheden på din børsteløse DC-motor, fungerer spændingsstyring godt. Du kan bruge den på mange måder, men tjek altid for spændingsændringer for at holde din motor kørende problemfrit.
3. Lukket-loop feedback-kontrol
Brug af sensorer til måling af hastighed
Lukket sløjfestyring hjælper din børsteløse DC-motor med at holde den rigtige hastighed. Denne metode bruger sensorer til at overvåge motoren og sende signaler tilbage til controlleren. Hall-sensorer og encodere er de mest almindelige sensorer til dette.
Hallsensorer fortæller dig, hvor rotoren er. Dette hjælper motoren med at skifte strøm på det rigtige tidspunkt.
Encodere giver endnu bedre feedback. De hjælper dig med at styre motoren meget præcist.
Hallsensorer sender signaler til controlleren. Controlleren bruger disse til at vælge, hvordan motoren skal drives.
Encodere fungerer godt i servosystemer. Brug dem, når du har brug for meget præcis hastighedskontrol.
Hall-effektsensorer bruges i sekstrinskommuteringssystemer. Disse systemer findes ofte i børsteløse DC-motorer.
Enkodere er fleksible. Du kan bruge dem mange steder, der kræver høj nøjagtighed.
Hall-positionssensorer er det bedste valg til lukket hastighedsstyring i børsteløse DC-motorer. De koster mindre og fungerer godt til de fleste opgaver. Encodere og resolvere er også et godt valg, men Hall-sensorer er enkle og gør et godt stykke arbejde.
Opretholdelse af præcision
Closed-loop feedback hjælper med at holde hastigheden stabil og præcis. Styringen kontrollerer sensorsignalerne og ændrer motorens effekt efter behov. Dette giver dig bedre kontrol, selvom belastningen ændrer sig, eller motoren arbejder hårdt.
Tabellen nedenfor viser, hvordan forskellige PWM-metoder ændrer hastighedsstyringen i børsteløse DC-motorer:
PWM-metoden | Effekt på hastighedskontrol |
|---|---|
Komplementær PWM | Hurtigt dynamisk svar |
Fuld ledningstilstand | Højere DC-linkstrøm fra strømforsyningen |
Uafhængig PWM | Ydeevne tæt på komplementær PWM |
Du kan bruge en PID-konverter til at styre hastigheden. MATLAB-tests viser, at lukket sløjfestyring holder motorens indgangsstrøm og mod-EMK på et godt niveau. Du kan kontrollere hastighed og moment, når tingene er stabile eller ændrer sig.
Lukket sløjfestyring giver dig høj effektivitet og stabil hastighed. Du kan stole på denne metode til præcis motorstyring i mange børsteløse DC-motorprojekter.
4. Sensorløs styring med modelektromotorisk kraft
Hvordan modelektromagnetisk kraft muliggør hastighedskontrol
Du kan ændre hastigheden på en børsteløs DC-motor uden sensorer. På denne måde bruger du modelektromotorisk kraft, kaldet mod-EMK. Mod-EMK er en spænding, der vises i motorviklingerne, når rotoren roterer. Du kan bruge denne spænding til at vide, hvor rotoren er. Det hjælper dig også med at vide, hvornår du skal skifte strømmen i motoren.
Sådan fungerer sensorløs styring med modelektromotorisk kraft:
Mod-EMF-integrationsmetoden kontrollerer det elektriske mod-EMF-signal. Den finder rotorens position.
Regulatoren ser på den modsatte elektromotoriske kraft (EMK) for den fase, der ikke er strømforsynet. Den bruger dette til at vælge det rigtige tidspunkt at skifte strømmen.
Denne metode fungerer ved forskellige hastigheder. Arealet under mod-EMK-kurven forbliver det samme, selvom motoren drejer hurtigere eller langsommere.
For at måle mod-EMF kan du bruge:
Komparatorer til at kontrollere spændingsniveauer.
Et virtuelt neutralpunkt lavet med modstande.
Analog-til-digital-konvertere (ADC) til digital styring.
Du har brug for hurtige ADC'er og komparatorkredsløb for at opnå gode resultater. Når motoren ikke bevæger sig, er der ingen modelektromotorisk kraft (EMK). Du skal starte motoren i åben sløjfe, før du bruger sensorløs styring.
Fordele ved sensorløse metoder
Sensorløs styring giver dig mange fordele til børsteløse DC-motorprojekter. Du behøver ikke ekstra sensorer. Dette gør dit design enkelt og pålideligt. Du sparer også penge og mindsker risikoen for sensorproblemer.
Her er en tabel, der sammenligner sensorbaserede og sensorløse metoder:
Aspect | Sensorbaserede metoder | Sensorløse metoder |
|---|---|---|
Pris | Højere på grund af sensorer og ledninger | Lavere, da sensorer ikke er nødvendige |
Designkompleksitet | Mere kompleks med ekstra dele | Enklere med færre komponenter |
Pålidelighed | Sensorer kan gå i stykker eller blive forkert justeret | Mere pålidelig med færre fysiske dele |
Vedligeholdelse | Behøver mere vedligeholdelse | Kræver mindre vedligeholdelse |
Højhastighedseffektivitet | Ikke så god ved høj hastighed | Fungerer godt ved høj hastighed |
Du vil se sensorløs styring brugt mange steder:
Køleventilatorer og HVAC-systemer bruger det til at opnå en stabil hastighed.
Droner og droner bruger det til at spare vægt og få stærke EMF-signaler tilbage.
Pumper og kompressorer bruger det, hvor sensorer ikke kan passe.
Elbiler og elcykler bruger det til høj effektivitet ved høj hastighed.
Sensorløs styring med modelektromotorisk kraft (EMF) hjælper dig med at opnå en stabil hastighed, lavere omkostninger og et enkelt design til din børsteløse DC-motor.
5. PID-hastighedsstyringsmetoder
PID for stabil hastighed
En PID-regulator hjælper dig med at styre hastigheden på din børsteløse DC-motor . Den kontrollerer den ønskede hastighed og den opnåede hastighed. Hvis der er en forskel, ændrer den motorens effekt. Dette hjælper med at rette eventuelle fejl i hastigheden. Mange fabrikker bruger denne metode. Den holder motoren ved den rigtige hastighed, selvom belastningen ændrer sig.
En PID-regulator har tre dele. Proportionaldelen retter hastighedsfejl hurtigt. Integraldelen fjerner små fejl, der varer længe, og derivatdelen forhindrer motoren i at overstige målhastigheden.
PID-styring sørger for, at motoren kører jævnt og stabilt. Det hjælper også med at reducere støj og rystelser i din børsteløse motor.
Her er en tabel, der viser, hvordan PID-styring hjælper med at øge hastigheden på børsteløse DC-motorer:
Aspect | Beskrivelse |
|---|---|
Kontrolmetode | PID-regulatoren ændrer hastigheden med det samme. |
Fejlminimering | Det gør forskellen mellem ønsket og reel hastighed mindre. |
Simuleringsværktøj | Du kan bruge MATLAB/Simulink til at teste og modellere hastighedskontrol. |
Performance Analysis | PID-styring gør hastigheden bedre og mere stabil. |
Praktisk implementering | Du kan justere indstillingerne for bedre hastighedskontrol. |
PID-regulatorer hjælper dig med at opnå bedre hastighed, mindre støj og jævnere motorbevægelse.
Tuning tips
Du skal indstille din PID-regulator til den bedste hastighed. Først skal du oprette en bevægelsessporing for at observere, hvordan motoren bevæger sig. Få regulatoren til at flytte motoren hurtigt til et nyt sted. Start med en lille proportional forstærkning (Kp). Indstil den integrerede forstærkning (Ki) og grænsen (Ilim) til nul. Gør den derivative forstærkning (Kd) fem gange større end Kp.
Følg disse trin for at justere din PID-regulator:
Opsæt bevægelsesspor for motorkommando, ønsket position og reel position.
Få controlleren til at udføre en trinvis bevægelse.
Ændr Kp, Kd og Ki baseret på, hvordan motoren fungerer.
Vær opmærksom på for meget bevægelse eller langsomme bevægelser. Juster gains for at rette op på disse.
Problemer kan opstå, hvis PID-indstillingerne er forkerte, strømmen ikke er stabil, eller der er problemer med drevkredsløbet. Du kan løse disse problemer ved at ændre PID-indstillingerne og kontrollere strøm- og drevkredsløbet.
Her er en hurtig guide til tuning:
Sæt den proportionale indstilling højere for at få motoren til at reagere hurtigere, men pas på med for meget bevægelse.
Brug integralindstillingen til at rette små fejl og holde hastigheden tæt på målet.
Skift derivatindstillingen for at stoppe for meget bevægelse og holde motoren stabil.
Du kan bruge PID-styring til mange børsteløse DC-motorprojekter . Denne metode hjælper med at holde hastigheden stabil og får din motor til at fungere bedre.
Du har lært fem gode måder at styre hastigheden på børsteløse DC-motorer. Hver metode – PWM, spændingsstyring, lukket-loop feedback, sensorløs styring og PID – hjælper dig med at få stabile og præcise resultater. Undersøgelser viser, at PID kan reducere overskridelser fra 71% til næsten ingen. PWM med digitale processorer får motorer til at fungere bedre. Når du vælger en metode, skal du se på disse vigtige ting:
metric | Hvorfor det drejer sig om |
|---|---|
Hastighedsvalg | Holder din motor stabil og sparer energi |
Spændingskompatibilitet | Forhindrer at motoren bliver for varm |
Støjniveau | God til steder, der har brug for at være stille |
Hvis du vil vide mere, kan du tjekke sensorløse metoder, modelektromagnetisk strålingsregistrering og smarte værktøjer som neurale netværk. Disse kan hjælpe dine projekter med at fungere endnu bedre.
Ofte stillede spørgsmål
Hvad er den nemmeste måde at styre hastigheden på en børsteløs DC-motor?
Du kan bruge PWM-hastighedsstyring. Det fungerer med de fleste controllere. Du behøver kun en mikrocontroller og en motordriver. PWM giver dig jævne og præcise hastighedsændringer.
Kan man bruge spændingsstyring til alle børsteløse DC-motorer?
Du kan bruge spændingsstyring til mange motorer . Nogle motorer kræver en minimumshastighed for at kunne registrere modelektromotorisk kraft. Tjek altid din motors datablad, før du vælger spændingsstyring.
Hvorfor har man brug for sensorer til lukket kredsløbsstyring?
Sensorer hjælper dig med at holde motoren ved den rigtige hastighed. Hall-sensorer og encodere sender signaler til controlleren. Du får bedre nøjagtighed og stabilitet med sensorer.
Er sensorløs styring pålidelig for højhastighedsmotorer?
Sensorløs styring fungerer godt ved høje hastigheder. Du behøver ikke ekstra sensorer. Mange droner og ventilatorer bruger sensorløs styring til enkel og pålidelig hastighedsstyring.
Hvordan justerer man en PID-regulator til motorhastighed?
Start med lav proportional forstærkning. Øg den langsomt. Indstil integrerede og derivative forstærkninger, når du har testet motorens respons. Vær opmærksom på oversving, og juster forstærkningerne for at holde hastigheden stabil.