
Ingeniører, der arbejder med gående robotter, har store problemer, når de laver gearmotorsystemer til robotter med ben. De fleste nye tobenede robotter, som f.eks. LEO-robotten, bruger elektriske drev med gear tæt på kroppen. Denne opsætning gør benene lettere og hjælper robotten med at bevæge sig med mere kontrol og hastighed. Tobenede og andre benede robotter skal løse mange problemer for at bevæge sig godt:
Håndtering af vanskelig bevægelseskontrol på grund af vanskelig dynamik og mange måder, robotten kan bevæge sig på.
Holde balancen ved hjælp af lagdelt motorisk kontrol og refleksbaserede ideer.
Sørg for, at robotten sparer energi og forbliver stabil, især ved gangskift på ujævnt terræn.
Brug af sensorisk feedback til at hjælpe robotten med at gå stabilt.
Bioinspirerede dele, smarte kontrolplaner og god energiudnyttelse er meget vigtige for bedre bevægelse på to ben. Ingeniører og hobbyfolk kan bruge disse ideer til at få robotter til at gå på en stabil, sikker og intelligent måde.
Nøgleforsøg
Gående robotter skal opretholde en god balance og bruge smart styring for at kunne gå sikkert på mange overflader. At vælge de bedste motorer og gearforhold hjælper robotter med at bevæge sig hurtigt og bære tunge ting. Brug af sensorer som kraftsensorer og accelerometre hjælper robotter med at ændre deres trin og ikke falde ned. Godt mekanisk design og energibesparende dele hjælper robotter med at holde længere og arbejde bedre. Tobenede robotter er lettere og hurtigere, men kræver omhyggelig styring. Firbenede robotter er mere stabile og klarer sig bedre på ujævnt terræn.
Behov for gående robotbevægelse
Stabilitet og balance
Stabilitet er meget vigtig for robotter med ben. Ingeniører er nødt til at lave robotter, der kan forblive i balance på fladt eller ujævnt terræn. Robotter skal ændre, hvor brede og lange deres skridt er, for at undgå at falde. Dette er ekstra vigtigt, når terrænet ændrer sig. At holde balancen fra side til side er vigtigere end bevægelser fra for til bag. Virkelige steder kan være vanskelige, så robotter skal reagere hurtigt for at forblive stabile. Kinematiske bendrev og bioinspirerede aktuatorer hjælper robotter med at håndtere bump og forskellige overflader. Disse ideer hjælper robotter med at forblive i balance og ikke falde, selv når de rammer ting.
Tip: Prøv at bruge impedanskontrol i opgaveområdet og hybrid admittanskontrol. Disse hjælper robotter med at holde balancen, hvis de støder ind i noget, mens de går.
Kraft og drejningsmoment
Kraft og drejningsmoment er nødvendige for at robotter kan gå godt. Robotten har brug for nok kraft til at løfte og bevæge sin krop. Aktuatorer og gearskifter arbejder sammen for at give hvert led det rette drejningsmoment. I tobenede og firbenede robotter giver kraftsystemet energi til motorerne. Ingeniører vælger gearforhold, der balancerer hastighed og kraft. Dette hjælper robotter med at bevæge sig godt på alle slags underlag. Bioinspirerede aktuatorer med serieelasticitet hjælper med at absorbere stød og reducere fejl. De hjælper også med at spare energi. Dette får robotter til at bevæge sig bedre og forblive stabile i det virkelige liv.
Præcision og effektivitet
Præcision og effektivitet hjælper robotter med at gå bedre. Gode gearkasser og reduktionsgear giver ingeniører mulighed for at kontrollere drejningsmoment og hastighed godt. Dette får robotter til at gå mere jævnt og med færre fejl. Effektive gearmotorsystemer bruger mindre energi og holder længere. De kræver også mindre reparation. Kerneløse motorer, børsteløse DC-motorer og servomotorer har alle deres egne fordele ved robotter med ben. At vælge de rigtige dele hjælper robotter med at bevæge sig helt rigtigt og ikke spilde strøm. Energibesparende designs lader robotter arbejde længere og udføre flere job hver dag.
Tobenede bevægelsesgearmotorer
Motortyper
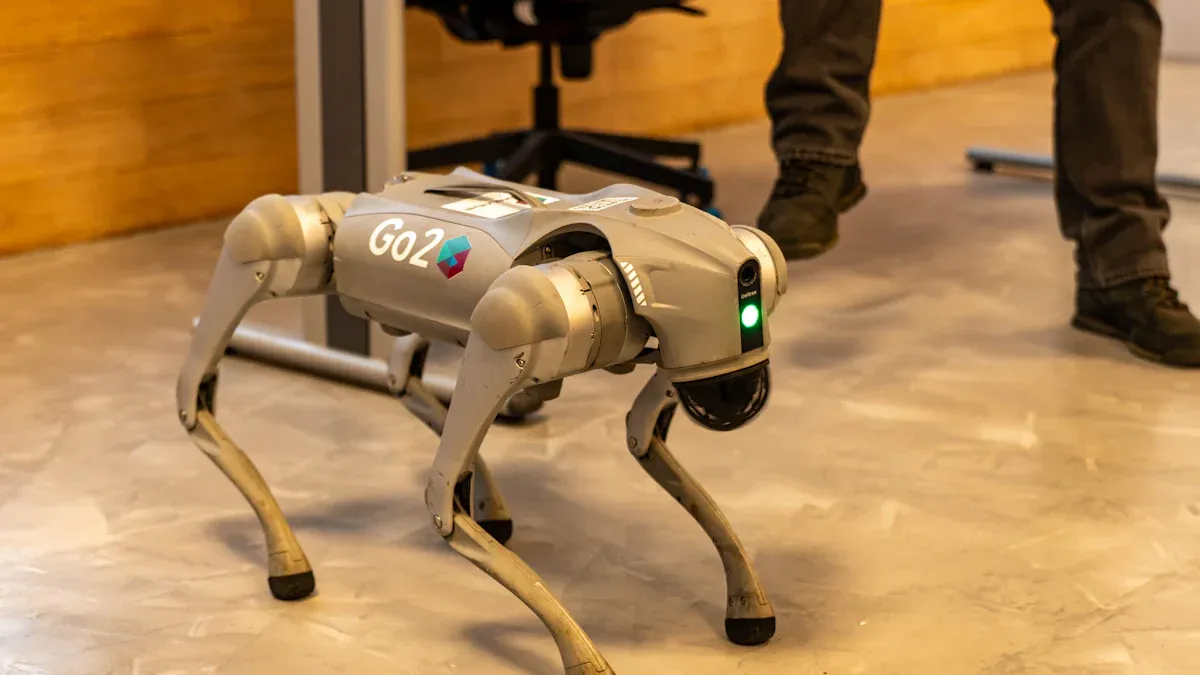
Ingeniører skal vælge de rigtige gearmotorer til tobenede robotter. De mest anvendte motortyper til disse robotter er:
DC-motorer : Disse motorer bevæger robottens ben eller led. De giver en stærk kraft og kan styres nemt med sensorer. DC-motorer hjælper robotten med at gå jævnt og reagere hurtigt.
Servomotorer: Mange robotter bruger servomotorer til at bevæge deres led. Servomotorer er små og nemme at bruge. De lader robotten bevæge sine ben i præcise vinkler, hvilket er vigtigt for at kunne gå.
Steppermotorer: Steppermotorer hjælper robotten med at flytte sine ben til det rigtige sted. De kan holde deres plads uden ekstra kraft. Dette hjælper robotten med at stoppe eller balancere, mens den går.
Lineære aktuatorer: Disse får dele til at bevæge sig i en lige linje. Ingeniører bruger dem sammen med andre motorer til at strække eller trække benene tilbage. Dette hjælper robotten med at gå på flere måder.
Pneumatiske eller hydrauliske aktuatorer: Store robotter bruger nogle gange disse. De giver en masse kraft, hvilket hjælper robotten med at løfte tunge ting eller gå på ujævnt terræn.
Tip: Tænk over robottens vægt, hvor mange led den har, og hvor hurtigt du vil have den til at gå. Prøv forskellige motorer for at se, hvilken der fungerer bedst til din robot.
Drejningsmoment og hastighed
Drejningsmoment og hastighed er meget vigtige for, hvordan tobenede robotter går. Gearforhold ændrer, hvor hurtigt og stærkt robottens ben bevæger sig. Ingeniører skal finde den rette blanding for at få robotten til at gå godt.
Små udvekslingsforhold får benene til at bevæge sig hurtigere. Disse bruger robottens egen vægt til at hjælpe med at bevæge sig, hvilket gør det lettere at bevæge benene frem og tilbage. Dette er godt til hurtige, lette skridt.
Store udvekslingsforhold hjælper robotten med at bære mere vægt. De giver mere kraft, men får benene til at bevæge sig langsommere. Dette er bedre til langsomme, stærke bevægelser, som f.eks. at holde robottens krop op.
Variable gear-ratio aktuatorer (VGA) kan skifte mellem hurtige og kraftige indstillinger. Dette lader robotten vælge den bedste hastighed eller styrke for hver del af gangen. For eksempel kan den bevæge benet hurtigt, når den svinger, og bruge mere kraft, når den står.
Kontrolalgoritmer kan selv vælge det bedste gearforhold. Disse hjælper robotten med at bruge mindre strøm og arbejde bedre, mens den går.
Ændring af gearforhold under gang gør det muligt for robotten at bevæge sig hurtigt og bære tunge belastninger. Dette hjælper robotten med at håndtere ujævnheder og ændringer i underlaget.
Bemærk: Afprøv altid gearforholdene med din robots styreenhed. Juster forholdene, så de passer til, hvordan din robot går, og den jord, den vil gå på.
Styring og sensorer
God styring og sensorer er nødvendige for sikker gang på to ben. Ingeniører bruger feedback i realtid til at holde robotten stabil og hurtig.
Studier viser, at accelerometre og kraftsensorer fungerer bedst til feedback i tobenede robotter. Disse sensorer måler ting som ledvinkler, hastighed, benposition og hvordan robottens vægt bevæger sig. Disse data hjælper robottens styreenhed med at kontrollere, om hvert trin er sikkert, og foretage hurtige ændringer. Med disse sensorer kan robotten gætte, om et trin vil være stabilt, før den tager det. Dette hjælper med at forhindre fald og holder robotten i balance.
Moderne robotter bruger smarte gangkontrolalgoritmer til at gå bedre. Tabellen nedenfor viser nye tendenser og måder at kontrollere tobenet gang på:
Fremskridtstendens | Beskrivelse | Nøglemetoder / eksempler |
|---|---|---|
Læringsstrategibaseret | Hjælper robotten med at lære og blive bedre til at gå selv. | Central mønstergenerering (CPG), neurale netværk (NN), forstærkningslæring (RL); adaptiv gang, systemidentifikation, online tilpasningsevne |
Multimodal gangkontrol | Lader robotten bruge forskellige måder at gå på og skifte mellem dem. | Gangbiblioteker, beslutningstagning for modeskift, banesporing |
Kompatibel gangkontrol | Gør robotten bedre til at gå på ujævnt terræn og tage imod slag. | Impedans- og admittanskontrol, gangmodeller med beneftergivenhed |
Ingeniører kan bruge disse kontrolidéer til at hjælpe robotten med at gå nye steder og udføre nye opgaver. For eksempel får Central Pattern Generation (CPG) robottens ben til at bevæge sig i en rytme som dyr. Neurale netværk (NN) hjælper robotten med at lære svære bevægelser og ændre sig, når tingene er anderledes. Reinforcement Learning (RL) lader robotten blive bedre til at gå ved at lære af, hvad der sker.
Tip: Brug sensorfeedback med smarte kontrolalgoritmer for at opnå den bedste tobenede gang. Test din robots styreenhed på mange overflader for at sikre, at den går godt.
Firdobbelte gearmotorsystemer
Benmekanismer
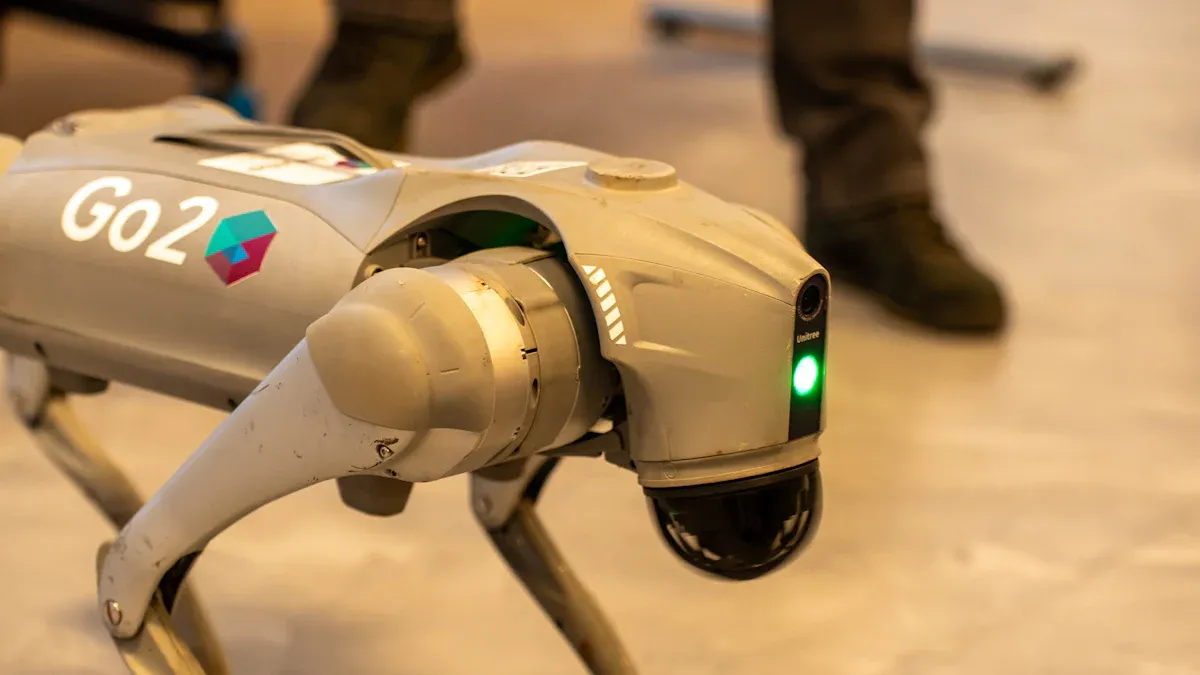
Firbenede robotter har brug for ben, der er stærke og kan bøje sig. Dette hjælper dem med at bevæge sig på mange typer jord. Ingeniører vælger ofte serielle eller parallelle bendesigns. Det todelte serielle ben bruges mest. Det er simpelt og fungerer til mange opgaver. Nogle firbenede robotter bruger hydraulisk aktivering for at få mere kraft. Dette hjælper dem med at gå på ujævnt terræn og bære tunge ting. Bioinspirerede designs tilføjer fleksible rygrader og måder at lagre energi på. Disse funktioner hjælper robotter med at spare energi, når de traver eller galoperer. Hvis robottens krop kan bøje sig og lagre energi, bevæger den sig mere som dyr og bruger mindre strøm.
For at lave gode benrobotter bruger ingeniører specielle designmetoder. De forsøger at balancere kraft, hastighed og styrke. Evolutionære algoritmer hjælper med at finde de bedste benformer og -strukturer. Hydrauliske ben kan sende op til 94% kraft, men ingeniører skal være opmærksomme på energitab i pumper og ventiler. Tilføjelse af fleksible dele og elastiske stykker hjælper robotter med at bevæge sig bedre. Men det gør også styringen sværere. Ingeniører skal teste forskellige bendesigns for at se, hvilket der fungerer bedst for deres robot og jorden.
Tip: Brug elastiske dele i benene til at lagre og frigive energi. Dette hjælper robotten med at bevæge sig hurtigere og bruge mindre strøm på ujævnt terræn.
Synkronisering
Synkronisering sikrer, at alle fire ben bevæger sig på den rigtige måde. I firbenede robotter bruger ingeniører kontrolplaner som Central Pattern Generators (CPG'er). CPG'er bruger specielle oscillatorer til at time hvert bens bevægelse. Dette hjælper robotten med at holde en stabil gang, især på jævnt underlag.
Nogle gange rammer robotten bump, eller jorden ændrer sig hurtigt. Så kan synkroniseringen afbrydes. Ingeniører bruger Kinetic Momentum Management Algorithm (KMMA) til at løse dette. KMMA lader hvert ben beholde sine egne skridt og skridtstørrelser. Dette fungerer, selvom robotten står over for store bump. På denne måde behøver robotten ikke ekstra styresystemer. Den forbliver stabil, når den løber eller drejer.
Synkroniseringsplaner hjælper robotter med at kontrollere hastighed, retning og balance. Ved at holde gangtrin stabile kan robotten håndtere nyt terræn og forblive sikker. Ingeniører bør afprøve forskellige synkroniseringsplaner for at finde den bedste til deres robot.
Bemærk: Kontroller altid, hvordan robotten går på forskelligt underlag. Skift synkroniseringsindstillinger for at holde robotten stabil og spare energi.
Distribueret kontrol
Distribueret styring gør det muligt for firbenede robotter at reagere hurtigt på ændringer i terrænet. Hvert ben har sin egen controller og sensorer. Denne opsætning giver robotten mulighed for at træffe valg direkte ved hvert ben. Robotten behøver ikke at sende alle signaler til en hovedcomputer. Dette reducerer forsinkelser og hjælper robotten med at forblive stabil.
Distribueret styring gør robotter stærkere og mere effektive, især på ujævnt terræn. Lokale styringsløkker bruger kraft- og momentsensordata ved fødderne. Dette gør det muligt for robotten at ændre sine benbevægelser med det samme. Hvis det ene ben rører jorden tidligt, kan den lokale controller hurtigt ændre sin bane. Robotten behøver ikke at vente på kommandoer på højt niveau. Dette gør robotten mere uafhængig og bedre til at håndtere overraskelser.
Ingeniører bruger distribueret kontrol til at forbinde mange sensorer og bevægelige dele, såsom falske rygsøjler. Dette hjælper robotten med at ændre sin form og holde balancen. Robotten kan bruge stabile gangarter og flytte sit tyngdepunkt for at forblive oprejst. Multipunktskontaktfødder med sensorer hjælper robotten med at gribe fat i og bevæge sig over hårdt underlag.
Gearmotorsystemer er vigtige til håndtering af forskellige underlag. Aktuatorer med højt moment og planetgear med lav udveksling giver styrke og fleksibilitet. Disse gearmotorer lader robotten bevæge sig baglæns, hvis det er nødvendigt. Robotten kan reagere på udefrakommende kræfter og ændre sine bevægelser. Kontrolplaner bruger sensordata fra IMU'er og led-encodere til at gætte hældningen og støttefladen. Robotten ændrer derefter sin krop og sine ben for at få det bedste greb og forblive stabil.
Nogle firbenede robotter bruger smarte systemer som Rapid Motor Adaptation (RMA). Disse systemer lærer af robottens bevægelser og sensordata. Robotten kan ændre sin gang og kraft i realtid, selv på nyt eller glat terræn. Denne blanding af smart design og kontrol hjælper robotter med at håndtere vanskelige, skiftende steder.
Tip: Brug distribueret kontrol til at håndtere sensordata på hvert ben. Dette hjælper robotten med at reagere hurtigere og forblive stabil på ujævnt terræn.
Feature | Fordel for firbenede robotter | Eksempel på implementering i vejledninger |
|---|---|---|
Lokale kontrolsløjfer | Hurtig reaktion på terrænændringer | Placer controllere på hvert ben |
Multipunktskontaktfødder | Bedre vejgreb og terræntilpasning | Tilføj sensorer til hver fod |
Højmoment gearmotorer | Stærk, fleksibel bevægelse | Brug planetgearkasser med lav udveksling |
AI-drevet tilpasning | Justering af gangart og kraft i realtid | Integrer RMA eller lignende systemer |
Ved at bruge smarte bendesign, god synkronisering og distribueret kontrol kan ingeniører lave firbenede robotter, der bevæger sig godt, håndterer ethvert underlag og forbliver stabile. Disse løsninger hjælper teams med at bygge robotter, der er klar til virkelige opgaver.
Robotbevægelsesteknik
Mekanisk Design
Mekanisk design påvirker, hvor godt robotter bevæger sig. Ingeniører arbejder med integration af gearmotorer , fjederplacering og rammestruktur. De bruger parallelle fjedre til at hjælpe motorer med at udføre mindre arbejde. Dette sparer strøm og får batterierne til at holde længere. Mindre motorer producerer mindre varme. Tabellen nedenfor viser vigtige designpunkter og hvordan de hjælper robotter med ben:
Betragtning | Beskrivelse | Impact |
|---|---|---|
Parallel overholdelse (fjedre) | Fjedre hjælper motorer med at bruge mindre strøm | Mindre motorer, mindre varme, længere batterilevetid |
Valg af præstationsmålinger | Vælg de bedste måder at måle robottens ydeevne på | Bedre motorstørrelse og systemeffektivitet |
Inerti-matching-princippet | Match gearforholdene for at afbalancere motor- og lastinerti | Hurtigere og mere effektiv aktuatorydelse |
Dynamisk baneindlæsning | Brug reelle gangdata til at udvælge motorer og transmissioner | Sørger for, at valgene fungerer i rigtige robotbevægelser |
Afvejninger vedrørende fjederstivhed | Balancer fjederstivhed for hastigheds- og effektbesparelser | Find den bedste stivhed for hver robotbevægelse |
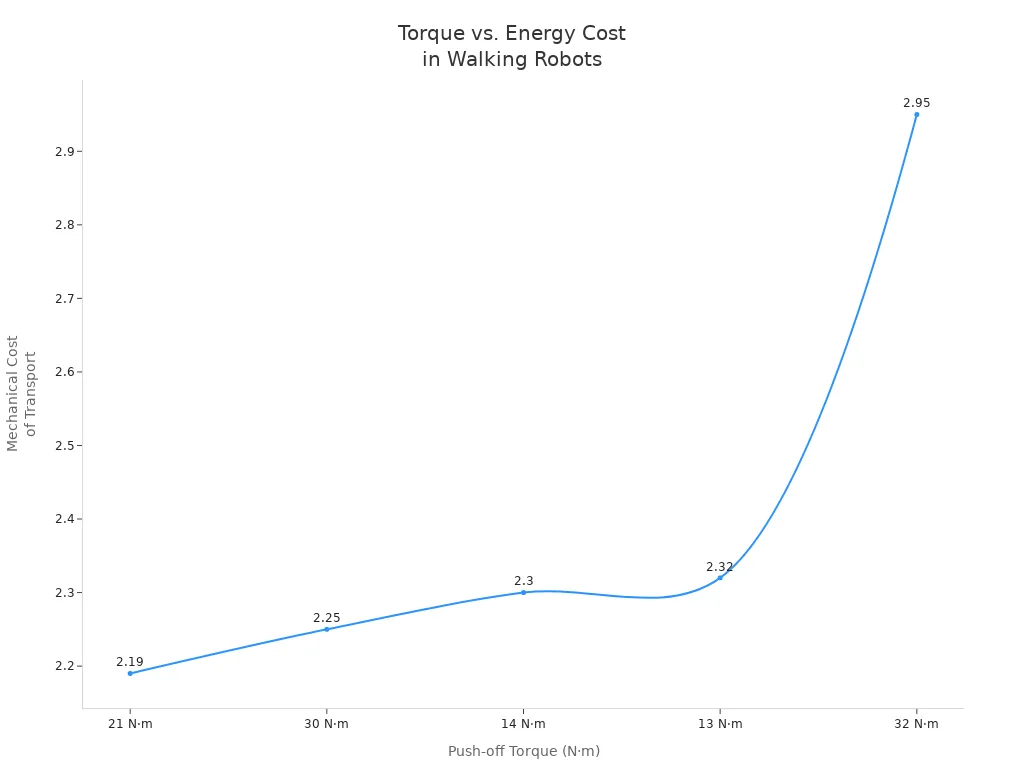
Ingeniører skal balancere drejningsmoment og hastighed. Mere drejningsmoment får robotter til at gå hurtigere, men bruger mere energi. Diagrammet nedenfor viser, hvordan de mekaniske omkostninger ændrer sig med drejningsmomentet:
Rekonfigurerbare rammeværk hjælper robotter med at udføre nye opgaver. Disse giver robotter mulighed for at ændre, hvordan de bevæger sig, afhængigt af underlag. Modulære dele og justerbare hjul gør robotter mere fleksible og stærke.
Sensorintegration
Sensorintegration hjælper robotter med at gå mere præcist. Ingeniører bruger mange sensorer som laserscannere, gyroskoper, accelerometre, kraft-momentsensorer og tryksensorer. De blander disse sensorer ved hjælp af sensorfusion. Dette blander kinematik-, inertial-, visions- og LIDAR-data for bedre tilstandsestimering.
Læringsbaserede strategier bruger verdensmodeller til at rense sensordata. Disse modeller hjælper robotter med at håndtere sensorstøj og ændringer i den virkelige verden. Ingeniører bruger banegeneratorer med sensorisk feedback. Dette lader robotter gå på ujævnt terræn. Tryksensorer i robotfødder giver kontaktdata. Dette hjælper med greb og jævn gang.
Tip: Prøv kortlægningsalgoritmer og fjernelse af artefakter. Disse hjælper robotter med at se jorden bedre med billige sensorer.
Kontrolalgoritmer
Kontrolalgoritmer fortæller robotter, hvordan de skal bevæge sig. Ingeniører bruger flere primære kontrolmetoder:
Kontrolalgoritme | Beskrivelse | Styrker | Begrænsninger |
|---|---|---|---|
Centrale mønstergeneratorer | Kopier dyrerytmer til at bevæge benene | Adaptiv, rytmisk, bioinspireret | Ikke så god på vanskeligt underlag |
Model prædiktiv kontrol | Planlægger handlinger ved hjælp af fremtidige forudsigelser | God til restitution, balanceret kontrol | Kræver meget computerkraft |
Forstærkningslæring | Lærer af erfaring at gå bedre | Håndterer problemer, sparer energi | Fungerer måske ikke godt på ny jord |
GA-optimerede PID-regulatorer | Bruger genetiske algoritmer til at finjustere PID | Præcis, hurtig, færre fejl | Sværere at bruge på rigtige robotter |
Ingeniører blander ofte disse algoritmer til hybridstyring. For eksempel bruger de CPG'er til grundlæggende gang og MPC til balance. Dette hjælper robotter med ben med at forblive stabile og effektive i det virkelige liv.
Energy Management
Energistyring hjælper robotter med at arbejde længere. Ingeniører vælger motorer, drev og controllere, der bruger mindre energi. De skriver programmer for at stoppe spild af strøm. Regelmæssige kontroller sikrer, at alle dele fungerer godt og sparer energi. Regenerativ bremsning giver robotter energi tilbage, når de bevæger sig.
Vælg effektive dele for at spare energi.
Programmér robotter til ikke at spilde strøm.
Hold robotterne i god stand for at spare energi.
Brug regenerativ bremsning for at få energi tilbage.
Disse trin hjælper robotter med ben med at holde længere og arbejde bedre. God energistyring betyder, at robotter er mere effektive, pålidelige og koster mindre i drift.
Tobenet vs. Firbenet bevægelse
Styrker og svagheder
Ingeniører ser på tobenede og firbenede robotter for at se, hvilken der fungerer bedst. Hver type har fordele og ulemper ved at bevæge sig i den virkelige verden. Tabellen nedenfor viser, hvordan de adskiller sig i behov for gearmotorer, balance og kontrol:
Aspect | Firbenet bevægelse | Tobenet bevægelse |
|---|---|---|
Krav til motormoment | Kræver stærkere motorer for balance og lange ben. | Bruger mindre drejningsmoment, men kræver omhyggelig kontrol. |
Gearforhold | Bruger større udvekslingsforhold for mere kraft, men langsommere. | Hårdere kontrol ændrer, hvordan motorer fungerer. |
Stabilitet | Fire ben gør den stabil og kan bruge kraftige motorer. | To ben er mindre stabile, kræver smart kontrol. |
Kontrol kompleksitet | Nemmere at kontrollere, fordi den står godt. | Sværere at kontrollere, kræver mere computerkraft. |
Systemvægt og kompleksitet | Tungere på grund af store motorer og gear. | Lettere, men kontrol er sværere. |
Speed | Ikke så hurtigt, fordi det fokuserer på styrke. | Det kan gå hurtigere, men det er svært at holde balancen. |
Tobenede robotter bevæger sig livligt og er lettere. Men de har brug for smart kontrol for at undgå at falde. Firbenede robotter er mere stabile og kan gå på ujævnt terræn. Men de er tungere og ikke så hurtige.
Applikationsscenarier
Tobenede og firbenede robotter bruges til forskellige opgaver. Tabellen nedenfor viser, hvor hver type fungerer bedst:
Robot type | Almindelige applikationsscenarier | Beskrivelse og eksempler |
|---|---|---|
Tobenede robotter | Bruges til at bygge ting, reparere og udføre risikable opgaver. Eksempel: Cifferrobot. | |
Tobenede robotter | Hjælp folk med at få det bedre, pleje patienter og hjælp ældre. | |
Tobenede robotter | Eftersøgnings- og redningsmissioner | Kør gennem farlige steder, murbrokker og sprækker. God til atomkraftværker eller undervandsarbejde. |
Tobenede robotter | Underholdning og uddannelse | Opfør jer som sjove lærere, performere eller spillepartnere. |
Firbenede robotter | Kompleks terrænnavigation | Gå over blødt, vanskeligt terræn med særlig kontrol. |
Firbenede robotter | Imitation af dyrebevægelser | Bevæg dig som dyr og lav seje tricks. |
Firbenede robotter | Lokomanipulationsopgaver | Brug benene til at gå og udføre opgaver på samme tid. |
Firbenede robotter | Forskning og Udvikling | Prøv nye kontrolidéer og måder at gå på ujævnt terræn. |
Tobenede robotter passer til steder, der er lavet til mennesker. Firbenede robotter er bedre udendørs og på vanskelige steder.
Design Tips
Ingeniører kan få robotter til at gå bedre ved at bruge disse tips:
Brug sammenkoblede dele som firestangs- eller pantografer til at få tobenede robotter til at bevæge sig godt med færre motorer.
Vælg stærke materialer, der passer til det sted, hvor robotten skal placeres.
Vælg strømforsyningen tidligt, så den fungerer sammen med motorerne.
Tilføj sensorer, der hjælper robottens arbejde, f.eks. sensorer til at se forhindringer eller mærke jorden.
Gør det nemt at åbne robottens kabinet for at kontrollere batteri og sensorer.
Test de bevægelige dele, før du bygger hele robotten, for at kontrollere balancen.
Brug 3D-print eller CNC-fræsning til at lave stærke og præcise dele.
Hold designet enkelt, let at kontrollere, og spar energi for den bedste gåtur.
Bemærk: Brug ikke fjedre, der ikke passer sammen, tunge motorer eller dårlige gearkasser. Vær opmærksom på kontrolproblemer og design, der er vanskelige at bruge. Disse kan gøre robotten mindre stabil og mindre behagelig for mennesker.
En gående robot har brug for det rigtige gearmotorsystem og den rigtige kontrolplan. Dette hjælper robotten med at bevæge sig stærkt og forblive stabil. Ingeniører bør vælge kontrolstrategier for hver robot og hvert job. Tobenet bevægelse fungerer bedst med adaptiv kontrol. Denne type kontrol ændrer timing, stivhed og kraft for hvert trin. Firbenede robotter bruger rytmiske controllere til at holde deres gang stabil. Bioinspirerede ideer, som læring med dobbelt pensum og centrale mønstergeneratorer, hjælper tobenede robotter med at lære nye måder at gå på og håndtere ændringer. Ingeniører kan få robotter til at gå bedre ved at teste og justere nye adaptive metoder. Lav ikke almindelige fejl. Fortsæt med at lære om tobenet bevægelse for at få bedre resultater.
Ofte stillede spørgsmål
Hvordan kan man vælge den rigtige gearmotor til en gående robot?
Først skal du se på, hvor tung robotten er. Tæl, hvor mange led robotten har. Tænk over, hvor hurtigt du vil have den til at bevæge sig. Prøv forskellige motorer og gearforhold for at se, hvad der fungerer. Lav en tabel for at sammenligne drejningsmoment, hastighed og effektivitet. Dette hjælper dig med at vælge den bedste motor til din robot.
Hvilke sensorer hjælper med at forbedre robottens gangstabilitet?
Kraftsensorer, accelerometre og gyroskoper giver feedback med det samme. Disse sensorer hjælper robotten med at ændre sine trin for at forblive i balance. Ingeniører blander ofte data fra alle sensorerne for bedre resultater. Dette kaldes sensorfusion.
Hvordan reducerer man energiforbruget i gående robotter?
Vælg motorer og gearkasser, der ikke spilder energi. Tilføj fjedre for at støtte robottens led. Brug regenerativ bremsning for at spare strøm, når robotten sænker farten. Smarte styrealgoritmer hjælper også med at bruge mindre energi. Hold robotten i god stand med regelmæssige kontroller.
Hvad er den bedste måde at teste et nyt design af en gående robot?
Start med at teste robotten på fladt terræn. Tilføj langsomt forhindringer og ujævne områder. Registrer, hvad sensorerne viser under hver test. Skift kontrolindstillingerne om nødvendigt. Test hver del, før du samler hele robotten. Dette hjælper dig med at finde problemer tidligt.






