

Stellen Sie sich vor, Sie bauen einen Roboter und benötigen präzise, zuverlässige Bewegungen. Ein 24-V-Gleichstrom-Getriebemotor bietet ein hohes Drehmoment und eine konstante Drehzahl – ideal für die Robotik. Achten Sie auf Drehzahl, Drehmoment, Spannung und die Eignung des Motors für Ihr Design. Viele Bastler stehen vor Herausforderungen wie der Anpassung des 24-V-Gleichstrom-Getriebemotors an die Stromversorgung, der Überprüfung der Größe und der Handhabungsgeräusche. Wenn Sie einen Gleichstrom-Getriebemotor sorgfältig auswählen, wird der Rest – Verkabelung, Stromversorgung und Steuerung – deutlich einfacher.
Wichtige Erkenntnisse
- A 24V DC Getriebemotor bietet ein starkes Drehmoment und eine konstante Geschwindigkeit und ist daher ideal für Roboteranwendungen.
- Wählen Sie eine Stromversorgung, die den Spannungs- und Stromanforderungen des Motors entspricht, um einen zuverlässigen Betrieb zu gewährleisten.
- Verwenden Sie die Pulsweitenmodulation (PWM) für eine präzise Geschwindigkeitsregelung und Richtungsänderungen Ihres Getriebemotors.
- Regelmäßige Wartung, einschließlich Inspektionen und Reinigung, trägt dazu bei, die Lebensdauer und Leistung Ihres Motors zu verlängern.
- Wählen Sie den richtigen Getriebemotortyp basierend auf den spezifischen Anforderungen Ihres Projekts, wie Drehmoment, Geschwindigkeit und Platzbeschränkungen.
Getriebemotor 24VDC Übersicht
Ein 24-V-Gleichstrom-Getriebemotor kombiniert einen Gleichstrommotor mit einem Getriebe. Dieser Motortyp wird in der Robotik eingesetzt, da er ein hohes Drehmoment und eine konstante Drehzahl bietet. Dank seiner kompakten Bauweise lässt er sich auch in beengten Bereichen Ihres Roboters integrieren. Er liefert ein hohes Drehmoment, was für das Heben oder Bewegen von Teilen wichtig ist. Der Motor arbeitet effizient, wodurch Ihr Roboter weniger Energie verbraucht und länger läuft. Er kann zudem für spezielle Aufgaben angepasst werden.
Funktionen und Vorteile der pulse view-Anwendung
Wenn Sie sich für einen 24-VDC-Getriebemotor für Ihren Roboter entscheiden, profitieren Sie von mehreren Vorteilen:
- Durch die kompakte Bauweise können Sie den Motor auch in kleinen Räumen installieren.
- Dank der hohen Drehmomentleistung kann Ihr Roboter anspruchsvolle Aufgaben bewältigen.
- Durch eine effiziente Stromnutzung erbringt Ihr Roboter eine bessere Leistung und spart Energie.
- Dank seiner Vielseitigkeit können Sie den Motor an Ihre spezifischen Anforderungen anpassen.
Sie erhalten außerdem eine höhere Leistungsabgabe im Vergleich zu Motoren mit niedrigerer Spannung. Ein 24-V-Gleichstrom-Getriebemotor kann 40–50 Watt oder mehr liefern. Damit eignet er sich ideal für Roboter, die schwere Lasten heben oder bewegen müssen. Der Motor läuft mit weniger Strom als ein 12-V-Motor, erzeugt daher weniger Wärme und hält länger. Die höhere Spannung sorgt für ein besseres Drehmoment, das für Roboterarme und mobile Roboter entscheidend ist.
Tipp: Überprüfen Sie vor der Auswahl eines Motors immer die Drehmoment- und Drehzahlangaben. Stellen Sie sicher, dass der Motor den Anforderungen Ihres Roboters entspricht.
INEED-Produktoptionen
INEED bietet eine breite Palette an 24-VDC-Getriebemotoren für Robotikprojekte. Sie haben die Wahl zwischen:
- Kleine Getriebemotoren für kompakte Roboter
- Stirnradgetriebemotoren für einfache, zuverlässige Bewegung
- Planetengetriebemotoren für hohe Präzision und Leistung
- Schneckengetriebemotoren für leisen Betrieb und Selbstverriegelung
- Bürstenlose Getriebemotoren für lange Lebensdauer und geringen Wartungsaufwand
Hier ein kurzer Überblick über die typischen Drehmoment- und Drehzahlbereiche der 24-V-Gleichstrom-Getriebemotoren von INEED:
| Getriebeübersetzung | Leerlaufdrehzahl (U/min) | Nenndrehzahl (U/min) | Nennlastdrehmoment (Kgf.cm) | Blockierdrehmoment (Kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | N / A |
| 1000:1 | 6 | 4 | 25 | N / A |
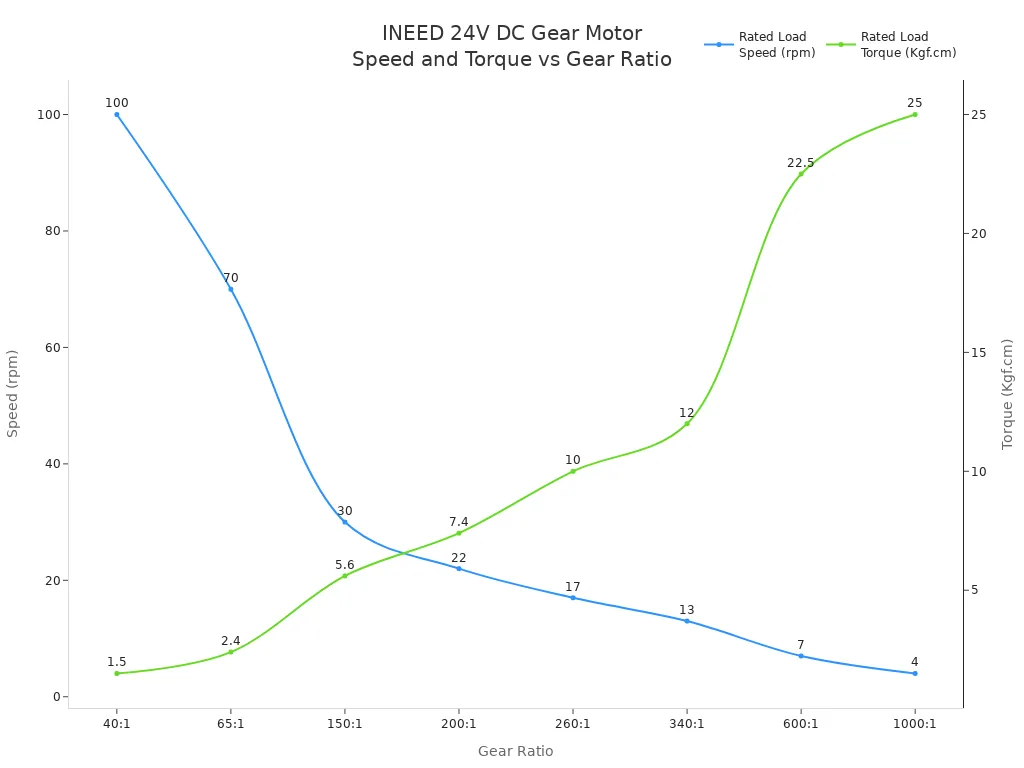
Sie können diese Motoren in Roboterarmen, mobilen Robotern und automatisierten Systemen einsetzen. Jeder Typ bietet Ihnen unterschiedliche Vorteile, sodass Sie den Motor an Ihr Projekt anpassen können.
Stromversorgung und Verkabelung
Auswahl einer Stromversorgung für einen 24-V-Gleichstrom-Getriebemotor
Die Wahl des richtigen Netzteils ist für den zuverlässigen Betrieb Ihres 24-V-Gleichstrom-Getriebemotors unerlässlich. Spannung und Stromstärke müssen den Anforderungen Ihres Motors entsprechen. Die meisten Gleichstrom-Getriebemotoren in der Robotik arbeiten mit einer Spannung von 3 V bis 24 V. Für einen 24-V-Gleichstrom-Getriebemotor benötigen Sie ein Netzteil, das eine stabile Ausgangsspannung von 24 V liefert.
| Spannungsbereich | Beschreibung |
|---|---|
| 3V | Mindestbetriebsspannung für einige Gleichstromgetriebemotoren |
| 24V | Maximale Betriebsspannung für typische Gleichstrom-Getriebemotoren |
Beachten Sie auch die Nennstromstärke. Motoren benötigen mehr Strom, wenn ein höheres Drehmoment erforderlich ist. Wenn Ihr Netzteil nicht genügend Strom liefert, kann Ihr Motor überhitzen oder nicht starten. Überprüfen Sie immer den Stillstands- und Nennstrom im Datenblatt des Motors. Wählen Sie für Robotikprojekte ein Netzteil mit einer Nennstromstärke, die mindestens 20 % über der maximalen Motoraufnahme liegt.
Tipp: Verwenden Sie ein geregeltes Netzteil, um Spannungsspitzen zu vermeiden. Eine instabile Stromversorgung kann Ihren Motor und die Steuerelektronik beschädigen.
Berücksichtigen Sie bei der Projektplanung die Anlauflast. Motoren benötigen beim Starten oft mehr Strom als im Normalbetrieb. Wenn Ihre Stromversorgung diesen Stromstoß nicht bewältigen kann, kann es zu Rücksetzungen oder unzuverlässigen Bewegungen Ihres Roboters kommen.
Für beste Ergebnisse verwenden Sie die richtige Stärke. Vermeiden Sie die Verwendung von 14-Gauge-Draht für lange Strecken, da dieser die Belastung nicht bewältigen kann.
Sicherheitshinweise
- Überprüfen Sie Ihren Motor regelmäßig auf kleine Probleme. Eine frühzeitige Erkennung verhindert größere Probleme.
- Richten Sie den Motor während der Einrichtung richtig aus. Eine Fehlausrichtung verursacht Vibrationen und Schäden.
- Wählen Sie einen Motor, der zu Ihrer Aufgabe passt. Überlastung führt zu Überhitzung und verringerter Effizienz.
- Halten Sie den Motor sauber und trocken. Feuchtigkeit und Staub verringern Leistung und Lebensdauer.
- Überwachen Sie Ihre Stromversorgung und verwenden Sie Überspannungsschutz. Spannungsspitzen können Ihren Motor beschädigen.
- Überprüfen Sie, ob die Anschlüsse locker oder korrodiert sind. Diese unterbrechen die Stromversorgung und verursachen Störungen.
- Achten Sie auf die Spannungspegel. Plötzliche Spannungsabfälle können auf Verdrahtungsprobleme hinweisen.
- Achten Sie auf Anzeichen einer Überhitzung, wie etwa ungewöhnliche Gerüche oder Verfärbungen.
Häufige Verdrahtungsfehler und wie man sie vermeidet
- Instabile oder unzureichende Stromversorgung: Überprüfen Sie immer die Anschlüsse und verwenden Sie eine geregelte Stromversorgung.
- Falsche oder improvisierte Verkabelung: Befolgen Sie die Diagramme des Herstellers und verwenden Sie Kabel mit der richtigen Nennleistung.
- Spannungsabfall durch lange Kabelwege: Verwenden Sie dickere Kabel, um eine stabile Spannung aufrechtzuerhalten.
Tipp: Überprüfen Sie alle Anschlüsse, bevor Sie Ihren Roboter einschalten. Eine sorgfältige Verkabelung verhindert kostspielige Fehler und sorgt für einen reibungslosen Projektablauf.
Kontrolle und Integration
Geschwindigkeits- und Richtungskontrolle
Sie können die Geschwindigkeit und Richtung Ihres 24-VDC-Getriebemotors mit wenigen Handgriffen steuern. Die gängigste Methode zur Geschwindigkeitsregelung ist die Pulsweitenmodulation (PWM). Mit PWM können Sie die Leistung des Motors durch schnelles Ein- und Ausschalten der Spannung regulieren. Sie können hierfür einen Arduino oder einen dedizierten PWM-Controller verwenden. Diese Methode ermöglicht eine präzise Geschwindigkeitsregelung und hält Ihren Motor kühl.
Hier ist eine Tabelle mit den Vorteilen und Überlegungen zur Verwendung von PWM zur Geschwindigkeitsregelung:
| Vorteile | Überlegungen |
|---|---|
| Effiziente und präzise Geschwindigkeitsregelung | Erfordert Kenntnisse in Elektronik und PWM |
| Minimale Wärmeentwicklung | Möglicherweise sind zusätzliche Komponenten wie Controller erforderlich |
| Einfache Einstellung mit Mikrocontrollern | N / A |
Um die Drehrichtung Ihres Gleichstrom-Getriebemotors zu ändern, benötigen Sie einen Motortreiber. Der L298N-Treiber eignet sich für die meisten Robotikprojekte. Sie können auch Treiber für bürstenlose Gleichstrommotoren, PMDC-Bürstenmotoren oder Schrittmotoren verwenden. Die folgende Tabelle zeigt, welche Motortypen mit Richtungssteuerungstreibern kompatibel sind:
| Motortyp | Kompatibilität |
|---|---|
| Bürstenloser Gleichstrommotor (BLDC) | Ja |
| PMDC-Bürstenmotoren | Ja |
| Schrittmotoren | Ja |
Sie können Ihren Motortreiber an einen Arduino oder einen anderen Mikrocontroller anschließen. Mit diesem Setup können Sie Befehle zum einfachen Ändern von Geschwindigkeit und Richtung senden.
Tipp: Testen Sie Ihre Geschwindigkeitsregelung immer mit der Last Ihres Roboters. Passen Sie das PWM-Signal an, um die beste Leistung zu erzielen.
Verwenden von Encodern und Feedback
Encoder liefern präzises Feedback von Ihrem 24-VDC-Getriebemotor. Sie können Position, Geschwindigkeit und Richtung Ihres Motors in Echtzeit verfolgen. Dieses Feedback ist wichtig für Roboter, die präzise Bewegungen erfordern, wie z. B. Roboterarme oder mobile Roboter.
Hier sind einige Vorteile der Verwendung von Encodern zur Geschwindigkeitsregelung und Rückmeldung:
- Sie erhalten präzises Standort-Feedback für genaue Anpassungen.
- Sie erhalten Echtzeit-Updates zu Position und Geschwindigkeit.
- Sie können Bewegungsfehler sofort überwachen und korrigieren.
INEED bietet individuell anpassbare Encoder-Optionen für Ihren Gleichstrom-Getriebemotor. Sie können verschiedene Wellenformen, Spannungen, Ausgangsdrehzahlen, Drehmomente, Anschlüsse und Zahnräder auswählen. Zusätzlich lassen sich Encoder zur Messung von Position, Anzahl, Drehzahl oder Drehrichtung einsetzen.
Sie können Controller wie Arduino, Raspberry Pi oder andere Mikrocontroller zum Lesen von Encodersignalen verwenden. INEED unterstützt kundenspezifische Lösungen, sodass Sie Ihr Motor- und Encoder-Setup an die Anforderungen Ihres Projekts anpassen können.
Hinweis: Durch das Hinzufügen von Encodern verbessern Sie die Genauigkeit Ihres Roboters und erleichtern die Geschwindigkeitsregelung. Sie können die Bewegung Ihres Roboters anhand von echtem Feedback anpassen.
Fehlerbehebung bei Problemen mit Gleichstromgetriebemotoren
Häufige Fehler
Bei der Arbeit mit Gleichstrom-Getriebemotoren in Robotikprojekten können verschiedene Probleme auftreten . Viele Probleme beruhen auf einfachen Fehlern. Die folgende Tabelle zeigt häufige Fehlersymptome, mögliche Ursachen und Lösungen:
| Störungsphänomen | Mögliche Ursachen | Lösungen |
|---|---|---|
| Motor startet nicht | Instabile Stromversorgung, Treiberfehler, Verkabelungsprobleme | Stromversorgung prüfen, Treiber inspizieren, Verkabelung überprüfen |
| Instabile oder schwankende Geschwindigkeit | Reglereinstellungen, verschlissene Teile, Überlastung | Regler einstellen, Teile prüfen, Belastung bestätigen |
| Motor überhitzt | Überlastung, schlechte Kühlung, hoher Antriebsstrom | Last reduzieren, Kühlung verbessern, Strom anpassen |
| Ungewöhnliches Geräusch | Unwucht des Rotors, Schmutz, beschädigte Lager | Rotor auswuchten, Motor reinigen, Lager schmieren |
Weitere häufige Fehler sind falsche Spannung, falsche Verkabelung und das Ignorieren des Anlaufstrombedarfs. Getriebeschäden entstehen oft durch Überlastung oder Schmutz. Abgenutzte Bürsten und Lager können zum Abwürgen oder zu Geräuschen führen.
Tipp: Überprüfen Sie vor dem Start Ihres Roboters immer Ihre Verkabelung und Stromversorgung. Dieser einfache Schritt verhindert viele häufige Probleme.
Pflegetipps
Regelmäßige Wartung trägt dazu bei, dass Ihr Gleichstromgetriebemotor länger hält und eine bessere Leistung bringt. Befolgen Sie diese Schritte, um Ihren Motor in Topform zu halten:
- Überprüfen Sie alle 500–1000 Stunden die Bürsten und den Kommutator. Reinigen Sie diese, um Leistungsverluste zu vermeiden.
- Achten Sie auf Lagergeräusche und prüfen Sie das Wellenspiel. Ersetzen Sie die Lager bei Bedarf.
- Messen Sie den Isolationswiderstand mit einem Megaohmmeter. Trocknen oder reparieren Sie das Gerät, wenn der Widerstand unter einen sicheren Wert fällt.
- Reinigen Sie Lüftungsschlitze und Kühlwege, um eine Überhitzung zu vermeiden.
- Überwachen Sie die Motortemperatur während des Betriebs. Verwenden Sie zur Sicherheit Wärmesensoren.
- Ziehen Sie alle elektrischen Anschlüsse fest, um Lichtbögen und Spannungsabfälle zu vermeiden.
- Um den Verschleiß zu verringern, richten Sie Motor und Last richtig aus.
- Lager gemäß den Empfehlungen des Herstellers schmieren.
- Verwenden Sie geeignete Schutzvorrichtungen gegen Überlastung und Kurzschluss.
- Führen Sie detaillierte Wartungsaufzeichnungen, um wiederkehrende Probleme zu erkennen.
INEED unterstützt Sie mit kompetenter Beratung und technischer Hilfe. Sie können sich an das Team wenden, um Fehler zu beheben, Wartungshinweise zu erhalten und individuelle Lösungen zu finden. Regelmäßige Inspektionen, Reinigung und korrekte Ausrichtung helfen Ihnen, die meisten Ausfälle zu vermeiden. Qualitätsmotoren von INEED reduzieren das Ausfallrisiko und sorgen für einen reibungslosen Ablauf Ihrer Robotikprojekte.
Hinweis: Zuverlässiger Support und hochwertige Produkte erleichtern die Fehlerbehebung. Wählen Sie vertrauenswürdige Marken wie INEED für ein sicheres Gefühl.
Um einen 24-V-Gleichstrom-Getriebemotor in Ihr Robotikprojekt zu integrieren, befolgen Sie diese Schritte: Schließen Sie die Hall- und Stromleitungen korrekt an, richten Sie die Treiberanschlüsse ein und passen Sie die Geschwindigkeit nach Bedarf an. Wählen Sie hochwertige Getriebemotoren wie die von INEED für individuelles Design, kompetente Beratung und zuverlässige Leistung. Kennzeichnen und sichern Sie Kabel stets, verwenden Sie geeignete Stecker und halten Sie Kabel von beweglichen Teilen fern. Wenn Sie individuelle Drehmoment-, Drehzahl- oder Abmessungen benötigen, unterstützt Sie das INEED-Team gerne bei der Entwicklung maßgeschneiderter Lösungen für Ihr Projekt.
FAQ
Wie wählen Sie den richtigen 24-V-Gleichstrom-Getriebemotor für Ihren Roboter aus?
Überprüfen Sie das erforderliche Drehmoment, die Geschwindigkeit und die Größe Ihres Roboters. Passen Sie diese Anforderungen an die Motorspezifikationen an. INEED bietet viele Optionen, sodass Sie den passenden Motor für Ihr Projekt finden können.
Kann man einen 24-V-Gleichstrom-Getriebemotor mit einer niedrigeren Spannung betreiben?
Ja, Sie können den Motor mit einer niedrigeren Spannung betreiben. Der Motor dreht sich dann langsamer und erzeugt weniger Drehmoment. Überprüfen Sie immer die Mindestspannung im Datenblatt, um ein Abwürgen zu vermeiden.
Was ist der Unterschied zwischen einem Stirnrad-, Planeten- und Schneckengetriebemotor?
| Typ | Hauptmerkmal | Beste Nutzung |
|---|---|---|
| Sporn | Einfach, zuverlässig | Grundlegende Bewegung |
| Planeten- | Hohes Drehmoment, präzise | Schwere Lasten, Robotik |
| Wurm | Leise, selbsthemmend | Positionen halten |
Tipp: Wählen Sie den Getriebetyp entsprechend den Anforderungen Ihres Roboters.
Wie oft sollten Sie Ihren Gleichstrom-Getriebemotor warten?
Sie sollten Ihren Motor alle paar Monate überprüfen. Entfernen Sie Staub, prüfen Sie auf lose Kabel und achten Sie auf Geräusche. Regelmäßige Pflege trägt dazu bei, dass Ihr Motor länger hält und besser funktioniert.
Können Sie einen 24-V-Gleichstrom-Getriebemotor für spezielle Projekte anpassen?
Ja! INEED kann Wellenform, Drehzahl und Drehmoment anpassen und Encoder hinzufügen. Teilen Sie dem Team einfach Ihre Anforderungen mit. Maßgefertigte Motoren helfen Ihnen, einzigartige Robotik-Herausforderungen zu meistern.
Siehe auch
Verwendung von 3-V-Gleichstrommotoren in fünf verschiedenen Geräten
Auswahl des idealen 3-Volt-Gleichstrommotors für Ihre Anforderungen
Richtlinien zur Auswahl des perfekten Rotationsmotors für die Industrie
Zehn innovative Anwendungen von 3-V-Gleichstrommotoren in der Elektronik






