
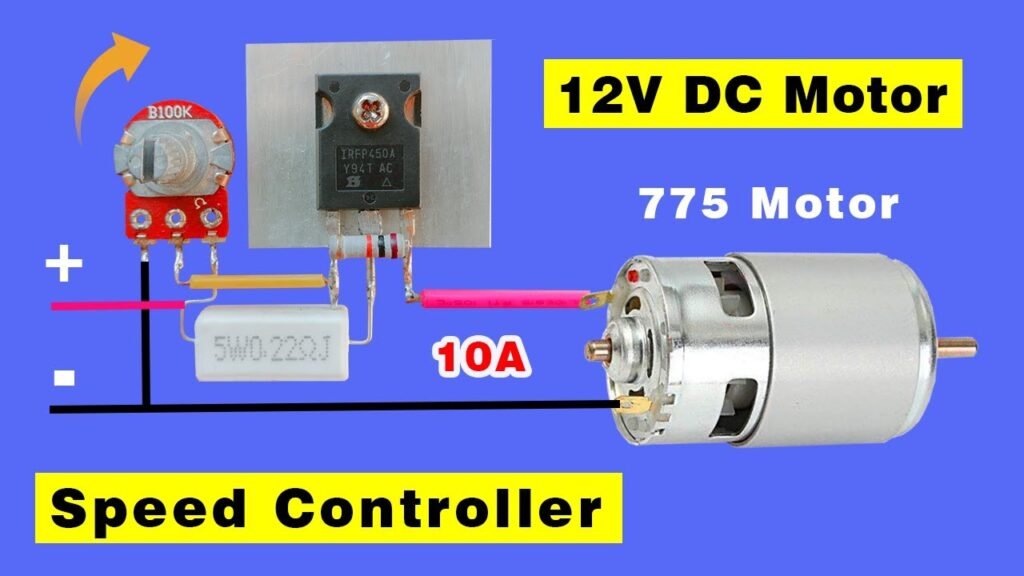
Wenn Sie eine gute Möglichkeit zur Drehzahlregelung Ihres bürstenlosen Gleichstrommotors benötigen, stehen Ihnen einige solide Optionen zur Verfügung.
PWM-Drehzahlregelung
Spannungsregelung
Geschlossener Regelkreis
Sensorlose Steuerung mit Gegen-EMK
PID-Regelung
Viele Unternehmen entscheiden sich für diese Methode, da bürstenlose Gleichstrommotoren mittlerweile 64.7 % aller Motortypen ausmachen. Dieser Bereich wächst schnell, da diese Motoren gut funktionieren und die Kunden höhere Genauigkeit wünschen. Sehen Sie sich diese Auswahlmöglichkeiten an, um die für Sie beste Lösung zu finden.
Wichtige Erkenntnisse
Die PWM-Drehzahlregelung ermöglicht eine präzise Drehzahleinstellung. Sie schwächt den Motor nicht, sondern verbessert seine Leistung und Lebensdauer. Es werden nur wenige zusätzliche Teile benötigt.
Mit der Spannungsregelung können Sie die Geschwindigkeit schnell ändern. Dies erreichen Sie durch Ändern der Motorspannung. Achten Sie auf die Spannung, damit der Motor einwandfrei funktioniert. Dies verhindert auch, dass der Motor zu heiß wird.
Die Regelung mit geschlossenem Regelkreis nutzt Sensoren zur Drehzahlüberwachung. Dadurch wird die Drehzahl des Motors konstant gehalten. Dies funktioniert auch bei Laständerungen zuverlässig. Es gewährleistet eine hohe Genauigkeit und einen stabilen Betrieb.
Die sensorlose Steuerung nutzt die Gegen-EMK zur Ermittlung der Rotorposition. Dies vereinfacht die Konstruktion und senkt die Kosten. Sie eignet sich gut für schnelle Motoren. Sie benötigen keine zusätzlichen Sensoren.
Die PID-Regelung hilft, die richtige Geschwindigkeit einzustellen. Sie behebt Abweichungen zwischen gewünschter und tatsächlicher Geschwindigkeit. Sie müssen die PID-Einstellungen richtig vornehmen. Dies hilft dem Motor, optimal zu arbeiten und stabil zu bleiben.
1. PWM-Geschwindigkeitsregelung
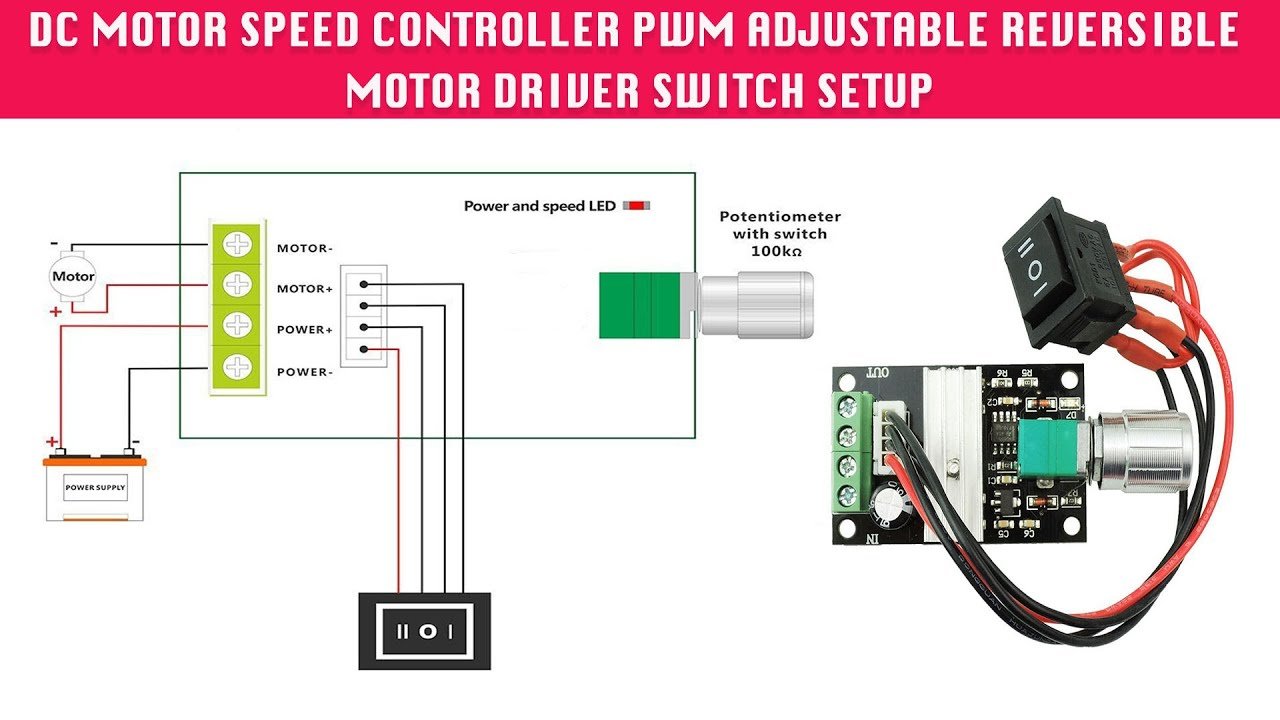
Wie PWM die Geschwindigkeit steuert
Die Drehzahlregelung mittels Pulsweitenmodulation (PWM) ist bei bürstenlosen Gleichstrommotoren weit verbreitet. PWM bedeutet Pulsweitenmodulation. Bei diesem Verfahren wird die Motordrehzahl durch die Dauer der Stromzufuhr in jedem Zyklus verändert. Der Motor erhält kurze Stromimpulse. Je länger der Impuls dauert, desto schneller dreht der Motor. Mit PWM lässt sich die Drehzahl präzise und ohne Drehmomentverlust regeln.
Viele Unternehmen bevorzugen PWM, da es gut mit bürstenlosen Motoren funktioniert. Es sorgt für einen besseren und ruhigeren Motorlauf. Außerdem hält der Motor länger. Sie benötigen nicht viele zusätzliche Teile. Dies ist hilfreich, wenn Sie ein kompaktes Design oder eine längere Akkulaufzeit wünschen.
Hier sind einige Gründe, warum die PWM-Drehzahlregelung eine gute Wahl für bürstenlose Gleichstrommotoren ist:
Es kontrolliert die Geschwindigkeit gut.
Es verringert die Spannungs- und Stromwelligkeit, sodass der Motor besser funktioniert.
Sie benötigen nicht viele zusätzliche Teile, was bei kleinen Designs hilfreich ist.
Die folgende Tabelle zeigt die wichtigsten Vorteile der PWM-Drehzahlregelung für bürstenlose Gleichstrommotoren:
Vorteil | Beschreibung |
|---|---|
High Efficiency | PWM spart Energie, indem der Strom schnell ein- und ausgeschaltet wird. |
Hohe Präzision | Damit können Sie die Geschwindigkeit sehr genau steuern. |
Großer Geschwindigkeitsbereich | Sie können die Geschwindigkeit über viele Geschwindigkeitsstufen hinweg konstant halten, ohne an Drehmoment zu verlieren. |
Gute Stabilität | Es hält die Geschwindigkeit konstant, auch wenn sich die Last ändert. |
Tipps zur Umsetzung
Sie können die PWM-Drehzahlregelung für Ihren bürstenlosen Gleichstrommotor einrichten, indem Sie die folgenden Schritte ausführen:
Wählen Sie einen Mikrocontroller, der leistungsstark genug ist. Ein ARM Cortex M0 oder besser eignet sich gut für anspruchsvolle Geschwindigkeitsregelungsaufgaben.
Stellen Sie die PWM-Signalfrequenz ein. Die meisten bürstenlosen Motoren funktionieren gut bei 20 kHz. Einige Motoren benötigen eine höhere Frequenz, wenn sie eine niedrige Induktivität haben.
Verwenden Sie spezielle Motorsteuerungen mit schnellen ADCs und Gate-Treibern. Diese helfen Ihnen, die Geschwindigkeit besser zu kontrollieren und den Motor ruhiger laufen zu lassen.
Ändern Sie die Antriebsfrequenz zwischen 20 kHz und 80 kHz. Höhere Frequenzen ermöglichen eine feinere Geschwindigkeitsregelung, erfordern aber bessere Hardware.
Stellen Sie die Steuerfrequenz zwischen 1 kHz und 5 kHz ein. Dies hängt von Ihrem ADC und der Steuermethode ab.
Wenn Sie Probleme mit der Stromversorgung oder der Einrichtung des Mikrocontrollers haben, versuchen Sie es mit Controllern wie dem Qorvo PAC5556. Diese können Ihre Geschwindigkeitsregelung einfacher und zuverlässiger machen.
Die PWM-Drehzahlregelung eignet sich für viele Anwendungen mit bürstenlosen Gleichstrommotoren. Dieses Verfahren ermöglicht eine präzise Drehzahlregelung und sorgt für einen stabilen Motorlauf. Sie können sich bei Ihren Projekten mit bürstenlosen Motoren auf die hohe Effizienz und die zuverlässige Drehzahlregelung per PWM verlassen.
2. Spannungsregelungsmethode
Anpassen der Spannung an die Geschwindigkeit
Die Drehzahl eines bürstenlosen Gleichstrommotors lässt sich durch Erhöhen der Spannung steigern. Durch Verringern der Spannung verlangsamt sich der Motor. Die Drehzahländerung ergibt sich daraus, dass die Drehgeschwindigkeit des Motors von der angelegten Spannung abhängt. Fällt die Spannung während des Betriebs ab, dreht sich der Motor langsamer, selbst bei gleichen Einstellungen.
Eine Studie über bürstenlose Motoren in UAVs ergab, dass Spannungsabfälle selbst bei gleicher Steuerung zu unterschiedlichen Motordrehzahlen führen können. Achten Sie daher besonders auf Spannungsänderungen, insbesondere bei hoher Motorlast. Der elektronische Drehzahlregler hilft, die Spannung einzustellen und die Drehzahl konstant zu halten. Alternativ können Sie mit einem Mikrocontroller ein PWM-Signal erzeugen , das der gewünschten Spannung entspricht. Die Stromstärkekontrolle schützt den Motor vor Überhitzung, die ebenfalls die Drehzahl beeinflussen kann.
Hier ist eine Tabelle, die zeigt, wie verschiedene Teile des Systems ihre Geschwindigkeit ändern können, wenn Sie die Spannungsregelung verwenden:
Parameter | Beschreibung |
|---|---|
PWM-Signal | Legt die Versorgungsspannung fest und ändert Geschwindigkeit und Effizienz. |
Strommessung | Schützt den Motor und hilft bei der Geschwindigkeitskontrolle. |
Spannungswiederherstellung | Spart Energie beim Bremsen, was sich auf Geschwindigkeit und Effizienz auswirkt. |
Vor-und Nachteile
Die Verwendung der Spannungsregelung für bürstenlose Gleichstrommotoren bietet viele Vorteile:
Der Motor verbraucht weniger Energie und ist daher effizient.
Der Motor hält länger und ist daher zuverlässiger.
Der Motor ist leiser und daher leiser.
Das Design ist kleiner und leichter, sodass es in enge Räume passt.
Der Motor kann die Geschwindigkeit schnell ändern.
Der Motor verfügt über eine bessere Drehzahl- und Drehmomentbalance.
Der Motor kann mit höheren Geschwindigkeiten laufen.
Der Motor hält länger, sodass Sie Geld sparen.
Allerdings gibt es auch einige Einschränkungen bei dieser Methode:
Damit die Gegen-EMK-Erkennung funktioniert, ist eine bestimmte Geschwindigkeit erforderlich.
Wenn sich die Last plötzlich ändert, kann dies den Lauf des Motors beeinträchtigen.
Wenn die Spannung abfällt, wird der Motor langsamer und funktioniert nicht mehr so gut.
Hier ist eine Tabelle, die die wichtigsten Vorteile und Grenzen vergleicht:
Vorteile | Einschränkungen |
|---|---|
Reduzierte Kosten | Benötigt Mindestgeschwindigkeit für die Gegen-EMK-Erkennung |
Erhöhte Zuverlässigkeit | Plötzliche Laständerungen beeinflussen den Antriebskreis |
Verbesserte Effizienz | Spannungsabfälle verringern die Geschwindigkeit |
Mit der PWM-Steuerung erzielen Sie höhere Geschwindigkeit und Drehmoment, können aber bei falscher Einstellung den Motor erhitzen und seine Lebensdauer verkürzen. Die Spannungsregelung ist effizient und trägt zur längeren Lebensdauer des Motors bei, Sie müssen jedoch auf Spannungsabfälle und plötzliche Änderungen achten.
Wenn Sie die Drehzahl Ihres bürstenlosen Gleichstrommotors einfach regeln möchten, eignet sich die Spannungsregelung gut. Sie ist vielseitig einsetzbar, achten Sie jedoch immer auf Spannungsänderungen, damit Ihr Motor reibungslos läuft.
3. Geschlossene Rückkopplungsregelung
Geschwindigkeit mithilfe von Sensoren
Die Regelung im geschlossenen Regelkreis sorgt dafür, dass Ihr bürstenloser Gleichstrommotor die richtige Drehzahl beibehält. Dabei werden Sensoren eingesetzt, die den Motor überwachen und Signale an die Steuerung zurücksenden. Hall-Sensoren und Encoder sind die gängigsten Sensoren für diesen Zweck.
Hallsensoren zeigen an, wo sich der Rotor befindet. Dies hilft dem Motor, die Leistung zum richtigen Zeitpunkt zu wechseln.
Noch besseres Feedback liefern Encoder. Sie helfen Ihnen, den Motor sehr genau zu steuern.
Hallsensoren senden Signale an die Steuerung. Diese nutzt diese Signale, um die Art der Stromversorgung des Motors zu bestimmen.
Encoder funktionieren gut in Servosystemen. Verwenden Sie sie, wenn Sie eine sehr genaue Geschwindigkeitsregelung benötigen.
Hall-Effekt-Sensoren werden in Sechs-Stufen-Kommutierungssystemen eingesetzt. Diese Systeme sind häufig in bürstenlosen Gleichstrommotoren zu finden.
Encoder sind flexibel. Sie können sie an vielen Stellen einsetzen, wo hohe Genauigkeit erforderlich ist.
Hall-Positionssensoren sind die beste Wahl für die Drehzahlregelung bürstenloser Gleichstrommotoren im geschlossenen Regelkreis. Sie sind kostengünstig und für die meisten Anwendungen bestens geeignet. Encoder und Resolver sind zwar auch Alternativen, Hall-Sensoren sind jedoch einfach zu handhaben und liefern gute Ergebnisse.
Präzision bewahren
Die geschlossene Rückkopplung sorgt für eine gleichmäßige und präzise Drehzahl. Der Controller prüft die Sensorsignale und passt die Motorleistung entsprechend an. Dies ermöglicht eine bessere Kontrolle, auch bei Laständerungen oder hoher Motorbelastung.
Die folgende Tabelle zeigt, wie verschiedene PWM-Methoden die Drehzahlregelung bei bürstenlosen Gleichstrommotoren verändern:
PWM-Methode | Auswirkungen auf die Geschwindigkeitsregelung |
|---|---|
Komplementäre PWM | Schnelle dynamische Reaktion |
Vollleitungsmodus | Höherer Zwischenkreisstrom vom Netzteil |
Unabhängige PWM | Leistung nahe der komplementären PWM |
Sie können einen PID-Wandler zur Drehzahlregelung verwenden. MATLAB-Tests zeigen, dass die Regelung den Eingangsstrom und die Gegen-EMK des Motors auf einem guten Niveau hält. Sie können Drehzahl und Drehmoment bei gleichbleibenden oder wechselnden Werten überprüfen.
Die Regelung mit geschlossenem Regelkreis sorgt für hohe Effizienz und gleichmäßige Geschwindigkeit. Diese Methode ermöglicht eine präzise Motorsteuerung in vielen Projekten mit bürstenlosen Gleichstrommotoren.
4. Sensorlose Steuerung mit Gegen-EMK
Wie die Gegen-EMK die Geschwindigkeitsregelung ermöglicht
Sie können die Drehzahl eines bürstenlosen Gleichstrommotors ohne Sensoren ändern. Dabei wird die elektromotorische Gegenkraft (EMK) genutzt. Die EMK ist eine Spannung, die in den Motorwicklungen auftritt, wenn sich der Rotor dreht. Anhand dieser Spannung können Sie die Position des Rotors bestimmen. Außerdem wissen Sie, wann Sie den Strom im Motor umschalten müssen.
So funktioniert die sensorlose Steuerung mit Gegen-EMK:
Die Back-EMF-Integrationsmethode prüft das elektrische Back-EMF-Signal. Sie ermittelt die Rotorposition.
Der Regler betrachtet die Gegen-EMK der nicht mit Strom versorgten Phase und wählt damit den richtigen Zeitpunkt zum Umschalten des Stroms.
Diese Methode funktioniert bei unterschiedlichen Geschwindigkeiten. Die Fläche unter der Gegen-EMK-Kurve bleibt gleich, auch wenn der Motor schneller oder langsamer dreht.
Zur Messung der Gegen-EMK können Sie Folgendes verwenden:
Komparatoren zur Überprüfung der Spannungspegel.
Ein virtueller Neutralpunkt, der mit Widerständen erstellt wird.
Analog-Digital-Wandler (ADC) für die digitale Steuerung.
Für gute Ergebnisse benötigen Sie schnelle AD-Wandler und Komparatorschaltungen . Wenn der Motor stillsteht, entsteht keine Gegen-EMK. Sie müssen den Motor im offenen Regelkreis starten, bevor Sie die sensorlose Steuerung verwenden.
Vorteile sensorloser Methoden
Die sensorlose Steuerung bietet viele Vorteile für Projekte mit bürstenlosen Gleichstrommotoren. Sie benötigen keine zusätzlichen Sensoren. Das macht Ihr Design einfach und zuverlässig. Sie sparen außerdem Geld und verringern das Risiko von Sensorproblemen.
Hier ist eine Tabelle, die sensorbasierte und sensorlose Methoden vergleicht:
Aspekt | Sensorbasierte Methoden | Sensorlose Methoden |
|---|---|---|
Kosten | Höher wegen Sensoren und Verkabelung | Niedriger, da keine Sensoren benötigt werden |
Design | Komplexer mit zusätzlichen Teilen | Einfacher mit weniger Komponenten |
Zuverlässigkeit | Sensoren können brechen oder sich verstellen | Zuverlässiger mit weniger physischen Teilen |
Wartung | Benötigt mehr Wartung | Benötigt weniger Wartung |
Hochgeschwindigkeitsleistung | Nicht so gut bei hoher Geschwindigkeit | Funktioniert gut bei hoher Geschwindigkeit |
Sensorlose Steuerungen werden an vielen Stellen eingesetzt:
Kühlventilatoren und HLK-Systeme nutzen es für eine konstante Geschwindigkeit.
Drohnen und UAVs verwenden es, um Gewicht zu sparen und starke EMF-Signale zu erhalten.
Pumpen und Kompressoren verwenden es dort, wo Sensoren nicht passen.
Elektrofahrzeuge und E-Bikes nutzen es für hohe Effizienz bei hoher Geschwindigkeit.
Die sensorlose Steuerung mit Gegen-EMK hilft Ihnen, eine gleichmäßige Geschwindigkeit, geringere Kosten und ein einfaches Design für Ihren bürstenlosen Gleichstrommotor zu erreichen.
5. PID-Drehzahlregelungsmethoden
PID für stabile Geschwindigkeit
Ein PID-Regler hilft Ihnen, die Drehzahl Ihres bürstenlosen Gleichstrommotors zu steuern . Er vergleicht die Soll- und Ist-Drehzahl. Bei Abweichungen passt er die Motorleistung an. So lassen sich Drehzahlabweichungen korrigieren. Viele Fabriken nutzen dieses Verfahren. Es hält den Motor auch bei Laständerungen auf der optimalen Drehzahl.
Ein PID-Regler besteht aus drei Teilen. Der Proportionalteil behebt Drehzahlfehler schnell. Der Integralteil beseitigt kleine, lang anhaltende Fehler. Der Differentialteil verhindert, dass der Motor die Zieldrehzahl überschreitet.
Die PID-Regelung sorgt für einen ruhigen und gleichmäßigen Motorlauf. Sie trägt außerdem dazu bei, Geräusche und Vibrationen in Ihrem bürstenlosen Motor zu reduzieren.
Die folgende Tabelle zeigt, wie die PID-Regelung die Geschwindigkeit bürstenloser Gleichstrommotoren verbessert:
Aspekt | Beschreibung |
|---|---|
Kontroll-Methode | Der PID-Regler ändert die Geschwindigkeit sofort. |
Fehlerminimierung | Dadurch wird die Lücke zwischen gewünschter und tatsächlicher Geschwindigkeit kleiner. |
Simulationstool | Sie können MATLAB/Simulink zum Testen und Modellieren der Geschwindigkeitsregelung verwenden. |
Performance-Analyse | Die PID-Regelung sorgt für eine bessere und gleichmäßigere Geschwindigkeit. |
Praktische Anwendung | Sie können die Einstellungen für eine bessere Geschwindigkeitskontrolle anpassen. |
PID-Regler helfen Ihnen, eine höhere Geschwindigkeit, weniger Lärm und eine gleichmäßigere Motorbewegung zu erreichen.
Tuning-Tipps
Sie müssen Ihren PID-Regler auf die optimale Geschwindigkeit einstellen. Erstellen Sie zunächst eine Bewegungsspur, um die Motorbewegung zu beobachten. Lassen Sie den Regler den Motor schnell an eine neue Stelle bewegen. Beginnen Sie mit einer kleinen Proportionalverstärkung (Kp). Setzen Sie die Integralverstärkung (Ki) und den Grenzwert (Ilim) auf Null. Stellen Sie die Differentialverstärkung (Kd) fünfmal größer als Kp ein.
Befolgen Sie diese Schritte, um Ihren PID-Regler einzustellen:
Richten Sie die Bewegungsverfolgung für Motorbefehl, gewünschte Position und tatsächliche Position ein.
Lassen Sie den Controller eine Schrittbewegung ausführen.
Ändern Sie Kp, Kd und Ki je nach Verhalten des Motors.
Achten Sie auf zu viel Bewegung oder langsame Bewegungen. Ändern Sie die Verstärkung, um diese zu beheben.
Probleme können auftreten, wenn die PID-Einstellungen falsch sind, die Stromversorgung nicht stabil ist oder Probleme mit dem Antriebskreis auftreten. Sie können diese Probleme beheben, indem Sie die PID-Einstellungen ändern und den Strom- und Antriebskreis überprüfen.
Hier ist eine Kurzanleitung zum Tuning:
Erhöhen Sie die Proportionaleinstellung, damit der Motor schneller reagiert, achten Sie jedoch auf zu viel Bewegung.
Verwenden Sie die Integraleinstellung, um kleine Fehler zu beheben und die Geschwindigkeit nahe am Ziel zu halten.
Ändern Sie die Ableitungseinstellung, um zu starke Bewegungen zu verhindern und den Motor ruhig zu halten.
Die PID-Regelung eignet sich für viele Projekte mit bürstenlosen Gleichstrommotoren . Diese Methode trägt zu einer konstanten Drehzahl bei und verbessert die Motorleistung.
Sie haben fünf gute Möglichkeiten zur Drehzahlregelung bürstenloser Gleichstrommotoren kennengelernt. Jede Methode – PWM, Spannungsregelung, Closed-Loop-Feedback, sensorlose Regelung und PID – verhilft Ihnen zu stabilen und präzisen Ergebnissen. Studien zeigen, dass PID das Überschwingen von 71 % auf nahezu null reduzieren kann. PWM mit digitalen Prozessoren verbessert die Motorleistung. Beachten Sie bei der Wahl Ihrer Methode folgende wichtige Punkte:
Metrisch | Warum es wichtig ist |
|---|---|
Geschwindigkeitsauswahl | Hält Ihren Motor stabil und spart Energie |
Spannungskompatibilität | Verhindert, dass der Motor zu heiß wird |
Noise Level | Gut für Orte, an denen es ruhig sein muss |
Wenn Sie mehr erfahren möchten, informieren Sie sich über sensorlose Methoden, die Gegen-EMK-Erfassung und intelligente Tools wie neuronale Netzwerke. Diese können dazu beitragen, dass Ihre Projekte noch besser funktionieren.
FAQ
Wie lässt sich die Drehzahl eines bürstenlosen Gleichstrommotors am einfachsten steuern?
Sie können die PWM-Geschwindigkeitsregelung verwenden. Sie funktioniert mit den meisten Controllern. Sie benötigen lediglich einen Mikrocontroller und einen Motortreiber. PWM ermöglicht sanfte und präzise Geschwindigkeitsänderungen.
Kann man die Spannungsregelung für alle bürstenlosen Gleichstrommotoren verwenden?
Die Spannungsregelung eignet sich für viele Motoren . Einige Motoren benötigen eine Mindestdrehzahl zur Messung der Gegen-EMK. Prüfen Sie daher immer das Datenblatt Ihres Motors, bevor Sie sich für die Spannungsregelung entscheiden.
Warum braucht man Sensoren für die Regelung?
Sensoren helfen Ihnen, die richtige Drehzahl des Motors zu halten. Hallsensoren und Encoder senden Signale an die Steuerung. Sensoren sorgen für mehr Genauigkeit und Stabilität.
Ist die sensorlose Steuerung für Hochgeschwindigkeitsmotoren zuverlässig?
Die sensorlose Steuerung funktioniert bei hohen Geschwindigkeiten gut. Sie benötigen keine zusätzlichen Sensoren. Viele Drohnen und Ventilatoren nutzen die sensorlose Steuerung für eine einfache und zuverlässige Geschwindigkeitsregelung.
Wie stellt man einen PID-Regler auf die Motordrehzahl ein?
Beginnen Sie mit einer niedrigen Proportionalverstärkung. Erhöhen Sie diese langsam. Stellen Sie Integral- und Differentialverstärkungen ein, nachdem Sie die Reaktion des Motors getestet haben. Achten Sie auf Überschwingen und passen Sie die Verstärkungen an, um die Geschwindigkeit konstant zu halten.






