

Imagina que estás construyendo un robot y necesitas un movimiento preciso y fiable. Un motorreductor de 24 V CC te proporciona un par motor potente y una velocidad constante, ideal para la robótica. Debes considerar la velocidad, el par motor, el voltaje y cómo el motor se adapta a tu diseño. Muchos aficionados se enfrentan a retos como adaptar el motorreductor de 24 V CC a la fuente de alimentación, comprobar el tamaño y el ruido de manejo. Al seleccionar un motorreductor de CC con cuidado, el resto (cableado, alimentación y control) se vuelve mucho más sencillo.
Puntos Clave
- A Motor de engranajes de 24 V CC Proporciona un par fuerte y una velocidad constante, lo que lo hace ideal para aplicaciones robóticas.
- Seleccione una fuente de alimentación que coincida con los requisitos de voltaje y corriente del motor para garantizar un funcionamiento confiable.
- Utilice modulación por ancho de pulso (PWM) para un control preciso de la velocidad y cambios de dirección en su motorreductor.
- El mantenimiento regular, incluidas las inspecciones y la limpieza, ayuda a prolongar la vida útil y el rendimiento de su motor.
- Elija el tipo correcto de motorreductor según las necesidades específicas de su proyecto, como torque, velocidad y limitaciones de espacio.
Descripción general del motorreductor de 24 V CC
Un motorreductor de 24 V CC combina un motor de CC con una caja de engranajes. Este tipo de motor se utiliza en robótica porque proporciona un par motor potente y una velocidad constante. Su diseño compacto permite instalarlo en espacios reducidos del robot. Ofrece un alto par motor, fundamental para levantar o mover piezas. El motor funciona de forma eficiente, por lo que el robot consume menos energía y funciona durante más tiempo. Además, se puede personalizar para tareas específicas.
Características y Ventajas
Al elegir un motorreductor de 24 V CC para su robot, obtendrá varias ventajas:
- El diseño compacto permite instalar el motor en espacios pequeños.
- El alto par de salida ayuda a que su robot maneje tareas exigentes.
- El uso eficiente de la energía significa que su robot funciona mejor y ahorra energía.
- La versatilidad le permite personalizar el motor según sus necesidades específicas.
También se obtiene una mayor potencia de salida en comparación con los motores de menor voltaje. Un motorreductor de 24 V CC puede entregar de 40 a 50 vatios o más. Esto lo hace ideal para robots que necesitan levantar o mover cargas pesadas. El motor funciona con menos corriente que un motor de 12 V, por lo que genera menos calor y una mayor vida útil. El mayor voltaje proporciona un mejor par motor, clave para brazos robóticos y robots móviles.
Consejo: Compruebe siempre el par y la velocidad nominales antes de elegir un motor. Asegúrese de que el motor se ajuste a las necesidades de su robot.
Opciones de productos INEED
INEED ofrece una amplia gama de motorreductores de 24 V CC para proyectos de robótica. Puede elegir entre:
- Motorreductores pequeños para robots compactos
- Motores de engranajes rectos Para un movimiento simple y confiable
- Motores de engranajes planetarios para alta precisión y potencia
- Motores con engranajes helicoidales Para un funcionamiento silencioso y funciones de autobloqueo.
- Motores de engranajes sin escobillas Para una larga vida útil y bajo mantenimiento
A continuación se muestra un vistazo rápido a los rangos de torque y velocidad típicos de los motores de engranajes de 24 V CC de INEED:
| Relación de transmisión | Velocidad sin carga (rpm) | Velocidad de carga nominal (rpm) | Par de carga nominal (Kgf.cm) | Par de calado (Kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | N/A |
| 1000:1 | 6 | 4 | 25 | N/A |
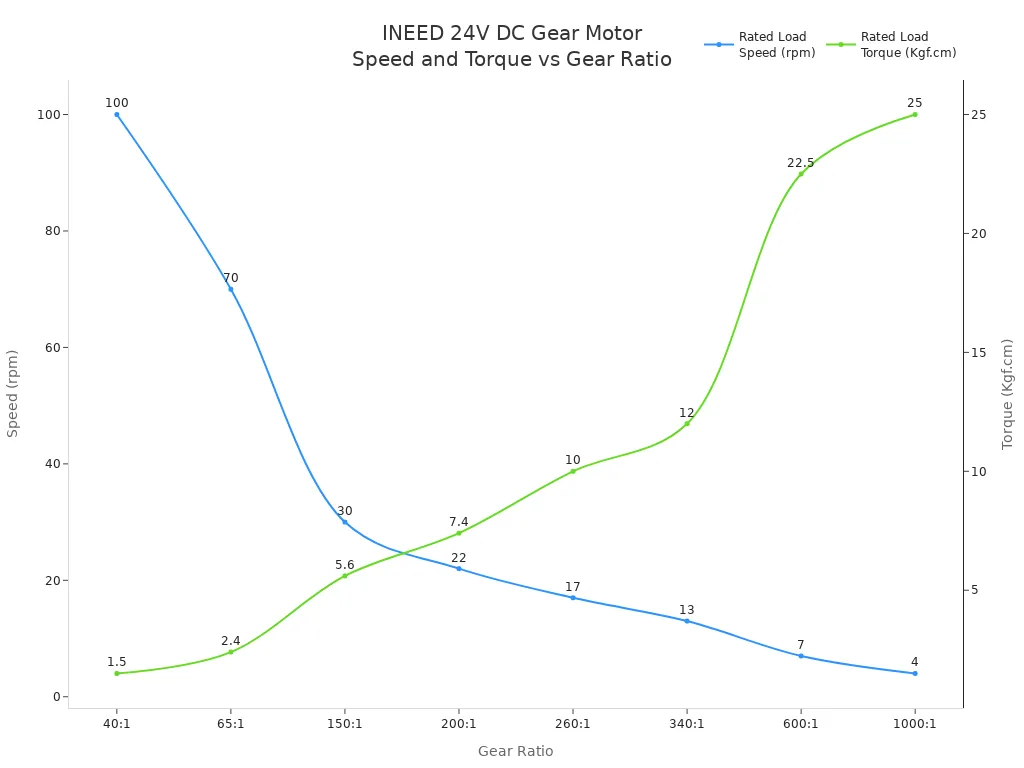
Puedes usar estos motores en brazos robóticos, robots móviles y sistemas automatizados. Cada tipo ofrece diferentes ventajas, por lo que puedes adaptar el motor a tu proyecto.
Suministro de energía y cableado
Selección de una fuente de alimentación para un motorreductor de 24 V CC
Elegir la fuente de alimentación adecuada es fundamental para el funcionamiento fiable de su motorreductor de 24 V CC. Debe ajustar la tensión y la corriente a los requisitos de su motor. La mayoría de los motorreductores de CC en robótica utilizan un rango de tensión de 3 V a 24 V. Para un motorreductor de CC de 24 V , debe seleccionar una fuente de alimentación que proporcione una salida constante de 24 V.
| Rango de voltaje | Mareas Ideales para Lecciones |
|---|---|
| 3V | Voltaje mínimo de funcionamiento para algunos motores de engranajes de CC |
| 24V | Voltaje máximo de funcionamiento para motores de engranajes de CC típicos |
También debe considerar la corriente nominal. Los motores consumen más corriente cuando se requiere un mayor par motor. Si la fuente de alimentación no proporciona suficiente corriente, el motor podría sobrecalentarse o no arrancar. Siempre verifique la corriente de calado y la corriente nominal en la hoja de datos del motor. Para proyectos de robótica, elija una fuente de alimentación con una corriente nominal al menos un 20 % superior al consumo máximo del motor.
Consejo: Utilice una fuente de alimentación regulada para evitar picos de tensión. La inestabilidad de la alimentación puede dañar el motor y la electrónica de control.
Al planificar su proyecto, tenga en cuenta la carga inicial. Los motores suelen requerir más corriente al arrancar que durante el funcionamiento normal. Si su fuente de alimentación no puede soportar esta sobrecarga, su robot podría experimentar reinicios o un movimiento inestable.
Para obtener mejores resultados, utilice calibre 14. Evite usar cable de calibre 14 para distancias largas, ya que no soporta la carga.
Precauciones de Seguridad
- Inspeccione su motor periódicamente para detectar pequeños problemas.La detección temprana previene problemas mayores.
- Alinee correctamente el motor durante la instalación. Una desalineación puede causar vibraciones y daños.
- Seleccione un motor que se adapte a su tarea. La sobrecarga provoca sobrecalentamiento y reduce la eficiencia.
- Mantenga el motor limpio y seco. La humedad y el polvo reducen el rendimiento y la vida útil.
- Vigile su fuente de alimentación y utilice protectores contra sobretensiones. Los picos de tensión pueden dañar el motor.
- Revise si hay conexiones sueltas o corroídas. Estas interrumpen la alimentación y causan fallas.
- Vigile los niveles de voltaje. Las caídas repentinas pueden indicar problemas de cableado.
- Esté alerta a las señales de sobrecalentamiento, como olores inusuales o decoloración.
Errores comunes de cableado y cómo evitarlos
- Suministro de energía inestable o inadecuada: Verifique siempre las conexiones y utilice una fuente de alimentación regulada.
- Cableado incorrecto o improvisado: siga los diagramas del fabricante y utilice cables con la clasificación adecuada.
- Caída de tensión debido a cables largos: utilice cables más gruesos para mantener un voltaje estable.
Consejo: Revise todas las conexiones antes de encender su robot. Un cableado cuidadoso evita errores costosos y garantiza que su proyecto funcione sin problemas.
Control e Integración
Control de velocidad y dirección
Puedes controlar la velocidad y la dirección de tu motorreductor de 24 V CC con unas sencillas herramientas. El método más común para controlar la velocidad es la Modulación por Ancho de Pulso (PWM). La PWM permite ajustar la potencia que llega al motor activando y desactivando el voltaje rápidamente. Puedes usar un Arduino o un controlador PWM dedicado para esta tarea. Este método proporciona un control preciso de la velocidad y mantiene el motor refrigerado.
A continuación se muestra una tabla que muestra los beneficios y consideraciones del uso de PWM para el control de velocidad:
| Beneficios | Consideraciones |
|---|---|
| Control de velocidad eficiente y preciso | Requiere conocimientos de electrónica y PWM. |
| Mínima generación de calor | Es posible que se necesiten componentes adicionales como controladores. |
| Fácil de ajustar con microcontroladores. | N/A |
Para cambiar la dirección de su motorreductor de CC, necesita un controlador de motor. El controlador L298N es ideal para la mayoría de los proyectos de robótica. También puede usar controladores para motores de CC sin escobillas, motores de escobillas PMDC o motores paso a paso. La siguiente tabla muestra los tipos de motor compatibles con los controladores de control de dirección:
| Tipo de motor | Compatibilidad |
|---|---|
| CC sin escobillas (BLDC) | Sí: |
| Motores de escobillas PMDC | Sí: |
| Motores paso a paso | Sí: |
Puedes conectar el controlador de tu motor a un Arduino u otro microcontrolador. Esta configuración te permite enviar comandos para cambiar la velocidad y la dirección fácilmente.
Consejo: Pruebe siempre la configuración del control de velocidad con la carga del robot. Ajuste la señal PWM para obtener el mejor rendimiento.
Uso de codificadores y retroalimentación
Los codificadores le ayudan a obtener retroalimentación precisa de su motorreductor de 24 VCC. Puede rastrear la posición, la velocidad y la dirección de su motor en tiempo real. Esta retroalimentación es importante para robots que requieren un movimiento preciso, como brazos robóticos o robots móviles.
A continuación se muestran algunos beneficios de utilizar codificadores para el control de velocidad y retroalimentación:
- Obtendrás información precisa sobre la ubicación para realizar ajustes exactos.
- Recibirás actualizaciones en tiempo real sobre la posición y la velocidad.
- Podrás monitorear y corregir cualquier error en el movimiento de inmediato.
INEED ofrece opciones de encoder personalizables para su motorreductor de CC. Puede elegir diferentes formas de eje, voltaje, velocidad de salida, par, conectores y engranajes. También puede añadir encoders para medir la posición, el conteo, la velocidad o la dirección.
Puedes usar controladores como Arduino, Raspberry Pi u otros microcontroladores para leer las señales del codificador. INEED ofrece soluciones personalizadas para que puedas adaptar la configuración de tu motor y codificador a las necesidades de tu proyecto.
Nota: Añadir codificadores mejora la precisión del robot y facilita el control de la velocidad. Puedes ajustar el movimiento del robot según la retroalimentación real.
Solución de problemas de motores de engranajes de CC
Errores comunes
Al trabajar con un motorreductor de CC en proyectos de robótica , es posible que surjan varios problemas . Muchos de ellos se deben a errores simples. La siguiente tabla muestra los síntomas de fallas más comunes, sus posibles causas y soluciones:
| Fenómeno de falla | Posibles causas | Soluciones |
|---|---|---|
| Motor no arranca | Fuente de alimentación inestable, falla del controlador, problemas de cableado | Verifique la fuente de alimentación, inspeccione el controlador, verifique el cableado |
| Velocidad inestable o temblorosa | Configuración del controlador, piezas desgastadas, carga excesiva | Ajustar el controlador, inspeccionar las piezas, confirmar la carga. |
| Sobrecalentamiento del motor | Sobrecarga, refrigeración deficiente, corriente de accionamiento alta | Reducir la carga, mejorar la refrigeración, ajustar la corriente. |
| Ruido anormal | Rotor desequilibrado, residuos, cojinetes dañados | Equilibrar el rotor, limpiar el motor, lubricar los cojinetes. |
Otros errores frecuentes incluyen voltajes desajustados, cableado incorrecto e ignorar la corriente de arranque necesaria. Los engranajes dañados suelen deberse a sobrecargas o residuos. Las escobillas y los rodamientos desgastados pueden causar calado o ruido.
Consejo: Siempre revise el cableado y la fuente de alimentación antes de encender el robot. Este sencillo paso evita muchos problemas comunes.
Consejos de mantenimiento
El mantenimiento regular prolonga la vida útil y el rendimiento de su motorreductor de CC. Siga estos pasos para mantener su motor en óptimas condiciones:
- Inspeccione las escobillas y el conmutador cada 500 a 1000 horas. Límpielos para evitar pérdidas de rendimiento.
- Preste atención al ruido de los cojinetes y compruebe el juego del eje. Reemplace los cojinetes si es necesario.
- Mida la resistencia del aislamiento con un megóhmetro. Seque o repare si la resistencia cae por debajo de los niveles seguros.
- Limpie las rejillas de ventilación y las vías de enfriamiento para evitar el sobrecalentamiento.
- Monitoree la temperatura del motor durante el funcionamiento. Utilice sensores térmicos por seguridad.
- Apriete todas las conexiones eléctricas para evitar arcos eléctricos y caídas de tensión.
- Alinee el motor y la carga correctamente para reducir el desgaste.
- Lubrique los cojinetes según lo recomendado por el fabricante.
- Utilice dispositivos de protección adecuados contra sobrecargas y cortocircuitos.
- Mantenga registros detallados de mantenimiento para detectar problemas recurrentes.
INEED le ofrece asesoramiento experto y asistencia técnica. Puede contactar con su equipo para solucionar problemas, obtener orientación sobre mantenimiento y soluciones personalizadas. Las inspecciones periódicas, la limpieza y la alineación correcta le ayudarán a evitar la mayoría de las averías. Los motores de calidad de INEED reducen el riesgo de averías y garantizan el buen funcionamiento de sus proyectos de robótica.
Nota: Un soporte confiable y productos de alta calidad facilitan la resolución de problemas. Elija marcas confiables como INEED para su tranquilidad.
Para integrar un motorreductor de 24 V CC en su proyecto de robótica, siga estos pasos: conecte correctamente las líneas de alimentación y de pasillo, configure los puertos del controlador y ajuste la velocidad según sea necesario. Elija motorreductores de alta calidad como los de INEED para obtener un diseño personalizado, asesoramiento experto y un rendimiento fiable. Etiquete y asegure siempre los cables, utilice conectores adecuados y manténgalos alejados de las piezas móviles. Si necesita un par, una velocidad o unas dimensiones personalizados, el equipo de INEED puede ayudarle a encontrar soluciones a medida para su proyecto.
Preguntas Frecuentes
¿Cómo elegir el motorreductor de 24 V CC adecuado para su robot?
Debe verificar el par, la velocidad y el tamaño requeridos por su robot. Compare estas necesidades con las especificaciones del motor. INEED ofrece diversas opciones para que pueda encontrar el motor ideal para su proyecto.
¿Puede funcionar un motorreductor de 24 V CC con un voltaje más bajo?
Sí, puede usar el motor a un voltaje más bajo. El motor girará más lento y producirá menos torque. Siempre verifique el voltaje mínimo en la hoja de datos para evitar que se cale.
¿Cuál es la diferencia entre un motor con engranajes rectos, planetarios y de tornillo sin fin?
| Tipo | Función clave | mejor uso |
|---|---|---|
| Espuela | Sencillo y confiable | Movimiento básico |
| Planetario | Alto par, precisión | Cargas pesadas, robótica |
| Gusano | Silencioso, autoblocante | Ocupando posiciones |
Consejo: elija el tipo de engranaje según las necesidades de su robot.
¿Con qué frecuencia se debe realizar el mantenimiento del motorreductor de CC?
Debes inspeccionar tu motor cada pocos meses. Limpia el polvo, revisa si hay cables sueltos y escucha si hay ruidos. El mantenimiento regular prolonga la vida útil y mejora el funcionamiento del motor.
¿Se puede personalizar un motorreductor de 24 V CC para proyectos especiales?
¡Sí! INEED puede personalizar la forma, la velocidad y el par del eje, e incorporar codificadores. Solo tiene que compartir sus requisitos con su equipo. Los motores personalizados le ayudan a resolver desafíos robóticos únicos.
Vea también
Utilización de motores de CC de 3 V en cinco dispositivos diferentes
Cómo elegir el motor de CC de 3 voltios ideal para sus necesidades
Pautas para elegir el motor rotativo perfecto para la industria
Diez usos innovadores de los motores de CC de 3 V en electrónica






