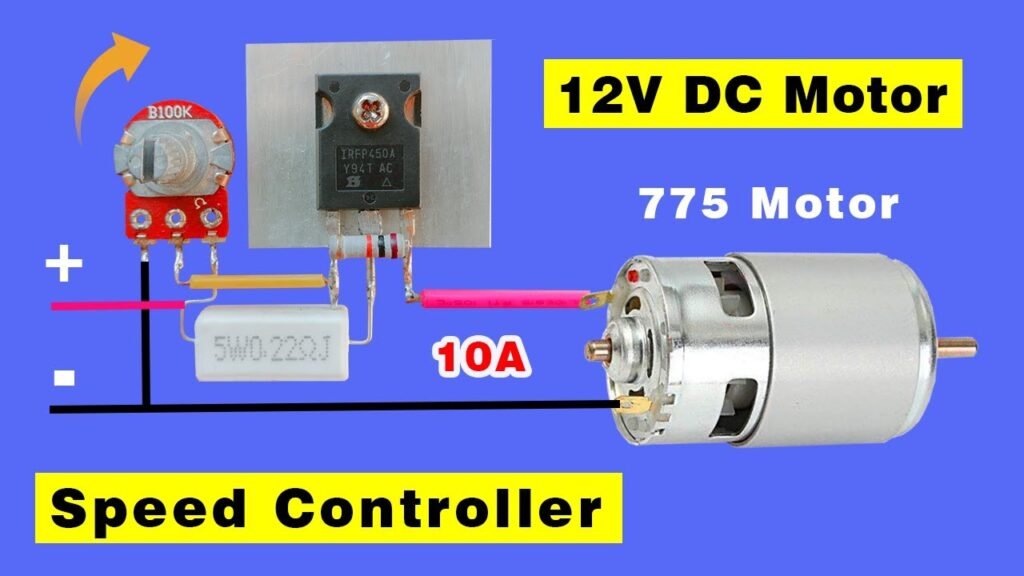
Cuando necesita buenas formas de controlar la velocidad de su motor de CC sin escobillas, tiene algunas opciones sólidas.
control de velocidad pwm
Control de tensión
Retroalimentación de circuito cerrado
Control sin sensores mediante EMF posterior
Control PID
Muchas empresas eligen estos métodos porque los motores de CC sin escobillas representan actualmente el 64.7 % de todos los tipos de motores. Este sector está en rápido crecimiento gracias a su excelente rendimiento y a la demanda de mayor precisión. Analice estas opciones para encontrar la que mejor se adapte a sus necesidades.
Puntos Clave
El control de velocidad PWM permite ajustar la velocidad con precisión. No debilita el motor, sino que lo optimiza y prolonga su vida útil. No requiere muchas piezas adicionales.
El control de voltaje permite cambiar la velocidad rápidamente. Esto se logra modificando el voltaje del motor. Vigile el voltaje para asegurar el buen funcionamiento del motor. Esto también evita que se sobrecaliente.
El control de retroalimentación de bucle cerrado utiliza sensores para verificar la velocidad. Esto ayuda al motor a mantener la velocidad correcta. Funciona bien incluso si la carga varía. Proporciona una buena precisión y mantiene la estabilidad.
El control sin sensores utiliza la fuerza contraelectromotriz para determinar la posición del rotor. Esto simplifica el diseño y reduce el coste. Funciona bien con motores rápidos. No necesita sensores adicionales.
El control PID ayuda a establecer la velocidad correcta. Corrige errores entre la velocidad deseada y la real. Es fundamental configurar correctamente el PID. Esto ayuda al motor a funcionar óptimamente y a mantenerse estable.
1. Control de velocidad PWM
Cómo controla la velocidad PWM
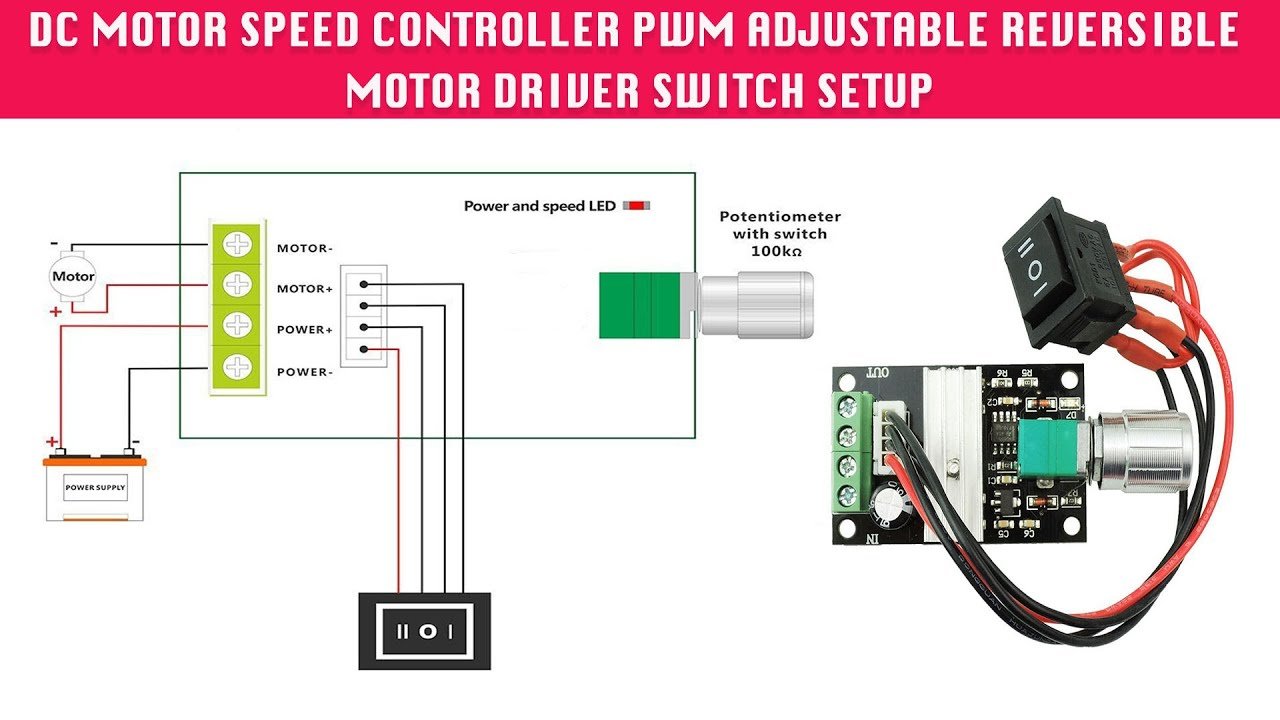
El control de velocidad PWM es muy común en los motores de CC sin escobillas. PWM significa modulación por ancho de pulso. Este método cambia la velocidad del motor modificando la duración del suministro de energía en cada ciclo. El motor recibe breves impulsos eléctricos. Si el impulso dura más, el motor gira más rápido. El PWM permite ajustar la velocidad con precisión sin perder par motor.
A muchas empresas les gusta el PWM porque funciona bien con motores sin escobillas. Mejora el funcionamiento del motor y lo hace más suave. Además, el motor dura más. No necesita muchas piezas adicionales. Esto es útil si busca un diseño compacto o una mayor duración de la batería.
A continuación se muestran algunas razones por las que el control de velocidad PWM es una buena opción para motores de CC sin escobillas:
Controla bien la velocidad.
Reduce el voltaje y la ondulación de la corriente, por lo que el motor funciona mejor.
No necesita muchas piezas adicionales, lo que ayuda con diseños pequeños.
La siguiente tabla muestra los principales beneficios del control de velocidad PWM para motores de CC sin escobillas:
La Ventaja | Mareas Ideales para Lecciones |
|---|---|
High Efficiency | PWM ahorra energía encendiendo y apagando rápidamente la corriente. |
Alta precisión | Te permite controlar la velocidad con mucha precisión. |
Amplio rango de velocidad | Puede mantener la velocidad constante a lo largo de muchas velocidades sin perder torque. |
Buena estabilidad | Mantiene la velocidad constante incluso si la carga cambia. |
Consejos de implementación
Puede configurar el control de velocidad PWM para su motor de CC sin escobillas siguiendo estos pasos:
Elija un microcontrolador lo suficientemente potente. Un ARM Cortex M0 o superior es ideal para tareas de control de velocidad exigentes.
Ajuste la frecuencia de la señal PWM. La mayoría de los motores sin escobillas funcionan bien a 20 kHz. Algunos motores necesitan una frecuencia más alta si tienen baja inductancia.
Utilice controladores de motor especiales con convertidores analógicos/digitales (ADC) rápidos y controladores de puerta. Estos le ayudan a controlar mejor la velocidad y a que el motor funcione con mayor suavidad.
Cambie la frecuencia de control entre 20 kHz y 80 kHz. Las frecuencias más altas permiten ajustar la velocidad con mayor precisión, pero requieren un hardware de mayor calidad.
Ajuste la frecuencia de control entre 1 kHz y 5 kHz. Esto depende del ADC y del método de control.
Si tiene problemas con la alimentación o la configuración del microcontrolador, pruebe con controladores como el Qorvo PAC5556. Estos pueden facilitar y hacer más fiable el control de velocidad.
El control de velocidad PWM es ideal para muchas aplicaciones de motores de CC sin escobillas. Este método proporciona un buen control de velocidad y mantiene el motor funcionando de forma estable. Puede confiar en PWM para obtener alta eficiencia y un buen control de velocidad en sus proyectos con motores sin escobillas.
2. Método de control de voltaje
Ajuste del voltaje para la velocidad
Puedes aumentar la velocidad de un motor de CC sin escobillas elevando el voltaje. Si lo reduces, el motor se ralentizará. La velocidad varía porque el giro del motor depende del voltaje que se le suministra. Si el voltaje disminuye mientras el motor está funcionando, no girará tan rápido, incluso si se mantienen los mismos ajustes.
Un estudio sobre motores sin escobillas en vehículos aéreos no tripulados (UAV) reveló que las caídas de voltaje pueden provocar que el motor gire a diferentes velocidades, incluso con los mismos controles. Es importante estar atento a las variaciones de voltaje, especialmente cuando el motor trabaja a pleno rendimiento. El controlador electrónico de velocidad ayuda a ajustar el voltaje y a mantener la velocidad constante. También se puede usar un microcontrolador para generar una señal PWM que se ajuste al voltaje deseado. Controlar la corriente ayuda a evitar que el motor se sobrecaliente, lo que podría alterar su velocidad.
Aquí hay una tabla que muestra cómo las diferentes partes del sistema pueden cambiar de velocidad cuando se utiliza el control de voltaje:
Parámetro | Mareas Ideales para Lecciones |
|---|---|
Señal PWM | Establece la tensión de alimentación, modificando la velocidad y la eficiencia. |
Medida de corriente | Mantiene el motor seguro y ayuda a controlar la velocidad. |
Recuperación de voltaje | Ahorra energía durante el frenado, lo que afecta la velocidad y la eficiencia. |
Pros y contras
Hay muchas ventajas en el uso del control de voltaje para motores de CC sin escobillas:
El motor utiliza menos energía, por lo que es eficiente.
El motor dura más, por lo que es más confiable.
El motor hace menos ruido, por lo que es más silencioso.
El diseño es más pequeño y ligero, por lo que cabe en espacios reducidos.
El motor puede cambiar de velocidad rápidamente.
El motor tiene un mejor equilibrio entre velocidad y par.
El motor puede funcionar a más velocidades.
El motor dura más, por lo que ahorras dinero.
Pero este método también tiene algunos límites:
Es necesaria una cierta velocidad para que funcione la detección de campos electromagnéticos posteriores.
Si la carga cambia repentinamente, puede afectar el funcionamiento del motor.
Si el voltaje cae, el motor se ralentizará y no funcionará tan bien.
A continuación se muestra una tabla que compara los principales puntos positivos y negativos:
Ventajas | Limitaciones |
|---|---|
Costes reducidos | Necesita una velocidad mínima para la detección de campos electromagnéticos posteriores |
Mayor fiabilidad | Los cambios repentinos de carga afectan el circuito de accionamiento |
mejorar la eficiencia | Caídas de voltaje a menor velocidad |
El control PWM puede ayudarte a obtener mejor velocidad y par, pero puede calentar el motor y acortar su vida útil si no se configura correctamente. El control de voltaje es eficiente y prolonga la vida útil del motor, pero debes estar atento a caídas de voltaje y cambios repentinos.
Si busca una forma sencilla de controlar la velocidad de su motor de CC sin escobillas, el control de voltaje es una buena opción. Puede usarlo de muchas maneras, pero siempre verifique las variaciones de voltaje para que el motor funcione sin problemas.
3. Control de retroalimentación de bucle cerrado
Uso de sensores para la velocidad
El control de lazo cerrado ayuda a que el motor de CC sin escobillas mantenga la velocidad correcta. Este método utiliza sensores para monitorizar el motor y enviar señales al controlador. Los sensores Hall y los codificadores son los más comunes para este fin.
Los sensores Hall indican la ubicación del rotor. Esto ayuda al motor a cambiar de potencia en el momento oportuno.
Los codificadores ofrecen una retroalimentación aún mejor. Permiten controlar el motor con gran precisión.
Los sensores Hall envían señales al controlador. Este las utiliza para determinar cómo alimentar el motor.
Los codificadores funcionan bien en servosistemas. Úselos cuando se necesita un control de velocidad muy preciso.
Los sensores de efecto Hall se utilizan en sistemas de conmutación de seis pasos. Estos sistemas suelen encontrarse en motores de CC sin escobillas.
Los codificadores son flexibles. Se pueden usar en muchos lugares que requieren alta precisión.
Los sensores de posición Hall son la mejor opción para el control de velocidad en lazo cerrado en motores CC sin escobillas. Son más económicos y funcionan bien en la mayoría de las aplicaciones. Si bien los codificadores y los resolutores también son buenas opciones, los sensores Hall son sencillos y ofrecen un buen rendimiento.
Mantener la precisión
La retroalimentación de bucle cerrado ayuda a mantener la velocidad constante y precisa. El controlador verifica las señales del sensor y ajusta la potencia del motor según sea necesario. Esto proporciona un mejor control, incluso si la carga cambia o el motor se somete a un esfuerzo intenso.
La siguiente tabla muestra cómo los diferentes métodos PWM cambian el control de velocidad en motores de CC sin escobillas:
Método PWM | Efecto sobre el control de velocidad |
|---|---|
PWM complementario | Respuesta dinámica rápida |
Modo de conducción completa | Mayor corriente de enlace de CC desde la fuente de alimentación |
PWM independiente | Rendimiento cercano al PWM complementario |
Puedes usar un convertidor PID para controlar la velocidad. Las pruebas de MATLAB muestran que el control de lazo cerrado mantiene la corriente de entrada del motor y la fuerza contraelectromotriz en niveles adecuados. Puedes verificar la velocidad y el par cuando la velocidad es constante o variable.
El control de lazo cerrado ofrece alta eficiencia y velocidad constante. Este método le permite un control preciso del motor en numerosos proyectos con motores de CC sin escobillas.
4. Control sin sensores con contraelectromotriz
Cómo la fuerza contraelectromotriz permite el control de la velocidad
Se puede cambiar la velocidad de un motor de CC sin escobillas sin sensores. Esto utiliza la fuerza contraelectromotriz, llamada FEM. La FEM es un voltaje que se presenta en los devanados del motor cuando el rotor gira. Este voltaje permite saber dónde se encuentra el rotor y cuándo es necesario conmutar la corriente del motor.
Así es como funciona el control sin sensores con EMF posterior:
El método de integración de fuerza contraelectromotriz verifica la señal eléctrica de fuerza contraelectromotriz. Determina la posición del rotor.
El controlador analiza la fuerza contraelectromotriz de la fase sin alimentación. Esta información le permite determinar el momento adecuado para conmutar la corriente.
Este método funciona a diferentes velocidades. El área bajo la curva de fuerza contraelectromotriz permanece constante, incluso si el motor gira más rápido o más lento.
Para medir el campo electromagnético posterior, puede utilizar:
Comparadores para comprobar niveles de tensión.
Un punto neutro virtual hecho con resistencias.
Convertidores analógico-digitales (ADC) para control digital.
Necesitas convertidores analógico-digitales (ADC) y circuitos comparadores rápidos para obtener buenos resultados. Cuando el motor está parado, no hay fuerza contraelectromotriz (FEM). Debes arrancar el motor en lazo abierto antes de usar el control sin sensores.
Beneficios de los métodos sin sensores
El control sin sensores ofrece muchas ventajas para proyectos con motores de CC sin escobillas. No necesita sensores adicionales. Esto simplifica y hace que su diseño sea fiable. Además, ahorra dinero y reduce la probabilidad de problemas con los sensores.
A continuación se muestra una tabla que compara los métodos basados en sensores y sin sensores:
Aspecto | Métodos basados en sensores | Métodos sin sensores |
|---|---|---|
Costo | Más alto debido a sensores y cableado | Más bajo porque no se necesitan sensores |
Complejidad del diseño | Más complejo con piezas adicionales | Más simple con menos componentes |
Confiabilidad | Los sensores pueden romperse o desalinearse | Más confiable con menos piezas físicas |
Mantenimiento | Necesita más mantenimiento | Necesita menos mantenimiento |
Rendimiento de alta velocidad | No es tan bueno a alta velocidad | Funciona bien a alta velocidad. |
Verá el control sin sensores utilizado en muchos lugares:
Los ventiladores de refrigeración y los sistemas HVAC lo utilizan para lograr una velocidad constante.
Los drones y vehículos aéreos no tripulados lo utilizan para ahorrar peso y obtener fuertes señales EMF.
Las bombas y compresores lo utilizan donde los sensores no pueden caber.
Los vehículos eléctricos y las bicicletas eléctricas lo utilizan para lograr una alta eficiencia a alta velocidad.
El control sin sensores con EMF posterior le ayuda a obtener una velocidad constante, costos más bajos y un diseño simple para su motor de CC sin escobillas.
5. Métodos de control de velocidad PID
PID para velocidad estable
Un controlador PID te ayuda a controlar la velocidad de tu motor CC sin escobillas . Comprueba la velocidad deseada con la velocidad real. Si hay alguna diferencia, ajusta la potencia del motor. Esto ayuda a corregir cualquier error de velocidad. Muchas fábricas utilizan este método. Mantiene el motor a la velocidad correcta, incluso si la carga varía.
Un controlador PID consta de tres partes. La parte proporcional corrige rápidamente los errores de velocidad. La parte integral corrige pequeños errores que persisten durante mucho tiempo. La parte derivativa impide que el motor supere la velocidad objetivo.
El control PID garantiza un funcionamiento suave y estable del motor. Además, ayuda a reducir el ruido y las vibraciones del motor sin escobillas.
Aquí hay una tabla que muestra cómo el control PID ayuda a la velocidad del motor de CC sin escobillas:
Aspecto | Mareas Ideales para Lecciones |
|---|---|
Método de control | El controlador PID cambia la velocidad de inmediato. |
Minimización de errores | Reduce la diferencia entre la velocidad deseada y la real. |
Herramienta de simulación | Puede utilizar MATLAB/Simulink para probar y modelar el control de velocidad. |
Análisis De Rendimiento | El control PID hace que la velocidad sea mejor y más constante. |
Aplicación práctica | Puede ajustar la configuración para un mejor control de la velocidad. |
Los controladores PID le ayudan a obtener mejor velocidad, menos ruido y un movimiento más suave del motor.
Consejos de afinación
Debe ajustar su controlador PID para obtener la velocidad óptima. Primero, configure un seguimiento de movimiento para observar el movimiento del motor. Haga que el controlador mueva el motor a una nueva posición rápidamente. Comience con una pequeña ganancia proporcional (Kp). Ajuste la ganancia integral (Ki) y el límite (Ilim) a cero. Aumente la ganancia derivativa (Kd) cinco veces mayor que Kp.
Siga estos pasos para ajustar su controlador PID:
Configurar el seguimiento de movimiento para el comando del motor, la posición deseada y la posición real.
Hacer que el controlador realice un movimiento de paso.
Cambie Kp, Kd y Ki según cómo actúe el motor.
Esté atento a movimientos excesivos o lentos. Modifique las ganancias para corregirlos.
Pueden surgir problemas si la configuración del PID es incorrecta, la alimentación no es constante o el circuito de control presenta problemas. Puede solucionarlos modificando la configuración del PID y revisando la alimentación y el circuito de control.
Aquí tienes una guía rápida para realizar el ajuste:
Aumente el valor proporcional para que el motor reaccione más rápido, pero tenga cuidado con el movimiento excesivo.
Utilice la configuración integral para corregir pequeños errores y mantener la velocidad cerca del objetivo.
Cambie la configuración derivada para detener demasiado movimiento y mantener el motor estable.
Puedes usar el control PID en muchos proyectos con motores de CC sin escobillas . Este método ayuda a mantener una velocidad constante y mejora el rendimiento del motor.
Ha aprendido cinco buenas maneras de controlar la velocidad de un motor de CC sin escobillas. Cada método (PWM, control de voltaje, retroalimentación de lazo cerrado, control sin sensores y PID) le ayuda a obtener resultados estables y precisos. Los estudios demuestran que el PID puede reducir el sobreimpulso del 71 % a casi nada. El PWM con procesadores digitales mejora el funcionamiento de los motores. Al elegir un método, tenga en cuenta estos aspectos importantes:
Métrico | POR QUÉ ES IMPORTANTE |
|---|---|
Selección de velocidad | Mantiene el motor estable y ahorra energía. |
Compatibilidad de voltaje | Evita que el motor se caliente demasiado |
Nivel de ruido | Bueno para lugares que necesitan tranquilidad. |
Si quieres aprender más, explora los métodos sin sensores, la detección de campos electromagnéticos y herramientas inteligentes como las redes neuronales. Estas pueden ayudarte a optimizar tus proyectos.
Preguntas Frecuentes
¿Cuál es la forma más sencilla de controlar la velocidad de un motor de CC sin escobillas?
Puedes usar control de velocidad PWM. Funciona con la mayoría de los controladores. Solo necesitas un microcontrolador y un controlador de motor. El PWM te proporciona cambios de velocidad suaves y precisos.
¿Puede utilizar el control de voltaje para todos los motores de CC sin escobillas?
Se puede utilizar el control de voltaje para muchos motores . Algunos motores requieren una velocidad mínima para la detección de la fuerza contraelectromotriz. Siempre revise la hoja de datos de su motor antes de elegir el control de voltaje.
¿Por qué se necesitan sensores para el control de circuito cerrado?
Los sensores ayudan a mantener el motor a la velocidad correcta. Los sensores Hall y los codificadores envían señales al controlador. Con los sensores, se obtiene mayor precisión y estabilidad.
¿Es confiable el control sin sensores para motores de alta velocidad?
El control sin sensores funciona bien a altas velocidades. No necesita sensores adicionales. Muchos drones y aficionados utilizan el control sin sensores para una gestión de velocidad sencilla y fiable.
¿Cómo se ajusta un controlador PID a la velocidad del motor?
Comience con una ganancia proporcional baja. Auméntela gradualmente. Configure las ganancias integral y derivativa después de probar la respuesta del motor. Observe si se sobrepasa la velocidad y ajuste las ganancias para mantenerla estable.