

Imaginez que vous construisez un robot et que vous avez besoin d'un mouvement précis et fiable. Un motoréducteur 24 V CC vous offre un couple élevé et une vitesse constante, idéal pour la robotique. Il est essentiel de prendre en compte la vitesse, le couple, la tension et l'adéquation du moteur à votre conception. De nombreux bricoleurs sont confrontés à des défis tels que l'adaptation du motoréducteur 24 V CC à l'alimentation, la vérification des dimensions et du bruit de manipulation. Un choix judicieux du motoréducteur CC simplifie grandement le reste : câblage, alimentation et contrôle.
Points clés à retenir
- A Moteur à engrenages 24 V CC fournit un couple élevé et une vitesse constante, ce qui le rend idéal pour les applications robotiques.
- Sélectionnez une alimentation électrique adaptée aux exigences de tension et de courant du moteur pour garantir un fonctionnement fiable.
- Utilisez la modulation de largeur d'impulsion (PWM) pour un contrôle précis de la vitesse et des changements de direction dans votre motoréducteur.
- Un entretien régulier, comprenant des inspections et un nettoyage, contribue à prolonger la durée de vie et les performances de votre moteur.
- Choisissez le bon type de motoréducteur en fonction des besoins spécifiques de votre projet, tels que le couple, la vitesse et les contraintes d'espace.
Présentation du moteur à engrenages 24 V CC
Un motoréducteur 24 Vcc associe un moteur à courant continu à un réducteur. Ce type de moteur est utilisé en robotique car il offre un couple élevé et une vitesse constante. Sa conception compacte permet de l'installer dans des espaces restreints sur le robot. Il fournit un couple élevé, essentiel pour le levage ou le déplacement de pièces. Ce moteur fonctionne efficacement, ce qui réduit la consommation d'énergie du robot et prolonge son autonomie. Il est également possible de le personnaliser pour des tâches spécifiques.
Caractéristiques et avantages
Lorsque vous choisissez un motoréducteur 24vdc pour votre robot, vous bénéficiez de plusieurs avantages :
- La conception compacte vous permet d'installer le moteur dans de petits espaces.
- Un couple de sortie élevé aide votre robot à gérer des tâches exigeantes.
- Une utilisation efficace de l’énergie signifie que votre robot fonctionne mieux et économise de l’énergie.
- La polyvalence vous permet de personnaliser le moteur en fonction de vos besoins spécifiques.
Vous obtenez également une puissance de sortie supérieure à celle des moteurs à basse tension. Un moteur à engrenages 24 V CC peut fournir 40 à 50 watts, voire plus. Il est donc idéal pour les robots qui doivent soulever ou déplacer des charges lourdes. Ce moteur consomme moins de courant qu'un moteur 12 V, ce qui lui permet de générer moins de chaleur et de durer plus longtemps. Cette tension accrue offre un meilleur couple, essentiel pour les bras robotisés et les robots mobiles.
Conseil : Vérifiez toujours le couple et la vitesse avant de choisir un moteur. Assurez-vous qu'il correspond aux besoins de votre robot.
Options de produit INEED
INEED propose une large gamme de motoréducteurs 24 VCC pour les projets robotiques. Vous avez le choix entre :
- Petits moteurs à engrenages pour robots compacts
- Moteurs à engrenages droits pour un mouvement simple et fiable
- Moteurs à engrenages planétaires pour une haute précision et une grande puissance
- Moteurs à engrenages à vis sans fin pour un fonctionnement silencieux et des fonctions autobloquantes
- Moteurs à engrenages sans balais pour une longue durée de vie et un faible entretien
Voici un aperçu rapide des plages de couple et de vitesse typiques des moteurs à engrenages 24 V CC d'INEED :
| Gear Ratio | Vitesse à vide (tr/min) | Vitesse de charge nominale (tr/min) | Couple de charge nominal (kgf.cm) | Couple de décrochage (kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | N/D |
| 1000:1 | 6 | 4 | 25 | N/D |
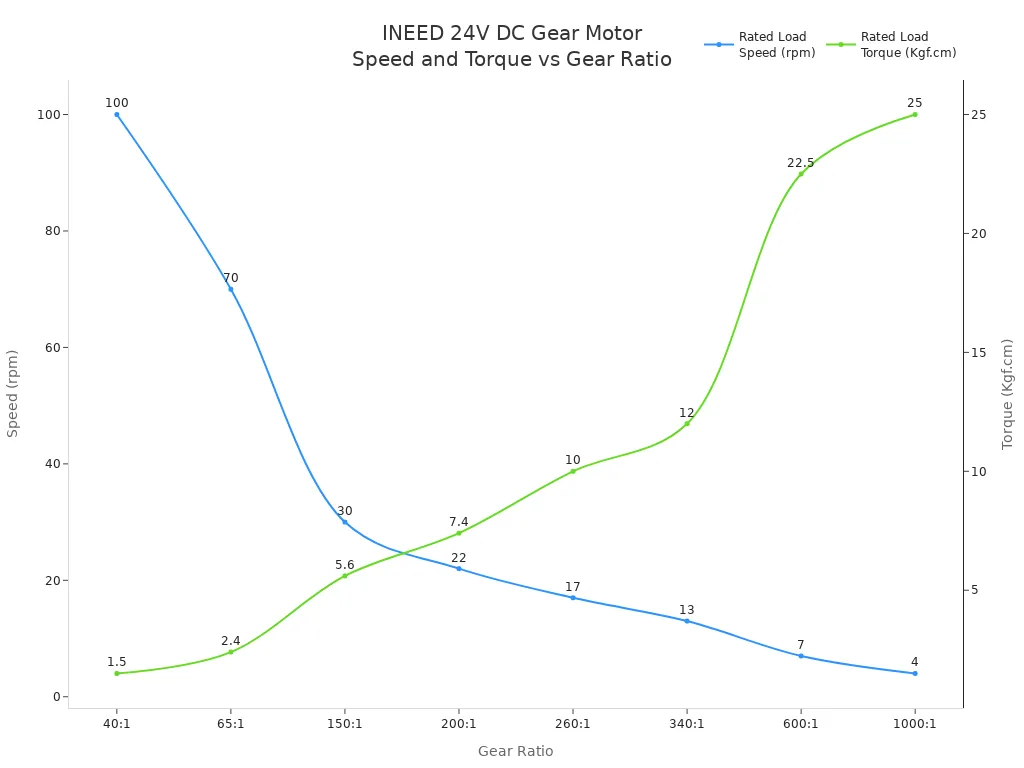
Vous pouvez utiliser ces moteurs dans des bras robotisés, des robots mobiles et des systèmes automatisés. Chaque type offre des avantages différents, vous permettant ainsi d'adapter le moteur à votre projet.
Alimentation et câblage
Sélection d'une alimentation pour un moteur à engrenages 24 V CC
Choisir la bonne alimentation est essentiel pour le bon fonctionnement de votre motoréducteur 24 Vcc. Il est impératif d'adapter la tension et l'intensité nominales à celles requises par votre moteur. La plupart des motoréducteurs CC utilisés en robotique fonctionnent avec une tension comprise entre 3 V et 24 V. Pour un motoréducteur 24 V CC , vous devez sélectionner une alimentation fournissant une tension de sortie stable de 24 V.
| Portée de tension | Description |
|---|---|
| 3V | Tension de fonctionnement minimale pour certains moteurs à engrenages à courant continu |
| 24V | Tension de fonctionnement maximale pour les moteurs à engrenages à courant continu typiques |
Vous devez également tenir compte du courant nominal. Les moteurs consomment plus de courant lorsque le couple est élevé. Si votre alimentation ne fournit pas suffisamment de courant, votre moteur risque de surchauffer ou de ne pas démarrer. Vérifiez toujours le courant de calage et le courant nominal dans la fiche technique du moteur. Pour les projets robotiques, choisissez une alimentation dont le courant nominal est supérieur d'au moins 20 % à la consommation maximale du moteur.
Conseil : Utilisez une alimentation régulée pour éviter les pics de tension. Une alimentation instable peut endommager votre moteur et votre électronique de commande.
Lors de la planification de votre projet, pensez à la charge de démarrage. Les moteurs nécessitent souvent plus de courant au démarrage qu'en fonctionnement normal. Si votre alimentation ne peut pas gérer cette surtension, votre robot risque de subir des réinitialisations ou des mouvements instables.
Calibre optimal. Évitez d'utiliser un fil de calibre 14 sur de longues distances, car il ne peut pas supporter la charge.
Précautions de sécurité
- Inspectez régulièrement votre moteur pour détecter les petits problèmesLa détection précoce permet d’éviter des problèmes plus graves.
- Alignez correctement le moteur lors de l'installation. Un mauvais alignement peut entraîner des vibrations et des dommages.
- Choisissez un moteur adapté à votre tâche. Une surcharge entraîne une surchauffe et une baisse d'efficacité.
- Maintenez le moteur propre et sec. L'humidité et la poussière réduisent ses performances et sa durée de vie.
- Surveillez votre alimentation électrique et utilisez des parasurtenseurs. Les pics de tension peuvent endommager votre moteur.
- Vérifiez les connexions desserrées ou corrodées. Celles-ci perturbent l'alimentation électrique et provoquent des pannes.
- Surveillez les niveaux de tension. Des chutes soudaines peuvent signaler des problèmes de câblage.
- Soyez attentif aux signes de surchauffe, tels que des odeurs inhabituelles ou une décoloration.
Erreurs de câblage courantes et comment les éviter
- Alimentation électrique instable ou inadéquate : Vérifiez toujours les connexions et utilisez une alimentation régulée.
- Câblage incorrect ou improvisé : suivez les schémas du fabricant et utilisez des câbles correctement calibrés.
- Chute de tension due aux longs câbles : utilisez des fils plus épais pour maintenir une tension stable.
Conseil : Vérifiez toutes les connexions avant de mettre votre robot sous tension. Un câblage soigné évite les erreurs coûteuses et assure le bon déroulement de votre projet.
Contrôle et intégration
Contrôle de vitesse et de direction
Vous pouvez contrôler la vitesse et le sens de rotation de votre motoréducteur 24 VCC avec quelques outils simples. La méthode la plus courante pour contrôler la vitesse est la modulation de largeur d'impulsion (MLI). La MLI permet d'ajuster la puissance fournie au moteur en allumant et en coupant la tension très rapidement. Vous pouvez utiliser un Arduino ou un contrôleur MLI dédié pour cette tâche. Cette méthode vous permet de contrôler la vitesse avec précision et de maintenir votre moteur à basse température.
Voici un tableau montrant les avantages et les considérations liées à l’utilisation du PWM pour le contrôle de la vitesse :
| Les Avantages | Points d’Usage à Anticiper |
|---|---|
| Contrôle de vitesse efficace et précis | Nécessite une compréhension de l'électronique et du PWM |
| Production de chaleur minimale | Peut nécessiter des composants supplémentaires tels que des contrôleurs |
| Facile à régler avec des microcontrôleurs | N/D |
Pour changer le sens de rotation de votre moteur à engrenages CC, vous avez besoin d'un contrôleur de moteur. Le contrôleur L298N est adapté à la plupart des projets robotiques. Vous pouvez également utiliser des contrôleurs pour moteurs CC sans balais, moteurs PMDC à balais ou moteurs pas à pas. Le tableau ci-dessous indique les types de moteurs compatibles avec les contrôleurs de direction :
| Type de moteur | Compatibilité |
|---|---|
| CC sans balais (BLDC) | Oui |
| Moteurs à balais PMDC | Oui |
| Moteurs pas à pas | Oui |
Vous pouvez connecter votre pilote de moteur à un Arduino ou à un autre microcontrôleur. Cette configuration vous permet d'envoyer facilement des commandes pour modifier la vitesse et la direction.
Conseil : Testez toujours votre configuration de contrôle de vitesse avec la charge de votre robot. Ajustez le signal PWM pour optimiser les performances.
Utilisation des encodeurs et du feedback
Les encodeurs vous permettent d'obtenir un retour précis de votre motoréducteur 24 VCC. Vous pouvez suivre la position, la vitesse et la direction de votre moteur en temps réel. Ce retour est essentiel pour les robots nécessitant des mouvements précis, comme les bras robotisés ou les robots mobiles.
Voici quelques avantages de l’utilisation d’encodeurs pour le contrôle de la vitesse et la rétroaction :
- Vous obtenez un retour d'emplacement précis pour des ajustements précis.
- Vous recevez des mises à jour en temps réel sur la position et la vitesse.
- Vous pouvez surveiller et corriger immédiatement toute erreur de mouvement.
INEED propose des options d'encodeurs personnalisables pour votre motoréducteur à courant continu. Vous pouvez choisir la forme de l'arbre, la tension, la vitesse de sortie, le couple, les connecteurs et les engrenages. Il est également possible d'ajouter des encodeurs pour mesurer la position, le nombre d'itérations, la vitesse ou le sens de rotation.
Vous pouvez utiliser des contrôleurs comme Arduino, Raspberry Pi ou d'autres microcontrôleurs pour lire les signaux d'encodeur. INEED prend en charge les solutions personnalisées, vous permettant ainsi d'adapter la configuration de votre moteur et de votre encodeur aux besoins de votre projet.
Remarque : L'ajout d'encodeurs améliore la précision de votre robot et facilite le contrôle de la vitesse. Vous pouvez ajuster les mouvements de votre robot en fonction des retours réels.
Dépannage des problèmes de moteur à engrenages à courant continu
Erreurs courantes
Vous pourriez rencontrer plusieurs problèmes lors de l'utilisation d'un motoréducteur à courant continu dans des projets de robotique. Nombre d'entre eux proviennent d'erreurs simples. Le tableau ci-dessous présente les symptômes de panne courants, leurs causes possibles et les solutions :
| Phénomène de défaut | Causes possibles | Solutions |
|---|---|---|
| Le moteur ne démarre pas | Alimentation électrique instable, panne de pilote, problèmes de câblage | Vérifier l'alimentation électrique, inspecter le pilote, vérifier le câblage |
| Vitesse instable ou saccadée | Paramètres du contrôleur, pièces usées, charge excessive | Régler le contrôleur, inspecter les pièces, confirmer la charge |
| Surchauffe du moteur | Surcharge, mauvais refroidissement, courant d'entraînement élevé | Réduire la charge, améliorer le refroidissement, ajuster le courant |
| Bruit anormal | Rotor déséquilibré, débris, roulements endommagés | Équilibrer le rotor, nettoyer le moteur, lubrifier les roulements |
D'autres erreurs fréquentes incluent une tension inadaptée, un câblage incorrect et le non-respect des besoins en courant de démarrage. Les engrenages endommagés sont souvent dus à une surcharge ou à des débris. Des balais et des roulements usés peuvent provoquer des calages ou du bruit.
Conseil : Vérifiez toujours le câblage et l'alimentation avant de démarrer votre robot. Cette étape simple permet d'éviter de nombreux problèmes courants.
Conseils d'entretien
Un entretien régulier prolonge la durée de vie et les performances de votre moteur à engrenages CC. Suivez ces étapes pour maintenir votre moteur en parfait état :
- Inspectez les balais et le collecteur toutes les 500 à 1 000 heures. Nettoyez-les pour éviter toute perte de performance.
- Écoutez le bruit des roulements et vérifiez le jeu de l'arbre. Remplacez les roulements si nécessaire.
- Mesurer la résistance d'isolement avec un mégohmmètre. Sécher ou réparer si la résistance descend en dessous des niveaux de sécurité.
- Nettoyez les évents et les chemins de refroidissement pour éviter la surchauffe.
- Surveillez la température du moteur pendant son fonctionnement. Utilisez des capteurs thermiques pour plus de sécurité.
- Serrez toutes les connexions électriques pour éviter les arcs électriques et les chutes de tension.
- Alignez correctement le moteur et la charge pour réduire l'usure.
- Lubrifiez les roulements comme recommandé par le fabricant.
- Utiliser des dispositifs de protection appropriés contre les surcharges et les courts-circuits.
- Conservez des registres de maintenance détaillés pour repérer les problèmes récurrents.
INEED vous accompagne avec des conseils d'experts et une assistance technique. Vous pouvez contacter son équipe pour un dépannage, des conseils de maintenance et des solutions personnalisées. Des inspections régulières, un nettoyage et un alignement correct vous aideront à éviter la plupart des pannes. Les moteurs de qualité INEED réduisent les risques de panne et assurent le bon déroulement de vos projets robotiques.
Remarque : Une assistance fiable et des produits de haute qualité facilitent le dépannage. Choisissez des marques de confiance comme INEED pour une tranquillité d'esprit optimale.
Pour intégrer un moteur à engrenages 24 V CC à votre projet robotique, suivez ces étapes : connectez correctement les lignes d'alimentation et de la salle, configurez les ports de commande et ajustez la vitesse selon vos besoins. Choisissez des moteurs à engrenages de haute qualité, comme ceux d'INEED, pour une conception sur mesure, des conseils d'experts et des performances fiables. Étiquetez et fixez toujours les fils, utilisez des connecteurs appropriés et éloignez les câbles des pièces mobiles. Si vous avez besoin d'un couple, d'une vitesse ou de dimensions personnalisés, l'équipe d'INEED peut vous aider à trouver des solutions sur mesure pour votre projet.
QFP
Comment choisir le bon motoréducteur 24 V CC pour votre robot ?
Vérifiez le couple, la vitesse et la taille requis pour votre robot. Adaptez ces besoins aux spécifications du moteur. INEED propose de nombreuses options pour vous permettre de trouver le moteur adapté à votre projet.
Pouvez-vous faire fonctionner un moteur à engrenages 24 V CC avec une tension inférieure ?
Oui, vous pouvez faire fonctionner le moteur à une tension inférieure. Le moteur tournera alors plus lentement et produira un couple moindre. Vérifiez toujours la tension minimale indiquée dans la fiche technique pour éviter tout calage.
Quelle est la différence entre un moteur à engrenage droit, planétaire et à vis sans fin ?
| Type | Élément clé | Meilleure utilisation |
|---|---|---|
| Éperon | Simple, fiable | Mouvement de base |
| Planetary | Couple élevé, précis | Charges lourdes, robotique |
| Ver | Silencieux, autobloquant | Tenir des positions |
Astuce : choisissez le type d'engrenage en fonction des besoins de votre robot.
À quelle fréquence devez-vous entretenir votre moteur à engrenages à courant continu ?
Il est conseillé d'inspecter votre moteur tous les deux ou trois mois. Dépoussiérez-le, vérifiez les fils dénudés et soyez attentif aux bruits. Un entretien régulier prolonge la durée de vie et le bon fonctionnement de votre moteur.
Pouvez-vous personnaliser un moteur à engrenages 24 V CC pour des projets spéciaux ?
Oui ! INEED peut personnaliser la forme de l'arbre, la vitesse, le couple et ajouter des encodeurs. Il vous suffit de partager vos besoins avec leur équipe. Les moteurs sur mesure vous aident à résoudre des défis robotiques uniques.
Voir aussi
Utilisation de moteurs 3 V CC sur cinq appareils différents
Choisir le moteur 3 volts CC idéal pour vos besoins
Conseils pour choisir le moteur rotatif idéal pour l'industrie
Dix utilisations innovantes des moteurs 3 V CC en électronique






