
Les ingénieurs en robots marcheurs rencontrent de nombreux problèmes lorsqu'ils conçoivent des systèmes de motoréducteurs pour robots à pattes. La plupart des nouveaux robots bipèdes, comme le robot LEO, utilisent des moteurs électriques avec des engrenages proches du corps. Cette configuration allège les pattes et permet au robot de se déplacer avec plus de contrôle et de vitesse. Les robots bipèdes et autres robots à pattes doivent résoudre de nombreux problèmes pour se déplacer efficacement :
Gestion des mouvements difficiles en raison d'une dynamique délicate et des nombreuses façons dont le robot peut se déplacer.
Maintenir l’équilibre en utilisant un contrôle moteur en couches et des idées basées sur les réflexes.
S'assurer que le robot économise de l'énergie et reste stable, en particulier lorsque la marche change sur un terrain accidenté.
Utiliser le retour sensoriel pour aider le robot à marcher de manière stable.
Des pièces bio-inspirées, des plans de contrôle intelligents et une bonne gestion de l'énergie sont essentiels pour améliorer les mouvements bipèdes. Ingénieurs et amateurs peuvent s'appuyer sur ces idées pour créer des robots stables, sûrs et intelligents.
Points clés à retenir
Les robots marcheurs doivent maintenir un bon équilibre et utiliser un contrôle intelligent pour se déplacer en toute sécurité sur de nombreuses surfaces. Choisir les meilleurs moteurs et rapports de transmission permet aux robots de se déplacer rapidement et de transporter des objets lourds. L'utilisation de capteurs tels que des capteurs de force et des accéléromètres permet aux robots de modifier leurs pas et d'éviter les chutes. Une conception mécanique soignée et des pièces économes en énergie prolongent la durée de vie et améliorent le fonctionnement des robots. Les robots bipèdes sont plus légers et plus rapides, mais nécessitent un contrôle précis. Les robots quadrupèdes sont plus stables et plus performants sur terrain accidenté.
Besoins de locomotion du robot marcheur
Stabilité et équilibre
La stabilité est essentielle pour les robots à jambes. Les ingénieurs doivent concevoir des robots capables de rester en équilibre sur un sol plat ou accidenté. Les robots doivent adapter l'amplitude et la longueur de leurs pas pour éviter les chutes. Ceci est particulièrement important lorsque le terrain change. Maintenir l'équilibre latéral est plus important que les mouvements d'avant en arrière. Les environnements réels peuvent être complexes, les robots doivent donc réagir rapidement pour rester stables. Les entraînements cinématiques des jambes et les actionneurs bio-inspirés aident les robots à gérer les bosses et les différentes surfaces. Ces concepts aident les robots à rester en équilibre et à ne pas tomber, même en cas de choc.
Conseil : Essayez d'utiliser le contrôle d'impédance de l'espace de travail et le contrôle d'admission hybride. Ces derniers aident les robots à garder l'équilibre s'ils heurtent quelque chose en marchant.
Puissance et couple
La puissance et le couple sont essentiels à la marche des robots. Un robot a besoin d'une force suffisante pour se soulever et se déplacer. Les actionneurs et les réducteurs fonctionnent de concert pour fournir à chaque articulation le couple adéquat. Chez les robots bipèdes et quadrupèdes, le système d'alimentation fournit l'énergie aux moteurs. Les ingénieurs sélectionnent des rapports de transmission qui optimisent le rapport vitesse/force. Ceci permet aux robots de se déplacer efficacement sur tous types de terrains. Les actionneurs bio-inspirés à élasticité en série absorbent les chocs et réduisent les erreurs. Ils contribuent également aux économies d'énergie. Ainsi, les robots se déplacent avec plus d'aisance et de stabilité en situation réelle.
Précision et Efficacité
Précision et efficacité améliorent la marche des robots. De bons réducteurs et boîtes de vitesses permettent aux ingénieurs de bien contrôler le couple et la vitesse. Les robots se déplacent ainsi plus facilement et avec moins d'erreurs. Les systèmes de motoréducteurs efficaces consomment moins d'énergie et durent plus longtemps. Ils nécessitent également moins de réparations. Les moteurs sans noyau, les moteurs à courant continu sans balais et les servomoteurs présentent tous des avantages pour les robots à jambes. Choisir les bonnes pièces permet aux robots de se déplacer parfaitement et de ne pas gaspiller d'énergie. Les conceptions économes en énergie permettent aux robots de travailler plus longtemps et d'effectuer davantage de tâches chaque jour.
Moteurs à engrenages pour locomotion bipède
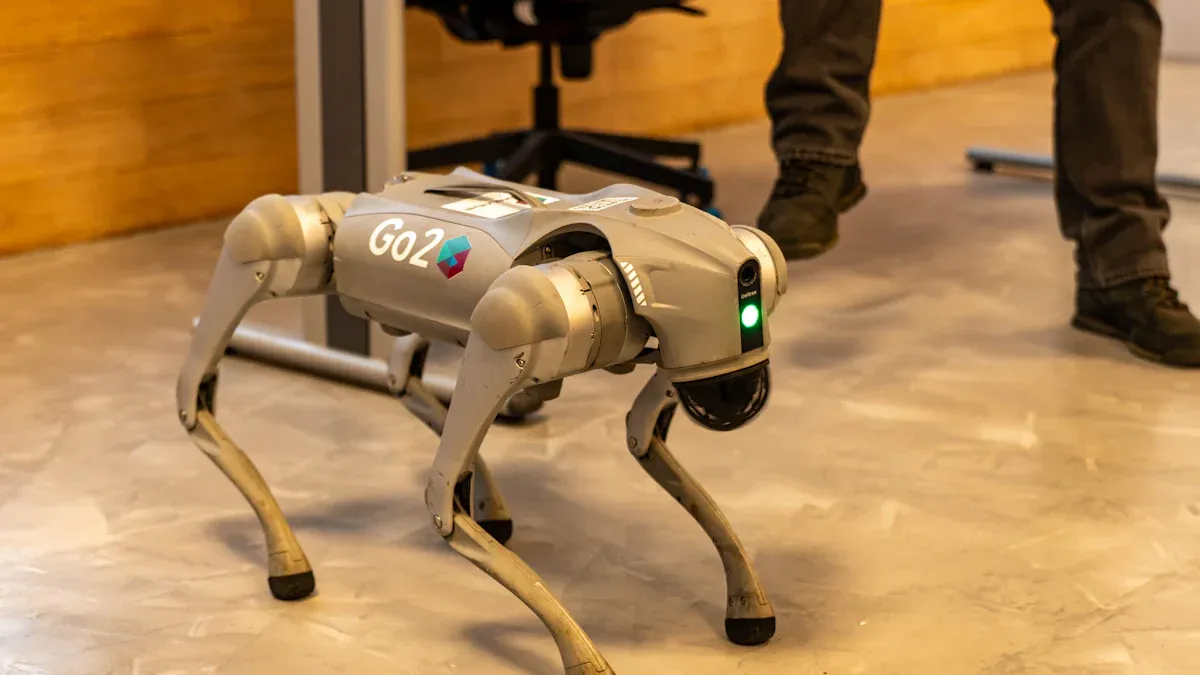
Types de moteurs
Les ingénieurs doivent choisir les motoréducteurs adaptés aux robots bipèdes. Les types de moteurs les plus utilisés pour ces robots sont :
Moteurs à courant continu : Ces moteurs actionnent les jambes ou les articulations du robot. Ils génèrent une force importante et sont facilement contrôlables grâce à des capteurs. Les moteurs à courant continu permettent au robot de marcher de manière fluide et de réagir rapidement.
Servomoteurs : De nombreux robots utilisent des servomoteurs pour déplacer leurs articulations. Petits et simples d'utilisation, ils permettent au robot de déplacer ses jambes à des angles précis, ce qui est essentiel pour la marche.
Moteurs pas à pas : Les moteurs pas à pas aident le robot à déplacer ses pattes au bon endroit. Elles peuvent rester en place sans effort supplémentaire. Cela permet au robot de s'arrêter ou de garder l'équilibre pendant la marche.
Actionneurs linéaires : ils permettent aux pièces de se déplacer en ligne droite. Les ingénieurs les utilisent avec d'autres moteurs pour étirer ou reculer les pattes. Cela permet au robot de se déplacer de plusieurs façons.
Actionneurs pneumatiques ou hydrauliques : les gros robots en font parfois usage. Ils fournissent une force importante, ce qui leur permet de soulever des objets lourds ou de marcher sur des terrains accidentés.
Conseil : Tenez compte du poids du robot, de son nombre d'articulations et de la vitesse à laquelle vous souhaitez qu'il marche. Essayez différents moteurs pour trouver celui qui convient le mieux à votre robot.
Couple et vitesse
Le couple et la vitesse sont essentiels à la marche des robots bipèdes. Les rapports de transmission modifient la vitesse et la force de mouvement des jambes du robot. Les ingénieurs doivent trouver le bon équilibre pour que le robot marche bien.
Les petits rapports de démultiplication accélèrent le mouvement des jambes. Le poids du robot est alors utilisé pour faciliter le mouvement, facilitant ainsi les mouvements d'avant en arrière. C'est idéal pour des pas rapides et légers.
Des rapports de démultiplication importants permettent au robot de supporter plus de poids. Ils fournissent plus de force, mais ralentissent les mouvements des jambes. C'est idéal pour les mouvements lents et puissants, comme soutenir le corps du robot.
Les actionneurs à rapport de démultiplication variable (VGA) permettent de basculer entre des réglages rapides et puissants. Le robot peut ainsi choisir la vitesse ou la force optimale pour chaque étape de la marche. Par exemple, il peut déplacer la jambe rapidement lors du balancement et déployer plus de force en position debout.
Les algorithmes de contrôle peuvent choisir eux-mêmes le meilleur rapport de démultiplication. Cela permet au robot de consommer moins d'énergie et de mieux fonctionner en marche.
Changer de rapport de vitesse pendant la marche permet au robot de se déplacer rapidement et de transporter de lourdes charges. Cela lui permet de mieux gérer les bosses et les variations de terrain.
Remarque : Testez toujours les rapports de vitesse avec le contrôleur de votre robot. Adaptez-les à la marche de votre robot et au sol sur lequel il évoluera.
Contrôle et capteurs
Un bon contrôle et des capteurs performants sont nécessaires pour une marche bipède sûre. Les ingénieurs utilisent un retour d'information en temps réel pour maintenir le robot stable et rapide.
Des études montrent que les accéléromètres et les capteurs de force sont particulièrement efficaces pour le retour d'information sur les robots bipèdes. Ces capteurs mesurent des paramètres tels que l'angle des articulations, la vitesse, la position des jambes et le déplacement du poids du robot. Ces données permettent au contrôleur du robot de vérifier la sécurité de chaque pas et d'effectuer des changements rapides. Grâce à ces capteurs, le robot peut deviner si un pas sera stable avant de le faire. Cela contribue à prévenir les chutes et à maintenir l'équilibre du robot.
Les robots modernes utilisent des algorithmes intelligents de contrôle de la marche pour améliorer leur mobilité. Le tableau ci-dessous présente les nouvelles tendances et méthodes de contrôle de la marche bipède :
Tendance d'avancement | Description | Méthodes clés / Exemples |
|---|---|---|
Stratégie d'apprentissage basée sur | Aide le robot à apprendre et à mieux marcher tout seul. | Génération de modèles centraux (CPG), réseaux neuronaux (NN), apprentissage par renforcement (RL) ; marche adaptative, identification de systèmes, adaptabilité en ligne |
Contrôle de la marche multimodale | Permet au robot d'utiliser différentes manières de marcher et de basculer entre elles. | Bibliothèques de marche, prise de décision pour le changement de mode, suivi de trajectoire |
Contrôle de la marche conforme | Rend le robot plus apte à marcher sur un terrain accidenté et à encaisser les coups. | Contrôle de l'impédance et de l'admittance, modèles de marche avec compliance des jambes |
Les ingénieurs peuvent utiliser ces idées de contrôle pour aider le robot à se déplacer dans de nouveaux endroits et à effectuer de nouvelles tâches. Par exemple, la génération de motifs centraux (GPC) permet aux jambes du robot de bouger au rythme des animaux. Les réseaux de neurones (RN) aident le robot à apprendre des mouvements complexes et à s'adapter aux changements. L'apprentissage par renforcement (AR) permet au robot d'améliorer sa marche en apprenant de ce qui se passe.
Conseil : utilisez le retour des capteurs avec des algorithmes de contrôle intelligents pour une marche bipède optimale. Testez le contrôleur de votre robot sur plusieurs surfaces pour vous assurer qu'il marche bien.
Systèmes de moteurs à engrenages quadrupèdes
Mécanismes des jambes
Les robots quadrupèdes ont besoin de jambes solides et flexibles. Cela leur permet de se déplacer sur de nombreux types de terrains. Les ingénieurs optent souvent pour des modèles à jambes parallèles ou en série. La jambe en série en deux parties est la plus utilisée. Simple et polyvalente, elle est idéale pour de nombreuses tâches. Certains robots quadrupèdes utilisent un système d'actionnement hydraulique pour plus de force, ce qui leur permet de marcher sur des terrains accidentés et de transporter des objets lourds. Les modèles bio-inspirés intègrent des structures dorsales flexibles et des systèmes de stockage d'énergie. Ces caractéristiques permettent aux robots d'économiser de l'énergie au trot ou au galop. Si le tronc du robot peut se plier et stocker de l'énergie, il se déplace davantage comme un animal et consomme moins d'énergie.
Pour concevoir de bons robots à pattes, les ingénieurs utilisent des méthodes de conception spécifiques. Ils cherchent à équilibrer force, vitesse et résistance. Des algorithmes évolutionnaires aident à trouver les formes et structures de pattes les plus adaptées. Les pattes hydrauliques peuvent transmettre jusqu'à 94 % de la force, mais les ingénieurs doivent surveiller les pertes d'énergie au niveau des pompes et des valves. L'ajout de pièces flexibles et élastiques améliore les mouvements des robots, mais complique également leur contrôle. Les ingénieurs doivent tester différentes conceptions de pattes pour déterminer celle qui convient le mieux à leur robot et au sol.
Astuce : Utilisez des élastiques dans les jambes pour stocker et libérer de l'énergie. Cela permet au robot de se déplacer plus rapidement et de consommer moins d'énergie sur terrain accidenté.
Synchronisation
La synchronisation garantit que les quatre pattes bougent correctement. Pour les robots quadrupèdes, les ingénieurs utilisent des plans de contrôle tels que les générateurs de motifs centraux (GPC). Ces générateurs utilisent des oscillateurs spéciaux pour synchroniser le mouvement de chaque patte. Cela permet au robot de maintenir une allure stable, notamment sur sol lisse.
Parfois, le robot rencontre des bosses ou le terrain change rapidement. La synchronisation peut alors être rompue. Les ingénieurs utilisent l'algorithme de gestion de l'élan cinétique (KMMA) pour résoudre ce problème. KMMA permet à chaque jambe de conserver sa foulée et sa taille de pas. Cela fonctionne même en cas de fortes bosses. Ainsi, le robot n'a pas besoin de systèmes de contrôle supplémentaires. Il reste stable en course ou en virage.
Les plans de synchronisation aident les robots à contrôler leur vitesse, leur direction et leur équilibre. En maintenant des pas réguliers, le robot peut évoluer sur un terrain inconnu en toute sécurité. Les ingénieurs devraient tester différents plans de synchronisation pour trouver celui qui convient le mieux à leur robot.
Remarque : Vérifiez toujours la façon dont le robot se déplace sur différents terrains. Modifiez les paramètres de synchronisation pour maintenir le robot stable et économiser de l'énergie.
Contrôle distribué
Le contrôle distribué permet aux robots quadrupèdes de réagir rapidement aux variations du terrain. Chaque jambe possède son propre contrôleur et ses propres capteurs. Cette configuration permet au robot de prendre des décisions directement à chaque jambe. Le robot n'a pas besoin d'envoyer chaque signal à un ordinateur principal, ce qui réduit les délais et contribue à sa stabilité.
Le contrôle distribué rend les robots plus puissants et plus efficaces, notamment sur terrain accidenté. Les boucles de contrôle locales exploitent les données des capteurs de force et de couple situés aux pieds. Cela permet au robot de modifier instantanément le mouvement de ses jambes. Si une jambe touche le sol trop tôt, le contrôleur local peut modifier sa trajectoire rapidement. Le robot n'a pas besoin d'attendre des commandes de haut niveau, ce qui le rend plus indépendant et lui permet de mieux gérer les imprévus.
Les ingénieurs utilisent le contrôle distribué pour connecter de nombreux capteurs et pièces mobiles, comme de fausses colonnes vertébrales. Cela permet au robot de changer de forme et de maintenir son équilibre. Il peut adopter des allures stables et déplacer son centre de gravité pour rester debout. Des pieds multipoints, équipés de capteurs, aident le robot à s'agripper et à se déplacer sur un sol dur.
Les systèmes de motoréducteurs sont essentiels pour gérer différents types de terrains. Des actionneurs à couple élevé et des réducteurs planétaires à faible rapport offrent robustesse et flexibilité. Ces motoréducteurs permettent au robot de reculer si nécessaire. Le robot peut réagir aux forces extérieures et modifier ses mouvements. Les plans de contrôle utilisent les données des capteurs des centrales inertielle et des encodeurs d'articulation pour estimer la pente et la surface d'appui. Le robot adapte ensuite son corps et ses jambes pour obtenir la meilleure adhérence et rester stable.
Certains robots quadrupèdes utilisent des systèmes intelligents comme l'adaptation rapide des moteurs (RMA). Ces systèmes apprennent des mouvements du robot et des données de ses capteurs. Le robot peut ainsi modifier sa démarche et la force qu'il exerce en temps réel, même sur des terrains nouveaux ou glissants. Cette combinaison de conception et de contrôle intelligents permet aux robots d'évoluer dans des environnements difficiles et changeants.
Conseil : utilisez le contrôle distribué pour gérer les données des capteurs de chaque jambe. Cela permet au robot de réagir plus rapidement et de rester stable sur terrain accidenté.
Fonctionnalité | Avantage pour les robots quadrupèdes | Exemple de mise en œuvre pratique |
|---|---|---|
Boucles de contrôle locales | Réaction rapide aux changements de terrain | Placez les contrôleurs sur chaque jambe |
Pieds à contact multipoint | Meilleure traction et adaptation au terrain | Ajoutez des capteurs à chaque pied |
Moteurs à engrenages à couple élevé | Mouvement fort et flexible | Utiliser des réducteurs planétaires à faible rapport |
Adaptation pilotée par l'IA | Ajustement de la marche et de la force en temps réel | Intégrer RMA ou des systèmes similaires |
Grâce à des conceptions de jambes intelligentes, une bonne synchronisation et un contrôle distribué, les ingénieurs peuvent créer des robots quadrupèdes performants, capables de se déplacer sur tous les terrains et de rester stables. Ces solutions aident les équipes à concevoir des robots adaptés aux applications concrètes.
Ingénierie de la locomotion des robots
Conception mécanique
La conception mécanique influence la fluidité des mouvements des robots. Les ingénieurs travaillent sur l'intégration des motoréducteurs , le positionnement des ressorts et la structure du châssis. Ils utilisent des ressorts parallèles pour réduire l'effort des moteurs, ce qui permet d'économiser de l'énergie et d'allonger la durée de vie des batteries. Des moteurs plus petits dégagent moins de chaleur. Le tableau ci-dessous répertorie les points de conception importants et leur impact sur les robots à pattes :
Considération | Description | Impact |
|---|---|---|
Compatibilité parallèle (ressorts) | Les ressorts aident les moteurs à consommer moins d'énergie | Moteurs plus petits, moins de chaleur, durée de vie de la batterie plus longue |
Sélection des indicateurs de performance | Choisissez les meilleures façons de mesurer les performances des robots | Meilleure taille du moteur et efficacité du système |
Principe d'adaptation d'inertie | Adapter les rapports de démultiplication pour équilibrer l'inertie du moteur et de la charge | Des performances d'actionneur plus rapides et plus efficaces |
Chargement de trajectoire dynamique | Utilisez des données de marche réelles pour choisir les moteurs et les transmissions | S'assure que les choix fonctionnent dans le mouvement réel du robot |
Compromis de rigidité du ressort | Rigidité du ressort d'équilibrage pour des économies de vitesse et de puissance | Trouvez la meilleure rigidité pour chaque mouvement du robot |
Les ingénieurs doivent trouver le juste équilibre entre couple et vitesse. Un couple plus élevé accélère la marche des robots, mais consomme davantage d'énergie. Le graphique ci-dessous illustre l'évolution des coûts mécaniques en fonction du couple :
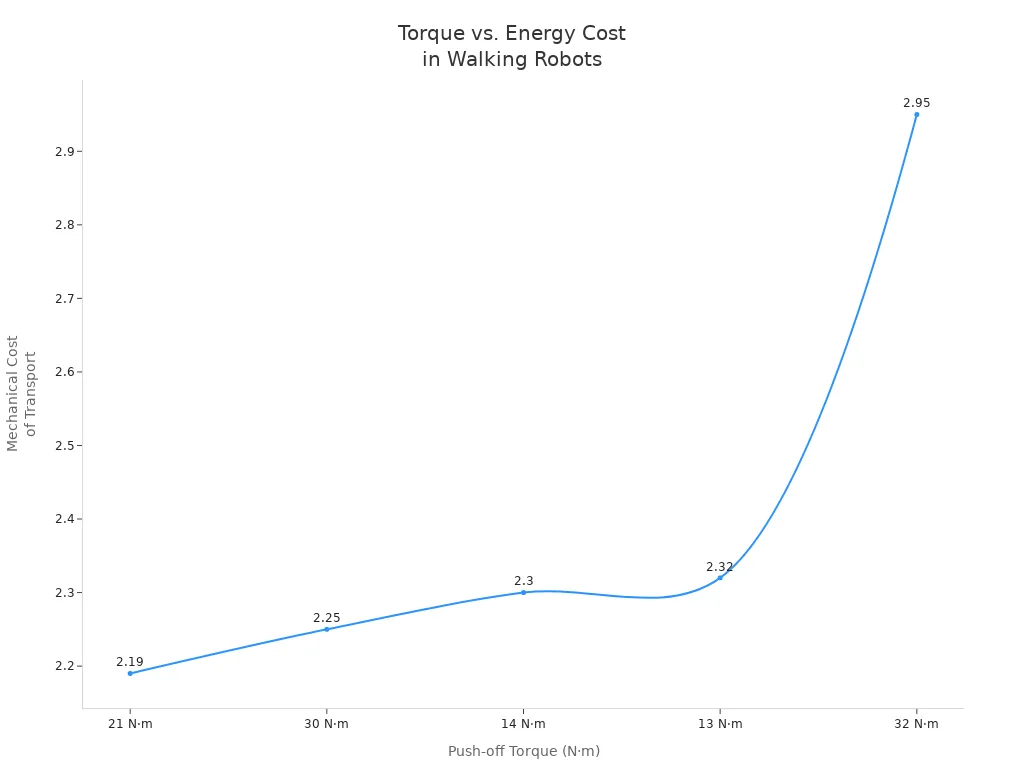
Les structures reconfigurables aident les robots à accomplir de nouvelles tâches. Elles leur permettent d'adapter leur déplacement aux différents terrains. Les pièces modulaires et les roues réglables rendent les robots plus flexibles et plus robustes.
Intégration du capteur
L'intégration de capteurs permet aux robots de marcher avec plus de précision. Les ingénieurs utilisent de nombreux capteurs, tels que des scanners laser, des gyroscopes, des accéléromètres, des capteurs de force-couple et des capteurs de pression. Ils combinent ces capteurs grâce à la fusion de capteurs. Cette méthode combine les données cinématiques, inertielles, visuelles et LIDAR pour une meilleure estimation de l'état.
Les stratégies d'apprentissage utilisent des modèles du monde pour nettoyer les données des capteurs. Ces modèles aident les robots à gérer le bruit des capteurs et les changements du monde réel. Les ingénieurs utilisent des générateurs de trajectoire avec retour sensoriel. Cela permet aux robots de marcher sur des terrains accidentés. Les capteurs de pression intégrés aux pieds des robots fournissent des données de contact, ce qui améliore l'adhérence et la fluidité de la marche.
Conseil : Essayez les algorithmes de cartographie et la suppression des artefacts. Ils permettent aux robots de mieux voir le sol grâce à des capteurs peu coûteux.
Algorithmes de contrôle
Les algorithmes de contrôle indiquent aux robots comment se déplacer. Les ingénieurs utilisent plusieurs méthodes de contrôle principales :
Algorithme de contrôle | Description | Points forts | Limites |
|---|---|---|---|
Générateurs de motifs centraux | Copiez les rythmes des animaux pour bouger les jambes | Adaptatif, rythmique, bio-inspiré | Pas aussi bon sur terrain difficile |
Modèle de contrôle prédictif | Planifie des actions en utilisant des prédictions futures | Bon en récupération, contrôle équilibré | Nécessite beaucoup de puissance informatique |
Apprentissage par renforcement | Apprendre de l'expérience pour mieux marcher | Gère les problèmes, économise l'énergie | Peut ne pas bien fonctionner sur un nouveau terrain |
Contrôleurs PID optimisés GA | Utilise des algorithmes génétiques pour régler le PID | Précis, rapide, moins d'erreurs | Plus difficile à utiliser sur de vrais robots |
Les ingénieurs combinent souvent ces algorithmes pour un contrôle hybride. Par exemple, ils utilisent les CPG pour la marche de base et les MPC pour l'équilibre. Cela permet aux robots à jambes de rester stables et efficaces en conditions réelles.
Gestion de l'énergie
La gestion de l'énergie permet aux robots de fonctionner plus longtemps. Les ingénieurs choisissent des moteurs, des variateurs et des contrôleurs moins énergivores. Ils conçoivent des programmes pour limiter le gaspillage d'énergie. Des contrôles réguliers assurent le bon fonctionnement de tous les composants et permettent d'économiser de l'énergie. Le freinage régénératif permet aux robots de récupérer de l'énergie lorsqu'ils se déplacent.
Choisissez des pièces efficaces pour économiser de l’énergie.
Programmez les robots pour ne pas gaspiller d’énergie.
Gardez les robots en bon état pour économiser de l’énergie.
Utilisez le freinage régénératif pour récupérer de l’énergie.
Ces mesures permettent aux robots à jambes de durer plus longtemps et de mieux fonctionner. Une bonne gestion de l'énergie signifie que les robots sont plus efficaces, plus fiables et moins coûteux à exploiter.
Locomotion bipède vs quadrupède
Forces et faiblesses
Les ingénieurs étudient les robots bipèdes et quadrupèdes pour déterminer lesquels sont les plus performants. Chaque type présente des avantages et des inconvénients pour se déplacer dans le monde réel. Le tableau ci-dessous illustre leurs différences en termes de motoréducteurs, d'équilibre et de contrôle :
Aspect | Locomotion quadrupède | Locomotion bipède |
|---|---|---|
Exigences de couple moteur | Nécessite des moteurs plus puissants pour l'équilibre et de longues jambes. | Utilise moins de couple, mais nécessite un contrôle minutieux. |
Gear Ratio | Utilise des rapports de démultiplication plus grands pour plus de force, mais plus lentement. | Un contrôle plus strict modifie le fonctionnement des moteurs. |
Stabilité | Quatre pieds le rendent stable et peuvent utiliser des moteurs puissants. | Deux jambes sont moins stables, nécessite un contrôle intelligent. |
Complexité du contrôle | Plus facile à contrôler car il tient bien debout. | Plus difficile à contrôler, nécessite plus de puissance informatique. |
Poids et complexité du système | Plus lourd en raison de gros moteurs et d'engrenages. | Plus léger, mais le contrôle est plus difficile. |
Speed | Pas aussi rapide car il se concentre sur la force. | On peut aller plus vite, mais rester en équilibre est difficile. |
Les robots bipèdes se déplacent avec vivacité et sont plus légers. Cependant, ils nécessitent un contrôle intelligent pour éviter les chutes. Les robots quadrupèdes sont plus stables et peuvent marcher sur des terrains accidentés. Cependant, ils sont plus lourds et moins rapides.
Scénarios d'application
Les robots bipèdes et quadrupèdes sont utilisés pour différentes tâches. Le tableau ci-dessous indique les domaines d'utilisation les plus adaptés à chaque type :
Type de robot | Scénarios d'application courants | Description et exemples |
|---|---|---|
Robots bipèdes | Utilisé pour construire, réparer et effectuer des travaux risqués. Exemple : robot numérique. | |
Robots bipèdes | Aidez les gens à aller mieux, prenez soin des patients et aidez les personnes âgées. | |
Robots bipèdes | Missions de recherche et de sauvetage | Traversez les endroits dangereux, les décombres et les brèches. Idéal pour les travaux nucléaires ou sous-marins. |
Robots bipèdes | Divertissement et éducation | Agissez en tant qu’enseignants amusants, artistes ou partenaires de jeu. |
Robots quadrupèdes | Navigation sur terrain complexe | Marchez sur un sol mou et délicat avec un contrôle particulier. |
Robots quadrupèdes | Imitation des mouvements des animaux | Bougez comme des animaux et faites des figures cool. |
Robots quadrupèdes | Tâches de loco-manipulation | Utilisez vos jambes pour marcher et effectuer des tâches en même temps. |
Robots quadrupèdes | Recherche et Développement | Essayez de nouvelles idées de contrôle et de nouvelles façons de marcher sur un terrain accidenté. |
Les robots bipèdes s'adaptent aux environnements conçus pour les humains. Les robots quadrupèdes sont plus performants en extérieur et dans les endroits difficiles.
Conseils de conception
Les ingénieurs peuvent améliorer la marche des robots en utilisant ces conseils :
Utilisez des pièces liées comme des quatre barres ou un pantographe pour permettre aux robots bipèdes de bien se déplacer avec moins de moteurs.
Choisissez des matériaux solides qui correspondent à l’endroit où le robot ira.
Choisissez le système d’alimentation à l’avance afin qu’il fonctionne avec les moteurs.
Ajoutez des capteurs qui aident le robot dans son travail, comme ceux qui permettent de voir les obstacles ou de sentir le sol.
Facilitez l'ouverture du corps du robot pour vérifier la batterie et les capteurs.
Testez les pièces mobiles avant de construire l'ensemble du robot pour vérifier l'équilibre.
Utilisez l’impression 3D ou le fraisage CNC pour fabriquer des pièces solides et précises.
Gardez la conception simple, facile à contrôler et économisez de l'énergie pour la meilleure marche.
Remarque : N'utilisez pas de ressorts inadaptés, de moteurs lourds ou de boîtes de vitesses défectueuses. Soyez attentif aux problèmes de contrôle et aux conceptions difficiles à utiliser. Ceux-ci peuvent rendre le robot moins stable et moins confortable.
Un robot marcheur nécessite un système de motoréducteur et un plan de contrôle adaptés. Cela lui permet de se déplacer avec force et de rester stable. Les ingénieurs doivent choisir des stratégies de contrôle adaptées à chaque robot et à chaque tâche. La locomotion bipède fonctionne mieux avec un contrôle adaptatif. Ce type de contrôle modifie le timing, la rigidité et la force à chaque pas. Les robots quadrupèdes utilisent des contrôleurs rythmiques pour maintenir leur marche stable. Des idées bio-inspirées, comme l'apprentissage à double programme et les générateurs de modèles centraux, aident les robots bipèdes à apprendre de nouvelles façons de marcher et à gérer les changements. Les ingénieurs peuvent améliorer la marche des robots en testant et en ajustant de nouvelles méthodes adaptatives. Évitez les erreurs courantes. Continuez à vous renseigner sur la locomotion bipède pour obtenir de meilleurs résultats.
QFP
Comment choisir le bon motoréducteur pour un robot marcheur ?
Tout d'abord, évaluez le poids du robot. Comptez le nombre d'articulations. Réfléchissez à la vitesse à laquelle vous souhaitez le déplacer. Testez différents moteurs et rapports de transmission pour voir ce qui fonctionne. Créez un tableau comparant le couple, la vitesse et le rendement. Cela vous aidera à choisir le moteur le plus adapté à votre robot.
Quels capteurs aident à améliorer la stabilité de marche du robot ?
Les capteurs de force, les accéléromètres et les gyroscopes fournissent un retour immédiat. Ces capteurs aident le robot à modifier ses pas pour maintenir son équilibre. Les ingénieurs combinent souvent les données de tous les capteurs pour obtenir de meilleurs résultats. C'est ce qu'on appelle la fusion de capteurs.
Comment réduire la consommation d’énergie des robots marcheurs ?
Choisissez des moteurs et des boîtes de vitesses économes en énergie. Ajoutez des ressorts pour soutenir les articulations du robot. Utilisez le freinage régénératif pour économiser de l'énergie lorsque le robot ralentit. Des algorithmes de contrôle intelligents permettent également de réduire la consommation d'énergie. Maintenez le robot en bon état grâce à des contrôles réguliers.
Quelle est la meilleure façon de tester une nouvelle conception de robot marcheur ?
Commencez par tester le robot sur un terrain plat. Ajoutez progressivement les obstacles et les aspérités. Enregistrez les informations des capteurs à chaque test. Modifiez les paramètres de contrôle si nécessaire. Testez chaque pièce avant d'assembler le robot. Cela vous permettra de détecter les problèmes plus tôt.






