

Immagina di costruire un robot e di aver bisogno di un movimento preciso e affidabile. L'utilizzo di un motoriduttore a 24 V CC offre una coppia elevata e una velocità costante, perfette per la robotica. Devi valutare velocità, coppia, tensione e come il motore si adatta al tuo progetto. Molti hobbisti affrontano sfide come l'abbinamento del motoriduttore a 24 V CC all'alimentazione, il controllo delle dimensioni e la gestione del rumore. Quando si seleziona un motoriduttore CC con cura, il resto (cablaggio, alimentazione e controllo) diventa molto più semplice.
Punti chiave
- A Motoriduttore a 24 V CC fornisce una coppia elevata e una velocità costante, rendendolo ideale per le applicazioni robotiche.
- Selezionare un alimentatore che corrisponda ai requisiti di tensione e corrente del motore per garantire un funzionamento affidabile.
- Utilizza la modulazione di larghezza di impulso (PWM) per un controllo preciso della velocità e dei cambi di direzione nel tuo motoriduttore.
- Una manutenzione regolare, che comprende ispezioni e pulizia, contribuisce a prolungare la durata e le prestazioni del motore.
- Scegli il tipo di motoriduttore più adatto in base alle esigenze specifiche del tuo progetto, come coppia, velocità e vincoli di spazio.
Panoramica del motoriduttore 24VDC
Un motoriduttore a 24 V CC combina un motore a corrente continua con un riduttore. Questo tipo di motore viene utilizzato nella robotica perché offre una coppia elevata e una velocità costante. Il design compatto consente di installare il motore anche in spazi ristretti all'interno del robot. Offre un'elevata coppia in uscita, fondamentale per sollevare o movimentare componenti. Il motore funziona in modo efficiente, consentendo al robot di consumare meno energia e di funzionare più a lungo. È inoltre possibile personalizzare il motore per compiti specifici.
Caratteristiche e vantaggi
Scegliendo un motoriduttore da 24 V CC per il tuo robot, otterrai diversi vantaggi:
- Il design compatto consente di installare il motore in spazi ridotti.
- L'elevata coppia erogata aiuta il robot a gestire compiti impegnativi.
- Un utilizzo efficiente dell'energia significa che il tuo robot funziona meglio e risparmia energia.
- La versatilità consente di personalizzare il motore in base alle proprie esigenze specifiche.
Si ottiene anche una maggiore potenza in uscita rispetto ai motori a bassa tensione. Un motoriduttore a 24 V CC può erogare 40-50 watt o più. Questo lo rende ideale per i robot che devono sollevare o spostare carichi pesanti. Il motore funziona con meno corrente rispetto a un motore a 12 V, quindi genera meno calore e dura più a lungo. La tensione maggiore offre una coppia migliore, fondamentale per bracci robotici e robot mobili.
Suggerimento: controlla sempre i valori di coppia e velocità prima di scegliere un motore. Assicurati che il motore soddisfi le esigenze del tuo robot.
Opzioni prodotto INEED
INEED offre un'ampia gamma di motoriduttori a 24 V CC per progetti di robotica. Puoi scegliere tra:
- Piccoli motoriduttori per robot compatti
- Motori a ingranaggi cilindrici per un movimento semplice e affidabile
- Motoriduttori epicicloidali per alta precisione e potenza
- Motoriduttori a vite senza fine per un funzionamento silenzioso e caratteristiche autobloccanti
- Motoriduttori brushless per una lunga durata e una bassa manutenzione
Ecco una rapida occhiata ai tipici intervalli di coppia e velocità per i motoriduttori CC da 24 V di INEED:
| Rapporto di cambio | Velocità a vuoto (giri/min) | Velocità di carico nominale (giri/min) | Coppia di carico nominale (Kgf.cm) | Coppia di stallo (Kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | N/A |
| 1000:1 | 6 | 4 | 25 | N/A |
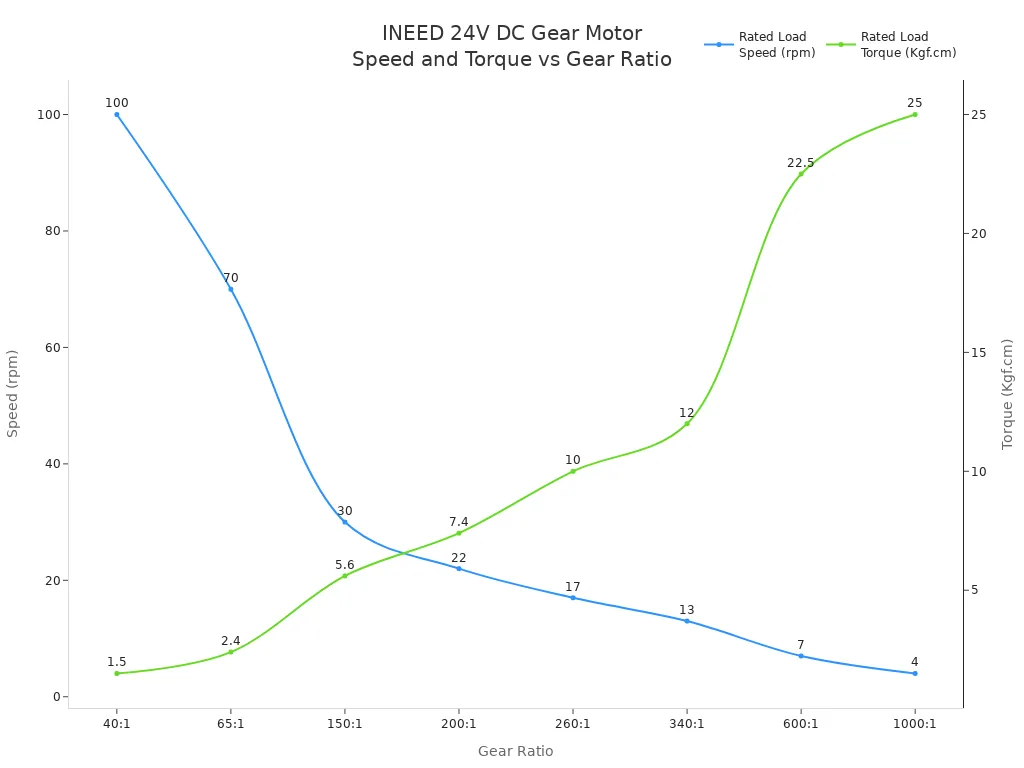
Questi motori possono essere utilizzati in bracci robotici, robot mobili e sistemi automatizzati. Ogni tipologia offre vantaggi diversi, così puoi adattare il motore al tuo progetto.
Alimentazione e cablaggio
Selezione di un alimentatore per motoriduttore a 24 V CC
La scelta dell'alimentatore giusto è fondamentale per il funzionamento affidabile del motoriduttore a 24 V CC. È necessario che la tensione e la corrente nominale corrispondano ai requisiti del motore. La maggior parte dei motoriduttori CC utilizzati nella robotica ha una tensione compresa tra 3 V e 24 V. Per un motoriduttore CC a 24 V , è necessario selezionare un alimentatore che fornisca una tensione di uscita stabile di 24 V.
| Campo di tensione | Descrizione |
|---|---|
| 3V | Tensione minima di esercizio per alcuni motoriduttori CC |
| 24V | Tensione massima di esercizio per i tipici motoriduttori CC |
È necessario considerare anche la corrente nominale. I motori assorbono più corrente quando è richiesta una coppia più elevata. Se l'alimentatore non è in grado di fornire corrente sufficiente, il motore potrebbe surriscaldarsi o non avviarsi. Controllare sempre la corrente di stallo e la corrente nominale nella scheda tecnica del motore. Per i progetti di robotica, scegliere un alimentatore con una corrente nominale almeno del 20% superiore all'assorbimento massimo del motore.
Suggerimento: utilizzare un alimentatore stabilizzato per evitare picchi di tensione. Un'alimentazione instabile può danneggiare il motore e l'elettronica di controllo.
Quando pianifichi il tuo progetto, considera il carico di avviamento. I motori spesso richiedono più corrente all'avvio rispetto al normale funzionamento. Se l'alimentatore non è in grado di gestire questo sovraccarico, il robot potrebbe subire reset o movimenti inaffidabili.
Calibro: per risultati ottimali. Evitare di utilizzare fili di calibro 14 per lunghe distanze, poiché non sono in grado di reggere il carico.
Misure di sicurezza
- Ispezionare regolarmente il motore per individuare piccoli problemiLa diagnosi precoce previene problemi più gravi.
- Allineare correttamente il motore durante l'installazione. Un disallineamento causa vibrazioni e danni.
- Scegli un motore adatto al tuo compito. Il sovraccarico provoca surriscaldamento e riduzione dell'efficienza.
- Mantenere il motore pulito e asciutto. Umidità e polvere riducono le prestazioni e la durata.
- Monitora l'alimentazione elettrica e utilizza dispositivi di protezione da sovratensioni. I picchi di tensione possono danneggiare il motore.
- Controllare che non vi siano collegamenti allentati o corrosi. Questi interrompono l'alimentazione e causano guasti.
- Controllare i livelli di tensione. Cadute improvvise potrebbero indicare problemi di cablaggio.
- Prestare attenzione ai segnali di surriscaldamento, come odori insoliti o scolorimento.
Errori comuni nel cablaggio e come evitarli
- Alimentazione instabile o inadeguata: verificare sempre i collegamenti e utilizzare un alimentatore stabilizzato.
- Cablaggio errato o improvvisato: seguire gli schemi del produttore e utilizzare cavi con le dimensioni corrette.
- Caduta di tensione dovuta a cavi lunghi: utilizzare cavi più spessi per mantenere una tensione stabile.
Suggerimento: ricontrolla tutti i collegamenti prima di accendere il robot. Un cablaggio accurato previene costosi errori e garantisce il corretto funzionamento del progetto.
Controllo e integrazione
Controllo della velocità e della direzione
È possibile controllare la velocità e la direzione del vostro motoriduttore a 24 V CC con pochi semplici strumenti. Il metodo più comune per il controllo della velocità è la modulazione di larghezza di impulso (PWM). La modulazione di larghezza di impulso (PWM) consente di regolare la potenza erogata al motore attivando e disattivando la tensione molto rapidamente. È possibile utilizzare un Arduino o un controller PWM dedicato per questa operazione. Questo metodo offre un controllo preciso della velocità e mantiene il motore fresco.
Ecco una tabella che mostra i vantaggi e le considerazioni sull'utilizzo del PWM per il controllo della velocità:
| Vantaggi | Considerazioni |
|---|---|
| Controllo della velocità efficiente e preciso | Richiede conoscenza dell'elettronica e del PWM |
| Minima generazione di calore | Potrebbero essere necessari componenti aggiuntivi come i controller |
| Facile da regolare con microcontrollori | N/A |
Per cambiare la direzione del tuo motoriduttore CC, hai bisogno di un driver per motore. Il driver L298N è adatto alla maggior parte dei progetti di robotica. Puoi anche utilizzare driver per motori CC brushless, motori a spazzole PMDC o motori passo-passo. La tabella seguente mostra quali tipi di motore sono compatibili con i driver per il controllo della direzione:
| Tipo di motore | Compatibilità |
|---|---|
| CC senza spazzole (BLDC) | Si |
| Motori a spazzole PMDC | Si |
| Motori passo-passo | Si |
Puoi collegare il driver del motore a un Arduino o a un altro microcontrollore. Questa configurazione ti consente di inviare comandi per modificare facilmente velocità e direzione.
Suggerimento: testare sempre la configurazione del controllo della velocità in base al carico del robot. Regolare il segnale PWM per ottenere le migliori prestazioni.
Utilizzo di encoder e feedback
Gli encoder ti aiutano a ottenere un feedback preciso dal tuo motoriduttore a 24 V CC. Puoi monitorare la posizione, la velocità e la direzione del motore in tempo reale. Questo feedback è importante per i robot che necessitano di movimenti precisi, come bracci robotici o robot mobili.
Ecco alcuni vantaggi dell'utilizzo degli encoder per il controllo della velocità e il feedback:
- Ottieni un feedback preciso sulla posizione per regolazioni accurate.
- Ricevi aggiornamenti in tempo reale sulla posizione e sulla velocità.
- È possibile monitorare e correggere immediatamente eventuali errori di movimento.
INEED offre opzioni di encoder personalizzabili per il tuo motoriduttore CC. Puoi scegliere diverse forme dell'albero, tensione, velocità di uscita, coppia, connettori e ingranaggi. Puoi anche aggiungere encoder per misurare posizione, conteggio, velocità o direzione.
È possibile utilizzare controller come Arduino, Raspberry Pi o altri microcontrollori per leggere i segnali degli encoder. INEED supporta soluzioni personalizzate, in modo da poter adattare la configurazione del motore e dell'encoder alle esigenze del progetto.
Nota: l'aggiunta di encoder migliora la precisione del robot e semplifica il controllo della velocità. È possibile regolare il movimento del robot in base al feedback reale.
Risoluzione dei problemi del motore a ingranaggi CC
Errori comuni
Quando si lavora con un motoriduttore a corrente continua in progetti di robotica, si possono incontrare diversi problemi . Molti problemi derivano da semplici errori. La tabella seguente mostra i sintomi di guasto più comuni, le possibili cause e le soluzioni:
| Fenomeno di guasto | Cause possibili | Soluzioni |
|---|---|---|
| Il motore non si avvia | Alimentazione instabile, guasto del driver, problemi di cablaggio | Controllare l'alimentatore, ispezionare il driver, verificare il cablaggio |
| Velocità instabile o tremolante | Impostazioni del controller, parti usurate, carico eccessivo | Regolare il controller, ispezionare le parti, confermare il carico |
| Surriscaldamento del motore | Sovraccarico, scarso raffreddamento, elevata corrente di azionamento | Ridurre il carico, migliorare il raffreddamento, regolare la corrente |
| Rumore anormale | Rotore sbilanciato, detriti, cuscinetti danneggiati | Bilanciare il rotore, pulire il motore, lubrificare i cuscinetti |
Altri errori frequenti includono tensioni non corrispondenti, cablaggi errati e mancata osservanza delle esigenze di corrente di avviamento. Gli ingranaggi danneggiati sono spesso causati da sovraccarico o detriti. Spazzole e cuscinetti usurati possono causare stalli o rumore.
Suggerimento: controlla sempre attentamente il cablaggio e l'alimentazione prima di avviare il robot. Questo semplice passaggio previene molti problemi comuni.
Suggerimenti per la manutenzione
Una manutenzione regolare aiuta il tuo motoriduttore CC a durare più a lungo e a funzionare meglio. Segui questi passaggi per mantenere il tuo motore in perfette condizioni:
- Ispezionare le spazzole e il collettore ogni 500-1000 ore. Pulirli per evitare perdite di prestazioni.
- Ascoltare il rumore dei cuscinetti e controllare il gioco dell'albero. Sostituire i cuscinetti se necessario.
- Misurare la resistenza di isolamento con un megaohmetro. Asciugare o riparare se la resistenza scende al di sotto dei livelli di sicurezza.
- Pulire le prese d'aria e i percorsi di raffreddamento per evitare il surriscaldamento.
- Monitorare la temperatura del motore durante il funzionamento. Utilizzare sensori termici per motivi di sicurezza.
- Serrare tutti i collegamenti elettrici per evitare archi elettrici e cadute di tensione.
- Allineare correttamente il motore e il carico per ridurre l'usura.
- Lubrificare i cuscinetti come raccomandato dal produttore.
- Utilizzare dispositivi di protezione adeguati contro sovraccarichi e cortocircuiti.
- Conservare registri di manutenzione dettagliati per individuare problemi ricorrenti.
INEED vi supporta con consulenza specialistica e assistenza tecnica. Potete contattare il team per la risoluzione dei problemi, la manutenzione e soluzioni personalizzate. Ispezioni regolari, pulizia e un corretto allineamento vi aiuteranno a evitare la maggior parte dei guasti. I motori di qualità INEED riducono il rischio di guasti e garantiscono il perfetto funzionamento dei vostri progetti robotici.
Nota: un supporto affidabile e prodotti di alta qualità semplificano la risoluzione dei problemi. Scegli marchi affidabili come INEED per la massima tranquillità.
Per integrare un motoriduttore a 24 V CC nel tuo progetto di robotica, segui questi passaggi: collega correttamente le linee di alimentazione e di alimentazione, configura le porte del driver e regola la velocità secondo necessità. Scegli motoriduttori di alta qualità come quelli di INEED per un design personalizzato, consulenza specialistica e prestazioni affidabili. Etichetta e fissa sempre i cavi, utilizza connettori adeguati e tieni i cavi lontani dalle parti in movimento. Se hai bisogno di coppia, velocità o dimensioni personalizzate, il team di INEED può aiutarti a personalizzare le soluzioni per il tuo progetto.
FAQ
Come scegliere il motoriduttore da 24 V CC più adatto al tuo robot?
Dovresti verificare la coppia, la velocità e le dimensioni richieste dal tuo robot. Abbina queste esigenze alle specifiche del motore. INEED offre numerose opzioni, così potrai trovare il motore più adatto al tuo progetto.
È possibile far funzionare un motoriduttore a 24 V CC con una tensione inferiore?
Sì, è possibile far funzionare il motore a una tensione inferiore. Il motore girerà più lentamente e produrrà meno coppia. Controllare sempre la tensione minima indicata nella scheda tecnica per evitare lo stallo.
Qual è la differenza tra un motore a ingranaggi cilindrici, un motore a ingranaggi planetari e un motore a vite senza fine?
| Tipo | Caratteristica fondamentale | Miglior uso |
|---|---|---|
| Sperone | Semplice, affidabile | Movimento di base |
| Planetario | Coppia elevata, precisione | Carichi pesanti, robotica |
| Verme | Silenzioso, autobloccante | Mantenere posizioni |
Suggerimento: scegli il tipo di ingranaggio in base alle esigenze del tuo robot.
Con quale frequenza è necessario effettuare la manutenzione del motoriduttore CC?
Dovresti ispezionare il motore ogni pochi mesi. Puliscilo dalla polvere, controlla che non ci siano fili allentati e ascolta eventuali rumori. Una manutenzione regolare aiuta il motore a durare più a lungo e a funzionare meglio.
È possibile personalizzare un motoriduttore da 24 V CC per progetti speciali?
Sì! INEED può personalizzare la forma dell'albero, la velocità, la coppia e aggiungere encoder. Devi solo condividere le tue esigenze con il loro team. I motori personalizzati ti aiutano a risolvere sfide robotiche uniche.
Vedere anche
Utilizzo di motori CC da 3 V su cinque dispositivi diversi
Scegliere il motore CC da 3 Volt ideale per le tue esigenze
Linee guida per la scelta del motore rotativo perfetto per l'industria






