Se hai bisogno di buoni metodi per controllare la velocità del tuo motore DC senza spazzole, hai a disposizione alcune valide alternative.
Controllo della velocità PWM
Controllo della tensione
Feedback a circuito chiuso
Controllo senza sensori tramite EMF posteriore
Controllo PID
Molte aziende scelgono questi metodi perché i motori DC brushless rappresentano ormai il 64.7% di tutti i tipi di motori. Questo settore è in rapida crescita perché questi motori funzionano bene e le persone desiderano una maggiore precisione. Esaminate queste opzioni per trovare quella più adatta alle vostre esigenze.
Punti chiave
Il controllo di velocità PWM consente di modificare la velocità con precisione. Non indebolisce il motore, anzi, ne migliora le prestazioni e ne prolunga la durata. Non sono necessari molti componenti aggiuntivi.
Il controllo della tensione consente di variare rapidamente la velocità. Questo si ottiene modificando la tensione al motore. Monitorare la tensione per garantire il corretto funzionamento del motore. Questo impedisce anche che il motore si surriscaldi.
Il controllo a circuito chiuso con feedback utilizza sensori per monitorare la velocità. Aiuta il motore a mantenere la velocità corretta. Questo sistema funziona bene anche in caso di variazioni di carico, garantendo un'elevata precisione e stabilità.
Il controllo senza sensori sfrutta la forza controelettromotrice per individuare la posizione del rotore. Questo semplifica la progettazione e riduce i costi. Funziona bene per motori veloci. Non sono necessari sensori aggiuntivi.
Il controllo PID aiuta a impostare la velocità corretta. Corregge gli errori tra la velocità desiderata e quella reale. È fondamentale impostare correttamente i parametri PID. Questo aiuta il motore a funzionare al meglio e a rimanere stabile.
1. Controllo della velocità PWM
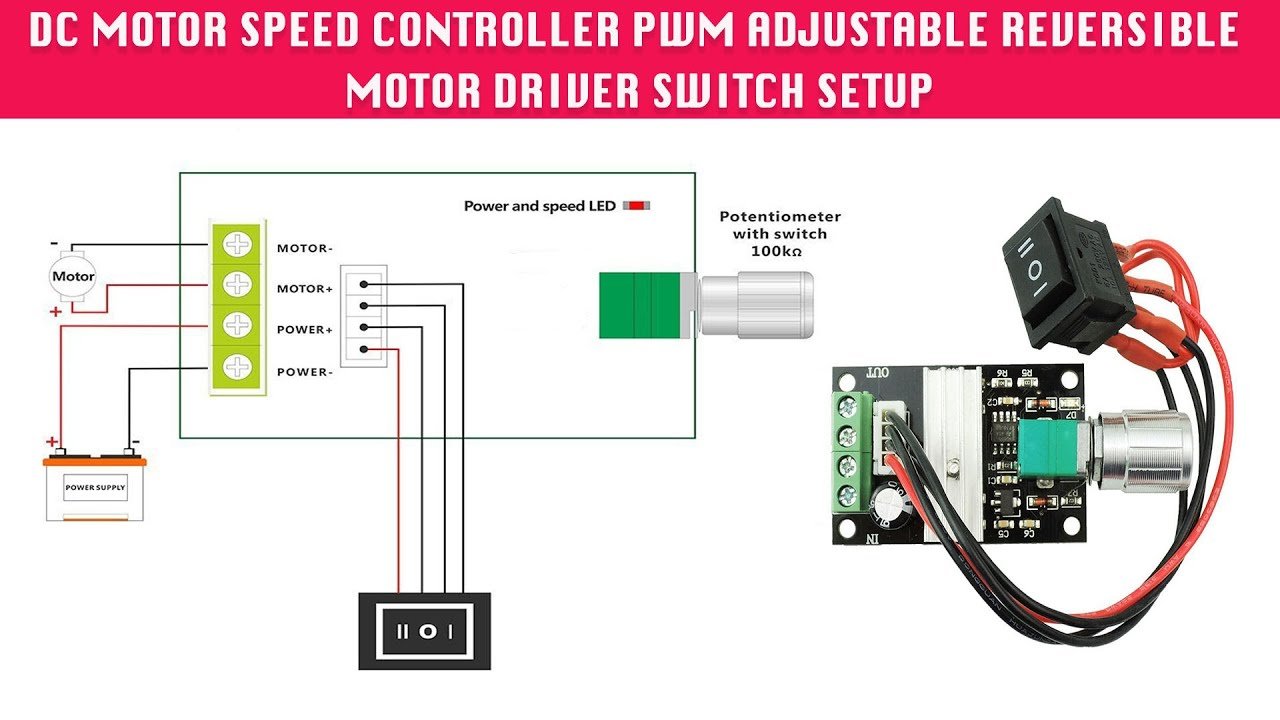
Come PWM controlla la velocità
Il controllo di velocità PWM è molto comune nei motori brushless a corrente continua. PWM sta per modulazione di larghezza di impulso. Questo metodo modifica la velocità del motore variando la durata dell'erogazione di corrente in ogni ciclo. Il motore riceve brevi impulsi di elettricità. Più l'impulso dura, più il motore gira velocemente. Il PWM consente di variare la velocità con precisione senza perdita di coppia.
Molte aziende apprezzano la tecnologia PWM perché funziona bene con i motori brushless. Rende il motore più fluido e performante. Inoltre, il motore dura più a lungo. Non sono necessari molti componenti aggiuntivi. Questo è utile se si desidera un design compatto o una maggiore durata della batteria.
Ecco alcuni motivi per cui il controllo della velocità PWM è una buona scelta per i motori CC brushless:
Controlla bene la velocità.
Riduce l'ondulazione di tensione e di corrente, quindi il motore funziona meglio.
Non sono necessarie molte parti extra, il che è utile per i progetti di piccole dimensioni.
La tabella seguente mostra i principali vantaggi del controllo della velocità PWM per i motori CC brushless:
Vantaggio | Descrizione |
|---|---|
Alta efficienza | La tecnologia PWM consente di risparmiare energia attivando e disattivando rapidamente la corrente. |
Alta precisione | Permette di controllare la velocità con estrema precisione. |
Ampia gamma di velocità | È possibile mantenere una velocità costante a diverse velocità senza perdere coppia. |
Buona stabilità | Mantiene la velocità costante anche se il carico cambia. |
Suggerimenti per l'implementazione
È possibile impostare il controllo della velocità PWM per il motore DC brushless seguendo questi passaggi:
Scegli un microcontrollore sufficientemente potente. Un ARM Cortex M0 o superiore è adatto per compiti di controllo della velocità complessi.
Imposta la frequenza del segnale PWM. La maggior parte dei motori brushless funziona bene a 20 kHz. Alcuni motori necessitano di frequenze più elevate se hanno una bassa induttanza.
Utilizzate controller motore speciali con ADC e gate driver veloci. Questi aiutano a controllare meglio la velocità e a rendere il motore più fluido.
Cambia la frequenza di pilotaggio tra 20 kHz e 80 kHz. Frequenze più alte consentono di regolare la velocità in modo più preciso, ma richiedono hardware migliore.
Impostare la frequenza di controllo tra 1 kHz e 5 kHz. Dipende dal convertitore A/D e dal metodo di controllo.
In caso di problemi con l'alimentazione o la configurazione del microcontrollore, prova a utilizzare controller come il Qorvo PAC5556. Questi possono rendere il controllo della velocità più semplice e affidabile.
Il controllo di velocità PWM è adatto a molte applicazioni con motori brushless a corrente continua. Questo metodo offre un buon controllo della velocità e mantiene il motore in funzione in modo stabile. Puoi affidarti al PWM per ottenere alta efficienza e un buon controllo della velocità nei tuoi progetti con motori brushless.
2. Metodo di controllo della tensione
Regolazione della tensione per la velocità
È possibile aumentare la velocità di un motore brushless a corrente continua incrementando la tensione. Al contrario, diminuendo la tensione, il motore rallenterà. La velocità varia perché la rotazione del motore dipende dalla tensione applicata. Se la tensione diminuisce mentre il motore è in funzione, la sua velocità di rotazione sarà inferiore, anche mantenendo le stesse impostazioni.
Uno studio sui motori brushless nei droni ha rilevato che le cadute di tensione possono far girare il motore a velocità diverse, anche con gli stessi comandi. È importante monitorare le variazioni di tensione, soprattutto quando il motore è sottoposto a sforzi intensi. Il regolatore elettronico di velocità aiuta a impostare la tensione e a mantenere la velocità costante. È anche possibile utilizzare un microcontrollore per generare un segnale PWM che corrisponda alla tensione desiderata. Controllare la corrente aiuta a proteggere il motore dal surriscaldamento, che potrebbe alterarne la velocità.
Ecco una tabella che mostra come le diverse parti del sistema possono cambiare velocità quando si utilizza il controllo della tensione:
Parametro | Descrizione |
|---|---|
Segnale PWM | Imposta la tensione di alimentazione, modificando velocità ed efficienza. |
Misurazione della corrente | Mantiene il motore sicuro e aiuta a controllare la velocità. |
Recupero della tensione | Risparmia energia durante la frenata, il che influisce sulla velocità e sull'efficienza. |
Pro e contro
L'utilizzo del controllo della tensione per i motori CC brushless presenta numerosi vantaggi:
Il motore consuma meno energia, quindi è efficiente.
Il motore dura più a lungo, quindi è più affidabile.
Il motore fa meno rumore, quindi è più silenzioso.
Il design è più piccolo e leggero, quindi si adatta anche agli spazi più ristretti.
Il motore può cambiare velocità rapidamente.
Il motore ha un migliore equilibrio tra velocità e coppia.
Il motore può funzionare a più velocità.
Il motore dura più a lungo, quindi risparmi denaro.
Ma questo metodo presenta anche alcuni limiti:
Per far funzionare il rilevamento del campo elettromagnetico posteriore è necessaria una certa velocità.
Se il carico cambia improvvisamente, può influire sul funzionamento del motore.
Se la tensione scende, il motore rallenta e non funziona più correttamente.
Ecco una tabella che confronta i principali punti positivi e i limiti:
Vantaggi | Limiti |
|---|---|
Costi ridotti | Richiede una velocità minima per il rilevamento del campo elettromagnetico posteriore |
Maggiore affidabilità | Le variazioni improvvise del carico influenzano il circuito di azionamento |
Efficienza migliorata | La tensione scende a velocità inferiore |
Il controllo PWM può aiutare a ottenere velocità e coppia migliori, ma può surriscaldare il motore e ridurne la durata se non impostato correttamente. Il controllo della tensione è efficiente e contribuisce a una maggiore durata del motore, ma è necessario prestare attenzione a cali di tensione e variazioni improvvise.
Se cerchi un modo semplice per controllare la velocità del tuo motore DC brushless, il controllo della tensione è la soluzione ideale. Puoi usarlo in molti modi, ma controlla sempre le variazioni di tensione per garantire il corretto funzionamento del motore.
3. Controllo di feedback a circuito chiuso
Utilizzo dei sensori per la velocità
Il controllo ad anello chiuso aiuta il motore brushless a corrente continua a mantenere la velocità corretta. Questo metodo utilizza sensori per monitorare il motore e inviare segnali al controller. I sensori di Hall e gli encoder sono i sensori più comuni utilizzati in questo ambito.
I sensori Hall indicano la posizione del rotore. Questo aiuta il motore a commutare potenza al momento giusto.
Gli encoder forniscono un feedback ancora migliore. Aiutano a controllare il motore con la massima precisione.
I sensori Hall inviano segnali al controller, che li utilizza per decidere come alimentare il motore.
Gli encoder sono ideali nei servosistemi. Utilizzateli quando avete bisogno di un controllo della velocità estremamente preciso.
I sensori a effetto Hall sono utilizzati nei sistemi di commutazione a sei fasi. Questi sistemi sono spesso presenti nei motori CC brushless.
Gli encoder sono flessibili. Possono essere utilizzati in molti contesti che richiedono elevata precisione.
I sensori di posizione Hall sono la scelta migliore per il controllo della velocità ad anello chiuso nei motori brushless a corrente continua. Costano meno e funzionano bene nella maggior parte delle applicazioni. Anche gli encoder e i resolver sono delle valide alternative, ma i sensori Hall sono semplici e offrono prestazioni eccellenti.
Mantenere la precisione
Il feedback a circuito chiuso aiuta a mantenere la velocità costante e precisa. Il controller controlla i segnali dei sensori e modifica la potenza del motore in base alle esigenze. Questo offre un controllo migliore, anche in caso di variazioni del carico o di sollecitazioni eccessive del motore.
La tabella seguente mostra come i diversi metodi PWM modificano il controllo della velocità nei motori CC brushless:
Metodo PWM | Effetto sul controllo della velocità |
|---|---|
PWM complementare | Risposta dinamica veloce |
Modalità di conduzione completa | Maggiore corrente del collegamento CC dall'alimentatore |
PWM indipendente | Prestazioni vicine al PWM complementare |
È possibile utilizzare un convertitore PID per controllare la velocità. I test MATLAB dimostrano che il controllo a circuito chiuso mantiene la corrente di ingresso del motore e la forza controelettromotrice a livelli adeguati. È possibile controllare velocità e coppia sia in condizioni di stabilità che in condizioni di variazione.
Il controllo a circuito chiuso garantisce elevata efficienza e velocità costante. È possibile affidarsi a questo metodo per un controllo preciso del motore in molti progetti di motori brushless DC.
4. Controllo senza sensori con campo elettromagnetico posteriore
Come il campo elettromagnetico posteriore consente il controllo della velocità
È possibile modificare la velocità di un motore DC brushless senza sensori. In questo modo si sfrutta la forza elettromotrice inversa, chiamata fem-controelettromotrice. La fem-controelettromotrice è una tensione che si manifesta negli avvolgimenti del motore quando il rotore gira. Questa tensione può essere utilizzata per sapere dove si trova il rotore. Aiuta anche a capire quando commutare la corrente nel motore.
Ecco come funziona il controllo senza sensori con EMF posteriore:
Il metodo di integrazione della forza controelettromotrice (back-EMF) verifica il segnale elettrico della forza controelettromotrice (back-EMF) e determina la posizione del rotore.
Il controller analizza la forza controelettromotrice della fase non alimentata e la utilizza per scegliere il momento giusto per commutare la corrente.
Questo metodo funziona a velocità diverse. L'area sotto la curva della forza controelettromotrice rimane la stessa, anche se il motore gira più velocemente o più lentamente.
Per misurare la forza elettromagnetica di ritorno, è possibile utilizzare:
Comparatori per controllare i livelli di tensione.
Un punto neutro virtuale realizzato con resistori.
Convertitori analogico-digitali (ADC) per il controllo digitale.
Per ottenere buoni risultati, sono necessari convertitori analogico-digitali (ADC) e circuiti comparatori veloci . Quando il motore è fermo, non c'è forza controelettromotrice. Prima di utilizzare il controllo senza sensori, è necessario avviare il motore in anello aperto.
Vantaggi dei metodi senza sensori
Il controllo sensorless offre molti vantaggi per i progetti di motori brushless DC. Non sono necessari sensori aggiuntivi. Questo rende la progettazione semplice e affidabile. Inoltre, si risparmia denaro e si riduce il rischio di problemi con i sensori.
Ecco una tabella che confronta i metodi basati su sensori e quelli senza sensori:
Aspetto | Metodi basati su sensori | Metodi senza sensori |
|---|---|---|
Costo | Più alto grazie ai sensori e al cablaggio | Più basso poiché non sono necessari sensori |
Complessità del design | Più complesso con parti extra | Più semplice con meno componenti |
L’affidabilità | I sensori possono rompersi o disallinearsi | Più affidabile con meno parti fisiche |
Manutenzione | Necessita di più manutenzione | Richiede meno manutenzione |
Prestazioni ad alta velocità | Non così buono ad alta velocità | Funziona bene ad alta velocità |
Vedrai il controllo senza sensori utilizzato in molti luoghi:
Le ventole di raffreddamento e i sistemi HVAC lo utilizzano per mantenere una velocità costante.
I droni e gli UAV lo utilizzano per risparmiare peso e ricevere forti segnali EMF.
Le pompe e i compressori lo utilizzano dove i sensori non possono entrare.
I veicoli elettrici e le e-bike lo sfruttano per garantire un'elevata efficienza ad alta velocità.
Il controllo senza sensori con forza controelettromotrice (EMF) ti aiuta a ottenere una velocità costante, costi inferiori e un design semplice per il tuo motore CC brushless.
5. Metodi di controllo della velocità PID
PID per velocità stabile
Un regolatore PID consente di controllare la velocità del motore brushless a corrente continua . Confronta la velocità desiderata con quella effettiva e, in caso di differenza, modifica la potenza del motore. Questo sistema aiuta a correggere eventuali errori di velocità. Molte fabbriche utilizzano questo metodo, che permette di mantenere il motore alla velocità corretta anche in caso di variazioni di carico.
Un regolatore PID è composto da tre parti. La parte proporzionale corregge rapidamente gli errori di velocità. La parte integrale elimina piccoli errori che durano a lungo. La parte derivativa impedisce al motore di superare la velocità target.
Il controllo PID rende il motore fluido e stabile. Contribuisce inoltre a ridurre il rumore e le vibrazioni del motore brushless.
Ecco una tabella che mostra come il controllo PID aiuta a regolare la velocità del motore CC brushless:
Aspetto | Descrizione |
|---|---|
Metodo di controllo | Il controller PID modifica immediatamente la velocità. |
Minimizzazione degli errori | Riduce il divario tra la velocità desiderata e quella reale. |
Strumento di simulazione | È possibile utilizzare MATLAB/Simulink per testare e modellare il controllo della velocità. |
Analisi delle prestazioni | Il controllo PID migliora e rende più costante la velocità. |
Applicazione pratica | È possibile regolare le impostazioni per un migliore controllo della velocità. |
I controllori PID aiutano a ottenere una velocità migliore, meno rumore e un movimento del motore più fluido.
Suggerimenti per l'ottimizzazione
È necessario regolare il controller PID per ottenere la velocità ottimale. Per prima cosa, imposta una traccia di movimento per osservare il movimento del motore. Fai in modo che il controller sposti rapidamente il motore in un nuovo punto. Inizia con un piccolo guadagno proporzionale (Kp). Imposta il guadagno integrale (Ki) e il limite (Ilim) a zero. Rendi il guadagno derivativo (Kd) cinque volte maggiore di Kp.
Per regolare il tuo controller PID, segui questi passaggi:
Imposta la traccia del movimento per il comando del motore, la posizione desiderata e la posizione reale.
Fai fare al controller un movimento graduale.
Modificare Kp, Kd e Ki in base al comportamento del motore.
Fai attenzione a movimenti troppo rapidi o lenti. Modifica i guadagni per risolvere il problema.
I problemi possono verificarsi se le impostazioni del PID sono errate, l'alimentazione non è stabile o il circuito di azionamento presenta problemi. È possibile risolvere questi problemi modificando le impostazioni del PID e controllando l'alimentazione e il circuito di azionamento.
Ecco una guida rapida per la messa a punto:
Aumentare l'impostazione proporzionale per far reagire più velocemente il motore, ma fare attenzione a non muoverlo troppo.
Utilizzare l'impostazione integrale per correggere piccoli errori e mantenere la velocità vicina al target.
Modificare l'impostazione derivativa per arrestare un movimento eccessivo e mantenere il motore stabile.
È possibile utilizzare il controllo PID per molti progetti con motori brushless a corrente continua . Questo metodo aiuta a mantenere la velocità costante e a migliorare le prestazioni del motore.
Hai imparato cinque ottimi metodi per controllare la velocità dei motori DC brushless. Ogni metodo – PWM, controllo di tensione, feedback a circuito chiuso, controllo sensorless e PID – ti aiuta a ottenere risultati costanti e precisi. Gli studi dimostrano che il PID può ridurre l'overshoot dal 71% a quasi zero. Il PWM con processori digitali migliora il funzionamento dei motori. Quando scegli un metodo, considera questi aspetti importanti:
Metrico | Perchè é importante |
|---|---|
Selezione della velocità | Mantiene il motore stabile e risparmia energia |
Compatibilità di tensione | Impedisce al motore di surriscaldarsi |
Livello di rumore | Adatto a luoghi che necessitano di silenzio |
Se vuoi saperne di più, dai un'occhiata ai metodi sensorless, al rilevamento dei campi elettromagnetici di ritorno e a strumenti intelligenti come le reti neurali. Questi possono aiutare i tuoi progetti a funzionare ancora meglio.
FAQ
Qual è il modo più semplice per controllare la velocità del motore brushless DC?
È possibile utilizzare il controllo di velocità PWM. Funziona con la maggior parte dei controller. Sono necessari solo un microcontrollore e un driver per motore. Il PWM offre variazioni di velocità fluide e precise.
È possibile utilizzare il controllo della tensione per tutti i motori DC brushless?
È possibile utilizzare il controllo di tensione per molti motori . Alcuni motori richiedono una velocità minima per il rilevamento della forza controelettromotrice. Consultare sempre la scheda tecnica del motore prima di scegliere il controllo di tensione.
Perché sono necessari sensori per il controllo a circuito chiuso?
I sensori aiutano a mantenere il motore alla giusta velocità. I sensori Hall e gli encoder inviano segnali al controller. Con i sensori si ottiene maggiore precisione e stabilità.
Il controllo senza sensori è affidabile per i motori ad alta velocità?
Il controllo senza sensori funziona bene ad alte velocità. Non sono necessari sensori aggiuntivi. Molti droni e ventilatori utilizzano il controllo senza sensori per una gestione della velocità semplice e affidabile.
Come si regola un controller PID per la velocità del motore?
Iniziare con un guadagno proporzionale basso. Aumentarlo gradualmente. Impostare i guadagni integrale e derivativo dopo aver testato la risposta del motore. Prestare attenzione all'overshoot e regolare i guadagni per mantenere la velocità costante.