
Gli ingegneri che sviluppano robot camminatori incontrano grossi problemi quando realizzano sistemi di motoriduttori per robot dotati di gambe. La maggior parte dei nuovi robot bipedi, come il robot LEO, utilizza motori elettrici con ingranaggi vicini al corpo. Questa configurazione rende le gambe più leggere e aiuta il robot a muoversi con maggiore controllo e velocità. I robot bipedi e altri robot dotati di gambe devono risolvere molti problemi per muoversi bene:
Gestire il controllo dei movimenti difficili a causa delle dinamiche complesse e dei molti modi in cui il robot può muoversi.
Mantenere l'equilibrio utilizzando il controllo motorio a strati e idee basate sui riflessi.
Assicurarsi che il robot risparmi energia e rimanga stabile, soprattutto quando cambia la camminata su terreni accidentati.
Utilizzo del feedback sensoriale per aiutare il robot a camminare in modo costante.
Componenti bioispirati, sistemi di controllo intelligenti e un uso razionale dell'energia sono fondamentali per un migliore movimento bipede. Ingegneri e hobbisti possono utilizzare queste idee per far sì che i robot camminino in modo stabile, sicuro e intelligente.
Punti chiave
I robot camminatori devono mantenere un buon equilibrio e utilizzare un controllo intelligente per camminare in sicurezza su molte superfici. La scelta dei motori e dei rapporti di trasmissione migliori aiuta i robot a muoversi rapidamente e a trasportare oggetti pesanti. L'utilizzo di sensori come sensori di forza e accelerometri aiuta i robot a cambiare passo e a non cadere. Una buona progettazione meccanica e componenti a risparmio energetico aiutano i robot a durare più a lungo e a lavorare meglio. I robot bipedi sono più leggeri e veloci, ma richiedono un controllo attento. I robot quadrupedi sono più stabili e si comportano meglio su terreni accidentati.
Necessità di locomozione del robot camminatore
Stabilità ed equilibrio
La stabilità è molto importante per i robot dotati di gambe. Gli ingegneri devono realizzare robot in grado di mantenere l'equilibrio su terreni piani o accidentati. I robot devono modificare l'ampiezza e la lunghezza dei loro passi per evitare di cadere. Questo è particolarmente importante quando il terreno cambia. Mantenere l'equilibrio laterale è più importante del movimento avanti-indietro. I luoghi reali possono essere insidiosi, quindi i robot devono reagire rapidamente per rimanere stabili. I sistemi di azionamento cinematico delle gambe e gli attuatori bioispirati aiutano i robot a gestire dossi e superfici diverse. Queste idee aiutano i robot a mantenere l'equilibrio e a non cadere, anche quando colpiscono oggetti.
Suggerimento: prova a utilizzare il controllo dell'impedenza nello spazio di lavoro e il controllo ibrido dell'ammettenza. Questi aiutano i robot a mantenere l'equilibrio se urtano qualcosa mentre camminano.
Potenza e coppia
Per far camminare bene i robot sono necessari potenza e coppia . Il robot ha bisogno di una forza sufficiente per sollevare e muovere il proprio corpo. Attuatori e riduttori lavorano insieme per fornire a ciascuna articolazione la coppia corretta. Nei robot bipedi e quadrupedi, il sistema di alimentazione fornisce energia ai motori. Gli ingegneri scelgono rapporti di trasmissione che bilanciano velocità e forza. Questo aiuta i robot a muoversi bene su tutti i tipi di terreno. Gli attuatori bioispirati con elasticità in serie aiutano ad assorbire gli urti e a ridurre gli errori. Contribuiscono anche al risparmio energetico. Questo permette ai robot di muoversi meglio e di rimanere stabili nella realtà.
Precisione ed efficienza
Precisione ed efficienza aiutano i robot a camminare meglio. Riduttori e scatole ingranaggi di buona qualità consentono agli ingegneri di controllare efficacemente coppia e velocità. Questo fa sì che i robot camminino in modo più fluido e con meno errori. I sistemi di motoriduttori efficienti consumano meno energia e durano più a lungo. Inoltre, richiedono meno riparazioni. Motori coreless, motori brushless a corrente continua e servomotori hanno tutti i loro vantaggi per i robot dotati di gambe. Scegliere i componenti giusti aiuta i robot a muoversi correttamente e a non sprecare energia. I progetti a risparmio energetico consentono ai robot di lavorare più a lungo e di svolgere più compiti ogni giorno.
Motoriduttori per locomozione bipede
Tipi di motore
Gli ingegneri devono scegliere i motoriduttori più adatti per i robot bipedi. I tipi di motore più utilizzati per questi robot sono:
Motori a corrente continua : questi motori muovono le gambe o le articolazioni del robot. Forniscono una forza elevata e possono essere controllati efficacemente tramite sensori. I motori a corrente continua consentono al robot di camminare in modo fluido e di reagire rapidamente.
Servomotori: molti robot utilizzano servomotori per muovere le articolazioni. I servomotori sono piccoli e semplici da usare. Permettono al robot di muovere le gambe ad angoli precisi, il che è importante per camminare.
Motori passo-passo: i motori passo-passo aiutano il robot a muovere le gambe nella posizione corretta. Possono mantenere la posizione senza sforzo aggiuntivo. Questo aiuta il robot a fermarsi o a mantenere l'equilibrio mentre cammina.
Attuatori lineari: consentono ai componenti di muoversi in linea retta. Gli ingegneri li utilizzano insieme ad altri motori per allungare o tirare indietro le gambe. Questo aiuta il robot a camminare in più modi.
Attuatori pneumatici o idraulici: a volte vengono utilizzati dai robot di grandi dimensioni. Erogano molta forza, aiutando il robot a sollevare oggetti pesanti o a camminare su terreni accidentati.
Suggerimento: considera il peso del robot, il numero di articolazioni che ha e la velocità che vuoi che raggiunga. Prova diversi motori per vedere quale funziona meglio per il tuo robot.
Coppia e velocità
Coppia e velocità sono molto importanti per il modo in cui i robot bipedi camminano. I rapporti di trasmissione modificano la velocità e la forza con cui si muovono le gambe del robot. Gli ingegneri devono trovare il giusto mix per far sì che il robot cammini bene.
I rapporti di trasmissione ridotti consentono alle gambe di muoversi più velocemente. Questi sfruttano il peso del robot per agevolare il movimento, facilitando il movimento avanti e indietro delle gambe. Questo è ideale per passi rapidi e leggeri.
Rapporti di trasmissione più ampi aiutano il robot a trasportare più peso. Forniscono più forza, ma fanno muovere le gambe più lentamente. Questa caratteristica è ideale per movimenti lenti e potenti, come sostenere il corpo del robot.
Gli attuatori a rapporto di trasmissione variabile (VGA) possono alternare tra impostazioni veloci e potenti. Questo permette al robot di scegliere la velocità o la forza più adatte a ogni fase della camminata. Ad esempio, può muovere la gamba velocemente durante l'oscillazione e usare più forza quando è fermo.
Gli algoritmi di controllo sono in grado di scegliere autonomamente il rapporto di trasmissione migliore, aiutando il robot a consumare meno energia e a lavorare meglio durante la camminata.
Cambiare il rapporto di trasmissione durante la camminata consente al robot di muoversi velocemente e trasportare carichi pesanti. Questo aiuta il robot a gestire dossi e variazioni del terreno.
Nota: prova sempre i rapporti di trasmissione con il controller del tuo robot. Modifica i rapporti in base al modo in cui il robot cammina e al terreno su cui camminerà.
Controllo e sensori
Per una camminata bipede sicura sono necessari un buon controllo e sensori adeguati. Gli ingegneri utilizzano feedback in tempo reale per mantenere il robot stabile e veloce.
Gli studi dimostrano che accelerometri e sensori di forza funzionano meglio per il feedback nei robot bipedi. Questi sensori misurano parametri come l'angolazione delle articolazioni, la velocità, la posizione delle gambe e il movimento del peso del robot. Questi dati aiutano il controller del robot a verificare se ogni passo è sicuro e ad apportare modifiche rapide. Grazie a questi sensori, il robot può prevedere se un passo sarà stabile prima di eseguirlo. Questo aiuta a prevenire le cadute e a mantenere l'equilibrio del robot.
I robot moderni utilizzano algoritmi intelligenti di controllo dell'andatura per camminare meglio. La tabella seguente mostra le nuove tendenze e i metodi per controllare la camminata bipede:
Tendenza all'avanzamento | Descrizione | Metodi chiave / Esempi |
|---|---|---|
Strategia di apprendimento basata | Aiuta il robot a imparare e a migliorare la sua capacità di camminare autonomamente. | Generazione di modelli centrali (CPG), reti neurali (NN), apprendimento per rinforzo (RL); camminata adattiva, identificazione del sistema, adattabilità online |
Controllo multimodale dell'andatura | Consente al robot di usare diversi modi di camminare e di passare dall'uno all'altro. | Librerie di andatura, processo decisionale per il cambio di modalità, tracciamento della traiettoria |
Controllo dell'andatura conforme | Rende il robot più abile nel camminare su terreni accidentati e nell'incassare gli urti. | Controllo dell'impedenza e dell'ammissione, modelli di camminata con conformità delle gambe |
Gli ingegneri possono utilizzare queste idee di controllo per aiutare il robot a muoversi in nuovi luoghi e svolgere nuovi compiti. Ad esempio, la Generazione di Pattern Centrali (CPG) fa muovere le gambe del robot a ritmo, come gli animali. Le Reti Neurali (NN) aiutano il robot ad apprendere movimenti complessi e a modificarli quando le cose cambiano. L'Apprendimento per Rinforzo (RL) consente al robot di migliorare la deambulazione imparando da ciò che accade.
Suggerimento: utilizza il feedback dei sensori con algoritmi di controllo intelligenti per ottenere la migliore camminata bipede. Testa il controller del tuo robot su diverse superfici per assicurarti che cammini correttamente.
Sistemi di motoriduttori quadrupedi
Meccanismi delle gambe
I robot quadrupedi necessitano di gambe robuste e flessibili. Questo li aiuta a muoversi su molti tipi di terreno. Gli ingegneri spesso scelgono modelli di gambe seriali o parallele. La gamba seriale in due parti è la più utilizzata. È semplice e si adatta a molti compiti. Alcuni robot quadrupedi utilizzano l'azionamento idraulico per ottenere maggiore forza. Questo li aiuta a camminare su terreni accidentati e a trasportare oggetti pesanti. I modelli bioispirati aggiungono una colonna vertebrale flessibile e modalità di accumulo di energia. Queste caratteristiche aiutano i robot a risparmiare energia quando trottano o galoppano. Se il tronco del robot può piegarsi e immagazzinare energia, si muove più come un animale e consuma meno energia.
Per realizzare robot dotati di zampe di buona qualità, gli ingegneri utilizzano metodi di progettazione speciali. Cercano di bilanciare forza, velocità e resistenza. Gli algoritmi evolutivi aiutano a trovare le forme e le strutture migliori per le zampe. Le zampe idrauliche possono inviare fino al 94% della forza, ma gli ingegneri devono prestare attenzione alla perdita di energia in pompe e valvole. L'aggiunta di parti flessibili ed elastiche aiuta i robot a muoversi meglio. Ma rende anche più difficile il controllo. Gli ingegneri devono testare diversi design delle zampe per vedere quale sia più adatto al loro robot e al terreno.
Suggerimento: utilizzare parti elastiche nelle gambe per immagazzinare e rilasciare energia. Questo aiuta il robot a muoversi più velocemente e a consumare meno energia su terreni accidentati.
Sincronizzazione
La sincronizzazione garantisce che tutte e quattro le zampe si muovano nel modo corretto. Nei robot quadrupedi, gli ingegneri utilizzano sistemi di controllo come i Central Pattern Generator (CPG). I CPG utilizzano oscillatori speciali per sincronizzare il movimento di ciascuna zampa. Questo aiuta il robot a mantenere un'andatura costante, soprattutto su terreni lisci.
A volte, il robot incontra dossi o il terreno cambia rapidamente. In questi casi, la sincronizzazione può interrompersi. Gli ingegneri utilizzano l'algoritmo di gestione del momento cinetico (KMMA) per risolvere questo problema. Il KMMA consente a ciascuna gamba di mantenere la propria falcata e la propria ampiezza del passo. Questo funziona anche se il robot affronta forti dossi. In questo modo, il robot non necessita di sistemi di controllo aggiuntivi. Rimane stabile durante la corsa o la curva.
I piani di sincronizzazione aiutano i robot a controllare velocità, direzione ed equilibrio. Mantenendo un passo costante, il robot può affrontare nuovi terreni in tutta sicurezza. Gli ingegneri dovrebbero provare diversi piani di sincronizzazione per trovare quello più adatto al proprio robot.
Nota: controllare sempre il modo in cui il robot si muove su diversi tipi di terreno. Modificare le impostazioni di sincronizzazione per mantenere il robot stabile e risparmiare energia.
Controllo distribuito
Il controllo distribuito consente ai robot quadrupedi di reagire rapidamente ai cambiamenti del terreno. Ogni gamba ha il proprio controller e sensori. Questa configurazione consente al robot di effettuare scelte precise per ogni gamba. Il robot non ha bisogno di inviare ogni segnale a un computer principale. Questo riduce i ritardi e aiuta il robot a rimanere stabile.
Il controllo distribuito rende i robot più robusti ed efficienti, soprattutto su terreni accidentati. I circuiti di controllo locale utilizzano i dati dei sensori di forza e coppia ai piedi. Questo consente al robot di modificare immediatamente il movimento delle gambe. Se una gamba tocca il terreno prima del previsto, il controllore locale può modificarne rapidamente il percorso. Il robot non deve attendere comandi di alto livello. Questo rende il robot più indipendente e più abile nel gestire le sorprese.
Gli ingegneri utilizzano il controllo distribuito per collegare numerosi sensori e parti mobili, come le spine dorsali artificiali. Questo aiuta il robot a cambiare forma e a mantenere l'equilibrio. Il robot può adottare andature stabili e spostare il baricentro per rimanere in posizione verticale. I piedi a contatto multipunto, dotati di sensori, aiutano il robot ad afferrare e muoversi su terreni duri.
I sistemi di motoriduttori sono importanti per gestire terreni diversi. Attuatori ad alta coppia con riduttori epicicloidali a basso rapporto di riduzione offrono resistenza e flessibilità. Questi motoriduttori consentono al robot di muoversi all'indietro se necessario. Il robot può reagire alle forze esterne e modificare i suoi movimenti. I piani di controllo utilizzano i dati dei sensori delle IMU e degli encoder dei giunti per stimare la pendenza e la superficie di supporto. Il robot quindi modifica il corpo e le gambe per ottenere la migliore presa e rimanere stabile.
Alcuni robot quadrupedi utilizzano sistemi intelligenti come il Rapid Motor Adaptation (RMA). Questi sistemi apprendono dai movimenti del robot e dai dati dei sensori. Il robot può modificare il suo modo di camminare e la forza applicata in tempo reale, anche su terreni nuovi o scivolosi. Questa combinazione di progettazione intelligente e controllo aiuta i robot ad affrontare ambienti difficili e variabili.
Suggerimento: utilizzare il controllo distribuito per gestire i dati dei sensori su ciascuna gamba. Questo aiuta il robot a reagire più velocemente e a rimanere stabile su terreni accidentati.
Caratteristica | Vantaggi per i robot quadrupedi | Esempio di implementazione pratica |
|---|---|---|
Anelli di controllo locali | Reazione rapida ai cambiamenti del terreno | Posizionare i controller su ogni gamba |
Piedini multi-punto di contatto | Migliore trazione e adattamento al terreno | Aggiungere sensori a ciascun piede |
Motoriduttori ad alta coppia | Movimento forte e flessibile | Utilizzare riduttori epicicloidali a basso rapporto |
Adattamento guidato dall'intelligenza artificiale | Regolazione dell'andatura e della forza in tempo reale | Integrare sistemi RMA o simili |
Utilizzando un design intelligente delle gambe, una buona sincronizzazione e un controllo distribuito, gli ingegneri possono realizzare robot quadrupedi che si muovono bene, affrontano qualsiasi terreno e rimangono stabili. Queste soluzioni aiutano i team a costruire robot pronti per lavori nel mondo reale.
Ingegneria della locomozione dei robot
Progettazione meccanica
La progettazione meccanica influisce sulla fluidità del movimento dei robot. Gli ingegneri lavorano sull'integrazione dei motori a ingranaggi , sul posizionamento delle molle e sulla struttura del telaio. Utilizzano molle in parallelo per ridurre il lavoro dei motori, risparmiando energia e prolungando la durata delle batterie. I motori più piccoli generano meno calore. La tabella seguente elenca i punti di progettazione più importanti e il modo in cui contribuiscono al buon funzionamento dei robot dotati di gambe:
Considerazione | Descrizione | Impact |
|---|---|---|
Conformità parallela (molle) | Le molle aiutano i motori a consumare meno energia | Motori più piccoli, meno calore, maggiore durata della batteria |
Selezione delle metriche di prestazione | Scegli i modi migliori per misurare le prestazioni del robot | Migliori dimensioni del motore ed efficienza del sistema |
Principio di adattamento dell'inerzia | Abbinare i rapporti di trasmissione per bilanciare l'inerzia del motore e del carico | Prestazioni dell'attuatore più rapide ed efficienti |
Caricamento dinamico della traiettoria | Utilizzare dati di camminata reali per scegliere motori e trasmissioni | Assicura che le scelte funzionino nel movimento reale del robot |
Compromessi sulla rigidità delle molle | Rigidità della molla di bilanciamento per velocità e risparmio energetico | Trova la migliore rigidità per ogni movimento del robot |
Gli ingegneri devono bilanciare coppia e velocità. Una coppia maggiore fa sì che i robot camminino più velocemente, ma consumano più energia. Il grafico seguente mostra come i costi meccanici variano in base alla coppia:
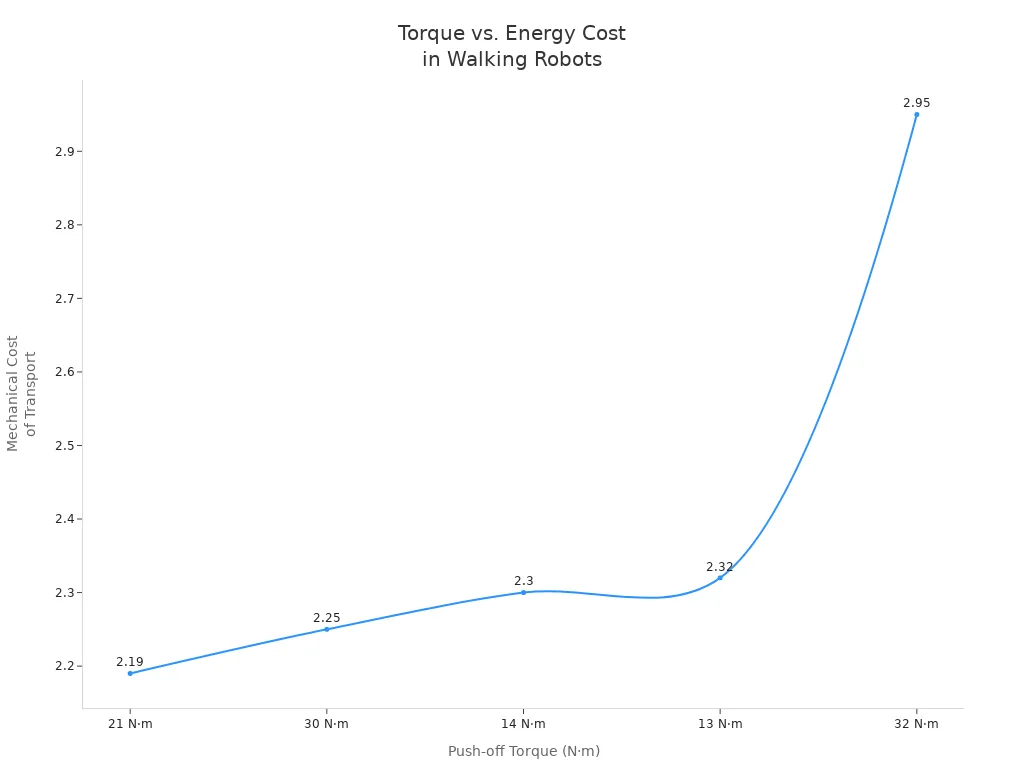
I framework riconfigurabili aiutano i robot a svolgere nuovi compiti. Questi consentono ai robot di modificare il loro modo di muoversi a seconda del terreno. Componenti modulari e ruote regolabili rendono i robot più flessibili e resistenti.
Integrazione del sensore
L'integrazione dei sensori aiuta i robot a camminare con maggiore precisione. Gli ingegneri utilizzano numerosi sensori, come scanner laser, giroscopi, accelerometri, sensori di forza-coppia e sensori di pressione. Combinano questi sensori utilizzando la fusione di sensori. Questa tecnologia combina dati cinematici, inerziali, visivi e LIDAR per una migliore stima dello stato.
Le strategie basate sull'apprendimento utilizzano modelli di mondo per ripulire i dati dei sensori. Questi modelli aiutano i robot a gestire il rumore dei sensori e i cambiamenti nel mondo reale. Gli ingegneri utilizzano generatori di traiettoria con feedback sensoriale. Questo consente ai robot di camminare su terreni accidentati. I sensori di pressione nei piedi dei robot forniscono dati di contatto. Questo aiuta a migliorare la presa e la fluidità della camminata.
Suggerimento: provate gli algoritmi di mappatura e la rimozione degli artefatti. Questi aiutano i robot a vedere meglio il terreno con sensori economici.
Algoritmi di controllo
Gli algoritmi di controllo indicano ai robot come muoversi. Gli ingegneri utilizzano diversi metodi di controllo principali:
Algoritmo di controllo | Descrizione | Punti di forza | Limiti |
|---|---|---|---|
Generatori di pattern centrali | Copia i ritmi degli animali per muovere le gambe | Adattabile, ritmico, bio-ispirato | Non così buono su terreni difficili |
Controllo predittivo del modello | Pianifica le azioni utilizzando previsioni future | Ottimo nel recupero, controllo equilibrato | Richiede molta potenza di calcolo |
Insegnamento rafforzativo | Impara dall'esperienza a camminare meglio | Gestisce i problemi, risparmia energia | Potrebbe non funzionare bene su nuovi terreni |
Controllori PID ottimizzati per GA | Utilizza algoritmi genetici per regolare il PID | Preciso, veloce, meno errori | Più difficile da usare su robot reali |
Gli ingegneri spesso combinano questi algoritmi per ottenere un controllo ibrido. Ad esempio, utilizzano i CPG per la deambulazione di base e i MPC per l'equilibrio. Questo aiuta i robot dotati di gambe a rimanere stabili ed efficienti nella vita reale.
Energy Management
La gestione energetica aiuta i robot a lavorare più a lungo. Gli ingegneri scelgono motori, azionamenti e controller che consumano meno energia. Scrivono programmi per evitare sprechi di energia. Controlli regolari mantengono tutti i componenti funzionanti e risparmiano energia. La frenata rigenerativa consente ai robot di recuperare energia durante il movimento.
Scegli componenti efficienti per risparmiare energia.
Programmare i robot in modo che non sprechino energia.
Mantenere i robot in buone condizioni per risparmiare energia.
Utilizzare la frenata rigenerativa per recuperare energia.
Questi accorgimenti aiutano i robot dotati di gambe a durare più a lungo e a lavorare meglio. Una buona gestione energetica significa che i robot sono più efficienti, affidabili e meno costosi da gestire.
Locomozione bipede vs quadrupede
Punti di forza e di debolezza
Gli ingegneri esaminano i robot bipedi e quadrupedi per capire quale sia il più adatto. Ogni tipologia presenta vantaggi e svantaggi per il movimento nel mondo reale. La tabella seguente mostra le differenze in termini di esigenze di motoriduttori, bilanciamento e controllo:
Aspetto | Locomozione quadrupede | Locomozione bipede |
|---|---|---|
Requisiti di coppia del motore | Ha bisogno di motori più potenti per mantenere l'equilibrio e di gambe lunghe. | Utilizza meno coppia, ma richiede un controllo attento. |
Rapporto di cambio | Utilizza rapporti di trasmissione più grandi per una maggiore forza, ma più lenti. | Un controllo più rigido modifica il funzionamento dei motori. |
Stabilità | Le quattro gambe lo rendono stabile e possono utilizzare motori potenti. | Due gambe sono meno stabili, richiedono un controllo intelligente. |
Controllare la complessità | Più facile da controllare perché sta bene in piedi. | Più difficile da controllare, necessita di più potenza di calcolo. |
Peso e complessità del sistema | Più pesante a causa dei grandi motori e ingranaggi. | Più leggero, ma il controllo è più difficile. |
Velocità | Non è così veloce perché si concentra sulla forza. | Si può andare più veloci, ma è difficile mantenere l'equilibrio. |
I robot bipedi si muovono in modo agile e sono più leggeri. Ma necessitano di un controllo intelligente per evitare cadute. I robot quadrupedi sono più stabili e possono camminare su terreni accidentati. Ma sono più pesanti e meno veloci.
Scenari di applicazione
I robot bipedi e quadrupedi vengono utilizzati per compiti diversi. La tabella seguente mostra dove ciascuna tipologia è più adatta:
Tipo di robot | Scenari applicativi comuni | Descrizione ed esempi |
|---|---|---|
Robot bipedi | Utilizzato per costruire oggetti, riparare e svolgere lavori rischiosi. Esempio: robot digitale. | |
Robot bipedi | Aiutare le persone a stare meglio, prendersi cura dei pazienti e aiutare gli anziani. | |
Robot bipedi | Missioni di ricerca e salvataggio | Attraversa luoghi pericolosi, macerie e fessure. Ideale per lavori nucleari o subacquei. |
Robot bipedi | Intrattenimento e istruzione | Svolgete il ruolo di divertenti insegnanti, artisti o compagni di gioco. |
Robot quadrupedi | Navigazione su terreni complessi | Cammina su terreni morbidi e difficili con un controllo speciale. |
Robot quadrupedi | Imitazione dei movimenti degli animali | Muovetevi come animali ed eseguite fantastici numeri. |
Robot quadrupedi | Compiti di loco-manipolazione | Utilizzare le gambe per camminare e svolgere compiti contemporaneamente. |
Robot quadrupedi | Ricerca e Sviluppo | Prova nuove idee di controllo e nuovi modi per camminare su terreni accidentati. |
I robot bipedi si adattano a luoghi pensati per le persone. I robot quadrupedi sono più adatti all'esterno e in luoghi difficili.
Consigli per la progettazione
Gli ingegneri possono far sì che i robot camminino meglio seguendo questi suggerimenti:
Utilizzare parti collegate come quadrilateri o pantografi per far muovere bene i robot bipedi con meno motori.
Scegli materiali resistenti adatti al luogo in cui andrà il robot.
Scegliere in anticipo il sistema di alimentazione in modo che funzioni con i motori.
Aggiungere sensori che aiutino il robot nel suo lavoro, come quelli per vedere gli ostacoli o per sentire il terreno.
Rendere il corpo del robot facile da aprire per i controlli della batteria e dei sensori.
Prima di costruire l'intero robot, testare le parti mobili per verificarne l'equilibrio.
Utilizza la stampa 3D o la fresatura CNC per realizzare parti resistenti e precise.
Mantieni un design semplice, facile da controllare e risparmia energia per una camminata migliore.
Nota: non utilizzare molle non adatte, motori pesanti o riduttori difettosi. Prestare attenzione a problemi di controllo e a design difficili da usare. Questi possono rendere il robot meno stabile e meno confortevole per le persone.
Un robot che cammina necessita del giusto sistema di motoriduttori e di un piano di controllo adeguato. Questo aiuta il robot a muoversi con forza e a rimanere stabile. Gli ingegneri dovrebbero scegliere strategie di controllo per ogni robot e per ogni compito. La locomozione bipede funziona meglio con il controllo adattivo. Questo tipo di controllo modifica tempi, rigidità e forza a ogni passo. I robot quadrupedi utilizzano controller ritmici per mantenere la loro camminata stabile. Idee bioispirate, come l'apprendimento a doppio curriculum e i generatori di pattern centrali, aiutano i robot bipedi ad apprendere nuovi modi di camminare e gestire i cambiamenti. Gli ingegneri possono migliorare la camminata dei robot testando e perfezionando nuovi metodi adattivi. Non commettere errori comuni. Continua ad apprendere sulla locomozione bipede per ottenere risultati migliori.
FAQ
Come si può scegliere il motoriduttore giusto per un robot che cammina?
Per prima cosa, osserva quanto è pesante il robot. Conta quanti giunti ha. Pensa a quanto velocemente vuoi che si muova. Prova diversi motori e rapporti di trasmissione per vedere quale funziona meglio. Crea una tabella per confrontare coppia, velocità ed efficienza. Questo ti aiuterà a scegliere il motore migliore per il tuo robot.
Quali sensori aiutano a migliorare la stabilità della camminata del robot?
Sensori di forza, accelerometri e giroscopi forniscono un feedback immediato. Questi sensori aiutano il robot a modificare i suoi passi per mantenere l'equilibrio. Gli ingegneri spesso combinano i dati provenienti da tutti i sensori per ottenere risultati migliori. Questo processo è chiamato "fusione di sensori".
Come si può ridurre il consumo energetico dei robot che camminano?
Scegli motori e riduttori che non sprechino energia. Aggiungi molle per supportare le articolazioni del robot. Utilizza la frenata rigenerativa per risparmiare energia quando il robot rallenta. Anche gli algoritmi di controllo intelligenti contribuiscono a ridurre il consumo di energia. Mantieni il robot in buone condizioni con controlli regolari.
Qual è il modo migliore per testare un nuovo progetto di robot camminatore?
Inizia testando il robot su un terreno pianeggiante. Aggiungi gradualmente ostacoli e punti accidentati. Registra ciò che i sensori mostrano durante ogni test. Modifica le impostazioni di controllo se necessario. Testa ogni componente prima di assemblare l'intero robot. Questo ti aiuta a individuare tempestivamente i problemi.






