

ロボットを製作していて、正確で信頼性の高い動作が必要な状況を想像してみてください。24VDCのギアモーターを使用すれば、強力なトルクと安定した速度が得られ、ロボット工学に最適です。速度、トルク、電圧、そしてモーターが設計に適合するかどうかを検討する必要があります。多くの愛好家は、24V DCギアモーターと電源の適合、サイズの確認、ノイズへの対処といった課題に直面します。DCギアモーターを慎重に選択すれば、配線、電源供給、制御といった残りの作業がはるかに簡単になります。
主要なポイント(要点)
- A 24VDCギアモーター 強力なトルクと安定した速度を提供し、ロボット工学アプリケーションに最適です。
- 信頼性の高い動作を確保するには、モーターの電圧と電流の要件に適合する電源を選択してください。
- ギア モーターの速度制御と方向変更を正確に行うには、パルス幅変調 (PWM) を使用します。
- 検査や清掃などの定期的なメンテナンスは、モーターの寿命と性能を延ばすのに役立ちます。
- トルク、速度、スペースの制約など、プロジェクトの特定のニーズに基づいて、適切なタイプのギアモーターを選択します。
ギアモーター 24VDC の概要
24VDCギアモーターは、 DCモーターとギアボックスを組み合わせたものです。このタイプのモーターは、強力なトルクと安定した速度が得られるため、ロボット工学でよく使用されます。コンパクトな設計なので、ロボットの狭いスペースにもモーターを取り付けることができます。高トルク出力が得られるため、部品の持ち上げや移動に重要です。モーターは効率的に動作するため、ロボットの消費電力が少なくなり、動作時間が長くなります。また、特定のタスクに合わせてモーターをカスタマイズすることも可能です。
機能と特徴
ロボットにギアモーター 24VDC を選択すると、次のようないくつかの利点が得られます。
- コンパクトな設計により、狭いスペースにもモーターを設置できます。
- 高いトルク出力により、ロボットは要求の厳しいタスクを処理できます。
- 電力を効率的に使用すると、ロボットのパフォーマンスが向上し、エネルギーを節約できます。
- 汎用性により、特定のニーズに合わせてモーターをカスタマイズできます。
低電圧モーターに比べて出力も高くなります。24V DCギアモーターは40~50ワット以上の電力を供給できるため、重い荷物を持ち上げたり移動させたりする必要があるロボットに最適です。このモーターは12Vモーターよりも低い電流で動作するため、発熱が少なく、長寿命です。電圧が高いほどトルクが向上し、これはロボットアームや移動ロボットにとって重要な要素です。
ヒント:モーターを選ぶ前に、必ずトルクと速度の定格を確認してください。モーターがロボットのニーズに合っていることを確認してください。
INEED製品オプション
INEEDは、ロボット工学プロジェクト向けに幅広いギアモーター(24VDC)オプションを提供しています。以下からお選びいただけます。
- 小型ロボット用小型ギアモーター
- 平歯車モーター シンプルで信頼性の高い動作
- 遊星歯車モーター 高精度と高出力
- ウォームギアモーター 静かな動作とセルフロック機能
- ブラシレスギアモーター 長寿命と低メンテナンスを実現
INEED の 24V DC ギアモーターの一般的なトルクと速度の範囲を簡単に説明します。
| ギア比 | 無負荷回転数(rpm) | 定格負荷速度(rpm) | 定格負荷トルク(kgf.cm) | 失速トルク(kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | 無し |
| 1000:1 | 6 | 4 | 25 | 無し |
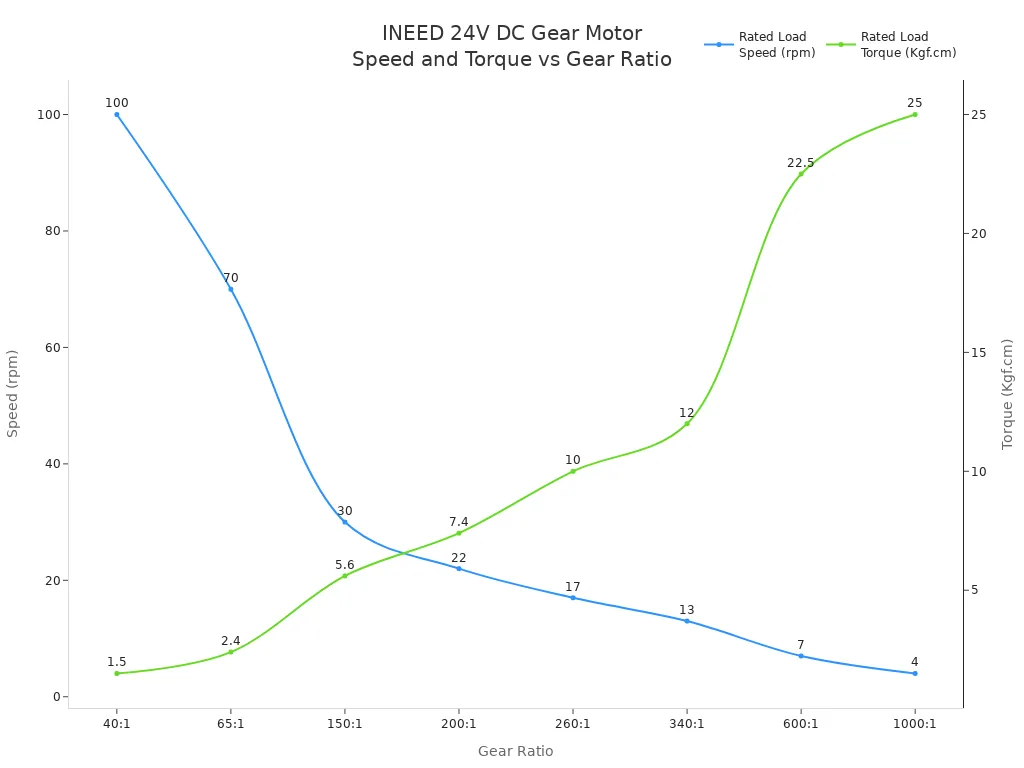
これらのモーターは、ロボットアーム、移動ロボット、自動化システムに使用できます。タイプごとに異なる利点があるため、プロジェクトに合わせてモーターをお選びいただけます。
電源と配線
24V DCギアモーター用電源の選択
24V DCギアモーターを確実に動作させるには、適切な電源を選択することが不可欠です。モーターの要件に合わせて、電圧と電流の定格を選択する必要があります。ロボットに使用されるほとんどのDCギアモーターは、3Vから24Vの電圧範囲を使用します。24V DCギアモーターの場合は、安定した24V出力を供給できる電源を選択する必要があります。
| 電圧範囲 | 詳細説明 |
|---|---|
| 3V | 一部のDCギアモーターの最小動作電圧 |
| 24V | 一般的なDCギアモーターの最大動作電圧 |
電流定格も考慮する必要があります。モーターは、より高いトルクを要求するとより多くの電流を消費します。電源が十分な電流を供給できない場合、モーターが過熱したり、始動しなくなったりする可能性があります。モーターのデータシートに記載されているストール電流と定格電流を必ず確認してください。ロボット工学プロジェクトの場合は、モーターの最大電流よりも少なくとも20%高い電流定格を持つ電源を選択してください。
ヒント:電圧スパイクを避けるため、安定化電源を使用してください。不安定な電力はモーターや制御機器に損傷を与える可能性があります。
プロジェクトを計画する際には、起動時の負荷について考慮してください。モーターは起動時に通常動作時よりも多くの電流を必要とすることがよくあります。電源がこのサージに耐えられない場合、ロボットがリセットしたり、動作が不安定になったりする可能性があります。
最良の結果を得るには、ゲージを使用してください。14ゲージのワイヤーは負荷に耐えられないため、長距離での使用は避けてください。
安全上のご注意
- モーターに小さな問題がないか定期的に点検する早期発見により、より大きな問題の発生を防ぐことができます。
- セットアップ中はモーターの位置を正しく調整してください。位置がずれていると振動や損傷の原因となります。
- 作業に適したモーターをお選びください。過負荷は過熱や効率の低下につながります。
- モーターは清潔で乾燥した状態を保ってください。湿気やほこりは性能と寿命を低下させます。
- 電源を監視し、サージプロテクターを使用してください。電圧スパイクはモーターを損傷する可能性があります。
- 緩んだ接続部や腐食した接続部がないか確認してください。これらは電力供給を妨げ、故障の原因となります。
- 電圧レベルに注意してください。突然電圧が低下する場合は、配線に問題がある可能性があります。
- 異常な臭いや変色など、過熱の兆候に注意してください。
よくある配線ミスとその回避方法
- 不安定または不十分な電源: 常に接続を確認し、安定した電源を使用してください。
- 不正確な配線または即席の配線: 製造元の図に従い、適切な定格のケーブルを使用します。
- 長い配線による電圧降下: 安定した電圧を維持するために太い配線を使用します。
ヒント:ロボットの電源を入れる前に、すべての接続を再確認してください。配線を慎重に行うことで、高額なミスを防ぎ、プロジェクトをスムーズに進めることができます。
制御と統合
速度と方向の制御
24VDCのギアモーターの速度と方向は、いくつかの簡単なツールで制御できます。速度制御の最も一般的な方法は、パルス幅変調(PWM)です。PWMは、電圧のオン/オフを非常に高速に切り替えることで、モーターに供給される電力を調整できます。この作業には、Arduinoまたは専用のPWMコントローラーを使用できます。この方法により、正確な速度制御が可能になり、モーターの冷却も維持できます。
速度制御に PWM を使用する利点と考慮事項を示す表を以下に示します。
| 公式サイト限定 | |
|---|---|
| 効率的で正確な速度制御 | 電子工学とPWMの知識が必要 |
| 最小限の発熱 | コントローラーなどの追加コンポーネントが必要になる場合があります |
| マイクロコントローラで簡単に調整可能 | 無し |
DCギアモーターの方向を変えるには、モータードライバが必要です。L298Nドライバは、ほとんどのロボット工学プロジェクトに適しています。ブラシレスDCモーター、PMDCブラシモーター、ステッピングモーター用のドライバも使用できます。以下の表は、方向制御ドライバと互換性のあるモーターの種類を示しています。
| モータータイプ | 互換性 |
|---|---|
| ブラシレスDC(BLDC) | はい |
| PMDCブラシモーター | はい |
| ステッパモータ | はい |
モータードライバーをArduinoなどのマイクロコントローラーに接続できます。この設定により、速度と方向を簡単に変更するコマンドを送信できます。
ヒント:速度制御の設定は必ずロボットの負荷でテストしてください。PWM信号を調整して、最高のパフォーマンスを実現してください。
エンコーダとフィードバックの使用
エンコーダは、24VDCギアモーターから正確なフィードバックを得るのに役立ちます。モーターの位置、速度、方向をリアルタイムで追跡できます。このフィードバックは、ロボットアームや移動ロボットなど、正確な動作が求められるロボットにとって重要です。
速度制御とフィードバックにエンコーダを使用する利点は次のとおりです。
- 正確な位置フィードバックが得られるので、正確な調整が可能です。
- 位置と速度に関するリアルタイムの更新を受け取ります。
- 動きのエラーをすぐに監視して修正できます。
INEEDは、 DCギアモーター向けにカスタマイズ可能なエンコーダーオプションを提供しています。シャフト形状、電圧、出力速度、トルク、コネクタ、ギアなど、様々なオプションを選択できます。また、位置、カウント、速度、方向を測定するためのエンコーダーを追加することも可能です。
Arduino、Raspberry Pi、その他のマイクロコントローラなどのコントローラを使用して、エンコーダ信号を読み取ることができます。INEEDはカスタムソリューションをサポートしているため、モーターとエンコーダの設定をプロジェクトのニーズに合わせて調整できます。
注:エンコーダを追加すると、ロボットの精度が向上し、速度制御が容易になります。実際のフィードバックに基づいてロボットの動きを調整できます。
DCギアモーターの問題のトラブルシューティング
よくある間違い
ロボットプロジェクトでDCギアモーターを使用する際、いくつかの問題に遭遇する可能性があります。多くの問題は単純なミスから生じます。以下の表は、よくある故障の症状、考えられる原因、および解決策を示しています。
| 故障現象 | 考えられる原因 | ソリューション |
|---|---|---|
| モーターが始動しない | 不安定な電源、ドライバーの故障、配線の問題 | 電源を確認し、ドライバーを検査し、配線を確認します |
| 速度が不安定または揺れる | コントローラーの設定、摩耗した部品、過負荷 | コントローラーの調整、部品の検査、負荷の確認 |
| モーターの過熱 | 過負荷、冷却不良、高駆動電流 | 負荷を軽減し、冷却を改善し、電流を調整する |
| 異音 | ローターのアンバランス、破片、ベアリングの損傷 | ローターのバランス調整、モーターの清掃、ベアリングの潤滑 |
その他のよくあるミスとしては、電圧の不一致、配線ミス、始動電流の必要量を無視することなどが挙げられます。ギアの損傷は、過負荷や異物混入によって発生することがよくあります。ブラシやベアリングの摩耗は、エンジンのストールや異音の原因となることがあります。
ヒント:ロボットを起動する前に、必ず配線と電源を再確認してください。この簡単な手順で、多くのよくある問題を回避できます。
メンテナンスのヒント
定期的なメンテナンスは、DCギアモーターの寿命を延ばし、性能を向上させるのに役立ちます。モーターを最高の状態に保つために、以下の手順に従ってください。
- ブラシと整流子は500~1000時間ごとに点検し、性能低下を防ぐため清掃してください。
- ベアリングの異音を聞き、シャフトの遊びがないか確認してください。必要に応じてベアリングを交換してください。
- 絶縁抵抗計で絶縁抵抗を測定します。抵抗が安全レベルを下回った場合は、乾燥させるか修理してください。
- 過熱を防ぐために通気口と冷却経路を清掃してください。
- 運転中はモーターの温度を監視します。安全のため、温度センサーを使用してください。
- アーク放電や電圧降下を防ぐため、すべての電気接続を締めます。
- 摩耗を減らすために、モーターと負荷を正しく調整します。
- メーカーの推奨に従ってベアリングに潤滑油を注してください。
- 過負荷や短絡に対して適切な保護装置を使用してください。
- 繰り返し発生する問題を特定するために、詳細なメンテナンス記録を保持します。
INEEDは、専門的なアドバイスと技術サポートでお客様をサポートします。トラブルシューティング、メンテナンスガイダンス、カスタムソリューションなどについては、INEEDのチームにお問い合わせください。定期的な点検、清掃、適切な調整を行うことで、ほとんどの故障を回避できます。INEEDの高品質モーターは、故障のリスクを軽減し、ロボット工学プロジェクトの円滑な進行をサポートします。
注:信頼できるサポートと高品質な製品により、トラブルシューティングが容易になります。INEEDのような信頼できるブランドをお選びいただければ、安心です。
24V DCギアモーターをロボット工学プロジェクトに組み込むには、以下の手順に従ってください。ホールラインと電源ラインを正しく接続し、ドライバポートを設定し、必要に応じて速度を調整します。カスタム設計、専門家のアドバイス、そして信頼性の高いパフォーマンスを実現するINEEDのような高品質ギアモーターをお選びください。配線には必ずラベルを付けて固定し、適切なコネクタを使用し、ケーブルを可動部から離してください。トルク、速度、寸法のカスタマイズが必要な場合は、INEEDのチームがプロジェクトに合わせたソリューションのカスタマイズをお手伝いします。
FAQ
ロボットに適した 24V DC ギアモーターをどのように選択しますか?
ロボットに必要なトルク、速度、サイズを確認してください。これらの要件とモーターの仕様を照らし合わせてください。INEEDは幅広いオプションをご用意しており、プロジェクトに最適なモーターを見つけることができます。
24V DC ギアモーターを低電圧で動作させることはできますか?
はい、低い電圧でモーターを動作させることは可能です。ただし、モーターの回転速度が遅くなり、トルクも低下します。ストールを防ぐため、必ずデータシートに記載されている最低電圧をご確認ください。
スパーギアモーター、遊星ギアモーター、ウォームギアモーターの違いは何ですか?
| タイプ | 重要な特徴 | ベストセラー |
|---|---|---|
| 拍車 | シンプルで信頼性が高い | 基本的な動き |
| 惑星の | 高トルク、高精度 | 重い荷物、ロボット工学 |
| ワーム | 静かなセルフロック | ポジションを保持する |
ヒント: ロボットのニーズに応じてギアの種類を選択します。
DC ギアモーターのメンテナンスはどのくらいの頻度で行う必要がありますか?
数ヶ月ごとにモーターを点検してください。ほこりを払い、配線の緩みがないか確認し、異音がないか確認しましょう。定期的なメンテナンスはモーターの寿命を延ばし、よりスムーズに動作するのに役立ちます。
特別なプロジェクト向けに 24V DC ギアモーターをカスタマイズできますか?
はい!INEEDはシャフトの形状、速度、トルクをカスタマイズし、エンコーダを追加できます。ご要望をチームにお伝えいただくだけで、カスタムモーターはロボット工学における特有の課題解決に役立ちます。






