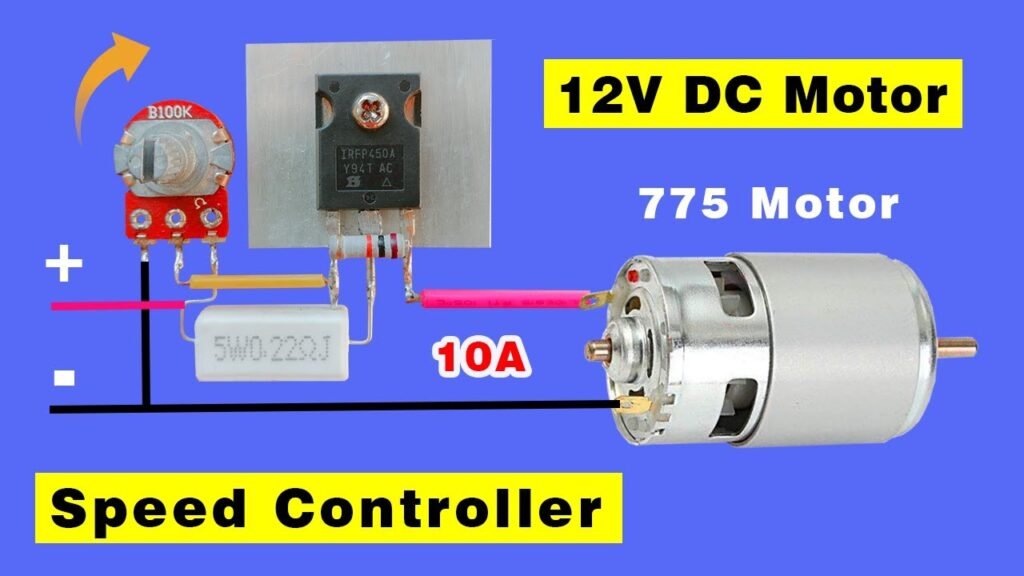
ブラシレス DC モーターの速度を制御するための適切な方法が必要な場合は、いくつかの確実な選択肢があります。
PWM速度制御
電圧制御
閉ループフィードバック
逆起電力を用いたセンサレス制御
PID制御
ブラシレスDCモーターは現在、全モータータイプの64.7%を占めているため、多くの企業がこれらの方法を採用しています。ブラシレスDCモーターは優れた性能とより高い精度を求める声から、この分野は急速に成長しています。これらの選択肢を参考に、最適な方法を見つけてください。
主要なポイント(要点)
PWM速度制御により、速度を正確に変更できます。モーターの性能が低下することはありません。むしろ、モーターの性能向上と寿命延長に役立ちます。追加部品もほとんど必要ありません。
電圧制御により、速度を素早く変更できます。これは、モーターへの電圧を変更することで実現します。電圧に注意することで、モーターを良好な状態に保ちます。また、電圧制御により、モーターの過熱も防ぎます。
閉ループフィードバック制御は、センサーを使用して速度を監視します。これにより、モーターが適切な速度を維持することができます。負荷が変動した場合でも、この制御方式はうまく機能します。高い精度を実現し、安定した動作を維持します。
センサレス制御は、逆起電力を用いてローターの位置を検出します。これにより設計が容易になり、コストも削減されます。高速モータに適しています。追加のセンサーは必要ありません。
PID制御は適切な速度を設定するのに役立ちます。目標速度と実際の速度の誤差を修正します。PID設定を正しく行う必要があります。これにより、モーターは最適な速度を維持し、安定した状態を保つことができます。
1. PWM速度制御
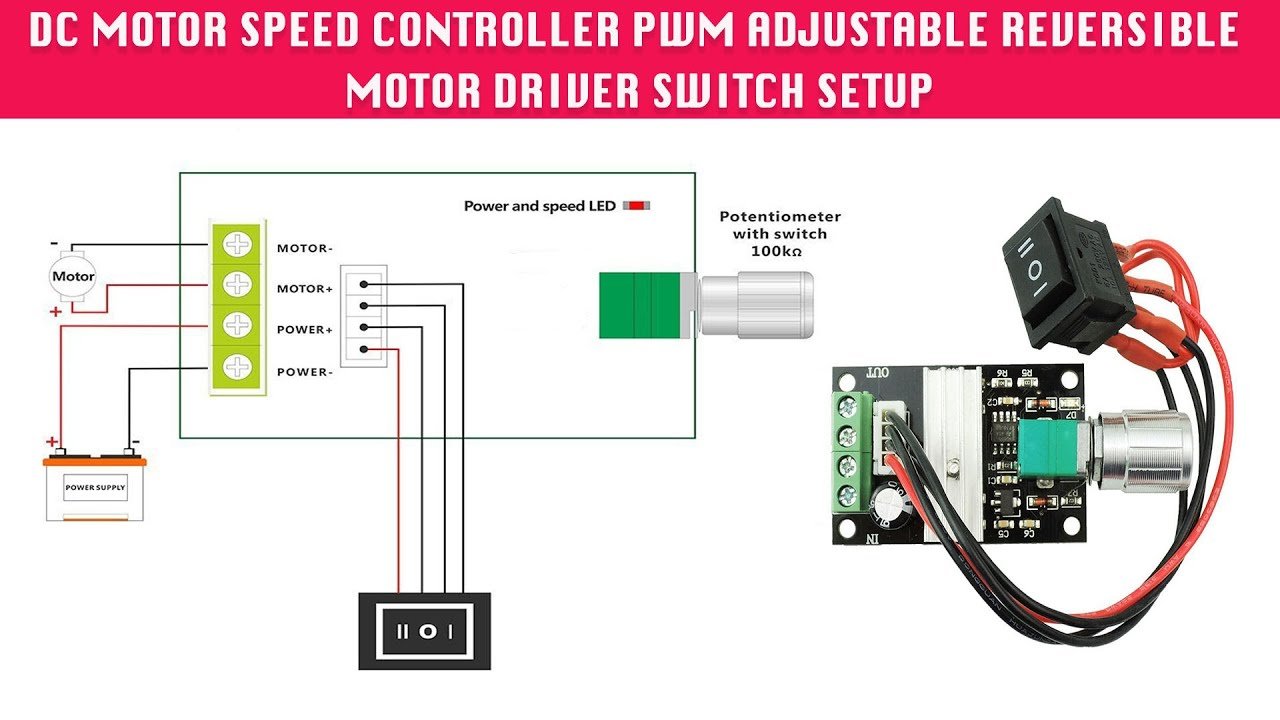
PWMによる速度制御の仕組み
PWM速度制御は、ブラシレスDCモーターで非常によく用いられる方式です。PWMとはパルス幅変調の略です。この方式では、各サイクルで供給される電力の長さを変えることでモーターの回転速度を調整します。モーターには短いパルス状の電力が供給されます。パルスが長くなればなるほど、モーターの回転速度は速くなります。PWMを用いることで、トルクを損なうことなく正確に速度を制御できます。
多くの企業がPWMを採用しているのは、ブラシレスモーターとの相性が良いためです。PWMはモーターの動作をよりスムーズかつスムーズにします。また、モーターの寿命も長くなります。余分な部品をあまり必要としません。小型設計やバッテリー寿命の延長が必要な場合に役立ちます。
PWM 速度制御がブラシレス DC モーターに適している理由は次の通りです。
スピードコントロールもしっかりしています。
電圧と電流のリップルが低減されるため、モーターの動作が改善されます。
余分な部品をあまり必要としないため、小規模な設計に役立ちます。
以下の表は、ブラシレス DC モーターの PWM 速度制御の主な利点を示しています。
利点 | 詳細説明 |
|---|---|
高効率 | PWM は電流のオン/オフを素早く切り替えることでエネルギーを節約します。 |
高精度 | 非常に正確に速度を制御できます。 |
広い速度範囲 | トルクを失うことなく、さまざまな速度で速度を一定に保つことができます。 |
良好な安定性 | 負荷が変化しても速度を一定に保ちます。 |
実装のヒント
次の手順に従って、ブラシレス DC モーターの PWM 速度制御を設定できます。
十分に強力なマイクロコントローラを選びましょう。ARM Cortex M0以上のプロセッサは、高度な速度制御を必要とする処理に適しています。
PWM信号周波数を設定します。ほとんどのブラシレスモーターは20kHzで正常に動作します。インダクタンスが低いモーターの場合は、より高い周波数が必要になる場合があります。
高速ADCとゲートドライバを備えた専用のモーターコントローラを使用してください。これにより、速度制御が向上し、モーターの動作がよりスムーズになります。
駆動周波数を20kHzから80kHzの間で切り替えます。周波数を高くすると速度をより細かく調整できますが、より高性能なハードウェアが必要になります。
制御周波数は1kHz~5kHzの範囲で設定します。これはADCと制御方法によって異なります。
電源やマイクロコントローラーの設定に問題がある場合は、Qorvo PAC5556などのコントローラーをお試しください。これにより、速度制御がより簡単で信頼性が高まります。
PWM速度制御は、多くのブラシレスDCモーター用途に適しています。この方式は優れた速度制御を実現し、モーターを安定して動作させます。ブラシレスモータープロジェクトにおいて、高効率かつ優れた速度制御を求めるなら、PWMは信頼できる選択肢です。
2. 電圧制御方式
速度に合わせて電圧を調整する
ブラシレスDCモーターは、電圧を上げることで回転速度を上げることができます。電圧を下げると、モーターの回転速度は低下します。モーターの回転速度は印加電圧によって変化するため、同じ設定を使用しても、モーターの動作中に電圧が低下すると、回転速度は低下します。
UAV(無人航空機)のブラシレスモーターに関する研究によると、電圧降下によって、同じ制御設定でもモーターの回転速度が変化する可能性があることが分かりました。特にモーターが高負荷で動作しているときは、電圧の変化に注意する必要があります。電子速度コントローラーは電圧を設定し、速度を一定に保つのに役立ちます。また、マイクロコントローラーを使用して、目的の電圧に合わせたPWM信号を生成することもできます。電流をチェックすることで、モーターが過熱して速度が変化するのを防ぎ、安全性を確保できます。
電圧制御を使用する場合、システムのさまざまな部分の速度がどのように変化するかを示す表を以下に示します。
| 詳細説明 |
|---|---|
PWM信号 | 供給電圧を設定し、速度と効率を変更します。 |
電流測定 | モーターを安全に保ち、速度を制御するのに役立ちます。 |
電圧回復 | ブレーキ時のエネルギーを節約し、速度と効率に影響します。 |
長所と短所
ブラシレス DC モーターに電圧制御を使用すると、次のような利点が多数あります。
モーターはエネルギー消費量が少ないため、効率的です。
モーターの寿命が長くなるため、信頼性が高まります。
モーターの騒音が少ないので静かです。
デザインは小型で軽量なので、狭いスペースにもフィットします。
モーターは速度を素早く変えることができます。
モーターの速度とトルクのバランスが向上しました。
モーターはより高い速度で動作できます。
モーターの寿命が長くなるため、コストを節約できます。
しかし、この方法にもいくつかの制限があります。
逆起電力検知が機能するには、一定の速度が必要です。
負荷が突然変化すると、モーターの動作に影響する可能性があります。
電圧が低下すると、モーターは速度が低下し、うまく動作しなくなります。
主な利点と制限を比較した表を以下に示します。
優位性 | 製品制限 |
|---|---|
コストの削減 | 逆起電力検知には最低速度が必要 |
信頼性の向上 | 突然の負荷変化は駆動ループに影響を与える |
効率の改善 | 電圧低下により速度低下 |
PWM制御は速度とトルクを向上させるのに役立ちますが、正しく設定しないとモーターの温度が上昇し、寿命が短くなる可能性があります。電圧制御は効率が良く、モーターの寿命を延ばしますが、電圧降下や急激な変化には注意が必要です。
ブラシレスDCモーターの速度制御を簡単にしたい場合は、電圧制御が最適です。電圧制御は様々な用途に使用できますが、モーターをスムーズに動作させるには、常に電圧の変化を確認してください。
3. 閉ループフィードバック制御
速度測定用センサーの使用
クローズドループ制御は、ブラシレスDCモーターを適切な速度に維持するのに役立ちます。この方式では、センサーを使用してモーターを監視し、コントローラーに信号を送信します。ホールセンサーとエンコーダーがこの目的で最も一般的に使用されるセンサーです。
ホールセンサーはローターの位置を検知します。これにより、モーターは適切なタイミングで電力供給を切り替えることができます。
エンコーダーはさらに優れたフィードバックを提供し、モーターを非常に正確に制御するのに役立ちます。
ホールセンサーはコントローラーに信号を送ります。コントローラーはこれらの信号に基づいてモーターへの電力供給方法を選択します。
エンコーダはサーボシステムに最適です。非常に正確な速度制御が必要な場合にご利用ください。
ホール効果センサーは6段階整流システムに使用されます。これらのシステムはブラシレスDCモーターによく見られます。
エンコーダは柔軟性に優れています。高精度が求められる様々な場所で使用できます。
ホール位置センサーは、ブラシレスDCモーターのクローズドループ速度制御に最適な選択肢です。コストが低く、ほとんどの用途で優れた性能を発揮します。エンコーダーやレゾルバーも選択肢の一つですが、ホールセンサーはシンプルで性能も優れています。
精度の維持
閉ループフィードバックにより、速度を安定かつ正確に維持できます。コントローラーはセンサー信号をチェックし、必要に応じてモーターの出力を調整します。これにより、負荷が変化したり、モーターが過負荷になったりした場合でも、より正確な制御が可能になります。
以下の表は、さまざまな PWM 方式がブラシレス DC モーターの速度制御をどのように変化させるかを示しています。
PWM方式 | 速度制御への影響 |
|---|---|
補完PWM | 高速動的応答 |
完全伝導モード | 電源からのDCリンク電流の増加 |
独立したPWM | 相補型PWMに近い性能 |
PIDコンバータを使用して速度を制御できます。MATLABテストでは、閉ループ制御によりモーターの入力電流と逆起電力が適切なレベルに維持されることが示されています。速度とトルクは、安定時と変化時のどちらでも確認できます。
閉ループ制御は高い効率と安定した速度を実現します。多くのブラシレスDCモータープロジェクトにおいて、この制御方式は正確なモーター制御に信頼できます。
4. 逆起電力によるセンサレス制御
逆起電力が速度制御を可能にする仕組み
ブラシレスDCモーターの速度はセンサーなしでも変更できます。この方法は、逆起電力(バックEMF)と呼ばれる逆起電力を利用します。バックEMFとは、ローターが回転する際にモーターの巻線に現れる電圧です。この電圧からローターの位置を知ることができます。また、モーターの電流を切り替えるタイミングを判断するのにも役立ちます。
逆起電力を使用したセンサーレス制御の仕組みは次のとおりです。
逆起電力積分法は、電気的な逆起電力信号をチェックし、ローターの位置を検出します。
コントローラは、電力が供給されていない相の逆起電力を監視します。これに基づいて、電流を切り替える適切なタイミングを判断します。
この方法は様々な速度で機能します。モーターの回転速度が速くても遅くても、逆起電力曲線の下の面積は同じままです。
逆EMFを測定するには、次のものを使用できます。
電圧レベルをチェックするコンパレータ。
抵抗器で作られた仮想中性点。
デジタル制御用のアナログ-デジタル コンバーター (ADC)。
良好な結果を得るには、高速なADCとコンパレータ回路が必要です。モーターが停止しているときは、逆起電力は発生しません。センサーレス制御を使用する前に、モーターをオープンループで始動する必要があります。
センサレス方式の利点
センサレス制御は、ブラシレスDCモータープロジェクトに多くのメリットをもたらします。追加のセンサーが不要になるため、設計がシンプルになり、信頼性も高まります。また、コスト削減やセンサートラブルの発生リスク低減にもつながります。
以下は、センサーベースの方法とセンサーレスの方法を比較した表です。
側面 | センサーベースの方法 | センサーレス方式 |
|---|---|---|
費用 | センサーと配線のせいで高くなる | センサーが不要なので低い |
設計の複雑さ | 追加パーツでさらに複雑 | よりシンプルでコンポーネントが少ない |
信頼性の向上 | センサーが壊れたりずれたりする可能性がある | 部品点数が少なくなり、信頼性が向上 |
メンテナンス | もっとメンテナンスが必要 | メンテナンスの手間が少ない |
高速性能 | 高速ではそれほど良くない | 高速でも良好に動作します |
センサレス制御はさまざまな場所で使用されています。
冷却ファンや HVAC システムは、安定した速度を得るためにこれを使用します。
ドローンや UAV は、重量を軽減し、強力な EMF 信号を取得するためにこれを使用します。
ポンプやコンプレッサーでは、センサーが取り付けられない場所で使用されます。
電気自動車や電動自転車では、高速走行時の高効率化のためにこれを使用します。
逆起電力を使用したセンサレス制御により、ブラシレス DC モーターの速度が安定し、コストが削減され、設計がシンプルになります。
5. PID速度制御方式
安定した速度のためのPID
PIDコントローラーは、ブラシレスDCモーターの速度制御に役立ちます。目標速度と実際の速度をチェックし、差がある場合はモーターの出力を調整します。これにより、速度の誤差を修正できます。多くの工場でこの方法が採用されており、負荷が変動してもモーターを適切な速度に維持できます。
PID制御器は3つの部分から構成されています。比例部は速度誤差を迅速に修正します。積分部は長時間持続する小さな誤差を除去します。微分部はモーターが目標速度を超えないようにします。
PID制御により、モーターは滑らかで安定した動作を実現します。また、ブラシレスモーターのノイズや振動を低減するのにも役立ちます。
以下は、PID 制御がブラシレス DC モーターの速度にどのように役立つかを示す表です。
側面 | 詳細説明 |
|---|---|
制御方法 | PID コントローラは速度をすぐに変更します。 |
エラーの最小化 | 希望する速度と実際の速度の差を小さくします。 |
シミュレーションツール | MATLAB/Simulink を使用して速度制御をテストおよびモデル化できます。 |
パフォーマンス分析 | PID 制御により速度が向上し、安定します。 |
実用化 | 設定を調整して速度をより適切に制御できます。 |
PID コントローラーを使用すると、速度が向上し、ノイズが低減し、モーターの動きがスムーズになります。
チューニングのヒント
最適な速度を得るには、PIDコントローラを調整する必要があります。まず、モーショントレースを設定して、モーターの動きを観察します。コントローラがモーターを新しい場所に素早く移動するようにします。比例ゲイン(Kp)は小さい値から始めます。積分ゲイン(Ki)とリミット(Ilim)はゼロに設定します。微分ゲイン(Kd)はKpの5倍に設定します。
PID コントローラーを調整するには、次の手順に従います。
モーター コマンド、目的の位置、実際の位置のモーション トレースを設定します。
コントローラーをステップ移動させます。
モーターの動作に応じて Kp、Kd、Ki を変更します。
動きが速すぎたり遅すぎたりしていないか注意してください。ゲインを調整して修正してください。
PID設定が間違っている、電源が安定していない、駆動回路に問題があるなどの理由で問題が発生する可能性があります。これらの問題は、PID設定を変更し、電源と駆動回路を確認することで解決できます。
チューニングの簡単なガイドは次のとおりです。
比例設定を高くするとモーターの反応が速くなりますが、動き過ぎには注意してください。
積分設定を使用して小さな誤差を修正し、速度を目標に近づけます。
微分設定を変更して過度の動きを止め、モーターを安定させます。
PID制御は、多くのブラシレスDCモータープロジェクトに利用できます。この方法は、速度を安定させ、モーターの性能を向上させるのに役立ちます。
ブラシレスDCモーターの速度制御に役立つ5つの方法を学びました。PWM、電圧制御、閉ループフィードバック、センサレス制御、PIDのいずれの方法も、安定して正確な結果を得るのに役立ちます。研究によると、PIDはオーバーシュートを71%からほぼゼロにまで低減できることが示されています。デジタルプロセッサを搭載したPWMは、モーターの動作を向上させます。方法を選ぶ際には、以下の重要な点に注意してください。
メトリック | それが重要な理由 |
|---|---|
速度の選択 | モーターを安定させ、エネルギーを節約します |
電圧の互換性 | モーターの過熱を防ぎます |
騒音レベル | 静かにしたい場所に最適 |
さらに詳しく知りたい方は、センサーレス方式、逆起電力センサー、ニューラルネットワークなどのスマートツールを調べてみてください。これらは、プロジェクトの効率化に役立ちます。
FAQ
ブラシレス DC モーターの速度を制御する最も簡単な方法は何ですか?
PWM速度制御を使用できます。ほとんどのコントローラーで動作します。必要なのはマイクロコントローラーとモータードライバーだけです。PWMにより、スムーズで正確な速度変化が得られます。
すべてのブラシレス DC モーターに電圧制御を使用できますか?
多くのモーターで電圧制御を使用できます。一部のモーターは、逆起電力検出のために最低回転速度が必要です。電圧制御を選択する前に、必ずモーターのデータシートを確認してください。
閉ループ制御にセンサーが必要なのはなぜですか?
センサーはモーターを適切な速度に保つのに役立ちます。ホールセンサーとエンコーダーがコントローラーに信号を送ります。センサーを使用することで、精度と安定性が向上します。
高速モーターの場合、センサレス制御は信頼できますか?
センサーレス制御は高速回転時にも優れた性能を発揮します。追加のセンサーは必要ありません。多くのドローンやファンは、シンプルで信頼性の高い速度管理のためにセンサーレス制御を採用しています。
モーター速度の PID コントローラーをどのように調整しますか?
低い比例ゲインから始め、ゆっくりと上げていきます。モーターの応答をテストした後、積分ゲインと微分ゲインを設定します。オーバーシュートに注意し、速度を一定に保つようにゲインを調整します。