
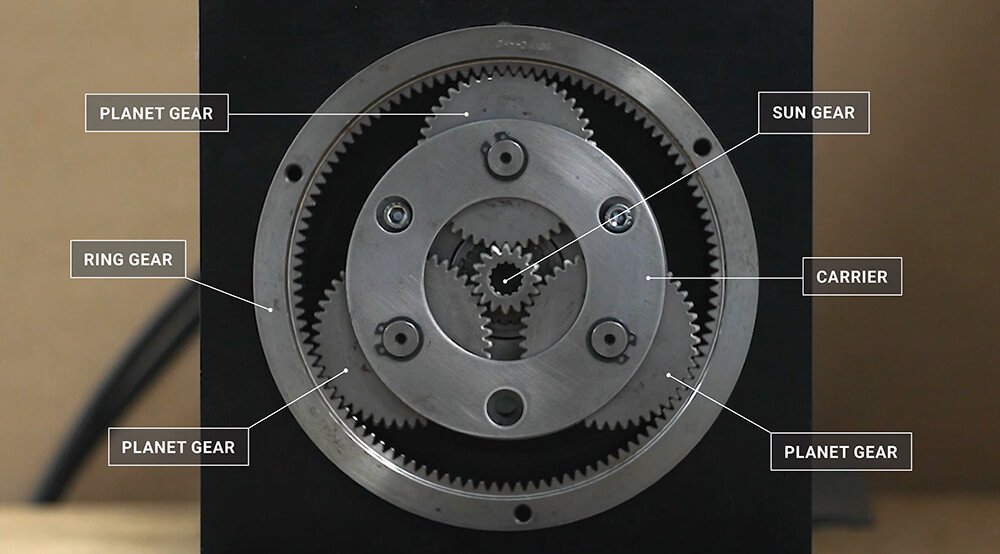
遊星歯車モーターのバックラッシュと剛性の仕様を設定・検証するには、まず用途に応じた精度、負荷、応答性に関するニーズを把握する必要があります。厳しい環境下で安定した性能を求める場合、精度が最も重要になります。INEEDの遊星歯車ソリューションは、位置決め精度と稼働時間に関する厳しい要件を満たすのに役立ちます。適切な仕様により、システムの信頼性が維持され、すべてのモーターが高額な故障から保護されます。その成果は、遊星歯車モーターのあらゆる精密な動作に表れます。
主要なポイント(要点)
まず、アプリケーションの精度、負荷、応答性に関する要件から始めましょう。次に、それらの要件を明確なバックラッシュと剛性の目標値に変換します。
正確な反転動作には、バックラッシュの小さいものを使用してください。ねじれを低減し、整定時間を短縮し、負荷がかかった状態でも安定した動作を維持するには、剛性の高いものを使用してください。
ギアボックスだけでなく、アセンブリ全体をテストしてください。カップリング、マウント、フレームなどがガタつきの原因となり、実際の精度を損なう可能性があります。
仕様書には、明確な単位、荷重、方向、温度、基準点を記載してください。明確な試験規則は、結果の再現性と信頼性を高めます。
真に必要のない極端な目標設定は避けるべきです。バランスの取れた仕様はコスト削減、組み立ての簡素化を実現しつつ、精度と信頼性を維持します。
バックラッシュと剛性の仕様:基礎
遊星歯車モーターにおけるバックラッシュの定義
バックラッシュとは、遊星歯車機構における2つの歯車の歯の間のわずかな隙間、つまり遊びのことです。これは、歯車が噛み合うピッチ円直径で測定されます。遊星歯車機構では、回転方向を変更した際に、バックラッシュによってわずかな遅延や遊びが生じることがあります。この遊びは、出力が指令にどれだけ正確に追従するかに影響します。バックラッシュには、角度バックラッシュ、ラジアルバックラッシュ、アキシャルバックラッシュなど、さまざまな種類がありますが、精密歯車においては角度バックラッシュが最も重要です。INEEDの品質基準では、すべての遊星歯車モーターにおいて高い性能を保証するために、バックラッシュを厳密な範囲内に抑えています。
ヒント:バックラッシュが小さいほど、遊星歯車機構はあらゆる動きにより正確に反応します。
ねじり剛性の理解
ねじり剛性とは、トルクを加えた際に遊星歯車機構がどれだけねじれに抵抗するかを示す指標です。ねじり剛性が高いほど、負荷がかかっても歯車機構はしっかりと位置を保持します。精密歯車においては、弾性ねじれを低減し、出力の安定性を保つために、高い剛性が求められます。INEEDの遊星歯車モーターは、歯の連続噛み合いと精密な組み立てにより、剛性を最大限に高めています。このアプローチにより、過酷な環境下でも信頼性の高い性能を実現できます。
遊星歯車減速機のクラス別標準値を簡単に見てみましょう。
ギアボックスクラス | バックラッシュ(アークミン) | ねじり剛性(Nm/arcmin) |
|---|---|---|
スタンダード | 15-30 | 0.5-1.5 |
精度 | 5-15 | 1.5-3.0 |
高精度 | <5 | > 3.0 |
精度において仕様が重要な理由
ロボット、医療機器、建設工具などの精密用途では、バックラッシュと剛性の仕様が厳密に求められます。バックラッシュが低いほど、方向転換時の遊びが少なくなり、位置決め精度と再現性が向上します。ねじり剛性が高いと、負荷がかかった状態でも出力がねじれるのを防ぎ、デバイスが目標位置を維持します。これらの仕様を設定および検証することで、システムの性能と信頼性を確保できます。INEEDの精密ギアは、あらゆる動作において、常に必要な精度を提供します。
バックラッシュと剛性の仕様は、遊星歯車機構の信頼性の高い性能の根幹を成すものです。
そのメリットは、整定時間の短縮、再現性の向上、位置決め精度の向上といった形で現れます。
遊星歯車機構のバックラッシュ目標値の設定
アプリケーションのニーズとロストモーション
バックラッシュ目標は、アプリケーションの実際の動作要件に基づいて設定する必要があります。まず、許容出力誤差から始めます。次に、その許容誤差の一部をバックラッシュ予算に割り当てます。この手順により、チームは明確な計算手順を把握できます。
簡単な測定リストが役立ちます。
必要な出力角度または直線精度を定義してください。
その必要性を、角度損失運動に変換する。
駆動系のバックラッシュ許容値を設定してください。
カップリング、ベアリング、および荷重の影響を考慮した余裕を持たせてください。
最終減速機のターゲットを確認してください。
遊星歯車減速機の選定方法を学ぶ際には、まず負荷、速度、デューティサイクル、位置決め誤差から始めましょう。この方法を用いることで性能が向上し、仕様も実用的になります。また、減速比の変化は出力速度、反射慣性、ギア段の選択に影響を与えるため、遊星歯車減速機の減速比を理解する上でも役立ちます。
ヒント:最も厳しい目標値は、アプリケーションが本当に必要とする場合にのみ使用してください。バランスの取れたバックラッシュ予算は、通常、コスト管理の改善と安定した性能につながります。
動作反転と精度
方向転換によって、動作ロスがすぐに明らかになります。アプリケーションで頻繁に反転動作が発生する場合は、バックラッシュの目標値を小さくする必要があります。サーボ軸、検査ツール、インデックスシステムはすべて、高速かつ再現性の高い反転動作に依存しています。計算では、指令角度の変化と反転時の許容出力誤差を比較する必要があります。
以下は、一般的な標的範囲です。
CLASS | 典型的なバックラッシュターゲット |
|---|---|
標準制御 | 15~30分角 |
精密な動き | 5~15分角 |
高精度インデックス | <5分 |
適切なターゲットを備えた遊星歯車機構は、発進、停止、および逆方向動作時の精度を向上させます。また、この選択は、要求の厳しい用途における長期的な性能も支えます。
INEED製品に関する考慮事項
INEEDは、6mmから42mmまでの遊星歯車モーターを提供しており、用途のサイズや負荷に合わせて遊星歯車機構を選択できます。小型機器向けには、6mmシリーズが狭いスペースにも設置可能で、高精度な制御をサポートします。より高い負荷が必要な場合は、金属歯車を採用することで、強力かつ安定した性能を発揮します。
リリース前に、もう一つ計算を行います。測定された出力遊びをシャフトのバックラッシュ許容値と比較します。次に、規定のトルクと方向で遊星歯車装置において同じ結果が得られることを確認します。このプロセスにより、適切な遊星歯車モーターを自信を持って選定できます。
精密動作のための剛性仕様の設定
トルク負荷と角度変位
剛性仕様は、出力トルクと許容ねじれ角を関連付けることで設定します。まず、角度誤差の適用限界から始めます。次に、簡単な計算を行い、トルクとたわみを遊星歯車機構の目標値に変換します。この手順により、精密な動作を実現するための明確なルールが得られます。
この測定リストを使用してください。
最大出力トルクと定格出力トルクを定義してください。
許容される角度偏向を定義してください。
1分角あたりのNmの計算を実行します。
歯車列、軸、および負荷経路のための余裕分を加算してください。
遊星歯車機構の出力基準点における動作を確認してください。
簡単なルールが役立ちます:
stiffness target = torque / angular deflection
この結果は、負荷がかかった状態での性能向上を裏付けるものです。また、製品選定時のギアの強度と寿命の計算にも役立ちます。
CLASS | 定格荷重時の典型的なたわみ | 典型的なターゲット |
|---|---|---|
スタンダード | 8~15分角 | 基本制御 |
精度 | 3~8分角 | 正確な位置決め |
高精度 | 1~3分角 | 精密なサーボ制御 |
ヒント:トルクがかかった状態で位置を保持する必要がある場合、角度たわみを小さくすると、通常は性能が向上します。
INEEDギアモーターソリューション
INEEDは、さまざまな用途に対応するコンパクトなオプションを提供しています。6mmプラネタリーソリューションは、狭いスペースで安定した性能を必要とする小型機器に最適です。6mmメタルプラネタリーギアモーターは、確実な応答性と安定したギア噛み合いを必要とする高負荷タスクに適しています。どちらの場合も、仕様を実際の用途に合わせて選択し、トルク、角度、温度、速度をテストして動的性能を検証する必要があります。このプロセスにより、長期的な性能を確信できるプラネタリープラットフォームを選択できます。
遊星歯車モーターのバックラッシュと剛性に影響を与える要因
遊星歯車機構の性能を最大限に引き出すには、バックラッシュと剛性に影響を与える要因を理解する必要があります。精密歯車の挙動には、設計や組み立てにおける様々な要素が大きく関わってきます。これらの要素を適切に制御することで、精度、効率、そしてメンテナンス性を向上させることができます。
ギアの品質とステージ数
ギアの品質は、精密ギアの基盤となります。高品質のギアは、表面が滑らかで公差が厳しく、バックラッシュが少なく、より安定した性能を発揮します。遊星歯車機構の段数も重要です。段数が多いと、製造工程を適切に管理しないとバックラッシュが増加する可能性があります。用途に合わせて適切な段数を選択する必要があります。INEEDは、高度なギア切削・研削技術を用いて、精密ギアを厳格な公差内に収めています。
因子 | 標準クラス | プレシジョンクラス | 高精度クラス |
|---|---|---|---|
グッド | とても良いです | 素晴らしい | |
ステージ数 | 2-3 | 2-3 | 1-2 |
バックラッシュ(アークミン) | 15-30 | 5-15 | <5 |
ベアリング、ハウジング、および予圧
ベアリングはギアを支え、位置合わせを維持します。良質なベアリングはガタつきを減らし、精密ギアの位置保持に役立ちます。ハウジングは丈夫で剛性が高くなければなりません。ハウジングが弱いとギアが動いてしまい、バックラッシュが増加します。プリロードとは、ベアリングとギアに小さな力を加えて隙間をなくすことです。組み立て時には必ずプリロードを確認してください。INEEDの検査チームは、最終組み立て前にすべてのハウジングとベアリングの適合性と位置合わせをチェックします。
組み立てと許容差
精密歯車の性能は、組み立て品質に大きく左右されます。わずかな位置ずれや嵌合不良でも、バックラッシュが増加し、剛性が低下する可能性があります。そのため、すべての部品に厳しい公差が求められます。INEEDでは、主要工程を100%検査することで、すべての遊星歯車モーターが適切な仕様を満たしていることを保証しています。また、長期にわたって高い性能を維持するために、定期的なメンテナンスと点検を計画することも重要です。
ヒント:バックラッシュや剛性の問題を避けるため、組み立て工程を必ず確認し、公差をチェックしてください。
監視すべき主な要素:
ギアの品質と仕上げ
ステージ数
ベアリングの種類と予圧
住宅の剛性
組み立て精度
許容範囲制御
定期的な保守・点検
これらの要素に注目することで、最良の結果が得られます。これらのガイドラインに従えば、INEEDの精密ギアは信頼性の高い性能と長い耐用年数を実現します。
バックラッシュ対剛性:実践における精度
相互作用とシステムコンプライアンス
バックラッシュの少ない遊星歯車機構を選べば、常に高い精度が得られると思われがちです。しかし実際には、真の精度は歯車の仕様だけではなく、他の要素にも左右されます。機械システムの他の部分に柔軟性(負荷がかかった際に部品がたわんだりねじれたりする)があると、精度が低下する可能性があります。最高の遊星歯車機構であっても、その性能は周囲のシステム全体の性能に左右されるのです。
例えば、高精度ロボット関節では、バックラッシュの低減とねじり剛性の向上の両方が求められます。システムのコンプライアンスを無視すると、特に急激な方向転換時に、予期せぬ動きや振動が発生する可能性があります。これは動的性能に影響を与え、アプリケーションの精度を低下させる恐れがあります。
システムのコンプライアンスを確認するのに役立つ簡単な測定項目リストを以下に示します。
無負荷状態での総出力移動量を測定します。
定格トルクを加え、角度たわみを測定する。
測定したたわみを目標値と比較してください。
カップリング、マウント、またはフレームに余分な動きがないか確認してください。
CLASS | バックラッシュ(アークミン) | 剛性(Nm/arcmin) |
|---|---|---|
スタンダード | 15-30 | 0.5-1.5 |
精度 | 5-15 | 1.5-3.0 |
高精度 | <5 | > 3.0 |
注:アプリケーションが目標とする精度を満たしていることを確認するため、ギアボックスだけでなく、アセンブリ全体を必ずテストしてください。
真の精度を実現する
真の精度を実現するには、バックラッシュの低減、ねじり剛性の向上、そしてシステム全体の剛性のバランスが重要です。ロボットや医療機器などの精密機器においては、システムのあらゆる部分を考慮する必要があります。ハーモニックドライブはバックラッシュを低減するのに役立ち、デュアルパスギアボックスは負荷を2つのギアトレインに分散させることで剛性を高めます。このアプローチによりヒステリシスが最小限に抑えられ、高い動的性能が実現します。
INEEDの遊星歯車モーターは、要求の厳しい用途においても信頼性の高い性能を発揮します。これらのモーターを設計に採用する際は、必ずギアの仕様とシステムの機械構造の両方を確認してください。これにより、負荷変動や高速動作時でも、アプリケーションの精度が維持されます。
バックラッシュが小さいだけでは、精度は保証されません。遊星歯車モーターから最高の性能を引き出すには、システム全体を通してコンプライアンスを制御する必要があります。
バックラッシュと剛性仕様の作成と検証
仕様の詳細および試験条件
遊星歯車機構のバックラッシュと剛性に関する仕様を明確に記述する必要があります。まず、精密歯車に影響を与えるすべての詳細をリストアップしてください。各仕様には以下を含める必要があります。
単位:バックラッシュには分角、剛性にはNm/分角を使用してください。
負荷:試験中に加えるトルクを指定してください。
指示:バックラッシュを時計回り方向と反時計回り方向の両方で測定する場合は、その旨を明記してください。
温度:測定中の周囲温度を記録してください。
基準点:遊星歯車装置の出力軸上の測定箇所を特定してください。
合格基準:最大許容バックラッシュと最小剛性の制限値を設定する。
これらの条件を明確に定義することで、アプリケーションを保護できます。詳細を一つでも省略すると、性能のばらつきや目標未達成のリスクが生じます。検査する遊星歯車モーターには、必ず同じ試験条件を使用してください。
ヒント:誰でもテストを再現して同じ結果が得られるように、仕様書を書いておきましょう。
遊星歯車装置の測定方法
バックラッシュと剛性の仕様は、精密歯車の検査に実績のある方法を用いて検証します。分析検査と機能検査の両方を使用できます。分析検査では、歯車の形状、リード、ピッチにおける特定の誤差を診断します。機能検査では、複合誤差を測定することで全体的な性能を評価します。
以下に、測定方法とパラメータの詳細なリストを示します。
バックラッシュ測定:出力軸を両方向に回転させ、入力軸が動く前の角度損失を記録します。
ねじり剛性の測定:出力軸に既知のトルクを加え、角度のたわみを測定する。
単一ピッチ偏差:隣接する歯車間の距離を確認します。
総ピッチ偏差:ギア全体の偏差を測定します。
全体の歯形偏差:各歯車の形状を検査します。
全ねじ角偏差:歯車の歯のねじ角を測定します。
総半径方向複合偏差:歯車のかみ合いに影響を与える半径方向の偏差を評価します。
振れ:ギアの回転軸のずれを測定します。
これらのテストには、ダイヤルゲージ、トルクセンサー、角度エンコーダーを使用できます。検査前には必ずツールの校正を行ってください。保守および品質管理のために、すべての結果を記録してください。
測定タイプ | 詳細説明 |
|---|---|
単一ピッチ偏差 | 隣接する歯間の距離のずれ。 |
合計ピッチ偏差 | ギア全体におけるピッチのばらつき。 |
総プロファイル偏差 | 歯の輪郭形状のずれ。 |
全らせん偏差 | 歯車の歯のねじれ角のずれ。 |
総半径方向複合偏差 | 全体的な半径方向のずれが歯車のかみ合いに影響を与える。 |
振れ | ギアの回転軸のずれ。 |
検査タイプ | 主な目標 | 典型的な測定 |
|---|---|---|
分析的 | 特定のエラーを診断する | プロフィール、リード、ピッチ |
機能的な | 総合的なパフォーマンスを評価する | 複合エラー |
両方の検査方法を用いることで、性能を向上させることができます。分析的手法は、エラーの根本原因を特定するのに役立ちます。機能的手法は、遊星歯車装置が実際の条件下でどのように動作するかを示します。
INEEDテストデータの比較
INEEDは、厳格な検査と出荷管理プロセスを用いて、すべての遊星歯車モーターを検証しています。その結果、一貫した高精度ギアと信頼性の高い性能を実現しています。検査チームは、ギアの品質、段数、ベアリングの予圧、ハウジングの剛性、および組み立て精度をチェックします。各遊星歯車装置は、主要工程において100%の検査を受けています。
試験データをINEEDが定めるバックラッシュと剛性の標準値と比較します。この手順により、遊星歯車モーターが用途に適したクラスを満たしていることを確認できます。
ギアモータークラス | バックラッシュ(アークミン) | 剛性(Nm/arcmin) |
|---|---|---|
スタンダード | 15-30 | 0.5-1.5 |
精度 | 5-15 | 1.5-3.0 |
高精度 | <5 | > 3.0 |
測定値は必ずこれらの目標値と比較してください。遊星歯車機構の値が許容範囲外の場合は、組み立ておよびメンテナンス手順を見直してください。INEEDの出荷検査により、すべての製品が検証済みの仕様と文書化された試験条件に基づいて出荷されることが保証されます。
注:定期的な点検とメンテナンスを行うことで、遊星歯車モーターの性能を最大限に維持できます。これにより、投資を保護し、長期にわたって精度を保つことができます。
明確な仕様書を作成し、実績のある測定方法を用い、その結果をINEEDの規格と比較することで、信頼性の高い性能を実現できます。このプロセスにより、遊星歯車モーターがお客様の用途に必要な精度を確実に提供できるようになります。
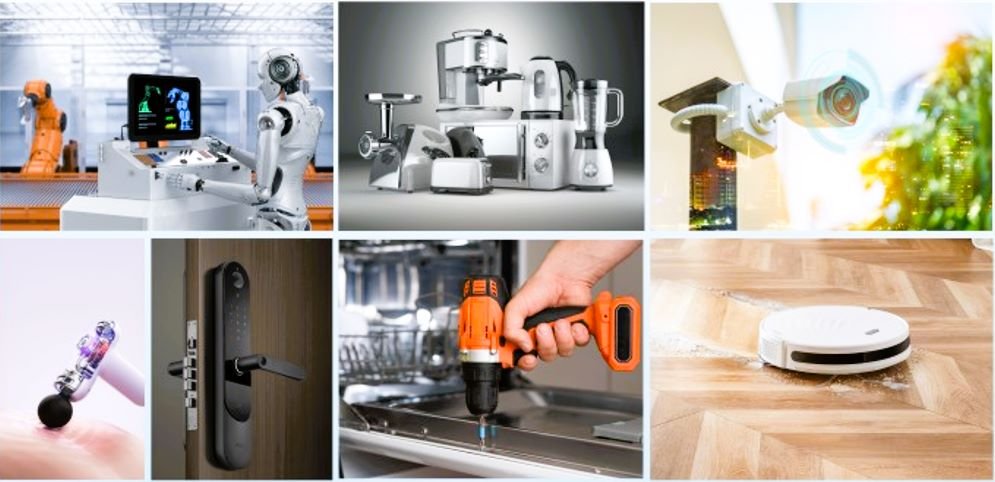
応用例:ロボット工学、ヘルスケアなど
ロボット工学とサーボ軸
遊星歯車機構は、高トルクとコンパクトなサイズを実現できるため、ロボット工学においてよく用いられます。高精度なロボット関節を設計する際には、バックラッシュが少なく、ねじり剛性の高い精密な歯車が必要です。この構成により、ロボットアームはスムーズに動き、意図した位置で正確に停止することができます。遊星歯車機構の仕様は、必要な精度と動的性能に基づいて設定する必要があります。例えば、ロボットが1分角以内で位置を再現する必要がある場合は、最小限のロスと高い効率を備えた遊星歯車機構が必要です。高速サーボ軸も高剛性の恩恵を受け、急激な方向転換時にも出力が安定します。このアプローチは、精密アプリケーションにおける性能と信頼性の両方を向上させます。
医療機器および建設機器
医療機器と建設工具では、遊星歯車の仕様が異なります。医療機器では、精度と静音性を保証する精密歯車が必要です。一方、測量機器などの建設機器では、重荷重に耐え、長期間にわたって性能を維持できる堅牢な歯車が求められます。まずは、速度、トルク、精度といった基本的な要件を明確に定義することが重要です。次に、設置スペース、予算、騒音などの制約条件を評価しましょう。
これらのアプリケーションの典型的なターゲットを示す表を以下に示します。
| 目標値 | 理由 |
|---|---|---|
バックラッシュ | 1分角未満 | 位置精度を保証します |
剛性 | 150 Nm/分以上 | 荷重がかかった際のたわみを防止する |
慣性 | < 0.005 kg·m² | 高速で反応性の高い動作を可能にする |
以下の手順に従ってください。
アプリケーションの主要要件を定義してください。
物理的な制約や許容される騒音レベルなど、制約条件を評価する。
遊星歯車減速機は、高トルク密度、コンパクトさ、高効率性を兼ね備えているため、これらの分野で優れた性能を発揮します。負荷を均等に分散するため、耐久性と信頼性が向上します。
INEED製ギアモーターの選び方
用途に合った遊星歯車モーターを選ぶ際は、仕様を実際のニーズに合わせる必要があります。例えば、INEED社の6mm遊星歯車モーターは、小型で高精度が求められる測量機器に適しています。医療用加温器では、6mm金属製遊星歯車モーターが、安全かつ長期使用に必要なトルクと信頼性を提供します。以下の測定リストを参考に、モーターをお選びください。
必要な出力精度
最大許容バックラッシュ
最小ねじり剛性
予想される負荷とデューティサイクル
クラス別の典型的な値を示す表を以下に示します。
CLASS | バックラッシュ(アークミン) | 剛性(Nm/arcmin) |
|---|---|---|
スタンダード | 15-30 | 0.5-1.5 |
精度 | 5-15 | 1.5-3.0 |
高精度 | <5 | > 3.0 |
遊星歯車減速機の選び方を知りたい場合は、まず用途における精度と負荷要件を把握することから始めましょう。次に、それらの要件を、入手可能な遊星歯車モーターの仕様と比較します。この方法により、あらゆる用途において高い効率と信頼性の高い性能を確保できます。
バックラッシュと剛性の指定におけるよくある間違い
遊星歯車装置をアプリケーションに合わせて設定する際には、性能を損なう可能性のある一般的なミスを避けることが重要です。これらのミスは、時間の浪費、コストの増加、そして結果の悪化につながります。以下に、特に注意すべき点を挙げます。
非現実的な反発要求
バックラッシュを最小にすれば常に最高の性能が得られると思われがちですが、実際には、バックラッシュの許容値を厳しく設定しすぎると、コストが増加したり、組み立てが難しくなったりする可能性があります。すべての用途でゼロバックラッシュ設計が必要なわけではありません。多くの遊星歯車システムでは、実用的な目標値を設定する方が効果的です。バックラッシュ値は、用途の実際のニーズに合わせて設定する必要があります。目標値を低く設定しすぎると、リードタイムが長くなり、メンテナンスが困難になる可能性があります。INEEDの技術チームは、お客様の歯車システムに最適なバランスを選択するお手伝いをいたします。
ヒント:アプリケーションが本当に最小のバックラッシュを必要とするのか、それとも標準値で必要な効率と信頼性が得られるのかを常に確認してください。
クラス別の代表的なバックラッシュ値:
CLASS | バックラッシュ(アークミン) |
|---|---|
スタンダード | 15-30 |
精度 | 5-15 |
高精度 | <5 |
システムコンプライアンスを無視する
遊星歯車機構にばかり注目して、システムの他の部分を忘れてしまうことがあります。カップリング、フレーム、マウントのコンプライアンスを無視すると、最高のギアを使用しても精度が低下する可能性があります。常にギアボックスだけでなく、システム全体の動きを測定してください。この手順により、余分な遊びやねじれが遊星歯車機構の外部から発生しているかどうかを確認できます。点検およびメンテナンス計画には、すべての部品を含める必要があります。INEEDは、システム全体の性能を最大限に引き出すためのガイダンスを提供しています。
システムコンプライアンスのための測定項目一覧:
無負荷状態で出力の動きを測定する。
定格トルクをかけて、角度のたわみを確認してください。
カップリング、マウント、フレームに余分な動きがないか点検してください。
未定義のテスト条件
遊星歯車の仕様を確認する際には、明確な試験条件が必要です。負荷、回転方向、温度などの詳細を省略すると、実際の性能と一致しない可能性があります。検査のたびに、必ず試験設定を記録してください。この方法により、試験を繰り返し、経時的な結果を比較することができます。INEEDのサポートチームは、お客様の用途に最適な試験条件を定義するお手伝いをいたします。
注:明確なテスト条件を設定することで、アプリケーションのエラーを防ぎ、長期的な信頼性を確保できます。
これらのミスを避けることで、遊星歯車システムの性能と効率が向上します。また、あらゆる用途において、メンテナンスと点検が容易になります。
動作精度を定義し、それをバックラッシュと剛性の仕様に変換し、アプリケーションに適した管理された条件下でこれらの限界値を検証することで、信頼性の高い結果が得られます。以下の簡単なチェック方法を使用してください。
エラー目標を設定します。
ギア比の制限値に変換してください。
各惑星ユニットをテストしてください。
モーターの性能を確認してください。
CLASS | 惑星レベル |
|---|---|
スタンダード | 基本的な精度 |
より厳しい仕様 |
INEEDは、信頼性の高い遊星歯車ソリューションで精密作業をサポートします。実用的なルールは、測定すべきものを明確にし、次にそのように指定したものを測定することです。✅
FAQ
遊星歯車機構の精密歯車の仕様を設定する最良の方法は何ですか?
まずは、アプリケーションの精度要件から始めましょう。測定リストを作成し、出力誤差を定義し、角度損失に変換し、バックラッシュ許容値を設定し、遊星歯車機構をチェックします。このアプローチにより、歯車の強度と寿命の計算を実際の性能とバランスよく調整できます。
測定項目一覧:
出力精度を定義してください。
角度損失運動に変換する。
反発予算を設定する。
連結部と負荷のための余裕時間を確保する。
遊星歯車機構を確認してください。
CLASS | バックラッシュ(アークミン) | 剛性(Nm/arcmin) |
|---|---|---|
スタンダード | 15-30 | 0.5-1.5 |
精度 | 5-15 | 1.5-3.0 |
高精度 | <5 | > 3.0 |
遊星歯車装置の点検とメンテナンスはどのように行いますか?
精密歯車の検査には、バックラッシュ、ねじり剛性、歯形などの測定方法を用いるべきです。遊星歯車装置の定期的な検査とメンテナンスは、システムの信頼性を維持し、歯車の寿命を延ばします。検査結果は必ず記録し、今後の参考としてください。
遊星歯車機構の減速比を理解することが、実際の用途においてなぜ重要なのでしょうか?
遊星歯車減速機の減速比を理解することで、用途に最適な出力速度とトルクを選択できます。適切な減速比を選択することで効率が向上し、高精度ギアが要求される性能を発揮します。この知識は、さまざまな用途に適した遊星歯車減速機を選ぶ際に役立ちます。
精密歯車のメンテナンスが必要な一般的な兆候は何ですか?
遊星歯車機構で、異音、振動の増加、または動作不良が見られる場合があります。これらの兆候が見られる場合は、点検とメンテナンスのスケジュールを立てる必要があります。早期に対処することで損傷を防ぎ、精密歯車を最高の性能で稼働させることができます。
精密歯車の計算結果を実際の用途でどのように検証しますか?
計算結果を実際の検査データと比較してください。遊星歯車機構を規定の負荷と温度条件下でテストし、バックラッシュと剛性が用途の目標値を満たしていることを確認してください。このプロセスにより、精密歯車が安定した性能を発揮することが保証されます。






