
歩行ロボットのエンジニアは、脚を持つロボット用のギアモーターシステムを開発する際に大きな問題に直面します。LEOロボットのような新しい二足歩行ロボットのほとんどは、体に近いギアを使った電動駆動を採用しています。この構成により、脚が軽量化され、ロボットはより制御しやすく、より高速に動くことができます。二足歩行ロボットやその他の脚を持つロボットは、スムーズに動くために多くの問題を解決する必要があります。
ロボットの動きが複雑で多様なため、難しい動きの制御を扱います。
階層化された運動制御と反射ベースのアイデアを使用してバランスを保ちます。
特に荒れた地面での歩行変化時に、ロボットがエネルギーを節約し、安定した状態を保てるようにします。
感覚フィードバックを使用してロボットが安定して歩行できるようにします。
生物に着想を得た部品、スマートな制御計画、そしてエネルギーの効率的な利用は、二足歩行の効率化に非常に重要です。エンジニアや愛好家は、これらのアイデアを活用することで、ロボットを安定的かつ安全でスマートに歩行させることができます。
主要なポイント(要点)
歩行ロボットは、様々な路面を安全に歩行するために、良好なバランスを保ち、スマートな制御を行う必要があります。最適なモーターとギア比を選択することで、ロボットは素早く移動し、重いものを運ぶことができます。力覚センサーや加速度センサーなどのセンサーを使用することで、ロボットは歩幅を変え、転倒を防ぐことができます。優れた機械設計と省エネ部品は、ロボットの寿命を延ばし、作業効率を向上させます。二足歩行ロボットは軽量で高速ですが、慎重な制御が必要です。四足歩行ロボットは安定性が高く、荒れた路面でも優れた性能を発揮します。
歩行ロボットの移動ニーズ
安定性とバランス
脚を持つロボットにとって、安定性は非常に重要です。エンジニアは、平らな地面でも凹凸のある地面でもバランスを保てるロボットを開発する必要があります。ロボットは転倒を防ぐために、歩幅と歩幅を調整する必要があります。これは、地面の状態が変化する場合に特に重要です。前後方向の動きよりも、左右方向のバランスを保つことが重要です。現実の世界では状況が複雑になる場合があるため、ロボットは安定した状態を保つために素早く反応する必要があります。運動学的脚駆動装置と生物に着想を得たアクチュエータは、ロボットが凹凸や様々な路面に対応できるよう支援します。これらのアイデアにより、ロボットは物にぶつかってもバランスを保ち、転倒しません。
ヒント:タスク空間インピーダンス制御とハイブリッドアドミタンス制御を試してみてください。これらは、ロボットが歩行中に何かにぶつかってもバランスを保つのに役立ちます。
パワーとトルク
ロボットがスムーズに歩行するには、動力とトルクが必要です。ロボットは、体を持ち上げたり動かしたりするのに十分な力を必要とします。アクチュエータと減速機が連携して、各関節に適切なトルクを与えます。二足歩行ロボットや四足歩行ロボットでは、動力システムがモーターにエネルギーを供給します。エンジニアは、速度と力のバランスが取れるようにギア比を選択します。これにより、ロボットはあらゆる種類の地面でスムーズに移動できます。生体模倣型の直列弾性アクチュエータは、衝撃を吸収し、動作ミスを減らすのに役立ちます。また、エネルギーの節約にも貢献します。これにより、ロボットはよりスムーズに動き、現実世界で安定した動作を維持できます。
精度と効率
精度と効率は、ロボットの歩行性能を向上させます。優れたギアボックスと減速機は、トルクと速度を的確に制御することを可能にします。これにより、ロボットはよりスムーズでミスの少ない歩行が可能になります。効率的なギアモーターシステムは、消費電力が少なく、寿命が長くなります。また、修理の手間も少なくなります。コアレスモーター、ブラシレスDCモーター、サーボモーターは、それぞれ脚を持つロボットにとって優れた点を持っています。適切な部品を選ぶことで、ロボットは最適な動きをし、電力を無駄にすることなく作業を進めることができます。省エネ設計により、ロボットはより長く稼働し、毎日より多くの仕事をこなすことができます。
二足歩行ギアモーター
モーターの種類
エンジニアは二足歩行ロボットに適したギアモーターを選ぶ必要があります。これらのロボットに最もよく使われるモーターの種類は次のとおりです。
DCモーター:これらのモーターはロボットの脚や関節を動かします。強力な駆動力を発揮し、センサーによる精密な制御が可能です。DCモーターはロボットのスムーズな歩行と素早い反応を可能にします。
サーボモーター:多くのロボットは関節を動かすためにサーボモーターを使用しています。サーボモーターは小型で使い方も簡単です。ロボットの脚を正確な角度で動かすことができ、これは歩行にとって重要です。
ステッピングモーター:ステッピングモーターはロボットの脚を正しい位置に移動させるのに役立ちます。余分な力をかけずに所定の位置を維持できるため、ロボットが歩行中に停止したりバランスを取ったりするのに役立ちます。
リニアアクチュエータ:部品を直線的に動かすためのアクチュエータです。エンジニアは他のモーターと組み合わせて、脚を伸ばしたり引っ込めたりすることができます。これにより、ロボットはより多様な歩行が可能になります。
空気圧または油圧アクチュエータ:大型ロボットでは、これらが使用されることがあります。大きな力を発揮し、ロボットが重いものを持ち上げたり、荒れた地面を歩いたりするのに役立ちます。
ヒント:ロボットの重さ、関節の数、そして歩行速度を考慮してください。様々なモーターを試してみて、自分のロボットに最適なものを見つけてください。
トルクと速度
二足歩行ロボットの歩行には、トルクと速度が非常に重要です。ギア比は、ロボットの脚の動きの速さと強さを変えます。エンジニアは、ロボットがスムーズに歩行できるように、適切な組み合わせを見つけなければなりません。
ギア比が小さいほど、脚の動きが速くなります。ロボット自身の重量を利用して移動するため、脚を前後に動かすのが容易になります。素早く軽快な歩行に適しています。
ギア比が大きいほど、ロボットはより多くの重量を運ぶことができます。より大きな力を発揮しますが、脚の動きは遅くなります。これは、ロボットの体を支えるような、ゆっくりとした力強い動きに適しています。
可変ギア比アクチュエータ(VGA)は、速い設定と強い設定を切り替えることができます。これにより、ロボットは歩行の各段階に最適な速度または強度を選択できます。例えば、スイング時には脚を速く動かし、立ち上がる時にはより大きな力を使うことができます。
制御アルゴリズムは最適なギア比を自動的に選択できます。これにより、ロボットは消費電力を抑え、歩行時の作業効率を向上させることができます。
歩行中にギア比を変えることで、ロボットは高速移動し、重い荷物を運ぶことができます。これにより、ロボットは地面の凹凸や変化にも対応できるようになります。
注:必ずロボットのコントローラーでギア比を試してみてください。ロボットの歩き方や歩行する地面に合わせてギア比を変更してください。
制御とセンサー
安全な二足歩行には、優れた制御とセンサーが必要です。エンジニアはリアルタイムのフィードバックを用いて、ロボットの安定性と俊敏性を維持しています。
研究によると、二足歩行ロボットのフィードバックには加速度センサーと力覚センサーが最も効果的です。これらのセンサーは、関節角度、速度、脚の位置、ロボットの体重移動などを測定します。このデータは、ロボットのコントローラーが各ステップの安全性を確認し、迅速な変更を行うのに役立ちます。これらのセンサーにより、ロボットは歩く前にそのステップが安定しているかどうかを推測できます。これにより、転倒を防ぎ、ロボットのバランスを保つことができます。
現代のロボットは、より優れた歩行を実現するために、スマートな歩行制御アルゴリズムを採用しています。下の表は、二足歩行を制御するための新たなトレンドと方法を示しています。
進歩傾向 | 詳細説明 | 主な方法/例 |
|---|---|---|
学習戦略ベース | ロボットが学習し、自力で歩く能力が向上するのを助けます。 | 中枢パターン生成(CPG)、ニューラルネットワーク(NN)、強化学習(RL)、適応歩行、システム識別、オンライン適応性 |
マルチモーダル歩行制御 | ロボットがさまざまな歩き方を使い、それらを切り替えられるようにします。 | 歩行ライブラリ、モード切り替えの意思決定、軌道追跡 |
コンプライアント歩行制御 | ロボットが荒れた地面を歩いたり、打撃を受けたりすることがより上手くなります。 | インピーダンスとアドミッタンスの制御、脚のコンプライアンスを備えた歩行テンプレート |
エンジニアはこれらの制御アイデアを活用して、ロボットが新しい場所を歩き、新しい仕事をこなせるように支援することができます。例えば、中枢パターン生成(CPG)は、ロボットの脚を動物のようにリズミカルに動かします。ニューラルネットワーク(NN)は、ロボットが難しい動作を学習し、状況の変化に応じて変化できるようにします。強化学習(RL)は、ロボットが実際に起こった出来事から学習することで、歩行能力を向上させます。
ヒント:最適な二足歩行を実現するには、センサーフィードバックとスマート制御アルゴリズムを活用しましょう。ロボットのコントローラーを様々な路面でテストし、スムーズに歩行できることを確認しましょう。
四足ギアモーターシステム
脚の機構
四足歩行ロボットには、強固で曲げられる脚が必要です。これにより、様々な地面を移動することができます。エンジニアは、直列脚または並列脚の設計を選択することがよくあります。最もよく使用されているのは、2つのパーツからなる直列脚です。これはシンプルで、多くの作業に使用できます。一部の四足歩行ロボットは、より大きな力を得るために油圧駆動を採用しています。これにより、荒れた地面を歩行したり、重いものを運んだりすることができます。生物に着想を得た設計では、柔軟な背骨とエネルギーを蓄える手段が追加されています。これらの機能は、ロボットが速歩したり駆け回ったりする際にエネルギーを節約するのに役立ちます。ロボットの胴体が曲げられ、エネルギーを蓄えられると、動物のような動きになり、消費電力が少なくなります。
優れた脚付きロボットを作るために、エンジニアは特別な設計手法を用いています。力、速度、強度のバランスを取ろうとするのです。進化的アルゴリズムは、最適な脚の形状と構造を見つけるのに役立ちます。油圧脚は最大94%の力を送ることができますが、エンジニアはポンプやバルブにおけるエネルギー損失に注意する必要があります。柔軟な部品や弾性部品を追加すると、ロボットの動きは向上しますが、制御は難しくなります。エンジニアは、ロボットと地面に最適な脚の設計を見つけるために、さまざまな脚の設計をテストする必要があります。
ヒント:脚に弾性パーツを使ってエネルギーを蓄えたり放出したりしましょう。これにより、ロボットはより速く移動でき、凸凹した地面でもより少ない電力で移動できます。
同期
同期は、4本の脚すべてが正しく動くことを保証する。四足歩行ロボットでは、エンジニアは中枢パターン発生器(CPG)などの制御計画を用いている。CPGは特殊な発振器を用いて各脚の動きのタイミングを計る。これにより、ロボットは特に滑らかな路面において安定した歩行を維持することができる。
ロボットが凹凸にぶつかったり、地面が急激に変化したりすると、同期が崩れることがあります。エンジニアは、この問題を解決するために運動量管理アルゴリズム(KMMA)を採用しています。KMMAは、各脚がそれぞれ独自の歩幅とステップ幅を維持できるようにします。これは、ロボットが大きな凹凸に遭遇した場合でも機能します。これにより、ロボットは追加の制御システムを必要とせず、走行時や旋回時に安定した状態を維持できます。
同期計画は、ロボットの速度、方向、バランスの制御に役立ちます。歩行ステップを一定に保つことで、ロボットは新しい路面に対応し、安全を確保できます。エンジニアは、様々な同期計画を試して、ロボットに最適なものを見つける必要があります。
注:ロボットが様々な地面でどのように歩行するかを常に確認してください。同期設定を変更することで、ロボットの安定性を維持し、エネルギーを節約できます。
分散制御
分散制御により、四足ロボットは地面の変化に素早く反応できます。各脚にはそれぞれ専用のコントローラーとセンサーが搭載されています。この構成により、ロボットは各脚で適切な判断を下すことができます。ロボットはすべての信号をメインコンピューターに送信する必要がなくなり、遅延が削減され、ロボットの安定性が向上します。
分散制御は、特に荒れた路面において、ロボットの強度と効率性を高めます。ローカル制御ループは、足元の力とトルクセンサーのデータを使用します。これにより、ロボットは即座に脚の動きを変えることができます。片方の脚が早く地面に着地した場合、ローカルコントローラは素早く経路を変更できます。ロボットは高レベルのコマンドを待つ必要がなくなります。これにより、ロボットはより自立的になり、予期せぬ状況への対応力が向上します。
エンジニアは分散制御を用いて、多数のセンサーと可動部品(例えば偽の背骨など)を接続します。これにより、ロボットは形状を変化させ、バランスを保つことができます。ロボットは安定した歩行を実現し、重心を移動させることで直立姿勢を維持できます。センサーを備えた多点接地の足は、ロボットが硬い地面を掴み、移動するのに役立ちます。
ギアモーターシステムは、様々な路面に対応するために重要です。低速ギア比の遊星ギアボックスを備えた高トルクアクチュエータは、強度と柔軟性を提供します。これらのギアモーターにより、ロボットは必要に応じて後退することができます。ロボットは外力に反応し、動作を変えることができます。制御プランは、IMUと関節エンコーダからのセンサーデータを使用して、傾斜と支持面を推測します。そして、ロボットは最適なグリップを確保し、安定性を維持するために、体と脚を動かします。
四足歩行ロボットの中には、ラピッドモーターアダプテーション(RMA)のようなスマートシステムを採用しているものがある。これらのシステムは、ロボットの動きやセンサーデータから学習する。ロボットは、新しい地面や滑りやすい地面でも、歩行パターンや推力をリアルタイムで変化させることができる。こうした高度な設計と制御の組み合わせにより、ロボットは困難な場所や変化の激しい場所にも対応できるようになる。
ヒント:各脚のセンサーデータを分散制御で処理しましょう。これにより、ロボットはより速く反応し、荒れた路面でも安定した姿勢を保つことができます。
機能 | 四足歩行ロボットのメリット | 実装例 |
|---|---|---|
ローカル制御ループ | 地形の変化への素早い反応 | 各脚にコントローラーを配置する |
多点接触足 | 優れたトラクションと地形適応性 | それぞれの足にセンサーを追加する |
高トルクギアモーター | 強くて柔軟な動き | 低速遊星ギアボックスを使用する |
AIによる適応 | リアルタイムの歩行と力の調整 | RMAまたは同様のシステムを統合する |
スマートな脚の設計、優れた同期、そして分散制御を活用することで、エンジニアは優れた移動性能、あらゆる地面への対応力、そして安定性を備えた四足歩行ロボットを開発できます。これらのソリューションは、チームが実社会での使用に適したロボットを開発するのに役立ちます。
ロボット移動工学
機械設計
機械設計はロボットの動作性能に影響を与えます。エンジニアはギアモーターの統合、バネの配置、フレーム構造などに取り組みます。並列バネを使用することでモーターの負荷を軽減し、消費電力を抑え、バッテリー寿命を延ばします。また、小型モーターは発熱量も少なくなります。以下の表は、重要な設計ポイントと、それらが脚付きロボットにどのように役立つかを示しています。
対価 | 詳細説明 | 影響 |
|---|---|---|
平行コンプライアンス(スプリング) | スプリングはモーターの消費電力を削減します | モーターの小型化、発熱の低減、バッテリー寿命の延長 |
パフォーマンスメトリックの選択 | ロボットのパフォーマンスを測定するための最適な方法を選択する | モーターのサイズとシステム効率の向上 |
慣性マッチング原理 | モーターと負荷の慣性のバランスをとるためにギア比を合わせる | より高速で効率的なアクチュエータ性能 |
動的軌道荷重 | 実際の歩行データを使用してモーターとトランスミッションを選択します | 実際のロボットの動きで選択が機能することを確認する |
バネの剛性のトレードオフ | スピードとパワーを節約するバランススプリングの剛性 | 各ロボットの動作に最適な剛性を見つける |
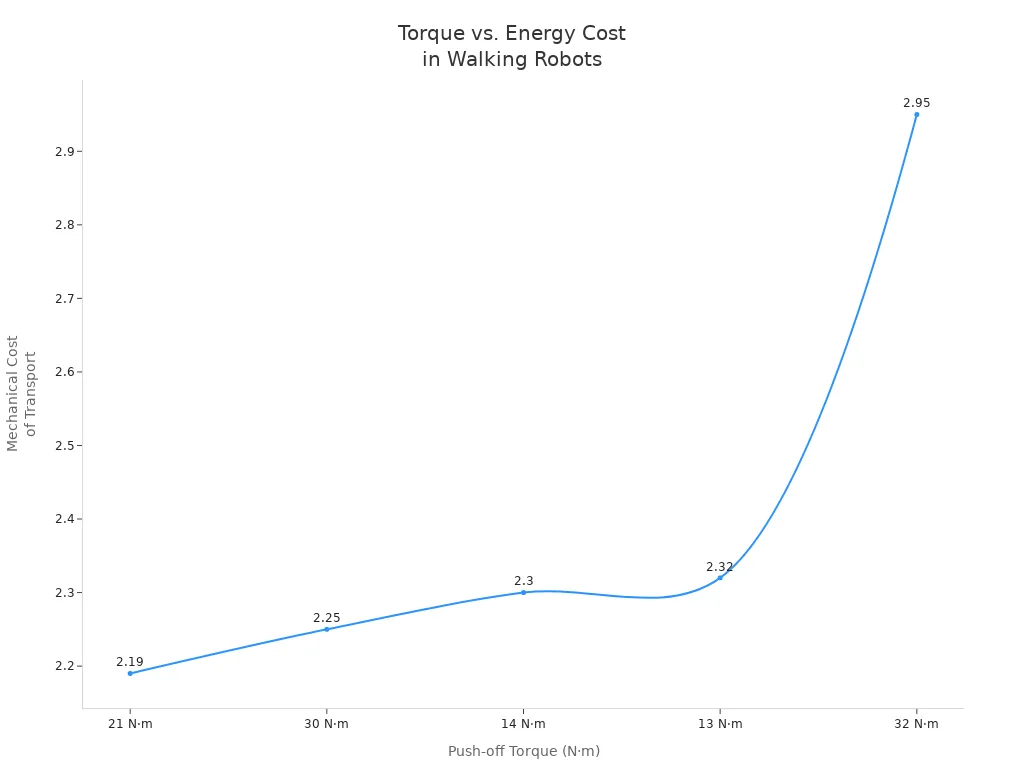
エンジニアはトルクと速度のバランスを取る必要があります。トルクが大きいほどロボットの歩行速度は速くなりますが、消費エネルギーも大きくなります。下のグラフは、トルクに応じて機械コストがどのように変化するかを示しています。
再構成可能なフレームワークは、ロボットが新しい仕事をこなすのに役立ちます。これにより、ロボットは地面の状態に合わせて移動方法を変えることができます。モジュール式のパーツと調整可能な車輪により、ロボットはより柔軟で強固になります。
センサーの統合
センサー統合は、ロボットの歩行精度向上に役立ちます。エンジニアは、レーザースキャナー、ジャイロスコープ、加速度計、力覚センサー、圧力センサーなど、多くのセンサーを活用しています。これらのセンサーをセンサーフュージョンで組み合わせることで、運動学、慣性、視覚、LIDARのデータを融合し、より正確な状態推定を実現します。
学習ベースの戦略では、世界モデルを用いてセンサーデータをクレンジングします。これらのモデルは、ロボットがセンサーノイズや現実世界の変化に対処するのに役立ちます。エンジニアは、センサフィードバックを備えた軌道生成器を使用します。これにより、ロボットは荒れた地面でも歩行できます。ロボットの足に搭載された圧力センサーは、接地データを提供します。これは、グリップとスムーズな歩行に役立ちます。
ヒント:マッピングアルゴリズムとアーティファクト除去を試してみてください。これにより、ロボットは安価なセンサーでも地面の状態をより正確に把握できるようになります。
制御アルゴリズム
制御アルゴリズムはロボットに動作方法を指示します。エンジニアはいくつかの主要な制御方法を使用します。
制御アルゴリズム | 詳細説明 | 強み | 製品制限 |
|---|---|---|---|
中央パターンジェネレータ | 足を動かす動物のリズムを真似する | 適応性、リズミカルさ、生物に着想を得た | 難しい地面ではそれほど良くない |
モデル予測制御 | 将来の予測に基づいて行動を計画する | 回復力に優れ、コントロールがバランスが良い | 大量のコンピュータパワーが必要 |
強化学習 | 経験から学び、より良く歩く | 問題に対処し、エネルギーを節約 | 新しい分野ではうまく機能しない可能性がある |
GA最適化PIDコントローラ | 遺伝的アルゴリズムを使用してPIDを調整します | 正確、高速、エラーが少ない | 実際のロボットで使用するのは難しい |
エンジニアはこれらのアルゴリズムを組み合わせてハイブリッド制御を行うことがよくあります。例えば、基本的な歩行にはCPGを使用し、バランス調整にはMPCを使用します。これにより、脚を持つロボットは実生活において安定した効率性を維持できます。
エネルギー管理
エネルギー管理はロボットの稼働時間を延ばします。エンジニアは、消費電力の少ないモーター、ドライブ、コントローラーを選択します。そして、電力の無駄を省くプログラムを作成します。定期的な点検により、すべての部品が正常に動作し、エネルギーを節約します。回生ブレーキにより、ロボットは移動時にエネルギーを回収できます。
エネルギーを節約するために効率的な部品を選択してください。
ロボットが電力を無駄にしないようにプログラムします。
ロボットを良好な状態に維持してエネルギーを節約します。
回生ブレーキを使用してエネルギーを回収します。
これらの対策により、脚付きロボットの寿命が延び、作業効率が向上します。適切なエネルギー管理により、ロボットの効率と信頼性が向上し、運用コストも削減されます。
二足歩行と四足歩行
強みと弱み
エンジニアは二足歩行ロボットと四足歩行ロボットを比較検討し、どちらが最適なのかを判断します。それぞれのロボットには、実世界での移動において長所と短所があります。以下の表は、ギアモーターの必要性、バランス、制御における違いを示しています。
側面 | 四足歩行 | 二足歩行 |
|---|---|---|
モーターのトルク要件 | バランスと長い脚のためにはより強力なモーターが必要です。 | トルクは少なくなりますが、慎重な制御が必要です。 |
ギア比 | より大きなギア比を使用すると、力は大きくなりますが、速度は遅くなります。 | より厳密な制御により、モーターの動作が変わります。 |
安定性 | 4 本の脚で安定しており、強力なモーターを使用できます。 | 2 本の足は安定性が低いため、スマートな制御が必要です。 |
制御の複雑さ | しっかり立つのでコントロールしやすい。 | 制御が難しくなり、より多くのコンピューターパワーが必要になります。 |
システムの重量と複雑さ | モーターとギアが大きいため重くなります。 | 軽くなりましたが、コントロールは難しくなりました。 |
速度 | 強さに重点を置いているため、それほど速くはありません。 | より速く走れますが、バランスを保つのは難しいです。 |
二足歩行ロボットは動きが活発で軽量です。しかし、転倒を防ぐためには高度な制御が必要です。四足歩行ロボットは安定性が高く、荒れた地面でも歩行できます。しかし、重量が重く、機敏性も劣ります。
アプリケーションシナリオ
二足歩行ロボットと四足歩行ロボットはそれぞれ異なる用途に使用されます。以下の表は、それぞれのロボットが最も適している分野を示しています。
ロボットの種類 | 一般的なアプリケーションシナリオ | 説明と例 |
|---|---|---|
二足歩行ロボット | 物を作ったり、修理したり、危険を伴う作業に使用します。例:デジタルロボット。 | |
二足歩行ロボット | 人々の健康回復を助け、患者をケアし、高齢者を助けます。 | |
二足歩行ロボット | 捜索救助ミッション | 危険な場所、瓦礫、隙間を通り抜けます。原子力発電所や水中作業に最適です。 |
二足歩行ロボット | エンターテインメントと教育 | 楽しい先生、パフォーマー、ゲームパートナーとして活動します。 |
四足ロボット | 複雑な地形でのナビゲーション | 特別なコントロールで、柔らかく扱いにくい地面の上を歩きます。 |
四足ロボット | 動物の動きの模倣 | 動物のように動いてかっこいい技を披露しましょう。 |
四足ロボット | 移動操作タスク | 足を使って歩きながら同時に作業をします。 |
四足ロボット | 研究開発 | 新しいコントロールのアイデアや荒れた地面を歩く方法を試してみましょう。 |
二足歩行ロボットは人間が生活する場所に適しています。四足歩行ロボットは屋外や過酷な場所での使用に適しています。
デザインのヒント
エンジニアは、次のヒントを活用してロボットの歩行を向上できます。
4 節リンクやパンタグラフなどの連結パーツを使用して、少ないモーターで二足歩行ロボットをスムーズに動かします。
ロボットが移動する場所に適した強力な素材を選択します。
モーターと連動するように、早めに電源システムを選択してください。
障害物を認識したり地面を感じたりするような、ロボットの仕事に役立つセンサーを追加します。
バッテリーやセンサーのチェックのためにロボットの本体を簡単に開けられるようにします。
ロボット全体を組み立てる前に可動部分をテストしてバランスを確認します。
3D プリントまたは CNC ミリングを使用して、強力で正確な部品を作成します。
デザインをシンプルに保ち、コントロールしやすくして、エネルギーを節約し、最高の歩行を実現します。
注意:適合しないスプリング、重いモーター、不良なギアボックスは使用しないでください。制御上の問題や使いにくい設計には注意してください。これらはロボットの安定性を低下させ、人にとって快適性を損なう可能性があります。
歩行ロボットには、適切なギアモーターシステムと制御プランが必要です。これにより、ロボットは力強く安定した動きを維持できます。エンジニアは、それぞれのロボットとジョブに合わせて制御戦略を選択する必要があります。二足歩行は適応制御と組み合わせることで最も効果的に機能します。このタイプの制御は、一歩ごとにタイミング、剛性、力を変化させます。四足歩行ロボットは、リズミカルなコントローラを使用して歩行を安定させます。二重カリキュラム学習や中枢パターン発生器といった生物学に着想を得たアイデアは、二足歩行ロボットが新しい歩行方法や変化への対応方法を学習するのに役立ちます。エンジニアは、新しい適応手法をテストし、調整することで、ロボットの歩行性能を向上させることができます。よくある間違いを繰り返さないでください。より良い結果を得るために、二足歩行について学び続けましょう。
FAQ
歩行ロボットに適したギアモーターを選択するにはどうすればよいでしょうか?
まず、ロボットの重量を確認しましょう。関節の数を数えましょう。どれくらいの速度で動かしたいか考えましょう。様々なモーターとギア比を試してみて、どれが最適かを確認しましょう。トルク、速度、効率を比較する表を作成しましょう。これは、ロボットに最適なモーターを選ぶのに役立ちます。
ロボットの歩行安定性を向上させるのに役立つセンサーは何ですか?
力センサー、加速度センサー、ジャイロスコープは即座にフィードバックを提供します。これらのセンサーは、ロボットがバランスを保つために歩幅を変えるのに役立ちます。エンジニアはより良い結果を得るために、これらのセンサーからのデータを混合することがよくあります。これをセンサーフュージョンと呼びます。
歩行ロボットのエネルギー使用量を減らすにはどうすればよいでしょうか?
エネルギーを無駄にしないモーターとギアボックスを選びましょう。ロボットの関節を支えるためにスプリングを追加しましょう。ロボットの減速時には回生ブレーキを使用して電力を節約しましょう。スマートな制御アルゴリズムもエネルギー消費の削減に役立ちます。定期的な点検でロボットを良好な状態に保ちましょう。
新しい歩行ロボットの設計をテストする最良の方法は何ですか?
まずは平らな地面でロボットをテストしてみましょう。障害物や凹凸のある場所を徐々に追加していきます。各テスト中にセンサーが示す結果を記録します。必要に応じて制御設定を変更します。ロボット全体を組み立てる前に、各パーツをテストします。これにより、問題を早期に発見できます。






