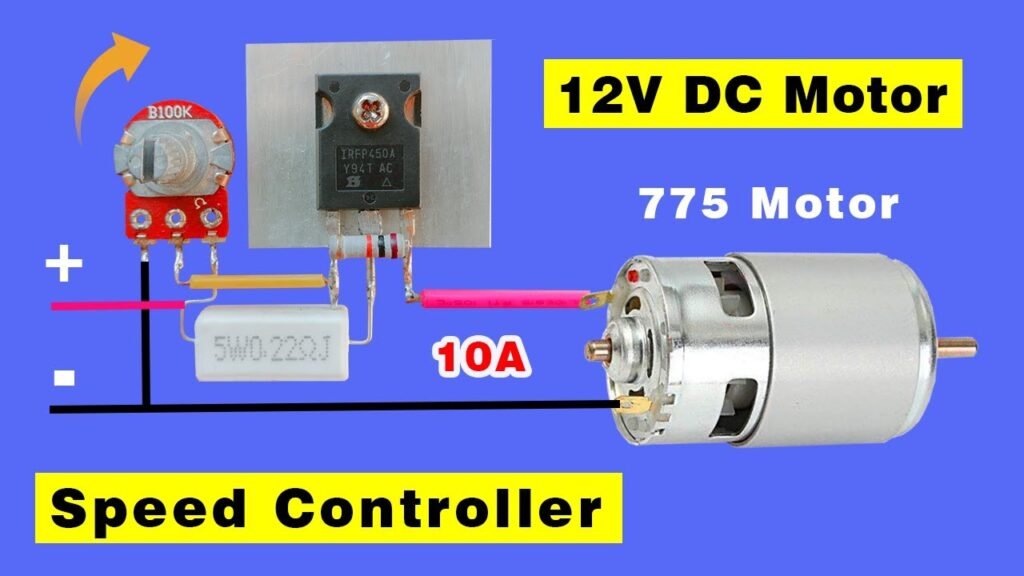
Wann Dir gutt Weeër braucht fir d'Geschwindegkeet vun Ärem bürstenlose Gläichstroummotor ze kontrolléieren, hutt Dir e puer gutt Méiglechkeeten.
PWM Geschwindegkeetskontroll
Spannung Kontroll
Zougemaachte-Schleif-Feedback
Sensorlos Kontroll mat Hëllef vun der Réckelektromagnet
PID Kontroll
Vill Firmen wielen dës Methoden, well bürstenlos Gläichstroummotoren elo 64.7% vun alle Motortypen ausmaachen. Dëse Beräich wiisst séier, well dës Motoren gutt funktionéieren an d'Leit méi Genauegkeet wëllen. Kuckt Iech dës Optiounen un, fir erauszefannen, wat fir Iech am Beschten funktionéiert.
Schlëssel
Mat der PWM-Geschwindegkeetskontroll kënnt Dir d'Geschwindegkeet genee upassen. Si mécht de Motor net méi schwaach. Si hëlleft dem Motor besser ze funktionéieren a méi laang ze halen. Dir braucht net vill extra Deeler.
Mat der Spannungsregelung kënnt Dir d'Geschwindegkeet séier änneren. Dir maacht dat andeems Dir d'Spannung zum Motor ännert. Passt op d'Spannung op, fir datt de Motor gutt funktionéiert. Dëst verhënnert och, datt de Motor ze waarm gëtt.
D'Feedbackkontroll mat zouenen Schleifen benotzt Sensoren fir d'Geschwindegkeet ze kontrolléieren. Si hëlleft dem Motor déi richteg Geschwindegkeet ze halen. Dëst funktionéiert gutt, och wann d'Laascht ännert. Si bitt eng gutt Genauegkeet an hält d'Saachen stabil.
Sensorlos Kontroll benotzt Géigenelektromagnetismus fir d'Rotorpositioun ze fannen. Dëst mécht den Design méi einfach a kascht manner. Et funktionéiert gutt fir séier Motoren. Dir braucht keng extra Sensoren.
D'PID-Reglerung hëlleft déi richteg Geschwindegkeet anzestellen. Si korrigéiert Feeler tëscht der gewënschter an der tatsächlecher Geschwindegkeet. Dir musst d'PID-Astellungen richteg astellen. Dëst hëlleft dem Motor optimal ze funktionéieren a stabil ze bleiwen.
1. PWM Geschwindegkeetskontroll
Wéi PWM d'Geschwindegkeet kontrolléiert
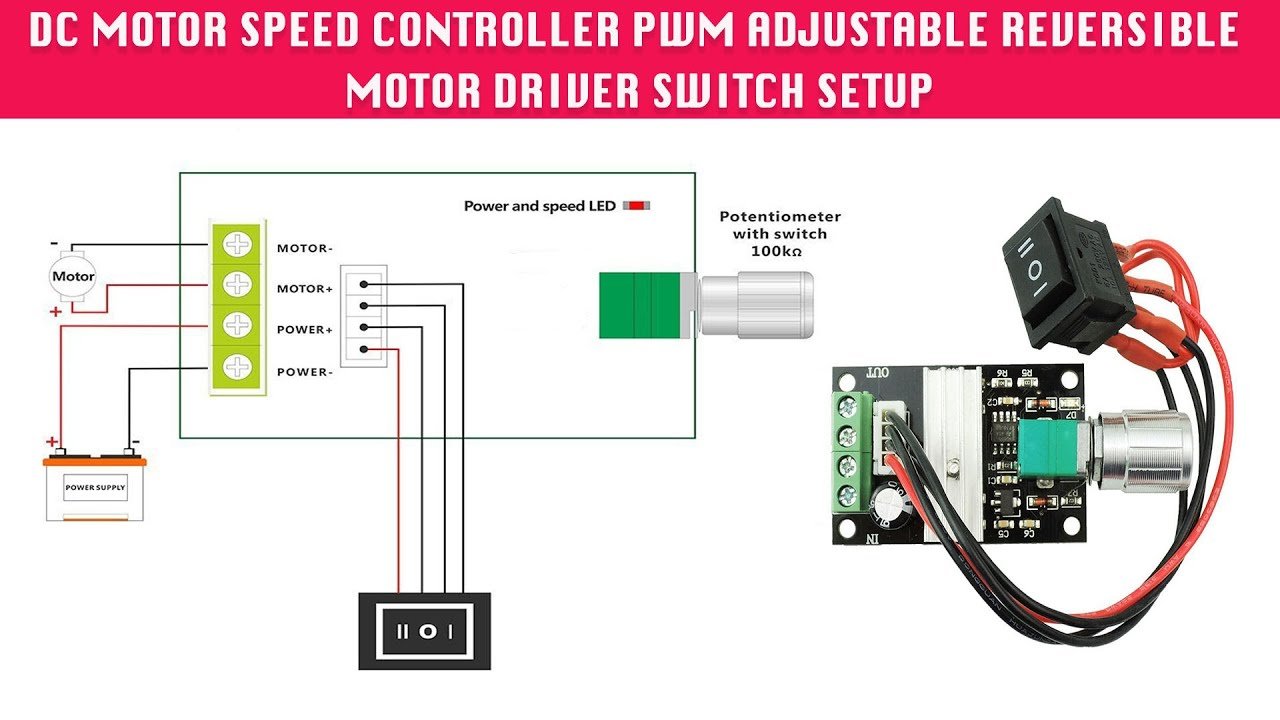
PWM-Geschwindegkeetsregelung ass ganz üblech fir bürstenlos Gläichstroummotoren. PWM steet fir Pulsbreetmodulatioun. Dës Method ännert d'Geschwindegkeet vum Motor andeems se ännert, wéi laang d'Energie an all Zyklus geschéckt gëtt. De Motor kritt kuerz Stroumstéiss. Wann d'Stouss méi laang dauert, dréint de Motor méi séier. PWM erlaabt Iech d'Geschwindegkeet exakt z'änneren, ouni Dréimoment ze verléieren.
Vill Firmen hunn PWM gär, well et gutt mat bürstenlose Motoren funktionéiert. Doduerch funktionéiert de Motor besser a méi glat. De Motor hält och méi laang. Dir braucht net vill extra Deeler. Dëst hëlleft, wann Dir e klengen Design oder eng méi laang Batterielaufzäit wëllt.
Hei sinn e puer Grënn, firwat PWM-Geschwindegkeetsregelung eng gutt Wiel fir bürstenlos Gläichstroummotoren ass:
Et kontrolléiert d'Geschwindegkeet gutt.
Et reduzéiert d'Spannungs- a Stroumrippel, sou datt de Motor besser funktionéiert.
Dir braucht net vill extra Deeler, wat bei klenge Motiver hëlleft.
Déi folgend Tabelle weist déi wichtegst Virdeeler vun der PWM-Geschwindegkeetsregelung fir bürstenlos Gläichstroummotoren:
Virdeel | Beschreiwung |
|---|---|
Héich Effizienz | PWM spuert Energie andeems de Stroum séier un- an ausschalt. |
Héich Präzisioun | Et erlaabt Iech d'Geschwindegkeet ganz präzis ze kontrolléieren. |
Breet Speed Range | Dir kënnt d'Geschwindegkeet iwwer vill Geschwindegkeete konstant halen, ouni Dréimoment ze verléieren. |
Gutt Stabilitéit | Et hält d'Geschwindegkeet konstant, och wann d'Laascht ännert. |
Ëmsetzung Tipps
Dir kënnt eng PWM-Geschwindegkeetskontroll fir Äre bürstenlose Gläichstroummotor opstellen andeems Dir dës Schrëtt befollegt:
Wielt e Mikrocontroller, deen staark genuch ass. En ARM Cortex M0 oder besser ass gutt fir schwéier Geschwindegkeetskontrollaarbechten.
Stellt d'PWM-Signalfrequenz an. Déi meescht bürstenlos Motore funktionéieren gutt bei 20 kHz. Verschidde Motore brauchen eng méi héich Frequenz, wa se eng niddreg Induktivitéit hunn.
Benotzt speziell Motorcontroller mat schnellen ADCs a Gate-Driver. Dës hëllefen Iech d'Geschwindegkeet besser ze kontrolléieren an de Motor méi roueg ze lafen ze loossen.
Ännert d'Undriffsfrequenz tëscht 20 kHz an 80 kHz. Méi héich Frequenzen erlaben Iech d'Geschwindegkeet méi fein unzepassen, awer brauchen besser Hardware.
Setzt d'Kontrollfrequenz tëscht 1 kHz a 5 kHz. Dëst hänkt vun Ärem ADC an der Kontrollmethod of.
Wann Dir Problemer mat der Stroumversuergung oder dem Astellen vun engem Mikrocontroller hutt, probéiert Controller wéi de Qorvo PAC5556 ze benotzen. Dës kënnen Är Geschwindegkeetskontroll méi einfach a méi zouverlässeg maachen.
PWM-Geschwindegkeetsregelung funktionéiert fir vill Uwendungen vu bürstenlose Gläichstroummotoren. Dës Method gëtt Iech eng gutt Geschwindegkeetsregelung a hält de Motor stänneg am Lafen. Dir kënnt op PWM vertrauen fir héich Effizienz a gutt Geschwindegkeetsregelung an Äre bürstenlose Motorprojeten.
2. Spannungskontrollmethod
Spannung fir Geschwindegkeet upassen
Dir kënnt e bürstenlose Gläichstroummotor méi séier lafen loossen, andeems Dir d'Spannung erhéicht. Wann Dir d'Spannung erofsetzt, verlangsamt de Motor. D'Geschwindegkeet ännert sech, well d'Dréiung vum Motor vun der Spannung ofhänkt, déi Dir him gitt. Wann d'Spannung fällt, während de Motor funktionéiert, dréint en net sou séier, och wann Dir déiselwecht Astellungen benotzt.
Eng Studie iwwer bürstenlos Motoren an Drohnen huet festgestallt, datt Spannungsabfäll de Motor mat verschiddene Geschwindegkeete dréinen loossen, och mat de selwechte Kontrollen. Dir sollt op Spannungsännerungen oppassen, besonnesch wann de Motor haart schafft. Den elektronesche Geschwindegkeetsregler hëlleft d'Spannung anzestellen an d'Geschwindegkeet konstant ze halen. Dir kënnt och e Mikrocontroller benotze fir e PWM-Signal ze generéieren , dat mat der gewënschter Spannung iwwereneestëmmt. D'Kontroll vum Stroum hëlleft de Motor virun ze waarm ze halen, wat d'Geschwindegkeet ännere kann.
Hei ass eng Tabelle déi weist, wéi verschidden Deeler vum System d'Geschwindegkeet änneren kënnen, wann Dir Spannungssteierung benotzt:
Parameter | Beschreiwung |
|---|---|
PWM Signal | Setzt d'Versuergungsspannung, ännert d'Geschwindegkeet an d'Effizienz. |
Aktuell Miessung | Hält de Motor sécher an hëlleft d'Geschwindegkeet ze kontrolléieren. |
Spannung Erhuelung | Spuert Energie beim Bremsen, wat d'Geschwindegkeet an d'Effizienz beaflosst. |
Fierdeeler an Nodeeler
Et gi vill gutt Saachen iwwer d'Benotzung vu Spannungssteierung fir bürstenlos Gläichstroummotoren:
De Motor verbraucht manner Energie, dofir ass en effizient.
De Motor hält méi laang, dofir ass e méi zouverlässeg.
De Motor mécht manner Kaméidi, dofir ass e méi roueg.
Den Design ass méi kleng a méi liicht, sou datt en och a klenge Plazen passt.
De Motor kann d'Geschwindegkeet séier änneren.
De Motor huet eng besser Gläichgewiicht tëscht Geschwindegkeet an Dréimoment.
De Motor kann mat méi Geschwindegkeete lafen.
De Motor hält méi laang, sou datt Dir Sue spuert.
Mä et ginn och e puer Grenzen fir dës Method:
Dir braucht eng gewëssen Geschwindegkeet, fir datt d'Réck-EMF-Detektioun funktionéiert.
Wann d'Laascht sech plötzlech ännert, kann dat d'Laascht vum Motor beaflossen.
Wann d'Spannung fällt, verlangsamt de Motor sech a funktionéiert net sou gutt.
Hei ass eng Tabelle déi déi wichtegst Vir- a Nodeeler vergläicht:
Virdeeler | Beschränkungen |
|---|---|
Reduzéiert Käschten | Braucht eng Mindestgeschwindegkeet fir d'Detektioun vun der Réckelektromagnetismuskraaft |
Méi Zouverlässegkeet | Plötzlech Ännerunge vun der Belaaschtung beaflossen d'Undriffsschleif |
Verbessert Effizienz | Spannung fällt mat mannerer Geschwindegkeet |
PWM-Steierung kann Iech hëllefen, eng besser Geschwindegkeet an en Dréimoment ze kréien, awer si kann de Motor méi waarm maachen a seng Liewensdauer verkierzen, wann se net richteg agestallt ass. Spannungssteierung ass effizient an hëlleft dem Motor méi laang ze halen, awer Dir musst op Spannungsfäll a plëtzlech Ännerungen oppassen.
Wann Dir eng einfach Method wëllt fir d'Geschwindegkeet vun Ärem bürstenlose Gläichstroummotor ze kontrolléieren, funktionéiert d'Spannungssteierung gutt. Dir kënnt se op vill Manéiere benotzen, awer kontrolléiert ëmmer op Spannungsännerungen, fir datt Äre Motor reibungslos leeft.
3. Zougemaach-Loop Feedback Kontroll
Sensoren fir Geschwindegkeet benotzen
Geschlossene Regelung hëlleft Ärem bürstenlose Gläichstroummotor déi richteg Geschwindegkeet ze halen. Dës Method benotzt Sensoren fir de Motor ze iwwerwaachen a Signaler zréck un de Controller ze schécken. Hallsensoren an Encoder sinn déi heefegst Sensoren dofir.
Hallsensore soen Iech wou de Rotor ass. Dëst hëlleft dem Motor d'Energie zum richtege Moment ze wiesselen.
Encoder ginn nach besser Feedback. Si hëllefen Iech, de Motor ganz präzis ze steieren.
Hallsensore schécken Signaler un de Controller. De Controller benotzt dës fir ze wielen, wéi de Motor ugedriwwe gëtt.
Encoder funktionéieren gutt a Servosystemer. Benotzt se wann Dir eng ganz genee Geschwindegkeetskontroll braucht.
Hall-Effekt-Sensore ginn a sechsstufege Kommutatiounssystemer benotzt. Dës Systemer sinn dacks a bürstenlose Gläichstroummotoren ze fannen.
Encoder si flexibel. Dir kënnt se op ville Plazen benotzen, wou eng héich Genauegkeet erfuerdert gëtt.
Hall-Positiounssensore sinn déi bescht Wiel fir eng zougemaach Geschwindegkeetskontroll a bürstenlose Gläichstroummotoren. Si kaschten manner a funktionéieren gutt fir déi meescht Aarbechten. Encoder a Resolver sinn och Optiounen, awer Hall-Sensore si einfach a maachen eng gutt Aarbecht.
Präzisioun erhalen
Geschlossene Feedback hëlleft d'Geschwindegkeet konstant an exakt ze halen. De Controller kontrolléiert d'Sensorsignaler a ännert d'Leeschtung vum Motor no Bedarf. Dëst gëtt Iech eng besser Kontroll, och wann d'Laascht ännert oder de Motor schwéier schafft.
Déi folgend Tabelle weist, wéi verschidde PWM-Methoden d'Geschwindegkeetsregelung a bürstenlose Gläichstroummotoren änneren:
PWM-Method | Afloss op d'Geschwindegkeetskontroll |
|---|---|
Komplementär PWM | Séier dynamesch Äntwert |
Vollleitungsmodus | Héije Gläichstroumverbindungsstroum vun der Stroumversuergung |
Onofhängeg PWM | Leeschtung no beim komplementäre PWM |
Dir kënnt e PID-Konverter benotze fir d'Geschwindegkeet ze kontrolléieren. MATLAB-Tester weisen datt d'Reguléierung mat zougemaachter Schleif den Inputstroum an den Géigen-EMK vum Motor op engem gudden Niveau hält. Dir kënnt d'Geschwindegkeet an den Dréimoment kontrolléieren, wann d'Saache stabil sinn oder sech änneren.
Geschlossene Regelung gëtt Iech eng héich Effizienz a konstant Geschwindegkeet. Dir kënnt dëser Method fir eng exakt Motorsteierung a ville bürstenlosen Gläichstroummotorprojeten vertrauen.
4. Sensorlos Kontroll mat Réck-EMF
Wéi Réck-EMF Geschwindegkeetskontroll erméiglecht
Dir kënnt d'Geschwindegkeet vun engem bürstenlose Gläichstroummotor ouni Sensoren änneren. Op dës Manéier gëtt d'Géigenelektromotorik benotzt, déi Géigen-EMK genannt gëtt. Géigen-EMK ass eng Spannung, déi an de Motorwicklungen optrieden, wann de Rotor sech dréint. Dir kënnt dës Spannung benotze fir ze wëssen, wou de Rotor ass. Et hëlleft Iech och ze wëssen, wéini Dir de Stroum am Motor schalte sollt.
Hei ass wéi sensorlos Kontroll mat Réck-EMF funktionéiert:
D'Integratiounsmethod fir Géige-EMF iwwerpréift den elektresche Géige-EMF-Signal. Si fënnt d'Rotorpositioun.
De Controller kuckt op den Réck-EMK vun der Phas, déi net ënner Stroum steet. Hie benotzt dësen, fir de richtegen Zäitpunkt fir de Stroum ze schalten ze wielen.
Dës Method funktionéiert mat verschiddene Geschwindegkeeten. D'Fläch ënner der Réck-EMK-Kurve bleift d'selwecht, och wann de Motor méi séier oder méi lues dréint.
Fir d'Réckelektromagnetismus ze moossen, kënnt Dir folgendes benotzen:
Vergläicher fir d'Spannungsniveauen ze kontrolléieren.
E virtuelle Neutralpunkt, deen mat Widderstänn gemaach gëtt.
Analog-zu-Digital-Konverter (ADC) fir digital Steierung.
Dir braucht séier ADCs a Vergläichsschaltungen fir gutt Resultater. Wann de Motor net beweegt, gëtt et keng Géigenelektromagnetesch Feld. Dir musst de Motor an der oppener Schleif starten, ier Dir sensorlos Steierung benotzt.
Virdeeler vu sensorlosen Methoden
Sensorlos Steierung bitt Iech vill gutt Virdeeler fir Projeten mat bürstenlosen Gläichstroummotoren. Dir braucht keng extra Sensoren. Dëst mécht Ären Design einfach a zouverlässeg. Dir spuert och Suen a reduzéiert d'Wahrscheinlechkeet vu Sensorproblemer.
Hei ass eng Tabelle déi sensorbaséiert a sensorlos Methoden vergläicht:
Aspekt | Sensorbaséiert Methoden | Sensorlos Methoden |
|---|---|---|
cost | Méi héich wéinst Sensoren a Verkabelung | Méi niddreg well keng Sensoren gebraucht ginn |
Design Komplexitéit | Méi komplex mat zousätzlechen Deeler | Méi einfach mat manner Komponenten |
Zouverlässegkeet | Sensore kënne futti goen oder falsch ausgeriicht sinn | Méi zouverlässeg mat manner kierperlechen Deeler |
Ënnerhalt | Braucht méi Ënnerhalt | Braucht manner Ënnerhalt |
Héich-Vitesse Leeschtung | Net sou gutt bei héijer Geschwindegkeet | Funktionéiert gutt bei héijer Geschwindegkeet |
Dir wäert sensorlos Kontroll op ville Plazen gesinn:
Killventilatoren an HVAC-Systemer benotzen et fir eng konstant Geschwindegkeet.
Drohnen an UAVs benotzen et fir Gewiicht ze spueren a staark Réck-EMF-Signaler ze kréien.
Pompelen a Kompressoren benotzen et do wou Sensoren net passen.
Elektroautoen an E-Bikes benotzen et fir héich Effizienz bei héijer Geschwindegkeet.
Sensorlos Steierung mat Réck-EMF hëlleft Iech eng konstant Geschwindegkeet, méi niddreg Käschten an en einfachen Design fir Äre bürstenlose Gläichstroummotor ze kréien.
5. PID-Geschwindegkeetsregelmethoden
PID fir stabil Geschwindegkeet
E PID-Regler hëlleft Iech d'Geschwindegkeet vun Ärem bürstenlose Gläichstroummotor ze kontrolléieren . Hie kontrolléiert déi gewënscht Geschwindegkeet an déi erreecht Geschwindegkeet. Wann et en Ënnerscheed gëtt, ännert en d'Leeschtung vum Motor. Dëst hëlleft all Feeler an der Geschwindegkeet ze korrigéieren. Vill Fabriken benotzen dës Method. Et hält de Motor op der richteger Geschwindegkeet, och wann d'Laascht ännert.
E PID-Regler huet dräi Deeler. Den proportionalen Deel korrigéiert Geschwindegkeetsfeeler séier. Den integralen Deel läscht kleng Feeler, déi laang daueren. Den derivativen Deel verhënnert, datt de Motor d'Zilgeschwindegkeet iwwerschreit.
D'PID-Regler suergt dofir, datt de Motor roueg a stänneg leeft. Si hëlleft och, Geräischer a Schwéngungen an Ärem bürstenlose Motor ze reduzéieren.
Hei ass eng Tabelle déi weist, wéi d'PID-Regler d'Geschwindegkeet vun der bürstenloser Gläichstroummotor ënnerstëtzt:
Aspekt | Beschreiwung |
|---|---|
Kontrollmethod | De PID-Regler ännert d'Geschwindegkeet direkt. |
Feeler Minimaliséierung | Et mécht den Ënnerscheed tëscht der gewënschter an der tatsächlecher Geschwindegkeet méi kleng. |
Simulatioun Tool | Dir kënnt MATLAB/Simulink benotze fir Geschwindegkeetskontroll ze testen a modelléieren. |
Leeschtung Analyse | D'PID-Regelung mécht d'Geschwindegkeet besser a méi stabil. |
Praktesch Uwendung | Dir kënnt d'Astellungen upassen fir eng besser Geschwindegkeetskontroll. |
PID-Regler hëllefen Iech eng besser Geschwindegkeet, manner Kaméidi an eng méi roueg Motorbewegung ze kréien.
Tuning Tipps
Dir musst Äre PID-Regler op déi bescht Geschwindegkeet astellen. Als éischt, setzt eng Bewegungsspur op fir ze kucken, wéi de Motor sech beweegt. Bréngt de Regler de Motor séier op eng nei Plaz. Fänkt mat engem klenge proportionale Gewënn (Kp) un. Setzt den Integralgewënn (Ki) an de Limit (Ilim) op Null. Maacht den Ofleedungsgewënn (Kd) fënnef Mol méi grouss wéi Kp.
Follegt dës Schrëtt fir Äre PID-Regler ofzestëmmen:
Opsetzen vun enger Bewegungsspur fir de Motorkommando, déi gewënscht Positioun an déi tatsächlech Positioun.
Loosst de Controller eng Schrëttbewegung maachen.
Ännert Kp, Kd a Ki jee no der Verhale vum Motor.
Passt op ze vill Bewegung oder lues Beweegungen op. Ännert d'Gains fir dës ze korrigéieren.
Problemer kënnen optrieden, wann d'PID-Astellungen falsch sinn, d'Stroumversuergung net konstant ass oder Problemer mam Undriffskrees gëtt. Dir kënnt dës Problemer léisen, andeems Dir d'PID-Astellungen ännert an d'Stroumversuergung an de Undriffskrees iwwerpréift.
Hei ass eng kuerz Anleitung fir d'Tuning:
Maacht d'Proportionalastellung méi héich, fir datt de Motor méi séier reagéiert, awer passt op, datt d'Beweegung net ze vill ass.
Benotzt d'Integralastellung fir kleng Feeler ze korrigéieren an d'Geschwindegkeet no beim Zil ze halen.
Ännert d'Derivatiounsastellung fir ze vill Bewegung ze stoppen an de Motor stabil ze halen.
Dir kënnt PID-Regler fir vill Projeten mat bürstenlosen Gläichstroummotoren benotzen . Dës Method hëlleft d'Geschwindegkeet konstant ze halen an Äre Motor besser ze funktionéieren.
Dir hutt fënnef gutt Weeër geléiert fir d'Geschwindegkeet vun engem bürstenlose Gläichstroummotor ze kontrolléieren. All Method - PWM, Spannungssteierung, Feedback mat zouenen Schleifen, sensorlos Steierung a PID - hëlleft Iech stabil a präzis Resultater ze kréien. Studien weisen datt PID den Iwwerschwemmung vun 71% op bal guer näischt reduzéiere kann. PWM mat digitale Prozessoren léisst d'Motore besser funktionéieren. Wann Dir eng Method auswielt, kuckt op dës wichteg Saachen:
Metric | Firwat Et ass wichteg |
|---|---|
Speed Selektioun | Hält Äre Motor stabil a spuert Energie |
Spannungskompatibilitéit | Verhënnert datt de Motor ze waarm gëtt |
Noise Level | Gutt fir Plazen, wou et roueg muss sinn |
Wann Dir méi wësse wëllt, kuckt Iech sensorlos Methoden, Réck-EMF-Detektioun a intelligent Tools wéi neuronal Netzwierker un. Dës kënnen Äre Projeten nach besser funktionéieren.
FAQ
Wat ass dee einfachste Wee fir d'Geschwindegkeet vun engem bürstenlosen DC-Motor ze kontrolléieren?
Dir kënnt PWM-Geschwindegkeetsregelung benotzen. Si funktionéiert mat de meeschte Controlleren. Dir braucht nëmmen e Mikrocontroller an e Motorundriff. PWM erméiglecht Iech reibungslos a präzis Geschwindegkeetsännerungen.
Kënnt Dir Spannungsregelung fir all bürstenlos Gläichstroummotoren benotzen?
Dir kënnt Spannungsregelung fir vill Motoren benotzen . Verschidde Motoren brauchen eng Mindestgeschwindegkeet fir d'Géigenelektromagnetismus-Mesure. Kuckt ëmmer d'Datenblat vun Ärem Motor ier Dir Iech fir eng Spannungsregelung entscheet.
Firwat brauch een Sensoren fir eng zougemaach Regelung?
Sensoren hëllefen Iech, de Motor op der richteger Geschwindegkeet ze halen. Hallsensoren an Encoderen schécken Signaler un de Controller. Mat Sensoren kritt Dir eng besser Genauegkeet a Stabilitéit.
Ass sensorlos Steierung zouverlässeg fir Héichgeschwindegkeetsmotoren?
Sensorlos Steierung funktionéiert gutt bei héije Geschwindegkeeten. Dir braucht keng extra Sensoren. Vill Drohnen a Ventilatoren benotzen sensorlos Steierung fir eng einfach a zouverlässeg Geschwindegkeetsmanagement.
Wéi kann een e PID-Regler op d'Motorgeschwindegkeet astellen?
Fänkt mat engem niddrege proportionale Gewënn un. Erhéicht en lues a lues. Stellt Integral- an Ofleedungsgewënn an, nodeems Dir d'Äntwert vum Motor getest hutt. Passt op Iwwerschwemmungen op a passt d'Gewënn un, fir d'Geschwindegkeet konstant ze halen.