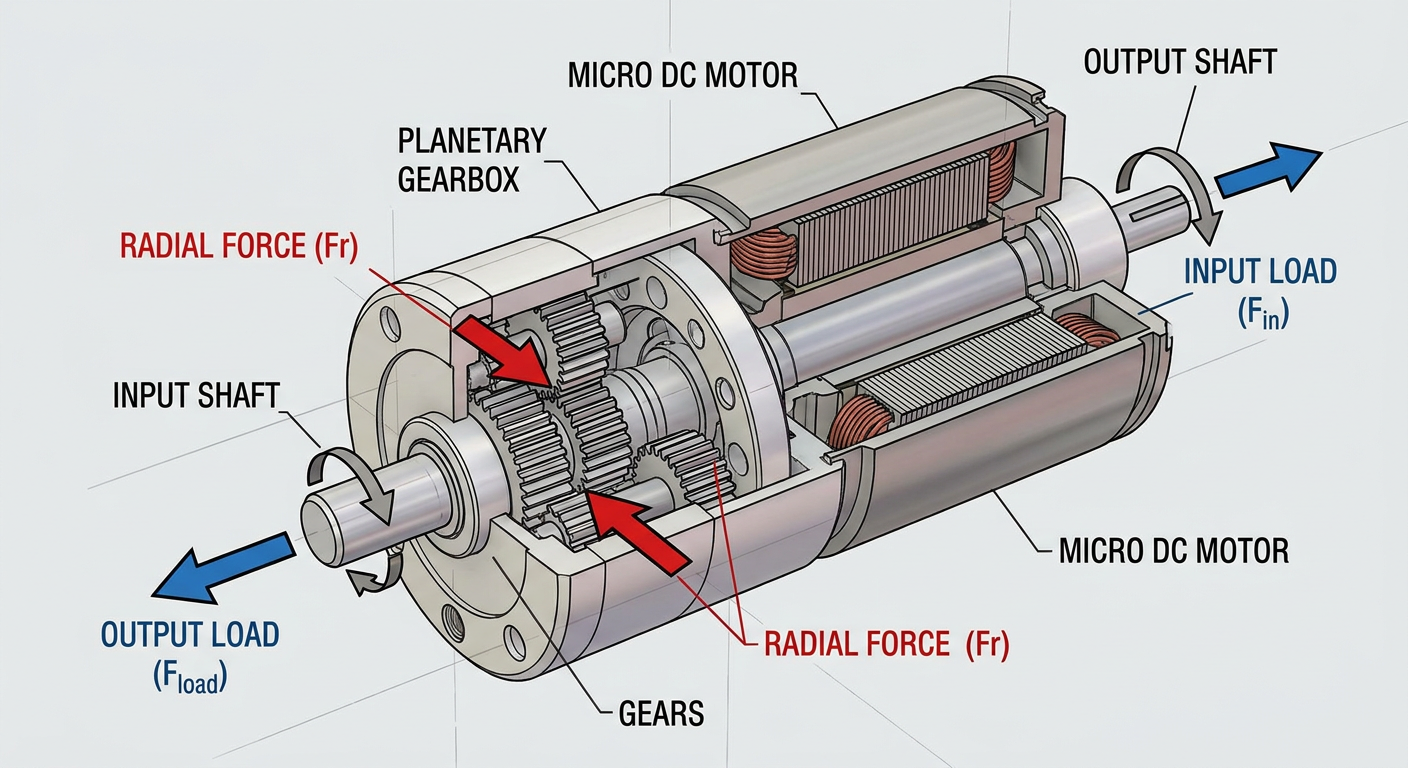
E chirurgesche Roboter brauch Robotermotoren, fir sech am Operatiounssall präzis ze beweegen. Robotermotoren änneren elektresch Energie a kontrolléiert Bewegung. Dëst hëlleft dem Roboter präzis a zouverlässeg ze sinn. Méi wéi 90% vun de Roboter a Fabriken benotze Robotermotoren fir Präzisioun. Dëst weist, wéi wichteg se an der fortgeschrattener Robotik sinn. Motoren wéi Servo- a Steppermotoren hëllefen de Roboter, Aufgaben all Kéier op déiselwecht Manéier ze maachen. Bei der Fabrikatioun vu medizineschen Apparater kënne Robotermotoren ganz kleng Quantitéiten beweegen. Dëst beweist, datt se fir Präzisiounsaarbechte gebraucht ginn. Ouni de richtege Motor kënne Roboter sech net stänneg beweegen oder datselwecht ëmmer erëm maachen.
Schlëssel
Robotermotoren hëllefen Roboter sech richteg ze beweegen. Si loossen Roboter déiselwecht Aarbecht e puer Mol ouni Feeler maachen. Dëst ass ganz wichteg an der Chirurgie an an der Fabrikatioun vu Saachen.
Et gëtt verschidden Zorte vu Motoren, wéi Servo-, Schrëtt- a bürstenlos Gläichstroummotoren. All Typ hëlleft bei Saachen ewéi präzis ze sinn, séier ze beweegen oder eng gutt Kontroll ze hunn. De beschte Motor hänkt dovun of, wat de Roboter maache muss.
Feedbacksystemer a intelligent Kontrollmethoden hëllefen de Motoren, hir Bewegung direkt z'änneren. Dëst hält d'Roboter stabil a léisst se virsiichteg schaffen.
Wann ee gutt Motoren auswielt a se mat Sensoren a Controller benotzt, funktionéiere Roboter besser. Et hëlleft och, datt Roboter méi laang halen a manner dacks futti ginn.
Robotermotoren hëllefen Roboter méi séier a méi sécher ze schaffen. Si hëllefen och Roboter manner Offall ze produzéieren. Dëst mécht Robotermotoren ganz wichteg fir intelligent a virsiichteg Maschinnen an der Zukunft.
Robotikmotoren a Präzisioun
Genauegkeet an Widderhuelbarkeet
Robotermotore si ganz wichteg fir Genauegkeet a Widderhuelbarkeet. Dës gi gebraucht, well Roboter déiselwecht Aarbecht e puer Mol maachen. Roboter däerfen keng Feeler maachen. A Fabriken placéieren Roboter all Kéier Deeler op déiselwecht Plaz. An der Chirurgie musse Roboter ganz virsiichteg beweegen, fir Feeler ze vermeiden. Robotermotore wéi bürstenlos Gläichstroummotoren, Schrëttmotoren a Servomotoren hëllefen, d'Bewegung genee ze kontrolléieren.
Fortgeschratt Sensoren, wéi Encoderen a Resolver, hëllefen bei der Positiouns- a Geschwindegkeetskontroll. Dës Sensoren iwwerpréiwen, wou de Robotermotor ass a wéi séier e sech beweegt. De Roboter benotzt dës Donnéeën, fir seng Bewegung ze fixéieren a präzis ze bleiwen. Encoderen kënne ganz kleng Distanzen moossen. Dëst ass néideg fir Aarbechten ewéi d'Handhabung vu Hallefleiterwaferen a Mikroassembléierung. Widderhuelbarkeet bedeit, datt de Roboter all Kéier op déiselwecht Plaz zréckgeet. Dëst hänkt vum Robotermotor, dem Kontrollsystem an de Sensoren of. E puer Firmen benotzen speziell Encoderen, wéi den AksIM-2 an den ATOM vu Renishaw, fir eng grouss Widderhuelbarkeet.
Robotermotore benotzen och intelligent Kontrollmethoden, wéi feldorientéiert Kontroll a modellprädiktiv Kontroll. Dës hëllefen dem Motor sech ze änneren, wann d'Laascht ännert, a reduzéieren d'Feeler. Feldorientéiert Kontroll erlaabt dem Roboter den Dréimoment an d'Geschwindegkeet unzepassen fir eng besser Genauegkeet. Gutt Motoren, Sensoren a Kontrollsystemer hëllefen de Roboter mat héijer Genauegkeet a Widderhuelbarkeet ze schaffen.
Bemierkung: D'Kontroll an d'Reparatur vu Robotermotoren a Sensoren hëlleft dacks, se genee a widderhuelbar ze halen.
Bewegungskontroll a Stabilitéit
Roboter brauchen eng stabil Bewegung, dofir si Robotermotore wichteg. Roboter musse sech reibungslos beweegen a richteg ophalen. Motore mat zougemaachter Kontroll benotze Feedback vu Sensoren, fir hir Funktiounsweis ze kontrolléieren an z'änneren. Dëst Feedback hëlleft dem Motor d'Schwëckelen ze reduzéieren an d'Saachen reibungslos ze halen. Mat zougemaachter Kontroll kënnen d'Roboter tëscht de Modi wiesselen, sou datt se d'Synchroniséierung net verléieren oder wackelen, wa se gestoppt ginn.
Encoder si wichteg fir Bewegungskontroll a Stabilitéit. Inkrementalencoder schécken Signaler fir d'Positioun a Geschwindegkeet ze verfollegen. Absolutencoder ginn e spezielle Wäert fir all Punkt, sou datt Roboter ëmmer hir Plaz kennen, och no engem Stroumausfall. Magnéitesch Encoder funktionéieren op schwéiere Plazen. Optesch Encoder ginn besser Detailer fir méi Genauegkeet. Den Encoder, deen Dir wielt, ännert wéi stabil a präzis de Roboter sech beweegt.
Intelligent Kontrollmethoden, wéi zum Beispill feldorientéiert Kontroll, hëllefen nach méi bei der Bewegungskontroll. Dës erlaben et Roboter, hir Geschwindegkeet ze änneren oder ze verlangsamen, wat de Kaméidi an d'Schwëckelen reduzéiert. En héije Dréimoment bei niddrege Geschwindegkeete hëlleft Roboter, séier ze reagéieren a sech präzis ze beweegen, wat fir Roboteräerm a Maschinnen entscheedend ass. Zougemaach Schleife-Schrëttmotore si méi zouverlässeg a funktionéieren besser, dofir si se gutt fir Aarbechten, déi stabil a präzis Beweegunge brauchen.
Haaptgrënn fir datt Robotermotoren d'Beweegungskontroll an d'Stabilitéit verbesseren:
Feedback vun Encoderen a Sensoren a Echtzäit
Intelligent Kontrollmethoden wéi Feldorientéiert Kontroll
Zougemaachte Systemer, déi d'Schüttelen reduzéieren a besser funktionéieren
Gutt Motoren, déi fir roueg Beweegunge gemaach sinn
Robotermotore gi gebraucht, well se Roboteren hëllefen, sech präzis ze beweegen, stabil ze bleiwen an Aufgaben an all fortgeschratt Robotik ze widderhuelen.
Aarte vu Robotermotoren

Robotermotore si ganz wichteg fir datt Roboter sech gutt beweege kënnen. All Motortyp hëlleft Roboter sech ze beweegen, präzis ze sinn a besser ze schaffen. De richtege Motor ze wielen hëlleft Roboter schwéier Aarbechten mat héijer Präzisioun ze maachen.
Motor Typ | Genauegkeet & Kontroll | Dréimoment Charakteristiken | Geschwindegkeet & Kaméidi | Typesch Applikatiounen |
|---|---|---|---|---|
Servo Motore | Héich Genauegkeet mat Feedbackkontroll; präzis Wénkelpositionéierung | Héije Dréimoment bei héijen Drehzahlen; hält dynamesch Lastvariatiounen oprecht | Gëeegent fir Héichgeschwindegkeet; zouverléisseg a stabil Leeschtung | Roboteräerm fir präzis Gelenkkontroll, Schweessen, Lackéieren, Paletten |
Stepper Motors | Héich Genauegkeet mat Open-Loop-Steierung; fixe Schrëttwénkelen | Héije Dréimoment bei niddrege Geschwindegkeeten; hält d'Positioun stänneg | Niddreg Héchstgeschwindegkeet; haart a kann ënner kontinuéierleche maximale Stroum iwwerhëtzen | 3D-Drécker, CNC-Maschinnen, Roboteräerm fir Präzisiounsaufgaben mat niddreger Geschwindegkeet |
Brushless DC Motors (BLDC) | Mëttelméisseg bis héich Genauegkeet; reibungslos Operatioun mat elektronescher Kommutatioun | Héije Dréimoment bei niddrege Geschwindegkeeten; effizient mat gerénger Reibung an Hëtzt | Héich maximal Geschwindegkeet (Dausende bis Zéngdausende vun U/min); niddrege Kaméidi | Drohnen, Buedemroboter, Roboter déi kontinuéierlech benotzt ginn a glat a séier Bewegung erfuerderen |
Servomotoren fir Präzisioun
Servomotore si super fir Roboter, déi präzis musse sinn. Si benotze Feedbacksystemer wéi Encoderen, fir hir Positioun a Geschwindegkeet ze kontrolléieren. De Roboter kritt stänneg Updates. Dëst hëlleft dem Motor sech séier ze wiesselen a bleift op der Plaz. De Feedback-Schleife suergt dofir, datt de Roboter sech all Kéier an déiselwecht Richtung beweegt. Dëst ass wichteg fir Aarbechten ewéi Schweessen oder Chirurgie.
Grënn firwat Servomotore gutt fir Präzisioun sinn:
Si kënnen déiselwecht Bewegung bal perfekt widderhuelen.
De Motor geet nëmmen esou séier wéi néideg, dofir ass et roueg.
Servomotore si kleng, staark an einfach ze benotzen.
Feldorientéiert Kontroll an héichopléisend Encoder hëllefen, kleng Ännerungen ze maachen.
Servomotore benotzen och intelligent Controller. Dës Controller hëllefen mat Leeschtung, Stroum a Kontroll. Dëst erlaabt Roboter präzis ze bleiwen, och wann d'Laascht sech séier ännert.
Schrëttmotoren an der Robotik
Schrëttmotore funktionéieren op eng aner Manéier. Si beweege sech a Schrëtt, sou datt de Roboter weess wou e sech befënnt. Dëst bedeit datt keng extra Sensore gebraucht ginn. Et mécht d'Saache méi einfach a méi bëlleg. Schrëttmotore si ganz genee bei niddrege Geschwindegkeeten. Si kënnen hir Plaz gutt halen. Dëst ass gutt fir 3D-Drécker, CNC-Maschinnen a Roboteräerm.
Firwat Schrëttmotoren mat Präzisioun hëllefen:
Si erlaben Roboter Positioun, Geschwindegkeet a Beschleunigung ze kontrolléieren.
Mikrostepping mécht d'Beweegunge méi glat a manner wackleg.
D'Schrëtt vum Motor hëllefen de Roboteren, déiselwecht Aarbecht ëmmer erëm ze maachen.
Schrëttmotore benotzen Treiberschaltkreesser a Mikrocontroller. Dës hëllefen déi richteg Signaler un de Motor ze schécken. Mikrostepping a gutt Treiber maachen de Motor besser a méi präzis funktionéieren.
Gläichstroummotoren a Kontroll
Gläichstroummotore si wichteg, well se d'Geschwindegkeet an den Dréimoment einfach änneren kënnen. Al Gläichstroummotore hunn kee Feedback, awer nei benotzen Encoder oder Hallsensoren. Dës Sensore kontrolléieren d'Geschwindegkeet an d'Positioun. Dëst hëlleft dem Roboter direkt Ännerungen ze maachen, fir eng besser Kontroll ze kréien.
Haaptmethoden fir Gläichstroummotoren a Roboter ze steieren:
Geschlossene Réckkopplung, wéi PID-Regler, suergt fir eng korrekt Genehmegung.
Pulsbreetmodulatioun (PWM) ännert d'Spannung fir Energie ze spueren an d'Hëtzt ze senken.
Intelligent Algorithmen, wéi zum Beispill feldorientéiert Kontroll, hëllefen, wann d'Laascht sech ännert.
Gläichstroummotore si effizient, besonnesch bürstenlos. Si ginn en héijen Dréimoment bei niddregen Drehzahlen a si roueg. Si halen eng laang Zäit. Roboter benotze Gläichstroummotore fir eng stänneg Bewegung a séier Reaktioun. Eng gutt Kontroll an en Design maachen Gläichstroummotore wichteg fir Präzisioun a Roboter.
Tipp: Wielt e Robotermotor mat Feedback a intelligenter Steierung. Dëst hëlleft dem Roboter bei all Aarbecht präzis, effizient a zouverlässeg ze sinn.
Präzisioun a Roboterapplikatiounen
Industriell Automatioun
Industriell Automatiséierung benotzt Robotermotoren fir präzis a stabil Aarbecht. Roboteräerm a Multiachssystemer benotze Servomotoren. Dës Motoren hëllefen bei schwéiere Beweegungen, déi zesumme musse funktionéieren. Schrëttmotore si wichteg fir Aarbechten, déi eng virsiichteg Kontroll erfuerderen. Roboter benotzen dës Motoren fir Deeler ze beweegen a Fërderbänner ze bedreiwen. Si hëllefen de Roboter, Saachen op déi richteg Plaz ze bréngen. Robotermotoren suergen dofir, datt all Beweegung reibungslos ass a kann nach eng Kéier gemaach ginn. Si hëllefen de Roboter och, manner Feeler ze maachen a manner Reparaturen ze brauchen.
Motor Typ | Leeschtung Impakt | Auswierkunge vun der Zouverlässegkeet |
|---|---|---|
Brush DC | Einfach ze benotzen, net deier | Braucht méi Reparatur, hält net sou laang |
Brushless DC | Funktionéiert gutt, net haart | Braucht manner Reparatur, hält méi laang |
stepper | Gutt a luesen, virsiichtege Beweegungen | Funktionéiert gutt fir einfach Aarbechten |
Servo | Ganz virsiichteg Beweegungen, kënne schwéier Aarbechten ausféieren | Ganz stabil, awer méi Deeler ze verwalten |
Nei Motorundriff a 48-V-Systemer maachen Roboter méi sécher a besser. Robotermotoren hëllefen de Fabriken, ganz virsiichteg a séier ze schaffen.
Medizinesch a chirurgesch Robotik
Medizinesch Roboter brauchen Motoren, déi sech sanft a virsiichteg beweegen. Dës Motoren musse ganz präzis sinn. Spezial bürstenlos Gläichstroummotoren a schlitzlos Motoren stoppen ruckarteg Beweegungen. Magnéitesch Encoderen ginn direkt Feedback, sou datt d'Beweegunge méi korrekt sinn. Motoren, déi kleng a liicht sinn, passen an kleng Tools a reagéiere séier.
Roboteräerm an der Chirurgie kënne sech besser beweegen ewéi eng mënschlech Hand.
D'Beweegunge vum Chirurg ginn vum Roboter fir exakt Aktiounen kopéiert.
3D-Biller a stänneg Roboterbeweegunge hëllefen d'Sécherheet vun de Patienten.
Robotermotore stoppen mam Zidderen a loossen d'Dokteren méi kleng Schnëtter maachen , sou datt d'Leit méi séier heelen.
Dës Saache weisen, firwat Robotermotore fir sécher a stabil medizinesch Roboter gebraucht ginn.
Laboratoire a Mikro-Assembléierung
Laborroboter a Mikromontage brauchen Motoren, déi sech ganz präzis beweegen . E puer Aarbechten erfuerderen Beweegunge vu bis zu 40 Nanometer. Motoren funktionéieren mat Kameraen a Servosystemer fir kleng Deeler auszeriichten. Roboter kënne kleng Saache handhaben, déi d'Leit net kënnen. Spezial Aktuatoren a Mikropinzetten benotze Robotermotoren fir schwéier Montageschrëtt.
Motoren hëllefen Roboteren, kleng Deeler genau richteg ze placéieren an auszeriichten.
Force Feedback a Laser kontrolléieren ob d'Beweegunge richteg sinn.
Roboter kënnen Deeler vun bis zu 10 Mikrometer zesummesetzen, wat hëlleft bei der Fabrikatioun vu Saachen fir d'Wëssenschaft an d'Medizin.
Robotermotore erlaben et Labor- a Mikromontageroboter virsiichteg a stabil Aarbecht bei usprochsvollen Aarbechten ze maachen.
Auswiel vu Motoren fir Präzisioun
Kontroll a Feedback
D'Auswiel vun de richtege Robotermotoren fänkt mat Kontroll a Feedback un . Roboter brauchen eng gutt Kontroll fir sech all Kéier präzis ze beweegen. Zougemaach-Loop-Feedbacksystemer benotze Sensoren a Controller fir Positioun a Geschwindegkeet ze kontrolléieren. Dës Systemer hëllefen de Roboter hir Beweegungen direkt ze korrigéieren. Héichopléisend Encoderen a Smart Controller, wéi PID- oder Modellprädiktivcontroller, hëllefen de Roboter genee Plazen z'erreechen. Roboter benotzen dës Tools fir manner Feeler ze maachen a präzis ze bleiwen.
Modern Roboter benotze staark Kontrollmethoden. Adaptiv Kontroll an optimal Kontroll hëllefen de Roboter mat Ännerungen am Gewiicht oder der Ëmgéigend ëmzegoen. KI-baséiert Algorithmen hëllefen de Roboter elo Saachen z'ignorréieren, déi se kéinte stéieren, sou datt d'Motoren besser funktionéieren. Multiachsfehlerkompensatioun an direkt Miessencoderen erlaben et de Roboter Feeler op ville Achsen ze korrigéieren. Hybridundriff mat Servomotoren a Piezoaktuatoren hëllefen de Roboter a ganz klenge Schrëtt ze beweegen. Dës nei Iddien weisen, firwat Kontroll a Feedback sou wichteg fir Robotermotoren a Präzisiounsaarbechten sinn.
Tipp: Roboter mat fortgeschrattene Feedback- a Kontrollsystemer beweege sech méi glat a méi präzis, och wann d'Aarbecht schwéier ass.
Effizienz an Integratioun
Effizienz an Integratioun si wichteg wann een Robotermotore fir Präzisiounsaarbecht auswielt. Héich Effizienz bedeit, datt Roboter manner Energie verbrauchen a méi kill bleiwen, sou datt d'Motore méi laang halen a besser funktionéieren. An der Robotik benotzen Ingenieuren de Kreislafindex fir ze kucken, wéi gutt e Roboter engem Wee follegt. Dës Zuel weist, wéi gutt de Roboter virsiichteg Aarbecht maache kann an hëlleft ze kontrolléieren, ob d'Motore effizient sinn.
Integratioun bedeit, datt all Roboterdeeler als Team zesumme schaffen. Robotersystemintegratoren suergen dofir, datt Motoren, Controller a Sensoren gutt zesummepassen a funktionéieren. Si benotzen intelligent Programméierung a Bewegungsplanung, fir datt d'Beweegunge vum Roboter ofstëmmen. Dës virsiichteg Astellung mécht d'Roboter méi präzis an effizient. Tester an Iwwerpréiwunge hëllefen, d'Steierprogrammer ze verbesseren, sou datt d'Roboter am richtege Liewen gutt funktionéieren.
Nei Robotermotoren, wéi bürstenlos Gläichstroummotoren a mëll Aktuatoren, hunn d'Roboter méi effizient a zouverlässeg gemaach. Dës Motoren verbrauchen manner Energie, brauche manner Reparaturen a halen méi laang. Servomotoren a piezoelektresch Aktuatoren hëllefen de Roboter sech mat grousser Kontroll a Genauegkeet ze beweegen. Roboter wéi de KUKA LBR iiwa an de Boston Dynamics Atlas weisen, wéi gutt Motoren an Teamwork Roboter wierklech gutt leeschten loossen.
Haaptgrënn, firwat Effizienz an Integratioun fir Robotermotore wichteg sinn:
Héich Effizienz spuert Energie a hëlleft de Motoren méi laang ze halen.
Eng gutt Integratioun mécht Roboter méi präzis a stabil.
Fortgeschratt Motoren an Aktuatoren hëllefen Roboteren, Beweegunge bei schwéieren Aarbechten ze kontrolléieren.
Aktualiséierungen an Ënnerstëtzung suergen dofir, datt d'Roboter optimal funktionéieren.
Robotermotoren hëllefen de Roboter hir Aarbecht mat grousser Genauegkeet ze maachen. Dëst bedeit datt Roboter déiselwecht Aufgab ëmmer gutt maache kënnen, och wann d'Aarbecht schwéier ass. De richtege Motor ze wielen bréngt vill Virdeeler.
Roboter maachen eng besser Aarbecht a si bei all Aufgab méi präzis.
Si schaffen gutt a maachen manner Feeler.
Et gëtt manner Offall, d'Aarbecht geet méi séier, an d'Aarbechtsplaze si méi sécher.
Roboter kënne méi intelligent gemaach ginn a méi Saache maachen.
An Zukunft wäerten Roboter KI benotzen fir se ze kontrolléieren, besser Sensoren hunn an nei Aktuatoren benotzen. Dës nei Tools wäerten de Roboter hëllefen nach besser ze schaffen a méi präzis ze sinn. D'Wiel vun de beschte Robotermotoren hëlleft all Roboter säi Bescht bei Präzisiounsaarbechten ze maachen.
FAQ
Firwat brauche fortgeschratt Roboter Motoren mat Feedbacksystemer?
Feedbacksystemer soen de Roboter wou se sinn a wéi séier se fueren. Roboter benotzen dës Informatioun fir hir Beweegungen direkt ze korrigéieren. Dëst hëlleft hinnen Feeler ze vermeiden an all Kéier datselwecht ze maachen.
Firwat sollten Ingenieuren Servomotore fir héichpräzis Aufgaben wielen?
Servomotoren hunn agebaute Feedback fir eng besser Kontroll. Si erlaben et Roboter, kleng Ännerungen ganz séier ze maachen. Dëst ass super fir Aarbechten ewéi Chirurgie oder Mikromontage, déi eng héich Genauegkeet erfuerderen.
Firwat ass d'Motoreffizienz an der Präzisiounsrobotik wichteg?
Effizient Motoren verbrauchen manner Energie a ginn net sou waarm. Dëst erlaabt Roboter méi laang a méi zouverlässeg ze schaffen. Eng gutt Effizienz bedeit och manner Reparaturen a besser Leeschtung bei schwéieren Aarbechten.
Firwat brauchen verschidden Uwendungen verschidden Zorte vu Robotermotoren?
All Aarbecht brauch seng eege Geschwindegkeet, säin eegenen Dréimoment a seng eege Genauegkeet. Schrëttmotore si gutt fir lues, virsiichteg Beweegungen. Bürstenlos Gläichstroummotore si besser fir séier, glat Beweegungen. De richtege Motor ze wielen hëlleft Roboteren hir Aarbecht mat der richteger Präzisioun ze maachen.