
Ingenieure vu lafende Roboter hunn grouss Problemer wa se Getriebemotorsystemer fir Roboter mat Been bauen. Déi meescht nei zweibeeneg Roboter, wéi de LEO Roboter, benotzen elektresch Undriff mat Getriebe no beim Kierper. Dës Konfiguratioun mécht d'Been méi liicht an hëlleft dem Roboter sech mat méi Kontroll a Geschwindegkeet ze beweegen. Zweibeeneg an aner Roboter mat Been musse vill Problemer léisen fir sech gutt ze beweegen:
Schwiereg Bewegungskontroll wéinst der komplizéierter Dynamik a ville Weeër, wéi de Roboter sech beweege kann.
Gläichgewiicht halen andeems Dir geschichtete Motorkontroll an reflexbaséiert Iddien benotzt.
Sécherstellen, datt de Roboter Energie spuert a stabil bleift, besonnesch wann et ëm Ännerungen am Laf op ongläichem Buedem geet.
Sensorescht Feedback benotzen, fir dem Roboter ze hëllefen, stabil ze goen.
Bioinspiréiert Deeler, intelligent Kontrollpläng a gudden Energieverbrauch si ganz wichteg fir eng besser zweebeeneg Bewegung. Ingenieuren an Hobbyisten kënnen dës Iddien benotzen, fir Roboter op eng stabil, sécher an intelligent Manéier lafen ze loossen.
Schlëssel
Laafroboter mussen e gutt Gläichgewiicht behalen a intelligent Kontroll benotzen, fir sécher op ville Flächen ze goen. D'Wiel vun de beschte Motoren a Gangverhältnisser hëlleft Roboter, sech séier ze beweegen a schwéier Saachen ze droen. D'Benotzung vu Sensoren wéi Kraaftsensoren an Beschleunigungsmesser hëlleft Roboter, hir Schrëtt z'änneren an net erofzefalen. E gudde mechaneschen Design an energiespuerend Deeler hëllefen, datt Roboter méi laang halen a besser funktionéieren. Zweibeenroboter si méi liicht a méi séier, brauchen awer eng virsiichteg Kontroll. Véierbeenroboter si méi stabil a kommen besser op rauem Buedem.
Bedierfnesser vun der Bewegung vun engem lafende Roboter
Stabilitéit a Gläichgewiicht
Stabilitéit ass ganz wichteg fir Roboter mat Been. Ingenieure musse Roboter bauen, déi op flaachem oder humpigen Buedem am Gläichgewiicht bleiwen. Roboter mussen d'Breet an d'Längt vun hire Schrëtt änneren, fir net ze falen. Dëst ass extra wichteg, wann de Buedem sech ännert. D'Gläichgewiicht vun der Säit op déi aner ze halen ass méi wichteg wéi d'Beweegung vun vir op hannen. Real Plazen kënne kniffleg sinn, dofir musse Roboter séier reagéieren, fir stabil ze bleiwen. Kinematesch Beenundriff a bioinspiréiert Aktuatoren hëllefen de Roboter, mat Humpen an ënnerschiddlechen Uewerflächen ëmzegoen. Dës Iddien hëllefen de Roboter, am Gläichgewiicht ze bleiwen an net ze falen, och wann se op Saache treffen.
Tipp: Probéiert Impedanzkontroll am Taskspace an Hybrid-Admittanzkontroll ze benotzen. Dës hëllefen de Roboter, am Gläichgewiicht ze bleiwen, wa se beim Spazéiere géint eppes stoussen.
Kraaft an Dréimoment
Fir datt Roboter gutt lafe kënnen, brauche se Kraaft an Dréimoment . De Roboter brauch genuch Kraaft fir säi Kierper ze hiewen a ze beweegen. Aktuatoren a Gangwiesselwierker schaffen zesummen, fir all Gelenk dat richtegt Dréimoment ze ginn. Bei zweibeenegen a véierbeenegen Roboter gëtt d'Energiesystem Energie un d'Motore. Ingenieuren wielen Gangwiesselverhältnisser, déi Geschwindegkeet a Kraaft ausbalancéieren. Dëst hëlleft de Roboter, sech op all Zorte vu Buedem gutt ze beweegen. Bioinspiréiert Aktuatoren mat Serienelastizitéit hëllefen, Schocken opzehuelen a Feeler ze reduzéieren. Si hëllefen och Energie ze spueren. Dëst mécht, datt Roboter sech besser beweegen a stabil bleiwen am richtege Liewen.
Präzisioun an Effizienz
Präzisioun an Effizienz hëllefen Roboter besser ze lafen. Gutt Getrieber a Reduzéierer erlaben et Ingenieuren, Dréimoment a Geschwindegkeet gutt ze kontrolléieren. Dëst mécht, datt Roboter méi glat a mat manner Feeler lafen. Effizient Getriebemotorsystemer verbrauchen manner Energie a halen méi laang. Si brauche och manner Reparaturen. Kärlos Motoren, bürstenlos Gläichstroummotoren a Servomotoren hunn all hir eege Virdeel fir Roboter mat Been. Déi richteg Deeler ze wielen hëlleft Roboter, sech genau richteg ze bewegen an keng Energie ze verschwenden. Energiespuerend Designen erlaben Roboter méi laang ze schaffen a méi Aarbechten all Dag ze maachen.
Zweibeent Lokomotiounsgetriebemotoren
Motortypen
Ingenieure mussen déi richteg Getriebemotore fir zweibeeneg Roboter auswielen. Déi meescht benotzt Motortypen fir dës Roboter sinn:
Gläichstroummotoren : Dës Motoren beweegen d'Been oder d'Gelenker vum Roboter. Si ginn eng staark Kraaft a kënne gutt mat Sensoren gesteiert ginn. Gläichstroummotoren hëllefen dem Roboter reibungslos ze lafen a séier ze reagéieren.
Servomotoren: Vill Roboter benotze Servomotoren fir hir Gelenker ze beweegen. Servomotore si kleng an einfach ze benotzen. Si erlaben dem Roboter seng Been a genaue Wénkelen ze beweegen, wat wichteg ass fir ze goen.
Schrëttmotoren: Schrëttmotoren hëllefen dem Roboter seng Been op déi richteg Plaz ze beweegen. Si kënnen hir Plaz ouni zousätzlech Kraaft halen. Dëst hëlleft dem Roboter beim Spazéiere stoppen oder Gläichgewiicht ze halen.
Linear Aktuatoren: Dës loossen Deeler sech an enger gerader Linn beweegen. Ingenieuren benotze se mat anere Motoren fir d'Been ze strecken oder no hannen ze zéien. Dëst hëlleft dem Roboter op méi Weeër ze goen.
Pneumatesch oder hydraulesch Aktuatoren: Grouss Roboter benotzen dës heiansdo. Si gi vill Kraaft, wat dem Roboter hëlleft schwéier Saachen ze hiewen oder op ongläichem Buedem ze goen.
Tipp: Denkt un d'Gewiicht vum Roboter, wéi vill Gelenker en huet a wéi séier Dir wëllt datt en trëppelt. Probéiert verschidde Motoren aus fir ze kucken, wéi ee fir Äre Roboter am Beschten funktionéiert.
Dréimoment a Geschwindegkeet
Dréimoment a Geschwindegkeet si ganz wichteg fir wéi bipedal Roboter lafen. D'Gangverhältnisser änneren, wéi séier a staark d'Been vum Roboter sech beweegen. Ingenieuren mussen déi richteg Kombinatioun fannen, fir datt de Roboter gutt leeft.
Kleng Gangverhältnisser maachen, datt d'Been sech méi séier beweegen. Dës benotzen dat eegent Gewiicht vum Roboter fir sech ze bewegen, wat et méi einfach mécht, d'Been hin an hier ze beweegen. Dëst ass gutt fir séier, liicht Schrëtt.
Grouss Verhältnisser hëllefen dem Roboter méi Gewiicht ze droen. Si ginn méi Kraaft, awer maachen d'Been méi lues. Dëst ass besser fir lues, staark Beweegungen, wéi zum Beispill de Kierper vum Roboter eropzehalen.
Variabel Getriebeaktuatoren (VGA) kënnen tëscht schnellen a staarken Astellungen wiesselen. Dëst erlaabt dem Roboter déi bescht Geschwindegkeet oder Kraaft fir all Deel vum Spazéieren ze wielen. Zum Beispill kann en d'Been séier beim Schwéngen beweegen a méi Kraaft beim Stoen ausüben.
Kontrollalgorithmen kënnen dat bescht Gangverhältnis selwer eraussichen. Dëst hëlleft dem Roboter manner Energie ze verbrauchen a besser ze schaffen beim Spazéieren.
D'Ännerung vun den Gangverhältnisser beim Spazéieren erlaabt dem Roboter sech séier ze beweegen a schwéier Laaschten ze droen. Dëst hëlleft dem Roboter, mat Hoppen a Verännerungen um Buedem ëmzegoen.
Bemierkung: Test ëmmer d'Gangverhältnisser mam Controller vun Ärem Roboter aus. Ännert d'Verhältnisser un d'Laafweis vun Ärem Roboter an de Buedem, op deem e laafe wäert.
Kontroll a Sensoren
Fir sécher zweebeeneg ze goen, brauche mir eng gutt Kontroll a Sensoren. Ingenieure benotze Echtzäit-Feedback, fir de Roboter stabil a séier ze halen.
Studien weisen datt Beschleunigungsmesser a Kraaftsensoren am beschte fir Feedback bei bipedale Roboter funktionéieren. Dës Sensoren moossen Saachen wéi Gelenkwénkelen, Geschwindegkeet, Beenpositioun a wéi sech d'Gewiicht vum Roboter beweegt. Dës Donnéeën hëllefen dem Controller vum Roboter ze kontrolléieren ob all Schrëtt sécher ass a séier Ännerungen ze maachen. Mat dëse Sensoren kann de Roboter roden ob e Schrëtt stabil ass ier en en mécht. Dëst hëlleft Fäll ze verhënneren an hält de Roboter am Gläichgewiicht.
Modern Roboter benotzen intelligent Gangkontrollalgorithmen fir besser ze goen. Déi ënnescht Tabelle weist nei Trends a Weeër fir zweebeent Trëppelen ze kontrolléieren:
Fortschrëttstrend | Beschreiwung | Schlësselmethoden / Beispiller |
|---|---|---|
Léierstrategie-baséiert | Hëlleft dem Roboter ze léieren a besser ze ginn, eleng ze goen. | Zentral Mustergeneratioun (CPG), Neuronal Netzwierker (NN), Verstäerkungsléieren (RL); adaptivt Spazéieren, Systemidentifikatioun, Online-Adaptabilitéit |
Multimodal Gangkontrolle | Erlaabt dem Roboter verschidde Weeër vum Spazéieren ze benotzen an tëscht hinnen ze wiesselen. | Gangbibliothéiken, Entscheedungsprozess fir Moduswiessel, Trajektorieverfolgung |
Konform Gangkontrolle | Mécht de Roboter besser am Lafen op ongläichem Buedem a beim Verdächtegen vu Schléi. | Impedanz- a Admittanzkontroll, Spazéiervirlagen mat Beenkonformitéit |
Ingenieure kënnen dës Kontrollideen benotzen, fir dem Roboter ze hëllefen, op neie Plazen ze goen an nei Aufgaben ze maachen. Zum Beispill léisst d'Central Pattern Generation (CPG) d'Been vum Roboter an engem Rhythmus wéi bei Déieren beweegen. Neuronal Netzwierker (NN) hëllefen dem Roboter, schwéier Beweegungen ze léieren a sech z'änneren, wann d'Saachen anescht sinn. Reinforcement Learning (RL) léisst de Roboter besser lafen, andeems hien dovun léiert, wat geschitt.
Tipp: Benotzt Sensorfeedback mat intelligenten Kontrollalgorithmen fir dat bescht zweebeenegt Spazéieren. Test de Controller vun Ärem Roboter op ville Flächen fir sécherzestellen, datt e gutt geet.
Véierfach Getriebemotorsystemer
Beenmechanismen
Véierbeenroboter brauchen staark Been, déi sech béie kënnen. Dëst hëlleft hinnen, sech op ville Buedemaarte ze beweegen. Ingenieuren wielen dacks seriell oder parallel Beendesignen. Dat zweedeelegt seriellt Been gëtt am meeschte benotzt. Et ass einfach a funktionéiert fir vill Aarbechten. E puer véierbeeneg Roboter benotzen hydraulesch Betätigung fir méi Kraaft. Dëst hëlleft hinnen, op rauem Buedem ze goen a schwéier Saachen ze droen. Bio-inspiréiert Designen addéieren flexibel Réckgrat a Méiglechkeeten, Energie ze späicheren. Dës Funktiounen hëllefen de Roboter, Energie ze spueren, wann se traben oder galoppéieren. Wann de Rüssel vum Roboter sech béie kann an Energie späichere kann, beweegt e sech méi wéi Déieren a verbraucht manner Energie.
Fir gutt Beenroboter ze maachen, benotzen Ingenieuren speziell Designmethoden. Si probéieren Kraaft, Geschwindegkeet a Stäerkt auszebalancéieren. Evolutiv Algorithmen hëllefen déi bescht Beenformen a Strukturen ze fannen. Hydraulesch Been kënnen bis zu 94% vun der Kraaft schécken, awer Ingenieuren mussen op Energieverloscht a Pompelen a Ventiler oppassen. D'Zousätzlech vu flexibelen Deeler an elastesche Stécker hëlleft de Roboter sech besser ze beweegen. Awer et mécht d'Kontroll och méi schwéier. Ingenieuren mussen ënnerschiddlech Beendesignen testen fir ze kucken, wat am Beschten fir hire Roboter an de Buedem funktionéiert.
Tipp: Benotzt elastesch Deeler an de Been fir Energie ze späicheren an ofzesetzen. Dëst hëlleft dem Roboter sech méi séier ze beweegen a manner Energie op ongläichem Buedem ze verbrauchen.
Synchronisatioun
D'Synchroniséierung suergt dofir, datt all véier Been sech richteg beweegen. Bei véierbeenege Roboter benotzen Ingenieuren Kontrollpläng wéi Zentralmustergeneratoren (CPGs). CPGs benotzen speziell Oszillatoren, fir d'Bewegung vun all Been ze zäiten. Dëst hëlleft dem Roboter e stabile Gang ze halen, besonnesch op glatem Buedem.
Heiansdo trëfft de Roboter op Unfäll oder de Buedem ännert sech séier. Dann kann d'Synchroniséierung futti goen. Ingenieuren benotzen de Kinetic Momentum Management Algorithmus (KMMA) fir dëst ze behiewen. KMMA léisst all Been säin eegene Schrëtt a Schrëttgréisst behalen. Dëst funktionéiert och wann de Roboter op grouss Unfäll trëfft. Op dës Manéier brauch de Roboter keng extra Kontrollsystemer. Hie bleift stabil beim Lafen oder Dréinen.
Synchroniséierungspläng hëllefen de Roboter, Geschwindegkeet, Richtung a Gläichgewiicht ze kontrolléieren. Indem d'Schrëtt stabil bleiwen, kann de Roboter nei Terrain handhaben a sécher bleiwen. Ingenieure sollten ënnerschiddlech Synchroniséierungspläng ausprobéieren, fir dee beschten fir hire Roboter ze fannen.
Bemierkung: Iwwerpréift ëmmer, wéi de Roboter op verschiddene Buedem leeft. Ännert d'Synchroniséierungsastellungen, fir de Roboter stabil ze halen an Energie ze spueren.
Verdeelt Kontroll
Verdeelt Kontroll erlaabt et véierbeeneg Roboter séier op Buedemännerungen ze reagéieren. All Been huet säin eegene Controller a Sensoren. Dës Konfiguratioun erlaabt dem Roboter direkt op all Been Entscheedungen ze treffen. De Roboter muss net all Signal un en Haaptcomputer schécken. Dëst reduzéiert Verspéidungen an hëlleft dem Roboter stabil ze bleiwen.
Verdeelt Kontroll mécht Roboter méi staark a méi effizient, besonnesch op ongläichem Buedem. Lokal Kontrollschleifen benotzen Kraaft- an Drehmomentsensordaten un de Féiss. Dëst erlaabt dem Roboter seng Beenbeweegungen direkt z'änneren. Wann ee Been de Buedem fréi beréiert, kann de lokale Controller säi Wee séier änneren. De Roboter muss net op héichwäerteg Befeeler waarden. Dëst mécht de Roboter méi onofhängeg a besser am Ëmgang mat Iwwerraschungen.
Ingenieuren benotzen verdeelt Kontroll fir vill Sensoren a bewegend Deeler, wéi zum Beispill kënschtlech Réckgrat, ze verbannen. Dëst hëlleft dem Roboter seng Form z'änneren an d'Gläichgewiicht ze halen. De Roboter kann stabil Gangarten benotzen a säi Schwéierpunkt beweegen, fir oprecht ze bleiwen. Méipunktkontaktféiss, mat Sensoren, hëllefen dem Roboter sech op haarde Buedem ze gräifen an ze beweegen.
Getriebemotorsystemer si wichteg fir d'Handhabung vu verschiddene Buedem. Aktuatoren mat héijem Dréimoment a Planéitgetriebe mat nidderegem Verhältnis ginn Stäerkt a Flexibilitéit. Dës Getriebemotore erlaben et dem Roboter, wann néideg, no hannen ze goen. De Roboter kann op extern Kräfte reagéieren a seng Beweegunge änneren. Kontrollpläng benotzen Sensordaten vun IMUs a Gelenkcoderen, fir d'Schréiegt an d'Ënnerstëtzungsfläch ze roden. De Roboter ännert dann säi Kierper a seng Been, fir de beschte Grëff ze kréien a stabil ze bleiwen.
E puer véierbeeneg Roboter benotzen intelligent Systemer wéi Rapid Motor Adaptation (RMA). Dës Systemer léiere vun de Beweegunge vum Roboter a Sensordaten. De Roboter kann säi Gang a seng Kraaft a Echtzäit änneren, och op neiem oder glattem Buedem. Dës Mëschung aus intelligentem Design a Kontroll hëlleft Roboter, schwéier, verännerlech Plazen ze bewältegen.
Tipp: Benotzt verdeelt Kontroll fir Sensordaten op all Been ze veraarbechten. Dëst hëlleft dem Roboter méi séier ze reagéieren a stabil op ongläichem Buedem ze bleiwen.
Fonktioun | Virdeel fir véierbeeneg Roboter | Beispill vun der Implementatioun |
|---|---|---|
Lokal Kontrollschleifen | Schnell Reaktioun op Ännerungen am Terrain | Setzt d'Kontroller op all Been |
Féiss fir méi Punktekontakt | Besser Traktioun a besser Terrainadaptatioun | Füügt Sensoren op all Fouss bäi |
Héichdrehmoment-Getriebemotoren | Staark, flexibel Bewegung | Planéitesch Getrieber mat nidderegem Verhältnis benotzen |
KI-gedriwwen Adaptatioun | Gang- a Kraaftastellung a Echtzäit | Integratioun vun RMA oder ähnleche Systemer |
Duerch d'Benotzung vu intelligenten Beendesignen, gudder Synchroniséierung a verdeelter Kontroll kënnen Ingenieuren véierfach Roboter bauen, déi sech gutt beweegen, all Buedem handhaben a stabil bleiwen. Dës Léisunge hëllefen den Équipen, Roboter ze bauen, déi fir real Aarbechtsplaze prett sinn.
Roboterbewegung Ingenieurswiesen
Mechanesch Design
De mechaneschen Design beaflosst wéi gutt Roboter sech beweegen. Ingenieure schaffen un der Integratioun vu Getriebemotoren , der Federplazéierung an der Framestruktur. Si benotze parallel Federe fir datt Motoren manner Aarbecht maachen. Dëst spuert Energie a léisst d'Batterien méi laang halen. Méi kleng Motore produzéieren manner Hëtzt. Déi folgend Tabelle weist wichteg Designpunkten op a wéi se Roboter mat Been hëllefen:
Consideratioun | Beschreiwung | Impakt |
|---|---|---|
Parallel Konformitéit (Federn) | Federe hëllefen de Motoren manner Energie ze verbrauchen | Méi kleng Motoren, manner Hëtzt, méi laang Batterielaufzäit |
Auswiel vu Leeschtungsmetriken | Wielt déi bescht Methoden fir d'Leeschtung vu Roboter ze moossen | Besser Motorgréisst a Systemeffizienz |
Prinzip vun der Inertia-Matching | Ofstëmmen d'Gearverhältnisser fir de Motor an d'Laaschtträgheet auszegläichen | Méi séier, méi effizient Aktuatorleistung |
Dynamesch Trajektoriebelaaschtung | Benotzt richteg Foussgängerdaten fir Motoren an Transmissiounen ze wielen | Sécherstellen, datt d'Wieler an der realer Roboterbewegung funktionéieren |
Kompromësser bei der Fréijoerssteifheet | Gläichgewiicht tëscht de Federsteifheeten fir Geschwindegkeet a Kraaftspuerung | Fannt déi bescht Steifheet fir all Roboterbewegung |
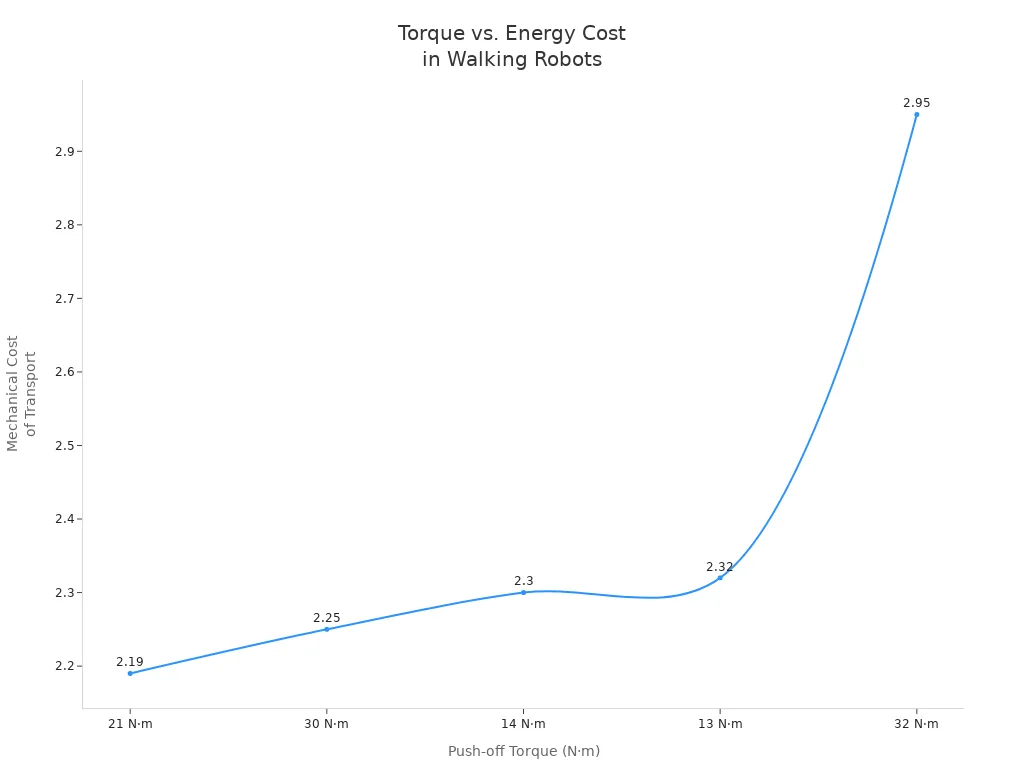
Ingenieure mussen Dréimoment a Geschwindegkeet ausbalancéieren. Méi Dréimoment léisst Roboter méi séier lafen, awer verbraucht méi Energie. Déi ënnescht Tabelle weist, wéi sech d'mechanesch Käschte mam Dréimoment änneren:
Rekonfiguréierbar Frameworks hëllefen Roboteren nei Aufgaben ze maachen. Dës erlaben et Roboteren, hir Bewegung fir ënnerschiddlech Buedem ze änneren. Modular Deeler an justierbar Rieder maachen Roboter méi flexibel a méi staark.
Sensor Integratioun
Sensorintegratioun hëlleft Roboter méi präzis ze lafen. Ingenieure benotze vill Sensoren wéi Laserscanner, Gyroskoper, Beschleunigungsmesser, Kraaft-Dréimoment-Sensoren a Drocksensoren. Si vermëschen dës Sensoren mat Hëllef vun der Sensorfusioun. Dëst vermëscht Kinematik-, Trägheets-, Visiouns- an LIDAR-Daten fir eng besser Zoustandsschätzung.
Léierbaséiert Strategien benotze Weltmodeller fir Sensordaten ze botzen. Dës Modeller hëllefen Roboteren, mat Sensorrauschen a Verännerungen an der realer Welt ëmzegoen. Ingenieuren benotzen Trajektoriegeneratoren mat sensoreschem Feedback. Dëst erlaabt Roboteren, op ongläichem Buedem ze goen. Drocksensoren an de Roboterféiss liwweren Kontaktdaten. Dëst hëlleft beim Grëff a beim reibungslosen Trëppelen.
Tipp: Probéiert Kartierungsalgorithmen an d'Entfernung vun Artefakten. Dës hëllefen de Roboter de Buedem besser mat bëllege Sensoren ze gesinn.
Kontroll Algorithmen
Kontrollalgorithmen soen de Roboter wéi se sech beweege sollen. Ingenieuren benotzen e puer Haaptkontrollmethoden:
Kontroll Algorithmus | Beschreiwung | D 'Stärken | Beschränkungen |
|---|---|---|---|
Zentral Mustergeneratoren | Déiererythmen kopéieren fir d'Been ze beweegen | Adaptiv, rhythmesch, bioinspiréiert | Net sou gutt op schwieregem Buedem |
Modell Prädiktiv Kontroll | Plangt Aktiounen op Basis vun zukünftege Prognosen | Gutt an der Erhuelung, equilibréiert Kontroll | Braucht vill Computerleistung |
Verstäerkung Léieren | Léiert aus Erfahrung besser ze goen | Léiert Problemer, spuert Energie | Funktionéiert vläicht net gutt op neiem Buedem |
GA-optimiséiert PID-Regler | Benotzt genetesch Algorithmen fir PID ofzestëmmen | Präzis, séier, manner Feeler | Méi schwéier op richtege Roboter ze benotzen |
Ingenieuren vermëschen dës Algorithmen dacks fir eng Hybridsteierung. Zum Beispill benotze si CPGs fir einfach Spazéieren an MPC fir Gläichgewiicht. Dëst hëlleft Roboter mat Been am richtege Liewen stabil an effizient ze bleiwen.
Energiemanagement
Energiemanagement hëlleft Roboter méi laang ze schaffen. Ingenieuren wielen Motoren, Undriff a Controller, déi manner Energie verbrauchen. Si schreiwen Programmer fir keng Energieverschwendung méi ze maachen. Reegelméisseg Kontrollen halen all Deeler gutt funktionéierend a spueren Energie. Regenerativ Bremsen erlaben et Roboter, Energie beim Beweegen zréckzekréien.
Wielt effizient Deeler fir Energie ze spueren.
Roboter programméieren, fir keng Energie ze verschwenden.
Halt Roboter a guddem Zoustand fir Energie ze spueren.
Benotzt regenerativ Bremsen fir Energie zréckzekréien.
Dës Schrëtt hëllefen Roboter mat Been méi laang ze halen a besser ze schaffen. E gudden Energiemanagement bedeit, datt Roboter méi effizient, zouverlässeg a manner kaschten am Betrib.
Bipedal vs. Véierféisseg Locomotion
Stäerkten a Schwächen
Ingenieure kucken sech zweibeent a véierbeent Roboter un, fir ze kucken, wéi ee vun hinnen am beschte funktionéiert. All Typ huet Vir- an Nodeeler fir sech an der realer Welt ze beweegen. Déi ënnescht Tabelle weist, wéi se sech a punkto Bedierfnesser u Getriebemotoren, Gläichgewiicht a Kontroll ënnerscheeden:
Aspekt | Véierfërmeg Beweegung | Zweibeent Bewegung |
|---|---|---|
Ufuerderunge fir de Motordrehmoment | Braucht méi staark Motoren fir Gläichgewiicht a laang Been. | Benotzt manner Dréimoment, awer brauch virsiichteg Kontroll. |
Gear Verhältnis | Benotzt méi grouss Gangverhältnisser fir méi Kraaft, awer méi lues. | Méi haart Kontroll ännert d'Funktiounsweis vu Motoren. |
Stabilitéit | Véier Been maachen et stabil, kënne staark Motoren benotzen. | Zwee Been si manner stabil, brauch intelligent Kontroll. |
Kontroll Komplexitéit | Méi einfach ze kontrolléieren, well et gutt steet. | Méi schwéier ze kontrolléieren, brauch méi Computerleistung. |
Systemgewiicht a Komplexitéit | Méi schwéier wéinst grousse Motoren a Getrieber. | Méi liicht, awer d'Kontroll ass méi schwéier. |
Speed | Net sou séier, well et sech op Kraaft konzentréiert. | Et kann méi séier goen, mee et ass schwéier, am Gläichgewiicht ze bleiwen. |
Zweebeeneg Roboter beweege sech lieweg a si méi liicht. Mee si brauchen intelligent Kontroll fir net ze falen. Véierbeeneg Roboter si méi stabil a kënnen op ongläichem Buedem goen. Mee si si méi schwéier a manner séier.
Applikatiounsszenarien
Zweebeeneg a véierbeeneg Roboter gi fir verschidden Aarbechten agesat. Déi folgend Tabelle weist wou all Typ am beschte funktionéiert:
Roboter Aart | Gemeinsam Applikatioun Szenarie | Beschreiwung an Beispiller |
|---|---|---|
Bipedal Roboter | Gëtt benotzt fir Saachen ze bauen, ze reparéieren a fir riskant Aarbechten. Beispill: Zifferroboter. | |
Bipedal Roboter | De Leit hëllefen, besser ze ginn, Patienten ze versuergen an den eelere Leit ze hëllefen. | |
Bipedal Roboter | Sich a Rettungsmissiounen | Fuert duerch geféierlech Plazen, Schutt a Lächer. Gutt fir Nuklear- oder Ënnerwaasseraarbecht. |
Bipedal Roboter | Ënnerhaalung an Educatioun | Sidd als lëschteg Enseignanten, Performeren oder Spillpartner aktiv. |
Véierféisseg Roboter | Navigatioun am komplexen Terrain | Gitt iwwer mëllen, schwieregen Terrain mat spezieller Kontroll. |
Véierféisseg Roboter | Imitatioun vun Déierebewegungen | Beweegt Iech wéi Déieren a maacht cool Tricker. |
Véierféisseg Roboter | Aufgaben vun der Lokomotivmanipulatioun | Benotzt d'Been fir ze goen an gläichzäiteg Aufgaben ze maachen. |
Véierféisseg Roboter | Fuerschung an Entwécklung | Probéiert nei Kontrolliddien a Weeër aus, fir op onerwaartem Buedem ze goen. |
Zweebeeneg Roboter passen a Plazen, déi fir Mënsche geduecht sinn. Véierbeeneg Roboter si besser dobaussen an op schwieregen Plazen.
Design Tips
Ingenieure kënnen Roboter besser lafe loossen andeems se dës Tipps benotzen:
Benotzt verlinkt Deeler wéi Véierbalken oder Pantographen, fir datt bipedal Roboter sech mat manner Motoren gutt beweege kënnen.
Wielt staark Materialien, déi dozou passen, wou de Roboter hi soll.
Wielt d'Stroumversuergungssystem fréi, sou datt et mat de Motoren zesummepasst.
Füügt Sensoren derbäi, déi dem Roboter bei der Aarbecht hëllefen, wéi zum Beispill fir Hindernisser ze gesinn oder de Buedem ze fillen.
Maacht de Kierper vum Roboter einfach opzemaachen fir Batterie- a Sensorkontrollen.
Test déi bewegend Deeler ier Dir de ganze Roboter opbaut, fir d'Gläichgewiicht ze kontrolléieren.
Benotzt 3D-Dréck oder CNC-Fräsen fir staark, exakt Deeler ze maachen.
Halt den Design einfach, einfach ze kontrolléieren, a spuert Energie fir dee beschte Spadséiergang.
Bemierkung: Benotzt keng Federen, déi net zesummepassen, schwéier Motoren oder schlecht Getriebe. Passt op Kontrollproblemer an Designen op, déi schwéier ze benotzen sinn. Dës kënnen de Roboter manner stabil a manner bequem fir d'Leit maachen.
E lafende Roboter brauch dat richtegt Getriebemotorsystem a Kontrollplang. Dëst hëlleft dem Roboter sech staark ze beweegen a stabil ze bleiwen. Ingenieure sollten Kontrollstrategien fir all Roboter an all Aarbecht auswielen. Zweibeent Bewegung funktionéiert am Beschten mat adaptiver Kontroll. Dës Zort vu Kontroll ännert den Timing, d'Steifheet an d'Kraaft fir all Schrëtt. Véierbeent Roboter benotze rhythmesch Controller fir hire Gang stabil ze halen. Bioinspiréiert Iddien, wéi Duebel-Léierplang-Léieren a zentral Mustergeneratoren, hëllefen zweibeent Roboter nei Weeër ze léieren fir ze goen a mat Ännerungen ëmzegoen. Ingenieure kënnen d'Roboter besser lafe loossen, andeems se nei adaptiv Methoden testen an ofstëmmen. Maacht keng üblech Feeler. Léiert weider iwwer zweibeent Bewegung fir besser Resultater ze kréien.
FAQ
Wéi kann een de richtege Getriebemotor fir e lafende Roboter auswielen?
Kuckt als éischt wéi schwéier de Roboter ass. Zielt wéivill Gelenker de Roboter huet. Denkt drun, wéi séier Dir wëllt, datt e sech beweegt. Probéiert verschidde Motoren a Gangverhältnisser aus, fir ze kucken, wat funktionéiert. Maacht eng Tabelle fir Dréimoment, Geschwindegkeet an Effizienz ze vergläichen. Dëst hëlleft Iech, dee beschte Motor fir Äre Roboter ze wielen.
Wéi eng Sensore verbesseren d'Stabilitéit vum Roboter beim Lafen?
Kraaftsensoren, Beschleunigungsmesser a Gyroskoper ginn direkt Feedback. Dës Sensoren hëllefen dem Roboter seng Schrëtt z'änneren fir am Gläichgewiicht ze bleiwen. Ingenieuren vermëschen dacks Daten vun all de Sensoren fir besser Resultater. Dëst nennt een Sensorfusioun.
Wéi kann een den Energieverbrauch vu lafende Roboter reduzéieren?
Wielt Motoren a Getrieber, déi keng Energie verschwenden. Füügt Federe bäi, fir d'Gelenker vum Roboter z'ënnerstëtzen. Benotzt regenerativ Bremsen, fir Energie ze spueren, wann de Roboter méi lues gëtt. Intelligent Kontrollalgorithmen hëllefen och, manner Energie ze verbrauchen. Halt de Roboter a guddem Zoustand mat reegelméissegen Iwwerpréiwungen.
Wat ass dee beschte Wee fir en neien Design vun engem Foussgängerroboter ze testen?
Fänkt un andeems Dir de Roboter op flaachem Buedem test. Füügt Hindernisser a rau Plazen lues a lues derbäi. Schreift op, wat d'Sensore bei all Test weisen. Ännert d'Kontrollastellungen, wann néideg. Test all Deel, ier Dir de ganze Roboter zesummesetzt. Dëst hëlleft Iech, Problemer fréi ze fannen.






