Kai jums reikia gerų būdų, kaip valdyti bešepetinio nuolatinės srovės variklio greitį, turite keletą tvirtų pasirinkimų.
PWM greičio valdymas
Įtampos valdymas
Uždaros kilpos grįžtamasis ryšys
Be jutiklio valdymas naudojant atgalinį elektromagnetinį lauką
PID valdymas
Daugelis įmonių renkasi šiuos metodus, nes bešepetėliniai nuolatinės srovės varikliai dabar sudaro 64.7 % visų variklių tipų. Ši sritis sparčiai auga, nes šie varikliai veikia gerai, o žmonės nori didesnio tikslumo. Peržiūrėkite šiuos variantus, kad rastumėte, kas jums labiausiai tinka.
Pagrindiniai skirtumai
PWM greičio valdymas leidžia tiksliai keisti greitį. Tai nesumažina variklio galios. Tai padeda varikliui geriau veikti ir tarnauti ilgiau. Jums nereikia daug papildomų dalių.
Įtampos valdymas leidžia greitai pakeisti greitį. Tai atliekama keičiant variklio įtampą. Stebėkite įtampą, kad variklis veiktų gerai. Tai taip pat neleidžia varikliui per daug įkaisti.
Uždaros kilpos grįžtamojo ryšio valdymas naudoja jutiklius greičiui tikrinti. Tai padeda varikliui palaikyti tinkamą greitį. Tai gerai veikia net ir pasikeitus apkrovai. Tai užtikrina gerą tikslumą ir stabilumą.
Be jutiklių valdymas naudoja atgalinį elektromagnetinį lauką rotoriaus padėčiai nustatyti. Tai supaprastina projektavimą ir sumažina sąnaudas. Tai gerai veikia su greitais varikliais. Jums nereikia papildomų jutiklių.
PID valdymas padeda nustatyti tinkamą greitį. Jis ištaiso paklaidas tarp norimo ir tikrojo greičio. Turite teisingai nustatyti PID nustatymus. Tai padeda varikliui veikti geriausiai ir išlikti stabiliam.
1. PWM greičio valdymas
Kaip PWM kontroliuoja greitį
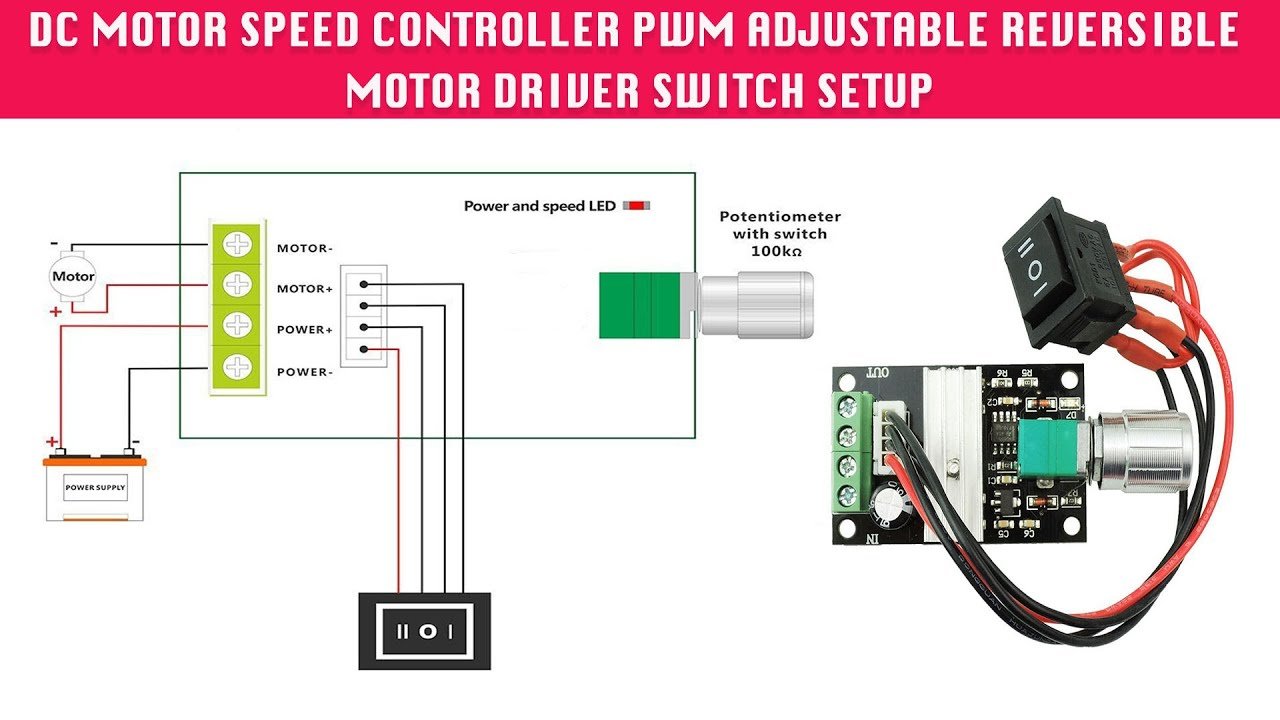
PWM greičio valdymas yra labai dažnas bešepetėliniuose nuolatinės srovės varikliuose. PWM reiškia impulsų pločio moduliaciją. Šis metodas keičia variklio greitį, keisdamas kiekvieno ciklo metu siunčiamos energijos trukmę. Variklis gauna trumpus elektros energijos pliūpsnius. Jei pliūpsnis trunka ilgiau, variklis sukasi greičiau. PWM leidžia tiksliai pakeisti greitį neprarandant sukimo momento.
Daugelis kompanijų mėgsta PWM, nes jis gerai veikia su bešepetėliais varikliais. Dėl jo variklis veikia geriau ir sklandžiau. Variklis taip pat tarnauja ilgiau. Jums nereikia daug papildomų dalių. Tai naudinga, jei norite mažo dizaino arba ilgesnio baterijos veikimo laiko.
Štai keletas priežasčių, kodėl PWM greičio valdymas yra geras pasirinkimas bešepetiniams nuolatinės srovės varikliams:
Jis gerai kontroliuoja greitį.
Tai sumažina įtampos ir srovės pulsaciją, todėl variklis veikia geriau.
Jums nereikia daug papildomų dalių, o tai padeda mažiems dizainams.
Žemiau esančioje lentelėje pateikti pagrindiniai PWM greičio reguliavimo privalumai bešepečiams nuolatinės srovės varikliams:
pranašumas | Aprašymas |
|---|---|
Didelis efektyvumas | PWM taupo energiją greitai įjungdamas ir išjungdamas srovę. |
Didelis tikslumas | Tai leidžia labai tiksliai valdyti greitį. |
Platus greičio diapazonas | Galite išlaikyti pastovų greitį esant daugeliui greičių neprarandant sukimo momento. |
Geras stabilumas | Jis palaiko pastovų greitį net ir pasikeitus apkrovai. |
Diegimo patarimai
Galite nustatyti PWM greičio valdymą savo bešepetėliniam nuolatinės srovės varikliui atlikdami šiuos veiksmus:
Pasirinkite pakankamai galingą mikrovaldiklį. ARM Cortex M0 arba geresnis puikiai tinka griežto greičio valdymo užduotims.
Nustatykite PWM signalo dažnį. Dauguma bešepetinių variklių gerai veikia esant 20 kHz dažniui. Kai kuriems varikliams reikia didesnio dažnio, jei jų induktyvumas mažas.
Naudokite specialius variklio valdiklius su greitais ADC ir vartų valdikliais. Jie padės geriau valdyti greitį ir užtikrins sklandesnį variklio veikimą.
Keiskite pavaros dažnį nuo 20 kHz iki 80 kHz. Didesni dažniai leidžia tiksliau reguliuoti greitį, tačiau tam reikia geresnės įrangos.
Nustatykite valdymo dažnį nuo 1 kHz iki 5 kHz. Tai priklauso nuo jūsų ADC ir valdymo metodo.
Jei kyla problemų dėl maitinimo ar mikrovaldiklio nustatymo, pabandykite naudoti tokius valdiklius kaip „Qorvo PAC5556“. Jie gali palengvinti ir patikimesnį greičio valdymą.
PWM greičio valdymas tinka daugeliui bešepetinių nuolatinės srovės variklių. Šis metodas užtikrina gerą greičio valdymą ir palaiko stabilų variklio veikimą. Savo bešepetinių variklių projektuose galite pasitikėti PWM, kad jis užtikrintų aukštą efektyvumą ir gerą greičio valdymą.
2. Įtampos valdymo metodas
Įtampos reguliavimas pagal greitį
Bešepetinį nuolatinės srovės variklį galite pagreitinti padidindami įtampą. Jei įtampą sumažinsite, variklis sulėtės. Greitis kinta, nes variklio sukimasis priklauso nuo jam suteiktos įtampos. Jei įtampa krenta varikliui veikiant, jis nesisuks taip greitai, net jei naudosite tuos pačius nustatymus.
Tyrimas apie bešepetėlinius variklius bepiločiuose orlaiviuose parodė, kad įtampos kritimai gali lemti variklio sukimąsi skirtingu greičiu, net ir naudojant tuos pačius valdiklius. Reikėtų stebėti įtampos pokyčius, ypač kai variklis dirba intensyviai. Elektroninis greičio reguliatorius padeda nustatyti įtampą ir palaikyti pastovų greitį. Taip pat galite naudoti mikrovaldiklį, kad sukurtumėte PWM signalą , atitinkantį norimą įtampą. Srovės tikrinimas padeda apsaugoti variklį nuo per didelio perkaitimo, kuris gali pakeisti greitį.
Šioje lentelėje parodyta, kaip skirtingos sistemos dalys gali keisti greitį, kai naudojate įtampos valdymą:
Parametras | Aprašymas |
|---|---|
PWM signalas | Nustato maitinimo įtampą, keisdamas greitį ir efektyvumą. |
Srovės matavimas | Užtikrina variklio saugumą ir padeda kontroliuoti greitį. |
Įtampos atkūrimas | Taupo energiją stabdant, o tai turi įtakos greičiui ir efektyvumui. |
Už ir prieš
Yra daug gerų dalykų, susijusių su įtampos valdymo naudojimu bešepečiams nuolatinės srovės varikliams:
Variklis sunaudoja mažiau energijos, todėl yra efektyvesnis.
Variklis tarnauja ilgiau, todėl yra patikimesnis.
Variklis kelia mažiau triukšmo, todėl dirba tyliau.
Dizainas yra mažesnis ir lengvesnis, todėl tinka ankštose erdvėse.
Variklis gali greitai keisti greitį.
Variklis turi geresnį greičio ir sukimo momento balansą.
Variklis gali veikti didesniu greičiu.
Variklis tarnauja ilgiau, todėl sutaupote pinigų.
Tačiau šis metodas taip pat turi tam tikrų apribojimų:
Kad veiktų atgalinio EMF jutimas, reikia tam tikro greičio.
Jei apkrova staiga pasikeičia, tai gali paveikti variklio veikimą.
Jei įtampa nukrenta, variklis sulėtėja ir neveikia taip gerai.
Čia yra lentelė, kurioje palyginami pagrindiniai privalumai ir trūkumai:
Privalumai | Trūkumai |
|---|---|
Sumažintos išlaidos | Reikalingas minimalus greitis atgaliniam EMF jutimui |
Padidėjęs patikimumas | Staigūs apkrovos pokyčiai veikia pavaros kilpą |
Pagerintas efektyvumas | Įtampa krenta mažesniu greičiu |
PWM valdymas gali padėti pasiekti geresnį greitį ir sukimo momentą, tačiau netinkamai nustatytas gali įkaitinti variklį ir sutrumpinti jo tarnavimo laiką. Įtampos valdymas yra efektyvus ir padeda varikliui tarnauti ilgiau, tačiau reikia stebėti įtampos kritimus ir staigius pokyčius.
Jei norite paprasto būdo valdyti bešepetėlio nuolatinės srovės variklio greitį, įtampos valdymas puikiai tinka. Jį galite naudoti įvairiais būdais, tačiau visada tikrinkite įtampos pokyčius, kad variklis veiktų sklandžiai.
3. Uždaros kilpos grįžtamojo ryšio valdymas
Jutiklių naudojimas greičiui matuoti
Uždaros grandinės valdymas padeda bešepetėliniam nuolatinės srovės varikliui palaikyti tinkamą greitį. Šis metodas naudoja jutiklius, kurie stebi variklį ir siunčia signalus atgal į valdiklį. Dažniausiai tam naudojami Holo jutikliai ir kodavimo įrenginiai.
Holo jutikliai nurodo, kur yra rotorius. Tai padeda varikliui įjungti ir išjungti energiją tinkamu laiku.
Enkoderiai suteikia dar geresnį grįžtamąjį ryšį. Jie padeda labai tiksliai valdyti variklį.
Holo jutikliai siunčia signalus valdikliui. Valdiklis naudoja juos variklio maitinimo būdui pasirinkti.
Enkoderiai gerai veikia servo sistemose. Naudokite juos, kai reikia labai tikslaus greičio valdymo.
Holo efekto jutikliai naudojami šešių pakopų komutavimo sistemose. Šios sistemos dažnai randamos bešepetėliniuose nuolatinės srovės varikliuose.
Enkoderiai yra lankstūs. Juos galite naudoti daugelyje vietų, kur reikalingas didelis tikslumas.
Holo padėties jutikliai yra geriausias pasirinkimas uždaros grandinės greičio valdymui bešepetėliniuose nuolatinės srovės varikliuose. Jie kainuoja mažiau ir gerai veikia daugumai darbų. Taip pat galima rinktis kodavimo ir resolverius, tačiau Holo jutikliai yra paprasti ir atlieka gerą darbą.
Tikslumo palaikymas
Uždaros grandinės grįžtamasis ryšys padeda išlaikyti pastovų ir tikslų greitį. Valdiklis tikrina jutiklio signalus ir pagal poreikį keičia variklio galią. Tai suteikia geresnį valdymą, net jei keičiasi apkrova arba variklis dirba per daug.
Žemiau esančioje lentelėje parodyta, kaip skirtingi PWM metodai keičia greičio valdymą bešepetėliniuose nuolatinės srovės varikliuose:
PWM metodas | Poveikis greičio valdymui |
|---|---|
Papildomas PWM | Greitas dinamiškas atsakas |
Pilno laidumo režimas | Didesnė nuolatinės srovės jungties srovė iš maitinimo šaltinio |
Nepriklausomas PWM | Našumas artimas papildomam PWM |
PID keitiklį galite naudoti greičiui valdyti. MATLAB testai rodo, kad uždaros grandinės valdymas palaiko tinkamą variklio įėjimo srovės ir atgalinio elektromagnetinio lauko stiprumo lygį. Greitį ir sukimo momentą galite patikrinti, kai viskas yra pastovi arba kinta.
Uždaros grandinės valdymas užtikrina didelį efektyvumą ir pastovų greitį. Šiuo metodu galite pasitikėti tiksliam variklio valdymui daugelyje bešepetėlių nuolatinės srovės variklių projektų.
4. Be jutiklio valdymas su atgaliniu elektromagnetiniu lauku
Kaip atgalinis elektromagnetinis laukas leidžia valdyti greitį
Galite keisti bešepetėlio nuolatinės srovės variklio greitį be jutiklių. Tokiu būdu naudojama atgalinė elektromotorinė jėga, vadinama atgaliniu EMF. Atgalinis EMF yra įtampa, kuri atsiranda variklio apvijose, kai rotorius sukasi. Šią įtampą galite naudoti norėdami sužinoti, kur yra rotorius. Tai taip pat padeda žinoti, kada reikia perjungti srovę variklyje.
Štai kaip veikia bejutiklis valdymas su atgaliniu EMF:
Atgalinio EMF integravimo metodas tikrina elektrinį atgalinio EMF signalą. Jis nustato rotoriaus padėtį.
Valdiklis stebi neįjungtos fazės atgalinį elektromagnetinį lauką. Šiuo rodikliu jis pasirenka tinkamą srovės įjungimo ir išjungimo laiką.
Šis metodas veikia skirtingais greičiais. Plotas po atgalinio EMF kreive išlieka tas pats, net jei variklis sukasi greičiau ar lėčiau.
Norėdami išmatuoti atgalinį EMF, galite naudoti:
Komparatoriai įtampos lygiams patikrinti.
Virtualus neutralus taškas, sudarytas iš rezistorių.
Analoginiai-skaitmeniniai keitikliai (ADC) skaitmeniniam valdymui.
Norint gauti gerus rezultatus, reikia greitų ADC ir komparatoriaus grandinių . Kai variklis nejuda, nėra atgalinio elektromagnetinio lauko. Prieš naudodami valdymą be jutiklio, turite paleisti variklį atviros kilpos režimu.
Be jutiklių metodų privalumai
Bejutiklis valdymas suteikia daug privalumų bešepetėlinių nuolatinės srovės variklių projektams. Jums nereikia papildomų jutiklių. Tai padaro jūsų dizainą paprastą ir patikimą. Taip pat sutaupote pinigų ir sumažinate jutiklių problemų tikimybę.
Čia pateikiama lentelė, kurioje palyginami jutikliais pagrįsti ir be jutiklių veikiantys metodai:
Aspektas | Jutiklių pagrindu veikiantys metodai | Be jutiklių metodai |
|---|---|---|
Kaina | Didesnis dėl jutiklių ir laidų | Žemesnis, nes jutiklių nereikia |
Dizaino sudėtingumas | Sudėtingesnis su papildomomis dalimis | Paprastesnis su mažiau komponentų |
Patikimumas | Jutikliai gali sulūžti arba būti netinkamai suderinti | Patikimesnis, su mažiau fizinių dalių |
priežiūra | Reikia daugiau priežiūros | Reikia mažiau priežiūros |
Greitas greitis | Ne taip gerai dideliu greičiu | Veikia gerai dideliu greičiu |
Daug kur matysite, kad jutiklio neturintį valdymą naudojate:
Aušinimo ventiliatoriai ir ŠVOK sistemos jį naudoja pastoviam greičiui.
Dronai ir bepiločiai orlaiviai jį naudoja svorio mažinimui ir stiprių atgalinių EMF signalų gavimui.
Siurbliai ir kompresoriai jį naudoja ten, kur netelpa jutikliai.
Elektrinės transporto priemonės ir elektriniai dviračiai jį naudoja dideliam efektyvumui važiuojant dideliu greičiu.
Bejutiklis valdymas su atgaliniu EMF padeda pasiekti pastovų greitį, sumažinti sąnaudas ir paprastą bešepetėlio nuolatinės srovės variklio konstrukciją.
5. PID greičio valdymo metodai
PID stabiliam greičiui
PID valdiklis padeda valdyti bešepetėlio nuolatinės srovės variklio greitį . Jis patikrina norimą ir gaunamą greitį. Jei yra skirtumas, jis pakeičia variklio galią. Tai padeda ištaisyti bet kokias greičio klaidas. Šį metodą naudoja daugelis gamyklų. Jis palaiko tinkamą variklio greitį, net jei keičiasi apkrova.
PID valdiklį sudaro trys dalys. Proporcinė dalis greitai ištaiso greičio paklaidas. Integrali dalis pašalina mažas, bet ilgai išliekančias paklaidas. Išvestinė dalis neleidžia varikliui viršyti tikslinio greičio.
PID valdymas užtikrina sklandų ir stabilų variklio darbą. Tai taip pat padeda sumažinti triukšmą ir vibraciją bešepetėliniame variklyje.
Šioje lentelėje parodyta, kaip PID valdymas padeda reguliuoti bešepetinio nuolatinės srovės variklio greitį:
Aspektas | Aprašymas |
|---|---|
Kontrolės metodas | PID valdiklis iš karto keičia greitį. |
Klaidų sumažinimas | Tai sumažina skirtumą tarp norimo ir realaus greičio. |
Modeliavimo įrankis | Greičio valdymui išbandyti ir modeliuoti galite naudoti MATLAB/Simulink. |
Veiklos analizė | PID valdymas užtikrina didesnį ir stabilesnį greitį. |
Praktinis pritaikymas | Galite pakoreguoti nustatymus, kad geriau valdytumėte greitį. |
PID valdikliai padeda pasiekti didesnį greitį, mažiau triukšmo ir sklandesnį variklio judėjimą.
Derinimo patarimai
PID valdiklį turite suderinti taip, kad pasiektumėte geriausią greitį. Pirmiausia nustatykite judesio kreivę, kad galėtumėte stebėti variklio judėjimą. Nustatykite valdiklį, kad jis greitai perkeltų variklį į naują vietą. Pradėkite nuo mažo proporcinio stiprinimo (Kp). Integralinį stiprinimą (Ki) ir ribą (Ilim) nustatykite į nulį. Išvestinį stiprinimą (Kd) padarykite penkis kartus didesnį nei Kp.
Norėdami suderinti PID valdiklį, atlikite šiuos veiksmus:
Nustatykite judesio kreivę variklio komandai, norimai padėčiai ir realiai padėčiai.
Priverskite valdiklį atlikti žingsninį judesį.
Keiskite Kp, Kd ir Ki pagal tai, kaip veikia variklis.
Stebėkite, ar nėra per daug judesių arba lėtų judesių. Norėdami tai ištaisyti, pakeiskite stiprinimo koeficientus.
Problemos gali kilti, jei PID nustatymai yra neteisingi, maitinimas nėra pastovus arba yra problemų su pavaros grandine. Jas galite išspręsti pakeisdami PID nustatymus ir patikrindami maitinimo bei pavaros grandinę.
Štai trumpas derinimo vadovas:
Padidinkite proporcingumo nustatymą, kad variklis reaguotų greičiau, bet stebėkite, ar nejuda per daug.
Naudokite integralinį nustatymą, kad ištaisytumėte mažas klaidas ir išlaikytumėte greitį artimą tiksliniam.
Pakeiskite išvestinės reikšmės nustatymą, kad sustabdytumėte per didelį judėjimą ir išlaikytumėte variklį stabilų.
PID valdymą galite naudoti daugeliui bešepetinių nuolatinės srovės variklių projektų . Šis metodas padeda išlaikyti pastovų greitį ir pagerina variklio darbą.
Sužinojote penkis gerus būdus, kaip valdyti bešepetėlinio nuolatinės srovės variklio greitį. Kiekvienas būdas – PWM, įtampos valdymas, uždaros grandinės grįžtamasis ryšys, valdymas be jutiklio ir PID – padeda gauti stabilius ir tikslius rezultatus. Tyrimai rodo, kad PID gali sumažinti viršijimą nuo 71 % iki beveik nulio. PWM su skaitmeniniais procesoriais pagerina variklių veikimą. Rinkdamiesi būdą, atkreipkite dėmesį į šiuos svarbius dalykus:
metrinis | Kodėl tai svarbu |
|---|---|
Greičio pasirinkimas | Palaiko variklio stabilumą ir taupo energiją |
Įtampos suderinamumas | Apsaugo variklį nuo per didelio perkaitimo |
Triukšmo lygis | Tinka vietoms, kur reikia tylos |
Jei norite sužinoti daugiau, peržiūrėkite bejutiklius metodus, atgalinio elektromagnetinio lauko matavimą ir išmaniuosius įrankius, tokius kaip neuroniniai tinklai. Jie gali padėti jūsų projektams veikti dar geriau.
DUK
Koks lengviausias būdas valdyti bešepetinio nuolatinės srovės variklio greitį?
Galite naudoti PWM greičio valdymą. Jis veikia su dauguma valdiklių. Jums tereikia mikrovaldiklio ir variklio tvarkyklės. PWM užtikrina sklandžius ir tikslius greičio pokyčius.
Ar galima naudoti įtampos valdymą visiems bešepetiniams nuolatinės srovės varikliams?
Įtampos valdymą galite naudoti daugeliui variklių . Kai kuriems varikliams reikalingas minimalus greitis, kad būtų galima nustatyti atgalinį EMF. Prieš pasirinkdami įtampos valdymą, visada patikrinkite variklio duomenų lapą.
Kodėl uždaros grandinės valdymui reikalingi jutikliai?
Jutikliai padeda palaikyti tinkamą variklio greitį. Holo jutikliai ir kodavimo įrenginiai siunčia signalus valdikliui. Su jutikliais pasiekiamas didesnis tikslumas ir stabilumas.
Ar jutiklių neturintis valdymas patikimas greitaeigiams varikliams?
Be jutiklių valdomas įrenginys gerai veikia dideliu greičiu. Jums nereikia papildomų jutiklių. Daugelis dronų ir ventiliatorių naudoja be jutiklių valdomą įrenginį, kad greitis būtų paprastai ir patikimai valdomas.
Kaip suderinti PID valdiklį su variklio greičiu?
Pradėkite nuo mažo proporcinio stiprinimo. Lėtai jį didinkite. Integralinį ir išvestinį stiprinimo koeficientus nustatykite patikrinę variklio reakciją. Stebėkite viršijimą ir reguliuokite stiprinimo koeficientus, kad greitis būtų pastovus.