
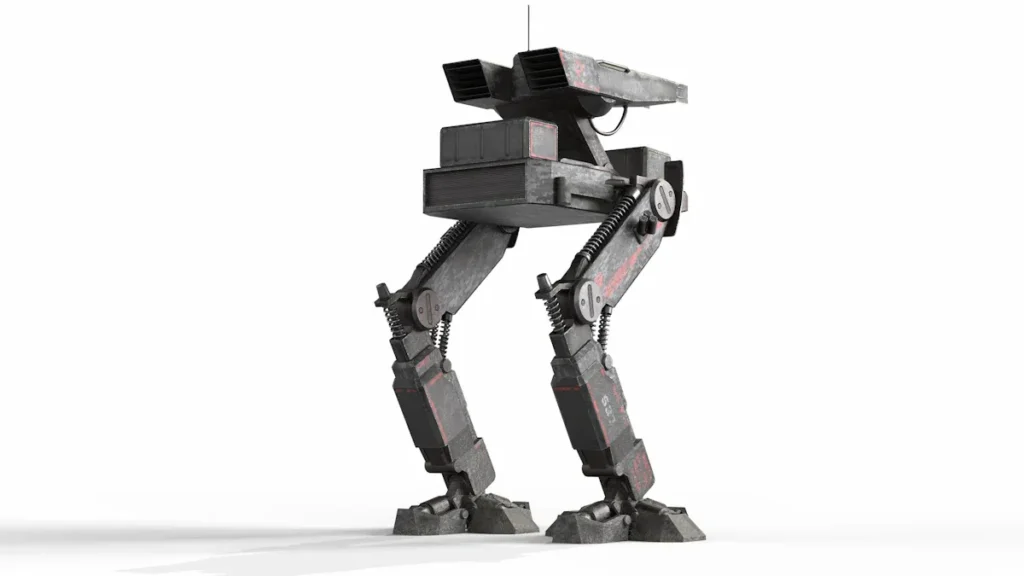
Vaikštančių robotų inžinieriai susiduria su didelėmis problemomis kurdami pavarų sistemas robotams su kojomis. Dauguma naujų dvikojų robotų, tokių kaip LEO robotas, naudoja elektrines pavaras su krumpliaračiais arti kūno. Dėl šios konstrukcijos kojos yra lengvesnės, o robotas juda geriau ir greičiau. Dvikojiniai ir kitokie kojiniai robotai turi išspręsti daugelį problemų, kad galėtų gerai judėti:
Dėl sudėtingos dinamikos ir daugybės roboto judėjimo būdų sunku valdyti judesius.
Pusiausvyros išlaikymas naudojant daugiasluoksnę motorinę kontrolę ir refleksais pagrįstas idėjas.
Užtikrinant, kad robotas taupytų energiją ir išliktų stabilus, ypač einant nelygiu paviršiumi, keičiasi padėtis.
Naudojant sensorinį grįžtamąjį ryšį, siekiant padėti robotui judėti stabiliai.
Biologiškai įkvėptos dalys, išmanūs valdymo planai ir efektyvus energijos naudojimas yra labai svarbūs geresniam judėjimui dvikoju būdu. Inžinieriai ir mėgėjai gali panaudoti šias idėjas, kad robotai vaikščiotų stabiliai, saugiai ir išmaniai.
Pagrindiniai skirtumai
Vaikštantys robotai turi išlaikyti gerą pusiausvyrą ir naudoti išmaniąją valdymo sistemą, kad galėtų saugiai vaikščioti įvairiais paviršiais. Geriausių variklių ir pavarų perdavimo skaičių pasirinkimas padeda robotams greitai judėti ir nešti sunkius daiktus. Jutiklių, tokių kaip jėgos jutikliai ir akselerometrai, naudojimas padeda robotams keisti savo žingsnius ir nenukristi. Geras mechaninis dizainas ir energiją taupančios dalys padeda robotams tarnauti ilgiau ir geriau dirbti. Dvikojai robotai yra lengvesni ir greitesni, tačiau juos reikia atidžiai valdyti. Keturkojai robotai yra stabilesni ir geriau veikia nelygiu paviršiumi.
Vaikščiojančio roboto judėjimo poreikiai
Stabilumas ir pusiausvyra
Robotams su kojomis stabilumas yra labai svarbus. Inžinieriai turi sukurti robotus, kurie galėtų išlaikyti pusiausvyrą ant lygaus ar nelygaus paviršiaus. Robotai turi keisti savo žingsnių plotį ir ilgį, kad nenukristų. Tai ypač svarbu, kai keičiasi žemės paviršius. Išlaikyti pusiausvyrą tarp šonų yra svarbiau nei judėjimas pirmyn ir atgal. Realios vietos gali būti sudėtingos, todėl robotai turi greitai reaguoti, kad išliktų stabilūs. Kinematinės kojų pavaros ir bioįkvėptos pavaros padeda robotams įveikti nelygumus ir skirtingus paviršius. Šios idėjos padeda robotams išlaikyti pusiausvyrą ir nenukristi net tada, kai jie atsitrenkia į daiktus.
Patarimas: pabandykite naudoti užduočių erdvės impedanso valdymą ir hibridinį priėmimo valdymą. Tai padeda robotams išlaikyti pusiausvyrą, jei jie eidami į ką nors atsitrenkia.
Galia ir sukimo momentas
Kad robotai gerai vaikščiotų, reikalinga galia ir sukimo momentas . Robotui reikia pakankamai jėgos, kad galėtų pakelti ir judinti savo kūną. Pavaros ir reduktoriai veikia kartu, kad kiekvienai jungčiai suteiktų reikiamą sukimo momentą. Dviejų ir keturių kojų robotuose energijos sistema tiekia energiją varikliams. Inžinieriai parenka pavarų perdavimo skaičius, kurie subalansuoja greitį ir jėgą. Tai padeda robotams gerai judėti bet kokiu paviršiumi. Bioįkvėptos pavaros su nuosekliuoju elastingumu padeda atlaikyti smūgius ir sumažinti klaidas. Jos taip pat padeda taupyti energiją. Dėl to robotai juda geriau ir realiame gyvenime išlieka stabilūs.
Tikslumas ir efektyvumas
Tikslumas ir efektyvumas padeda robotams geriau vaikščioti. Geros pavarų dėžės ir reduktoriai leidžia inžinieriams gerai valdyti sukimo momentą ir greitį. Dėl to robotai vaikščioja sklandžiau ir daro mažiau klaidų. Efektyvios reduktoriaus variklių sistemos sunaudoja mažiau energijos ir tarnauja ilgiau. Jas taip pat reikia mažiau taisyti. Varikliai be šerdies, nuolatinės srovės varikliai be šepetėlių ir servo varikliai turi savų privalumų robotams su kojomis. Tinkamų dalių pasirinkimas padeda robotams judėti teisingai ir nešvaistyti energijos. Energiją taupantys dizainai leidžia robotams dirbti ilgiau ir atlikti daugiau darbų kiekvieną dieną.
Dviejų kojų judėjimo pavarų varikliai
Variklių tipai
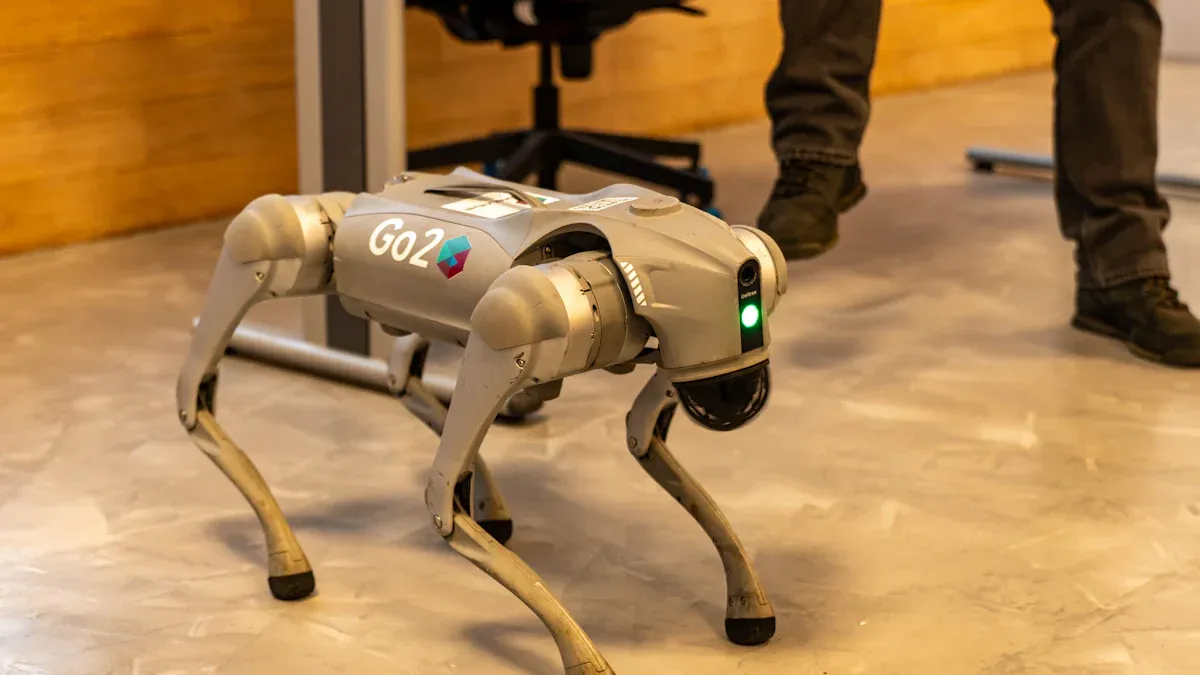
Inžinieriai turi pasirinkti tinkamus dvikojų robotų reduktorių variklius. Dažniausiai šiems robotams naudojami variklių tipai yra šie:
Nuolatinės srovės varikliai : šie varikliai judina roboto kojas arba sąnarius. Jie suteikia didelę jėgą ir gali būti gerai valdomi jutikliais. Nuolatinės srovės varikliai padeda robotui sklandžiai judėti ir greitai reaguoti.
Servo varikliai: Daugelis robotų naudoja servo variklius savo sąnariams judinti. Servo varikliai yra maži ir paprasti naudoti. Jie leidžia robotui judinti kojas tiksliais kampais, o tai svarbu einant.
Žingsniniai varikliai: Žingsniniai varikliai padeda robotui perkelti kojas į reikiamą vietą. Jie gali išlaikyti savo vietą be papildomos jėgos. Tai padeda robotui sustoti arba išlaikyti pusiausvyrą einant.
Linijiniai pavaros mechanizmai: jie priverčia dalis judėti tiesia linija. Inžinieriai juos naudoja kartu su kitais varikliais, kad ištemptų arba atitrauktų kojas. Tai padeda robotui vaikščioti įvairiau.
Pneumatiniai arba hidrauliniai pavaros mechanizmai: Dideli robotai kartais juos naudoja. Jie suteikia daug jėgos, kuri padeda robotui kelti sunkius daiktus arba vaikščioti nelygiu paviršiumi.
Patarimas: pagalvokite apie roboto svorį, sąnarių skaičių ir norimą jo judėjimo greitį. Išbandykite skirtingus variklius, kad pamatytumėte, kuris geriausiai tinka jūsų robotui.
Sukimo momentas ir greitis
Sukimo momentas ir greitis yra labai svarbūs dvikojų robotų eisenai. Pavarų perdavimo skaičius keičia roboto kojų judėjimo greitį ir stiprumą. Inžinieriai turi rasti tinkamą šių veiksnių derinį, kad robotas gerai vaikščiotų.
Maži pavarų santykiai leidžia kojoms judėti greičiau. Jos naudoja paties roboto svorį judėjimui, todėl kojas lengviau judinti pirmyn ir atgal. Tai tinka greitiems, lengviems žingsniams.
Dideli pavarų santykiai padeda robotui išlaikyti didesnį svorį. Jie suteikia daugiau jėgos, bet sulėtina kojų judėjimą. Tai geriau tinka lėtiems, stipriems judesiams, pavyzdžiui, roboto kūno laikymui.
Kintamo perdavimo skaičiaus pavaros (VGA) gali perjungti greitą ir stiprų nustatymus. Tai leidžia robotui pasirinkti geriausią greitį arba jėgą kiekvienai ėjimo daliai. Pavyzdžiui, jis gali greitai judinti koją supdamas ir naudoti daugiau jėgos stovėdamas.
Valdymo algoritmai gali patys pasirinkti geriausią pavarų perdavimo skaičių. Tai padeda robotui naudoti mažiau energijos ir geriau dirbti einant.
Keičiant pavarų perdavimo skaičių einant, robotas gali judėti greitai ir gabenti sunkius krovinius. Tai padeda robotui susidoroti su nelygumais ir žemės paviršiaus pokyčiais.
Pastaba: Visada išbandykite pavarų perdavimo skaičius su savo roboto valdikliu. Pakeiskite perdavimo skaičius, kad jie atitiktų jūsų roboto eiseną ir žemės paviršių, kuriuo jis vaikščios.
Valdymas ir jutikliai
Saugiam dvikojui vaikščiojimui reikalinga gera kontrolė ir jutikliai. Inžinieriai naudoja grįžtamąjį ryšį realiuoju laiku, kad robotas veiktų stabiliai ir greitai.
Tyrimai rodo, kad dvikojiuose robotuose grįžtamajam ryšiui geriausiai tinka akselerometrai ir jėgos jutikliai. Šie jutikliai matuoja tokius dalykus kaip sąnarių kampai, greitis, kojų padėtis ir roboto svorio judėjimas. Šie duomenys padeda roboto valdikliui patikrinti, ar kiekvienas žingsnis yra saugus, ir greitai atlikti pakeitimus. Naudodamas šiuos jutiklius, robotas gali spėti, ar žingsnis bus stabilus, prieš jį žengdamas. Tai padeda išvengti kritimų ir išlaikyti roboto pusiausvyrą.
Šiuolaikiniai robotai naudoja išmaniuosius eisenos valdymo algoritmus, kad geriau vaikščiotų. Žemiau esančioje lentelėje pateikiamos naujos tendencijos ir būdai, kaip valdyti ėjimą dviem kojomis:
Pažangos tendencija | Aprašymas | Pagrindiniai metodai / pavyzdžiai |
|---|---|---|
Mokymosi strategija pagrįsta | Padeda robotui mokytis ir tobulėti savarankiškai vaikščiojant. | Centrinių šablonų generavimas (CPG), neuroniniai tinklai (NN), sustiprintas mokymasis (RL); adaptyvus ėjimas, sistemos identifikavimas, prisitaikymas prie interneto |
Multimodalinis eisenos valdymas | Leidžia robotui naudoti skirtingus ėjimo būdus ir juos kaitalioti. | Eisenos bibliotekos, sprendimų priėmimas keičiant režimą, trajektorijos sekimas |
Atitinka eisenos kontrolę | Padeda robotui geriau vaikščioti nelygiu paviršiumi ir atlaikyti smūgius. | Impedanso ir priėmimo kontrolė, vaikščiojimo šablonai su kojų paklusnumu |
Inžinieriai gali naudoti šias valdymo idėjas, kad padėtų robotui vaikščioti naujose vietose ir atlikti naujus darbus. Pavyzdžiui, centrinė šablonų generacija (CPG) priverčia roboto kojas judėti ritmu kaip gyvūnų. Neuroniniai tinklai (NN) padeda robotui išmokti sunkių judesių ir keistis, kai viskas pasikeičia. Sustiprintas mokymasis (RL) leidžia robotui tobulinti vaikščiojimą, mokantis iš to, kas vyksta.
Patarimas: Norėdami užtikrinti geriausią ėjimą dviem kojomis, naudokite jutiklių grįžtamąjį ryšį su išmaniaisiais valdymo algoritmais. Išbandykite roboto valdiklį ant daugelio paviršių, kad įsitikintumėte, jog jis gerai vaikšto.
Keturgubos pavarų variklių sistemos
Kojų mechanizmai
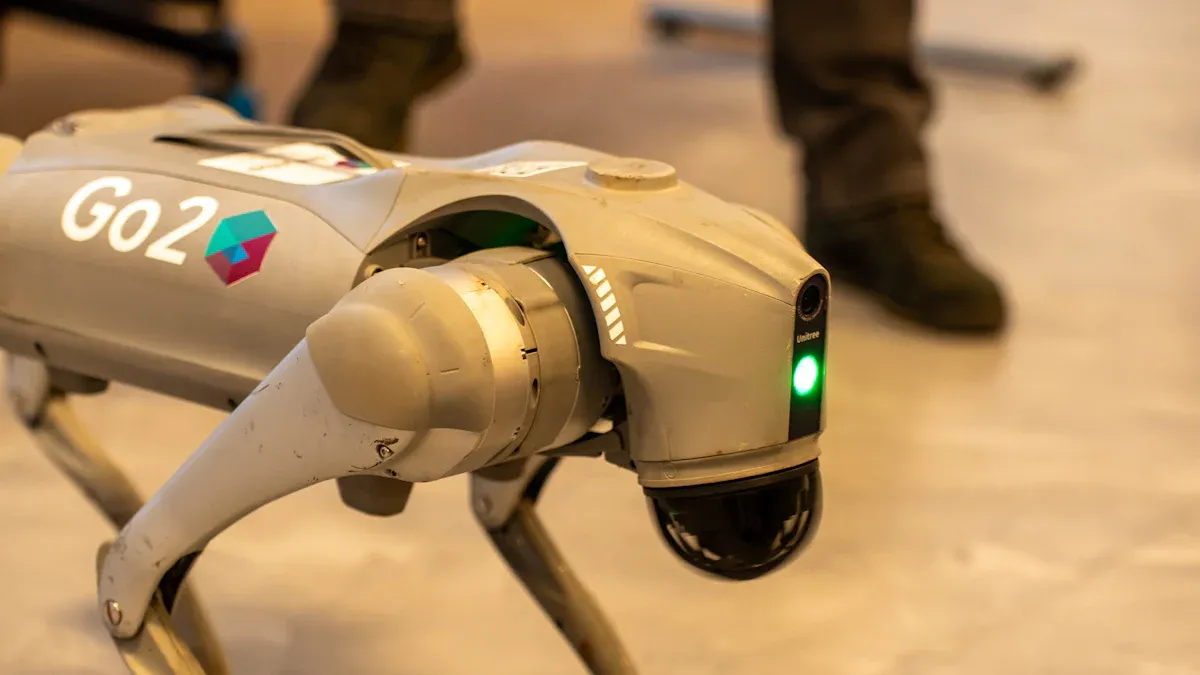
Keturkojams robotams reikia stiprių ir sulenkiamų kojų. Tai padeda jiems judėti įvairia danga. Inžinieriai dažnai renkasi nuosekliųjų arba lygiagrečių kojų konstrukcijas. Dažniausiai naudojama dviejų dalių nuoseklioji koja. Ji paprasta ir tinka daugeliui darbų. Kai kurie keturkojai robotai naudoja hidraulinę pavarą, kad gautų daugiau jėgos. Tai padeda jiems vaikščioti nelygiu paviršiumi ir nešti sunkius daiktus. Biologijos įkvėpti dizainai suteikia lanksčius stuburus ir būdus energijai kaupti. Šios savybės padeda robotams taupyti energiją risnojant ar šuoliuojant. Jei roboto straublis gali sulenkti ir kaupti energiją, jis juda labiau kaip gyvūnai ir sunaudoja mažiau energijos.
Norėdami pagaminti gerus robotus su kojomis, inžinieriai naudoja specialius projektavimo metodus. Jie stengiasi subalansuoti jėgą, greitį ir stiprumą. Evoliuciniai algoritmai padeda rasti geriausias kojų formas ir struktūras. Hidraulinės kojos gali perduoti iki 94 % jėgos, tačiau inžinieriai turi stebėti energijos nuostolius siurbliuose ir vožtuvuose. Pridėjus lanksčias ir elastingas dalis, robotai juda geriau. Tačiau tai taip pat apsunkina valdymą. Inžinieriai turi išbandyti skirtingus kojų dizainus, kad pamatytų, kuris geriausiai tinka jų robotui ir žemei.
Patarimas: naudokite elastines dalis kojose energijai kaupti ir išlaisvinti. Tai padeda robotui judėti greičiau ir naudoti mažiau energijos nelygiame paviršiuje.
Sinchronizavimas
Sinchronizavimas užtikrina, kad visos keturios kojos judėtų teisinga kryptimi. Keturkojiuose robotuose inžinieriai naudoja valdymo planus, tokius kaip centriniai šablonų generatoriai (CPG). CPG naudoja specialius osciliatorius kiekvienos kojos judėjimo laikui matuoti. Tai padeda robotui išlaikyti stabilią eiseną, ypač lygiu paviršiumi.
Kartais robotas susiduria su nelygumais arba žemės paviršius greitai keičiasi. Tuomet sinchronizacija gali nutrūkti. Inžinieriai tai ištaiso naudodami kinetinio impulso valdymo algoritmą (KMMA). KMMA leidžia kiekvienai kojai išlaikyti savo žingsnį ir žingsnio dydį. Tai veikia net ir susidūrus su dideliais nelygumais. Tokiu būdu robotui nereikia papildomų valdymo sistemų. Jis išlieka stabilus bėgdamas ar sukant.
Sinchronizavimo planai padeda robotams valdyti greitį, kryptį ir pusiausvyrą. Išlaikydamas pastovius žingsnius, robotas gali įveikti naują reljefą ir išlikti saugus. Inžinieriai turėtų išbandyti skirtingus sinchronizavimo planus, kad rastų geriausią savo robotui.
Pastaba: Visada patikrinkite, kaip robotas juda skirtingu paviršiumi. Pakeiskite sinchronizacijos nustatymus, kad robotas išliktų stabilus ir taupytumėte energiją.
Paskirstytas valdymas
Paskirstytas valdymas leidžia keturkojams robotams greitai reaguoti į žemės paviršiaus pokyčius. Kiekviena koja turi savo valdiklį ir jutiklius. Ši sistema leidžia robotui priimti sprendimus tiesiai ant kiekvienos kojos. Robotui nereikia siųsti kiekvieno signalo į pagrindinį kompiuterį. Tai sumažina vėlavimus ir padeda robotui išlikti stabiliam.
Paskirstytas valdymas padaro robotus stipresnius ir efektyvesnius, ypač dirbant su nelygiu paviršiumi. Vietinės valdymo grandinės naudoja jėgos ir sukimo momento jutiklių duomenis, esančius prie kojų. Tai leidžia robotui iš karto pakeisti kojos judesius. Jei viena koja anksti paliečia žemę, vietinis valdiklis gali greitai pakeisti jos trajektoriją. Robotui nereikia laukti aukšto lygio komandų. Tai daro robotą savarankiškesnį ir geriau susidoroja su netikėtumais.
Inžinieriai naudoja paskirstytą valdymą, kad sujungtų daugybę jutiklių ir judančių dalių, tokių kaip dirbtiniai stuburai. Tai padeda robotui keisti formą ir išlaikyti pusiausvyrą. Robotas gali naudoti stabilias eisenas ir keisti savo svorio centrą, kad išliktų vertikalioje padėtyje. Daugiataškės sąlyčio pėdos su jutikliais padeda robotui sukibti su kietu paviršiumi ir judėti juo.
Pavarų variklių sistemos yra svarbios dirbant su skirtingu gruntu. Didelio sukimo momento pavaros su mažo perdavimo planetinėmis pavarų dėžėmis suteikia tvirtumo ir lankstumo. Šie pavarų varikliai leidžia robotui judėti atgal, jei reikia. Robotas gali reaguoti į išorines jėgas ir keisti savo judesius. Valdymo planai naudoja jutiklių duomenis iš IMU ir jungčių kodavimo įrenginių, kad nustatytų nuolydį ir atramos paviršių. Tada robotas keičia savo korpusą ir kojas, kad geriau laikytųsi ir išliktų stabilus.
Kai kurie keturkojai robotai naudoja išmaniąsias sistemas, tokias kaip greito variklio adaptacija (RMA). Šios sistemos mokosi iš roboto judesių ir jutiklių duomenų. Robotas gali keisti savo eiseną ir jėgą realiuoju laiku, net ir ant naujos ar slidžios žemės. Šis išmanaus dizaino ir valdymo derinys padeda robotams susidoroti su sudėtingomis, besikeičiančiomis vietomis.
Patarimas: naudokite paskirstytą valdymą, kad galėtumėte tvarkyti jutiklių duomenis kiekvienoje kojoje. Tai padės robotui greičiau reaguoti ir išlikti stabiliam ant nelygaus paviršiaus.
ypatybė | Keturkojų robotų nauda | Įgyvendinimo pavyzdys |
|---|---|---|
Vietinės valdymo kilpos | Greita reakcija į reljefo pokyčius | Padėkite valdiklius ant kiekvienos kojos |
Daugiataškės sąlyčio pėdelės | Geresnis sukibimas ir prisitaikymas prie reljefo | Pridėkite jutiklius prie kiekvienos pėdos |
Didelio sukimo momento pavarų varikliai | Stiprus, lankstus judesys | Naudokite žemo perdavimo planetines pavarų dėžes |
Dirbtinio intelekto valdoma adaptacija | Eisenos ir jėgos reguliavimas realiuoju laiku | Integruoti RMA arba panašias sistemas |
Naudodami išmanias kojų konstrukcijas, gerą sinchronizaciją ir paskirstytą valdymą, inžinieriai gali sukurti keturkojus robotus, kurie gerai juda, susidoroja su bet kokiu paviršiumi ir išlieka stabilūs. Šie sprendimai padeda komandoms kurti robotus, paruoštus realaus pasaulio darbams.
Robotų judėjimo inžinerija
Mechaninė dizainas
Mechaninis dizainas turi įtakos robotų judėjimui. Inžinieriai dirba ties reduktoriaus integracija , spyruoklių išdėstymu ir rėmo konstrukcija. Jie naudoja lygiagrečias spyruokles, kad varikliai atliktų mažiau darbo. Tai taupo energiją ir pailgina baterijų tarnavimo laiką. Mažesni varikliai išskiria mažiau šilumos. Žemiau esančioje lentelėje išvardyti svarbūs projektavimo aspektai ir kaip jie padeda robotams su kojomis:
Svarstymas | Aprašymas | poveikis |
|---|---|---|
Lygiagretus lankstumas (spyruoklės) | Spyruoklės padeda varikliams naudoti mažiau energijos | Mažesni varikliai, mažiau šilumos, ilgesnis akumuliatoriaus veikimo laikas |
Našumo metrikų pasirinkimas | Pasirinkite geriausius roboto našumo matavimo būdus | Didesnis variklio dydis ir sistemos efektyvumas |
Inercijos atitikimo principas | Suderinkite pavarų perdavimo skaičius, kad subalansuotumėte variklio ir apkrovos inerciją | Greitesnis ir efektyvesnis pavaros veikimas |
Dinaminis trajektorijos pakrovimas | Naudokite realius ėjimo duomenis varikliams ir transmisijoms pasirinkti | Užtikrina, kad pasirinkimai veiktų realiame roboto judėjime |
Spyruoklių standumo kompromisai | Subalansuotas spyruoklių standumas, siekiant greičio ir energijos taupymo | Raskite geriausią kiekvieno roboto judesio standumą |
Inžinieriai turi subalansuoti sukimo momentą ir greitį. Didesnis sukimo momentas leidžia robotams judėti greičiau, tačiau sunaudoja daugiau energijos. Žemiau pateiktoje diagramoje parodyta, kaip mechaninės sąnaudos kinta priklausomai nuo sukimo momento:
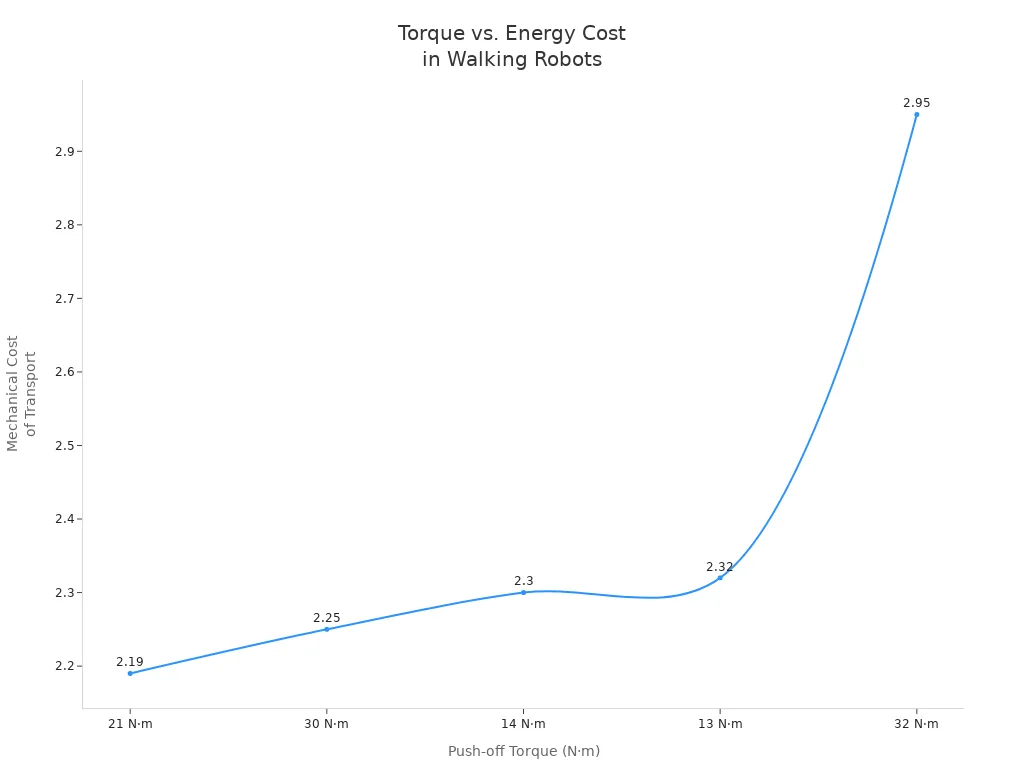
Perkonfigūruojami karkasai padeda robotams atlikti naujus darbus. Tai leidžia robotams keisti judėjimo būdą, atsižvelgiant į skirtingas grunto sąlygas. Modulinės dalys ir reguliuojami ratai padaro robotus lankstesnius ir tvirtesnius.
Jutiklio integravimas
Jutiklių integravimas padeda robotams vaikščioti tiksliau. Inžinieriai naudoja daug jutiklių, tokių kaip lazeriniai skeneriai, giroskopai, akselerometrai, jėgos ir sukimo momento jutikliai bei slėgio jutikliai. Jie sujungia šiuos jutiklius naudodami jutiklių suliejimą. Tai sujungia kinematinius, inercinius, regos ir LIDAR duomenis, kad būtų galima geriau įvertinti būseną.
Mokymosi pagrindu sukurtos strategijos naudoja pasaulio modelius jutiklių duomenims išvalyti. Šie modeliai padeda robotams susidoroti su jutiklių keliamu triukšmu ir pokyčiais realiame pasaulyje. Inžinieriai naudoja trajektorijų generatorius su jutiminiu grįžtamuoju ryšiu. Tai leidžia robotams vaikščioti nelygiu paviršiumi. Slėgio jutikliai robotų pėdose teikia kontaktinius duomenis. Tai padeda užtikrinti sukibimą ir sklandų ėjimą.
Patarimas: išbandykite žemėlapių sudarymo algoritmus ir artefaktų šalinimą. Tai padeda robotams geriau matyti žemę naudojant pigius jutiklius.
Valdymo algoritmai
Valdymo algoritmai nurodo robotams, kaip judėti. Inžinieriai naudoja kelis pagrindinius valdymo metodus:
Valdymo algoritmas | Aprašymas | stiprybės | Trūkumai |
|---|---|---|---|
Centriniai šablonų generatoriai | Nukopijuokite gyvūnų ritmus judant kojoms | Adaptyvus, ritmiškas, biologiškai įkvėptas | Ne taip gerai sudėtingoje vietovėje |
Modelio nuspėjamoji kontrolė | Planuoja veiksmus remdamasis ateities prognozėmis | Gerai atsigauna, subalansuotai kontroliuoja | Reikia daug kompiuterio galios |
Stiprinimo mokymasis | Iš patirties mokosi geriau vaikščioti | Išsprendžia problemas, taupo energiją | Gali neveikti gerai naujoje vietoje |
GA optimizuoti PID valdikliai | Naudoja genetinius algoritmus PID derinimui | Tikslus, greitas, mažiau klaidų | Sunkiau naudoti su tikrais robotais |
Inžinieriai dažnai derina šiuos algoritmus hibridiniam valdymui. Pavyzdžiui, jie naudoja CPG pagrindiniam ėjimui ir MPC pusiausvyrai. Tai padeda robotams su kojomis išlikti stabiliems ir efektyviems realiame gyvenime.
energijos valdymas
Energijos valdymas padeda robotams dirbti ilgiau. Inžinieriai parenka variklius, pavaras ir valdiklius, kurie naudoja mažiau energijos. Jie rašo programas, kad nešvaistytų energijos. Reguliarūs patikrinimai užtikrina, kad visos dalys veiktų tinkamai ir taupytų energiją. Regeneracinis stabdymas leidžia robotams atgauti energiją judant.
Rinkitės efektyvias dalis, kad taupytumėte energiją.
Programuokite robotus taip, kad jie nešvaistytų energijos.
Palaikykite robotus geros būklės, kad taupytumėte energiją.
Naudokite regeneracinį stabdymą, kad atgautumėte energiją.
Šie žingsniai padeda robotams su kojomis tarnauti ilgiau ir geriau dirbti. Geras energijos valdymas reiškia, kad robotai yra efektyvesni, patikimesni ir pigesni.
Dviejų ir keturių kojų judėjimas
Stiprybės ir silpnybės
Inžinieriai nagrinėja dvikojus ir keturkojus robotus, kad išsiaiškintų, kuris iš jų veikia geriausiai. Kiekvienas tipas turi privalumų ir trūkumų, susijusių su judėjimu realiame pasaulyje. Žemiau esančioje lentelėje parodyta, kuo jie skiriasi pagal reduktoriaus poreikius, balansą ir valdymą:
Aspektas | Keturvietis judėjimas | Dvipusis judėjimas |
|---|---|---|
Variklio sukimo momento reikalavimai | Reikia stipresnių motorikų pusiausvyrai palaikyti ir ilgų kojų. | Naudoja mažiau sukimo momento, bet reikalauja kruopštaus valdymo. |
Pavarų santykis | Naudoja didesnius pavarų perdavimo skaičius, kad būtų didesnė jėga, bet lėčiau. | Griežtesnis valdymas keičia variklių veikimą. |
Stabilumas | Keturios kojos užtikrina stabilumą, galima naudoti galingus variklius. | Dvi kojos yra mažiau stabilios, reikia sumanios kontrolės. |
Valdymo sudėtingumas | Lengviau valdoma, nes gerai stovi. | Sunkiau valdyti, reikia daugiau kompiuterio galios. |
Sistemos svoris ir sudėtingumas | Sunkesnis dėl didelių variklių ir pavarų. | Lengviau, bet sunkiau kontroliuoti. |
Greitis | Ne taip greitai, nes daugiausia dėmesio skiriama jėgai. | Galima važiuoti greičiau, bet išlaikyti pusiausvyrą sunku. |
Dvikojiniai robotai juda gyvybingai ir yra lengvesni. Tačiau jiems reikia išmanaus valdymo, kad nenukristų. Keturkojiniai robotai yra stabilesni ir gali vaikščioti nelygiu paviršiumi. Tačiau jie yra sunkesni ir ne tokie greiti.
Paraiškos scenarijai
Dvikojiai ir keturkojiai robotai naudojami skirtingiems darbams atlikti. Žemiau esančioje lentelėje parodyta, kur kiekvienas tipas veikia geriausiai:
Roboto tipas | Įprasti taikymo scenarijai | Aprašymas ir pavyzdžiai |
|---|---|---|
Dvikojai robotai | Naudojamas daiktų statybai, remontui ir rizikingiems darbams. Pavyzdys: skaitmeninis robotas. | |
Dvikojai robotai | Padėti žmonėms pasveikti, rūpintis pacientais ir padėti pagyvenusiems žmonėms. | |
Dvikojai robotai | Paieškos ir gelbėjimo misijos | Pravažiuokite pavojingas vietas, griuvėsius ir tarpus. Tinka branduoliniams ar povandeniniams darbams. |
Dvikojai robotai | Pramogos ir švietimas | Elkitės kaip linksmi mokytojai, atlikėjai ar žaidimų partneriai. |
Keturkojų robotų | Sudėtingos reljefo navigacija | Vaikščiokite minkštu, kebliu paviršiumi su ypatinga kontrole. |
Keturkojų robotų | Gyvūnų judesių imitacija | Judėkite kaip gyvūnai ir atlikite šaunius triukus. |
Keturkojų robotų | Loko manipuliavimo užduotys | Naudokite kojas vaikščioti ir atlikti užduotis tuo pačiu metu. |
Keturkojų robotų | Moksliniai tyrimai ir plėtra | Išbandykite naujas valdymo idėjas ir būdus, kaip vaikščioti nelygiu paviršiumi. |
Dvikojiniai robotai tinka žmonėms skirtoms vietoms. Keturkojiniai robotai geriau tinka lauke ir sudėtingose vietose.
Dizaino patarimai
Inžinieriai gali priversti robotus geriau vaikščioti, naudodamiesi šiais patarimais:
Naudokite sujungtas dalis, tokias kaip keturių strypų arba pantografas, kad dvikojiniai robotai gerai judėtų su mažiau variklių.
Pasirinkite tvirtas medžiagas, kurios atitiktų roboto kryptį.
Iš anksto pasirinkite maitinimo sistemą, kad ji veiktų su varikliais.
Pridėkite jutiklius, kurie padeda robotui atlikti savo darbą, pavyzdžiui, skirtus kliūtims matyti ar žemei liesti.
Padarykite roboto korpusą lengvai atidaromą, kad būtų galima patikrinti bateriją ir jutiklius.
Prieš konstruodami visą robotą, patikrinkite judančias dalis, kad patikrintumėte pusiausvyrą.
Naudokite 3D spausdinimą arba CNC frezavimą, kad pagamintumėte tvirtas ir tikslias dalis.
Dizainas turi būti paprastas, lengvai valdomas ir taupyti energiją, kad pasivaikščiojimas būtų kuo geresnis.
Pastaba: Nenaudokite nesuderinamų spyruoklių, sunkių variklių ar blogų pavarų dėžių. Atkreipkite dėmesį į valdymo problemas ir sunkiai naudojamus dizainus. Dėl jų robotas gali būti mažiau stabilus ir mažiau patogus žmonėms.
Vaikštančiam robotui reikalinga tinkama reduktoriaus sistema ir valdymo planas. Tai padeda robotui judėti stipriai ir išlikti stabiliam. Inžinieriai turėtų parinkti valdymo strategijas kiekvienam robotui ir darbui. Dvikojis judėjimas geriausiai veikia su adaptyviu valdymu. Šio tipo valdymas keičia kiekvieno žingsnio laiką, standumą ir jėgą. Keturkočiai robotai naudoja ritminius valdiklius, kad jų eisena būtų stabili. Bioįkvėptos idėjos, tokios kaip dvigubos mokymo programos mokymasis ir centriniai šablonų generatoriai, padeda dvikojams robotams išmokti naujų ėjimo būdų ir valdyti pokyčius. Inžinieriai gali priversti robotus vaikščioti geriau, išbandydami ir derindami naujus adaptyvius metodus. Nedarykite dažnų klaidų. Nuolat mokykitės apie dvikojį judėjimą, kad pasiektumėte geresnių rezultatų.
DUK
Kaip išsirinkti tinkamą reduktoriaus variklį vaikščiojančiam robotui?
Pirmiausia, pažiūrėkite, koks sunkus robotas. Suskaičiuokite, kiek jungčių turi robotas. Pagalvokite, kokiu greičiu norite, kad jis judėtų. Išbandykite skirtingus variklius ir pavarų perdavimo skaičius, kad pamatytumėte, kas veikia. Sudarykite lentelę, kurioje palygintumėte sukimo momentą, greitį ir efektyvumą. Tai padės jums išsirinkti geriausią variklį savo robotui.
Kokie jutikliai padeda pagerinti roboto ėjimo stabilumą?
Jėgos jutikliai, akselerometrai ir giroskopai iš karto pateikia grįžtamąjį ryšį. Šie jutikliai padeda robotui keisti savo žingsnius, kad išliktų pusiausvyroje. Inžinieriai dažnai sumaišo duomenis iš visų jutiklių, kad gautų geresnių rezultatų. Tai vadinama jutiklių suliejimu.
Kaip galima sumažinti vaikščiojančių robotų energijos suvartojimą?
Rinkitės variklius ir pavarų dėžes, kurios nešvaisto energijos. Pridėkite spyruokles, kad padėtų paremti roboto sąnarius. Naudokite regeneracinį stabdymą, kad taupytumėte energiją, kai robotas lėtėja. Išmanieji valdymo algoritmai taip pat padeda naudoti mažiau energijos. Reguliariai tikrinkite robotą, kad jis būtų geros būklės.
Koks yra geriausias būdas išbandyti naują vaikščiojančio roboto dizainą?
Pradėkite nuo roboto išbandymo ant lygaus paviršiaus. Lėtai pridėkite kliūtis ir nelygius plotus. Kiekvieno bandymo metu užrašykite, ką rodo jutikliai. Jei reikia, pakeiskite valdymo nustatymus. Prieš surinkdami visą robotą, išbandykite kiekvieną dalį. Tai padės anksti nustatyti problemas.






