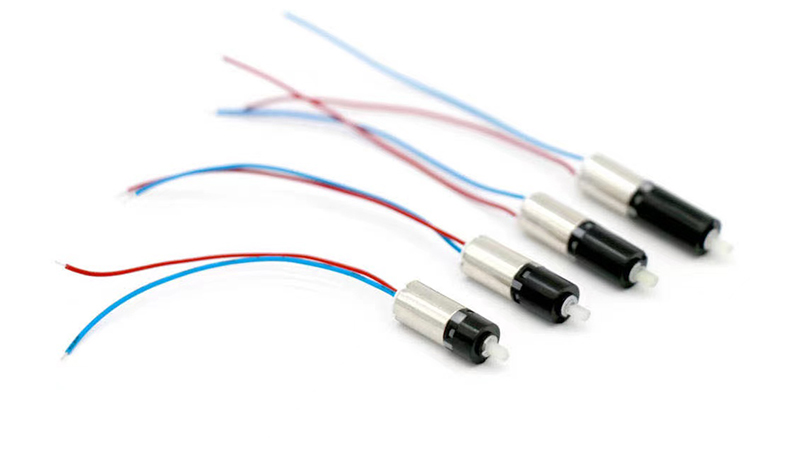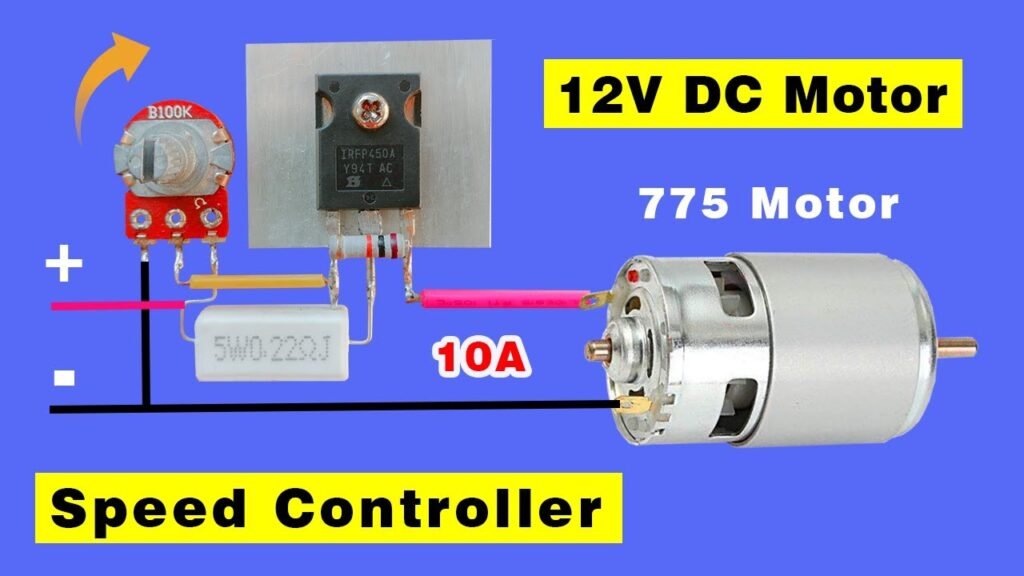
Ja jums ir nepieciešami labi veidi, kā kontrolēt bezsuku līdzstrāvas motora ātrumu, jums ir dažas stabilas izvēles iespējas.
PWM ātruma kontrole
Sprieguma kontrole
Slēgtas cilpas atgriezeniskā saite
Bezsensoru vadība, izmantojot pretējo elektromagnētisko lauku (EMF)
PID kontrole
Daudzi uzņēmumi izvēlas šīs metodes, jo bezkontaktu līdzstrāvas motori tagad veido 64.7% no visiem motoru veidiem. Šī joma strauji attīstās, jo šie motori darbojas labi, un cilvēki vēlas lielāku precizitāti. Apskatiet šīs iespējas, lai atrastu sev piemērotāko.
Atslēgas
PWM ātruma kontrole ļauj precīzi mainīt ātrumu. Tā nepadara motoru vājāku. Tā palīdz motoram darboties labāk un kalpot ilgāk. Jums nav nepieciešamas daudzas papildu detaļas.
Sprieguma kontrole ļauj ātri mainīt ātrumu. To var panākt, mainot motora spriegumu. Sekojiet līdzi spriegumam, lai motors darbotos labi. Tas arī novērš motora pārkaršanu.
Slēgtas cilpas atgriezeniskās saites vadība izmanto sensorus, lai pārbaudītu ātrumu. Tā palīdz motoram uzturēt pareizu ātrumu. Tas darbojas labi pat tad, ja mainās slodze. Tas nodrošina labu precizitāti un uztur stabilitāti.
Bezsensoru vadība izmanto pretelektromagnētisko lauku (EML), lai noteiktu rotora pozīciju. Tas atvieglo projektēšanu un samazina izmaksas. Tas labi darbojas ātriem motoriem. Nav nepieciešami papildu sensori.
PID vadība palīdz iestatīt pareizo ātrumu. Tā novērš kļūdas starp vēlamo un reālo ātrumu. Jums ir jāiestata pareizi PID iestatījumi. Tas palīdz motoram darboties vislabāk un saglabāt stabilitāti.
1. PWM ātruma kontrole
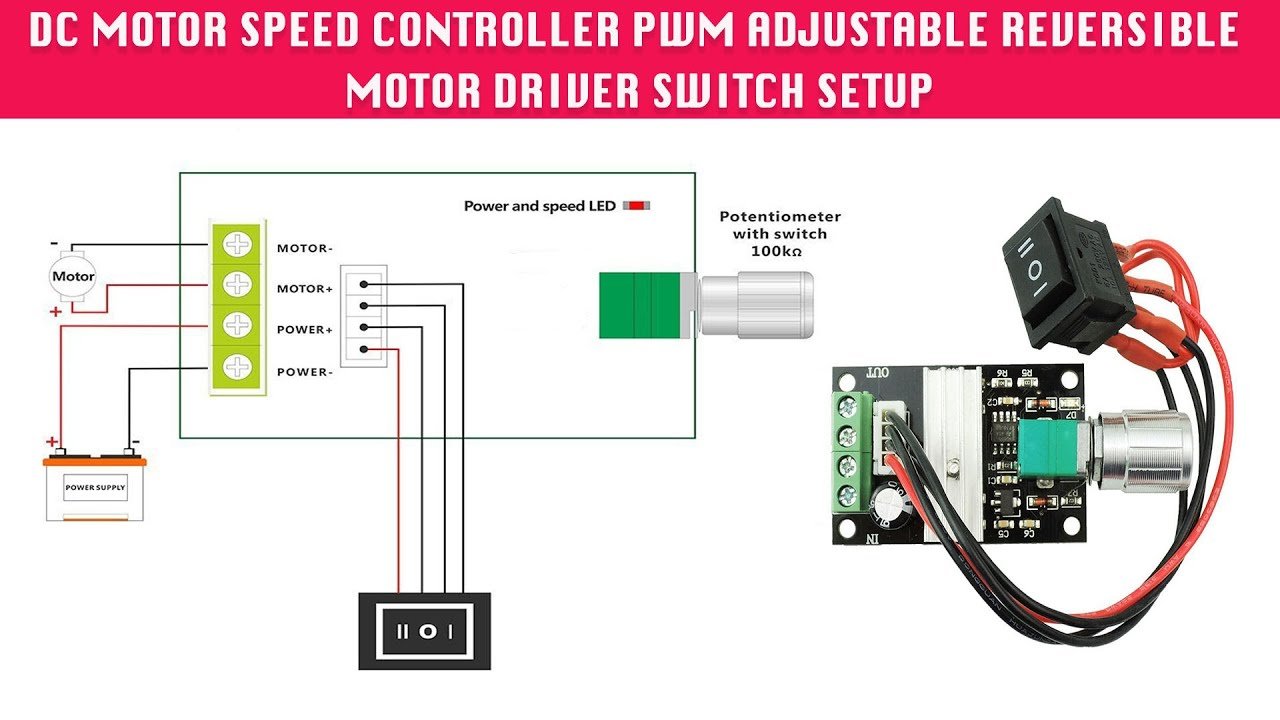
Kā PWM kontrolē ātrumu
PWM ātruma kontrole ir ļoti izplatīta bezkontaktu līdzstrāvas motoros. PWM nozīmē impulsa platuma modulāciju. Šī metode maina motora ātrumu, mainot jaudas nosūtīšanas ilgumu katrā ciklā. Motors saņem īsus elektrības uzliesmojumus. Ja uzliesmojums ilgst ilgāk, motors griežas ātrāk. PWM ļauj precīzi mainīt ātrumu, nezaudējot griezes momentu.
Daudziem uzņēmumiem patīk PWM, jo tas labi darbojas ar bezkontaktu motoriem. Tas padara motoru labāku un vienmērīgāku. Motors arī kalpo ilgāk. Jums nav nepieciešamas daudzas papildu detaļas. Tas palīdz, ja vēlaties nelielu dizainu vai ilgāku akumulatora darbības laiku.
Šeit ir daži iemesli, kāpēc PWM ātruma kontrole ir laba izvēle bezkontaktu līdzstrāvas motoriem:
Tas labi kontrolē ātrumu.
Tas samazina sprieguma un strāvas pulsāciju, tāpēc motors darbojas labāk.
Jums nav nepieciešamas daudzas papildu detaļas, kas palīdz ar maziem dizainiem.
Zemāk esošajā tabulā ir parādītas galvenās PWM ātruma regulēšanas priekšrocības bezkontaktu līdzstrāvas motoriem:
Priekšrocība | Apraksts |
|---|---|
Augsta efektivitāte | PWM taupa enerģiju, ātri ieslēdzot un izslēdzot strāvu. |
Augsta precizitāte | Tas ļauj ļoti precīzi kontrolēt ātrumu. |
Plašs ātruma diapazons | Jūs varat uzturēt nemainīgu ātrumu dažādos ātrumos, nezaudējot griezes momentu. |
Laba Stabilitāte | Tas uztur nemainīgu ātrumu pat tad, ja mainās slodze. |
Ieviešanas padomi
Jūs varat iestatīt PWM ātruma kontroli savam bezkontaktu līdzstrāvas motoram, veicot šādas darbības:
Izvēlieties pietiekami jaudīgu mikrokontrolleri. ARM Cortex M0 vai labāks ir piemērots stingras ātruma kontroles darbiem.
Iestatiet PWM signāla frekvenci. Lielākā daļa bezsuku motoru labi darbojas ar 20 kHz frekvenci. Dažiem motoriem ir nepieciešama augstāka frekvence, ja tiem ir zema induktivitāte.
Izmantojiet īpašus motora kontrollerus ar ātriem ADC un vārtu vadītājiem. Tie palīdzēs labāk kontrolēt ātrumu un nodrošinās vienmērīgāku motora darbību.
Mainiet vadības frekvenci no 20 kHz līdz 80 kHz. Augstākas frekvences ļauj precīzāk pielāgot ātrumu, taču ir nepieciešama labāka aparatūra.
Iestatiet vadības frekvenci no 1 kHz līdz 5 kHz. Tas ir atkarīgs no jūsu ADC un vadības metodes.
Ja rodas problēmas ar barošanas avotu vai mikrokontrollera iestatīšanu, mēģiniet izmantot tādus kontrolierus kā Qorvo PAC5556. Tie var padarīt ātruma kontroli vienkāršāku un uzticamāku.
PWM ātruma kontrole ir piemērota daudziem bezkontaktu līdzstrāvas motoru lietojumiem. Šī metode nodrošina labu ātruma kontroli un uztur motora vienmērīgu darbību. Jūs varat uzticēties PWM, lai nodrošinātu augstu efektivitāti un labu ātruma kontroli savos bezkontaktu motoru projektos.
2. Sprieguma kontroles metode
Sprieguma regulēšana ātrumam
Bezkontaktu līdzstrāvas motoru var paātrināt, palielinot spriegumu. Ja spriegumu samazina, motors palēninās. Ātrums mainās, jo motora griešanās ir atkarīga no tam piešķirtā sprieguma. Ja spriegums krītas motora darbības laikā, tas negriezīsies tik ātri, pat ja izmantosiet tos pašus iestatījumus.
Pētījumā par bezkontaktu motoriem bezpilota lidaparātos (UAV) tika atklāts, ka sprieguma kritumi var izraisīt motora griešanos ar dažādu ātrumu pat ar vienādām vadības ierīcēm. Jums jāvēro sprieguma izmaiņas, īpaši, ja motors darbojas intensīvi. Elektroniskais ātruma regulators palīdz iestatīt spriegumu un uzturēt nemainīgu ātrumu. Varat arī izmantot mikrokontrolleri, lai ģenerētu PWM signālu , kas atbilst vēlamajam spriegumam. Strāvas pārbaude palīdz pasargāt motoru no pārāk karšanas, kas var mainīt ātrumu.
Šeit ir tabula, kurā parādīts, kā dažādas sistēmas daļas var mainīt ātrumu, izmantojot sprieguma kontroli:
Parametrs | Apraksts |
|---|---|
PWM signāls | Iestata barošanas spriegumu, mainot ātrumu un efektivitāti. |
Strāvas mērīšana | Nodrošina motora drošību un palīdz kontrolēt ātrumu. |
Sprieguma atjaunošana | Ietaupa enerģiju bremzēšanas laikā, kas ietekmē ātrumu un efektivitāti. |
Plusi un mīnusi
Ir daudz labu lietu, izmantojot sprieguma kontroli bezkontaktu līdzstrāvas motoriem:
Motors patērē mazāk enerģijas, tāpēc tas ir efektīvs.
Motors kalpo ilgāk, tāpēc tas ir uzticamāks.
Motors rada mazāk trokšņa, tāpēc tas ir klusāks.
Dizains ir mazāks un vieglāks, tāpēc tas iederas šaurās vietās.
Motors var ātri mainīt ātrumu.
Motoram ir labāks ātruma un griezes momenta līdzsvars.
Motors var darboties ar lielāku ātrumu.
Motors kalpo ilgāk, tāpēc ietaupīsiet naudu.
Taču šai metodei ir arī daži ierobežojumi:
Lai pretelektromagnētiskā lauka (EMF) uztveršana darbotos, ir nepieciešams noteikts ātrums.
Ja slodze pēkšņi mainās, tas var ietekmēt motora darbību.
Ja spriegums samazinās, motors palēnināsies un nedarbosies tik labi.
Šeit ir tabula, kurā salīdzināti galvenie plusi un mīnusi:
Priekšrocības | Ierobežojumi |
|---|---|
Samazinātas izmaksas | Nepieciešams minimālais ātrums pretējai EMF uztveršanai |
Paaugstināta uzticamība | Pēkšņas slodzes izmaiņas ietekmē piedziņas cilpu |
Uzlabota efektivitāte | Spriegums krītas, samazinot ātrumu |
PWM vadība var palīdzēt sasniegt labāku ātrumu un griezes momentu, taču, ja tā nav pareizi iestatīta, tā var sakarst motoru un saīsināt tā kalpošanas laiku. Sprieguma vadība ir efektīva un palīdz motoram kalpot ilgāk, taču ir jāuzmanās no sprieguma kritumiem un pēkšņām izmaiņām.
Ja vēlaties vienkāršu veidu, kā kontrolēt bezkontaktu līdzstrāvas motora ātrumu, sprieguma kontrole ir labs risinājums. To var izmantot dažādos veidos, taču vienmēr pārbaudiet sprieguma izmaiņas, lai motors darbotos vienmērīgi.
3. Slēgtas cilpas atgriezeniskās saites vadība
Sensoru izmantošana ātruma noteikšanai
Slēgtas cilpas vadība palīdz bezkontaktu līdzstrāvas motoram uzturēt pareizo ātrumu. Šī metode izmanto sensorus, lai uzraudzītu motoru un nosūtītu signālus atpakaļ uz kontrolieri. Visbiežāk šim nolūkam tiek izmantoti Hola sensori un kodētāji.
Hola sensori norāda, kur atrodas rotors. Tas palīdz motoram ieslēgt jaudu pareizajā laikā.
Enkoderi sniedz vēl labāku atgriezenisko saiti. Tie palīdz ļoti precīzi kontrolēt motoru.
Hola sensori sūta signālus kontrolierim. Kontrolieris tos izmanto, lai izvēlētos, kā darbināt motoru.
Enkoderi labi darbojas servo sistēmās. Izmantojiet tos, ja nepieciešama ļoti precīza ātruma kontrole.
Sešpakāpju komutācijas sistēmās tiek izmantoti Hola efekta sensori. Šīs sistēmas bieži atrodamas bezkontaktu līdzstrāvas motoros.
Enkoderi ir elastīgi. Tos var izmantot daudzās vietās, kur nepieciešama augsta precizitāte.
Hola pozīcijas sensori ir labākā izvēle slēgtas cilpas ātruma kontrolei bezkontaktu līdzstrāvas motoros. Tie maksā mazāk un labi darbojas lielākajā daļā darbu. Var izmantot arī kodētājus un rezolverus, taču Hola sensori ir vienkārši un veic labu darbu.
Precizitātes saglabāšana
Slēgtas cilpas atgriezeniskā saite palīdz uzturēt ātrumu vienmērīgu un precīzu. Kontrolieris pārbauda sensoru signālus un maina motora jaudu atbilstoši nepieciešamībai. Tas nodrošina labāku kontroli pat tad, ja mainās slodze vai motors strādā intensīvi.
Zemāk esošajā tabulā parādīts, kā dažādas PWM metodes maina ātruma kontroli bezkontaktu līdzstrāvas motoros:
PWM metode | Ietekme uz ātruma kontroli |
|---|---|
Papildu PWM | Ātra dinamiska reakcija |
Pilnas vadīšanas režīms | Lielāka līdzstrāvas saites strāva no barošanas avota |
Neatkarīgs PWM | Veiktspēja ir tuva komplementārajai PWM |
Ātruma regulēšanai var izmantot PID pārveidotāju. MATLAB testi rāda, ka slēgtas cilpas vadība uztur motora ieejas strāvu un pretelektromagnētisko spēku (EMF) labā līmenī. Ātrumu un griezes momentu var pārbaudīt, kad lietas ir stabilas vai mainās.
Slēgtas cilpas vadība nodrošina augstu efektivitāti un vienmērīgu ātrumu. Šai metodei varat uzticēties precīzai motora vadībai daudzos bezkontaktu līdzstrāvas motoru projektos.
4. Bezsensoru vadība ar pretējo elektromagnētisko lauku
Kā pretelektromagnētiskais lauks (Back EMF) nodrošina ātruma kontroli
Bezkontaktu līdzstrāvas motora ātrumu var mainīt bez sensoriem. Tādā veidā tiek izmantots pretelektrodzinējspēks, ko sauc par pretelektrodzinējspēku. Pretelektrodzinējspēks ir spriegums, kas parādās motora tinumos, kad rotors griežas. Šo spriegumu var izmantot, lai noteiktu rotora atrašanās vietu. Tas arī palīdz zināt, kad jāpārslēdz strāva motorā.
Lūk, kā darbojas bezsensoru vadība ar pretējo elektromagnētisko lauku:
Pretelektromagnētiskā lauka (EMF) integrācijas metode pārbauda elektrisko pretelektromagnētiskā lauka signālu. Tā atrod rotora pozīciju.
Kontrolieris aplūko nedarbinātās fāzes pretelektromagnētisko spēku (EML). Tas tiek izmantots, lai izvēlētos pareizo laiku strāvas pārslēgšanai.
Šī metode darbojas ar dažādiem ātrumiem. Laukums zem aizmugurējā EMF līknes paliek nemainīgs, pat ja motors griežas ātrāk vai lēnāk.
Lai izmērītu pretējo EMF, varat izmantot:
Salīdzinātāji sprieguma līmeņu pārbaudei.
Virtuāls neitrālais punkts, kas izveidots ar rezistoriem.
Analogciparu pārveidotāji (ADC) digitālai vadībai.
Lai iegūtu labus rezultātus, nepieciešami ātri analogie-digitālie pārveidotāji (ADC) un salīdzināšanas shēmas . Kad motors nekustas, nav pretelektromagnētiskā lauka (EMF). Pirms bezsensoru vadības izmantošanas motors ir jāiedarbina atvērtā cilpā.
Bezsensoru metožu priekšrocības
Bezsensoru vadība sniedz daudzas priekšrocības bezkontaktu līdzstrāvas motoru projektiem. Jums nav nepieciešami papildu sensori. Tas padara jūsu dizainu vienkāršu un uzticamu. Jūs arī ietaupāt naudu un samazināt sensoru problēmu iespējamību.
Šeit ir tabula, kurā salīdzinātas uz sensoriem balstītas un bezsensoru metodes:
Aspekts | Uz sensoriem balstītas metodes | Bezsensoru metodes |
|---|---|---|
Izmaksas | Augstāks sensoru un elektroinstalācijas dēļ | Zemāks, jo sensori nav nepieciešami |
Dizaina sarežģītība | Sarežģītāks ar papildu detaļām | Vienkāršāk ar mazāk komponentiem |
Uzticamība | Sensori var salūzt vai tikt nepareizi novietoti | Uzticamāka ar mazāk fiziskām detaļām |
Uzturēšana | Nepieciešama lielāka apkope | Nepieciešama mazāka apkope |
Ātrdarbība | Nav tik labs lielā ātrumā | Labi darbojas lielā ātrumā |
Bezsensoru vadību redzēsiet daudzviet:
Dzesēšanas ventilatori un HVAC sistēmas to izmanto vienmērīgam ātrumam.
Droni un bezpilota lidaparāti to izmanto, lai ietaupītu svaru un iegūtu spēcīgus atpakaļejošus EMF signālus.
Sūkņi un kompresori to izmanto vietās, kur sensori nav piemēroti.
Elektriskie transportlīdzekļi un elektriskie velosipēdi to izmanto augstas efektivitātes nodrošināšanai lielā ātrumā.
Bezsensoru vadība ar pretējo elektromagnētisko lauku palīdz nodrošināt vienmērīgu ātrumu, zemākas izmaksas un vienkāršu bezkontaktu līdzstrāvas motora konstrukciju.
5. PID ātruma kontroles metodes
PID stabilam ātrumam
PID regulators palīdz kontrolēt bezkontaktu līdzstrāvas motora ātrumu . Tas pārbauda vēlamo un iegūto ātrumu. Ja ir atšķirība, tas maina motora jaudu. Tas palīdz novērst jebkādas ātruma kļūdas. Daudzas rūpnīcas izmanto šo metodi. Tas uztur motora ātrumu pareizajā ātrumā, pat ja mainās slodze.
PID regulatoram ir trīs daļas. Proporcionālā daļa ātri novērš ātruma kļūdas. Integrālā daļa novērš nelielas kļūdas, kas saglabājas ilgu laiku. Atvasinātā daļa neļauj motoram pārsniegt mērķa ātrumu.
PID vadība nodrošina vienmērīgu un stabilu motora darbību. Tā arī palīdz samazināt trokšņa līmeni un vibrāciju bezkontaktu motorā.
Šeit ir tabula, kurā parādīts, kā PID vadība palīdz bezkontaktu līdzstrāvas motora ātrumam:
Aspekts | Apraksts |
|---|---|
Kontroles metode | PID regulators nekavējoties maina ātrumu. |
Kļūdu minimizēšana | Tas samazina atšķirību starp vēlamo un reālo ātrumu. |
Simulācijas rīks | Ātruma regulēšanas testēšanai un modelēšanai var izmantot MATLAB/Simulink. |
Veiktspējas analīze | PID vadība padara ātrumu labāku un vienmērīgāku. |
Praktisks pielietojums | Varat pielāgot iestatījumus, lai labāk kontrolētu ātrumu. |
PID kontrolieri palīdz sasniegt labāku ātrumu, mazāku troksni un vienmērīgāku motora kustību.
Tuning Padomi
Jums ir jānoregulē PID regulators, lai nodrošinātu vislabāko ātrumu. Vispirms iestatiet kustības izsekošanu, lai novērotu motora kustības. Lieciet regulatoram ātri pārvietot motoru uz jaunu vietu. Sāciet ar nelielu proporcionālo pastiprinājumu (Kp). Iestatiet integrālo pastiprinājumu (Ki) un ierobežojumu (Ilim) uz nulli. Padariet atvasināto pastiprinājumu (Kd) piecas reizes lielāku par Kp.
Lai noregulētu PID regulatoru, veiciet tālāk norādītās darbības.
Iestatiet kustības izsekošanu motora komandai, vēlamajai pozīcijai un reālajai pozīcijai.
Lieciet kontrolierim veikt soli pa solim kustību.
Mainiet Kp, Kd un Ki atkarībā no motora darbības.
Pievērsiet uzmanību pārāk lielai kustībai vai lēnām kustībām. Mainiet pastiprinājumu, lai to novērstu.
Problēmas var rasties, ja PID iestatījumi ir nepareizi, ja barošana nav vienmērīga vai ir problēmas ar piedziņas ķēdi. Tās var novērst, mainot PID iestatījumus un pārbaudot barošanu un piedziņas ķēdi.
Šeit ir īsa tūninga pamācība:
Palieliniet proporcionālo iestatījumu, lai motors reaģētu ātrāk, taču uzmanieties no pārāk lielas kustības.
Izmantojiet integrālo iestatījumu, lai labotu nelielas kļūdas un saglabātu ātrumu tuvu mērķim.
Mainiet atvasinājuma iestatījumu, lai apturētu pārāk lielu kustību un saglabātu motora stabilitāti.
PID vadību var izmantot daudziem bezkontaktu līdzstrāvas motoru projektiem . Šī metode palīdz uzturēt vienmērīgu ātrumu un uzlabo motora darbību.
Jūs esat apguvis piecus labus bezkontaktu līdzstrāvas motora ātruma regulēšanas veidus. Katrs veids — PWM, sprieguma vadība, slēgtas cilpas atgriezeniskā saite, bezsensoru vadība un PID — palīdz iegūt stabilus un precīzus rezultātus. Pētījumi liecina, ka PID var samazināt pārsniegumu no 71% līdz gandrīz nullei. PWM ar digitālajiem procesoriem uzlabo motoru darbību. Izvēloties veidu, ņemiet vērā šīs svarīgās lietas:
metrisks | Kāpēc tas ir svarīgi |
|---|---|
Ātruma izvēle | Nodrošina stabilu motora darbību un ietaupa enerģiju |
Sprieguma saderība | Neļauj motoram pārāk sakarst |
Trokšņu līmenis | Piemērots vietām, kur nepieciešams klusums |
Ja vēlaties uzzināt vairāk, iepazīstieties ar bezsensoru metodēm, pretelektromagnētiskā lauka (EMF) noteikšanu un viedajiem rīkiem, piemēram, neironu tīkliem. Tie var palīdzēt jūsu projektiem darboties vēl labāk.
FAQ
Kāds ir vienkāršākais veids, kā kontrolēt bezkontaktu līdzstrāvas motora ātrumu?
Varat izmantot PWM ātruma kontroli. Tā darbojas ar lielāko daļu kontrolleru. Jums ir nepieciešams tikai mikrokontrolleris un motora draiveris. PWM nodrošina vienmērīgas un precīzas ātruma izmaiņas.
Vai sprieguma kontroli var izmantot visiem bezkontaktu līdzstrāvas motoriem?
Sprieguma vadību var izmantot daudziem motoriem . Dažiem motoriem ir nepieciešams minimālais ātrums pretelektromagnētiskā lauka (EMF) noteikšanai. Pirms sprieguma vadības izvēles vienmēr pārbaudiet motora datu lapu.
Kāpēc slēgtas cilpas vadībai nepieciešami sensori?
Sensori palīdz uzturēt motora ātrumu pareizajā līmenī. Hola sensori un kodētāji sūta signālus kontrolierim. Ar sensoriem jūs iegūstat labāku precizitāti un stabilitāti.
Vai bezsensoru vadība ir uzticama ātrgaitas motoriem?
Bezsensoru vadība labi darbojas lielā ātrumā. Jums nav nepieciešami papildu sensori. Daudzi droni un ventilatori izmanto bezsensoru vadību vienkāršai un uzticamai ātruma pārvaldībai.
Kā noregulēt PID regulatoru motora ātrumam?
Sāciet ar zemu proporcionālo pastiprinājumu. Lēnām palieliniet to. Iestatiet integrālo un atvasināto pastiprinājumu pēc motora reakcijas pārbaudes. Pievērsiet uzmanību pārsniegumam un pielāgojiet pastiprinājumu, lai saglabātu vienmērīgu ātrumu.