
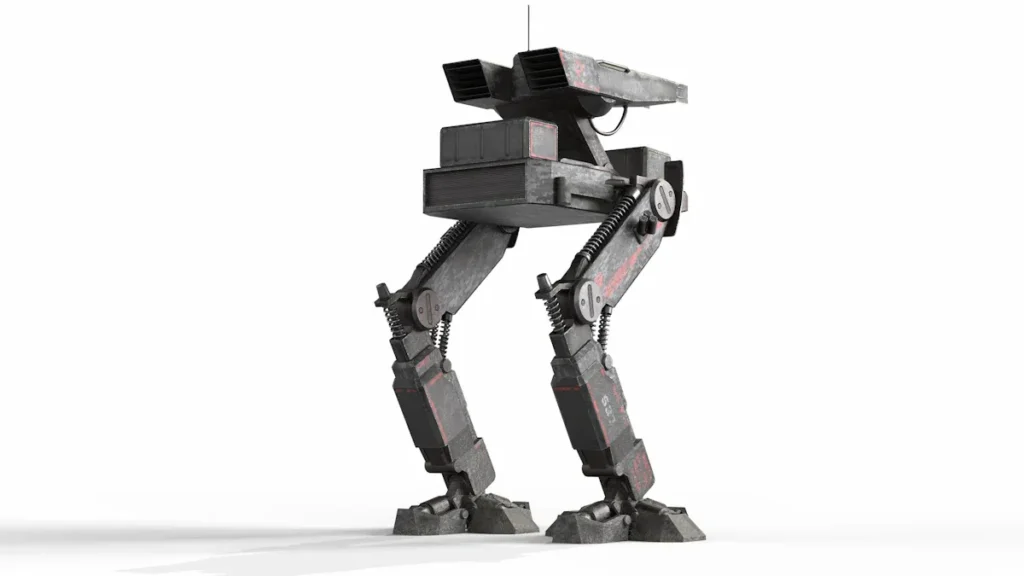
Staigājošo robotu inženieriem rodas lielas problēmas, veidojot reduktoru motoru sistēmas robotiem ar kājām. Lielākā daļa jauno divkājaino robotu, piemēram, LEO robots, izmanto elektriskās piedziņas ar zobratiem tuvu ķermenim. Šī konstrukcija padara kājas vieglākas un palīdz robotam pārvietoties ar lielāku kontroli un ātrumu. Divkājainiem un citiem kāju robotiem ir jāatrisina daudzas problēmas, lai labi pārvietotos:
Sarežģītas kustības vadības vadīšana sarežģītas dinamikas un daudzo robota kustības veidu dēļ.
Līdzsvara saglabāšana, izmantojot slāņveida motorisko kontroli un uz refleksiem balstītas idejas.
Pārliecinoties, ka robots taupa enerģiju un paliek nekustīgs, it īpaši, ejot pa nelīdzenu virsmu, mainās kustības.
Izmantojot sensoru atgriezenisko saiti, lai palīdzētu robotam staigāt vienmērīgi.
Bioloģiski iedvesmotas detaļas, viedi vadības plāni un laba enerģijas izmantošana ir ļoti svarīgas labākai divkāju kustībai. Inženieri un hobiji var izmantot šīs idejas, lai panāktu, ka roboti staigā vienmērīgi, droši un viedi.
Atslēgas
Staigājošiem robotiem ir jāuztur labs līdzsvars un jāizmanto viedā vadība, lai droši staigātu pa daudzām virsmām. Labāko motoru un pārnesumu attiecību izvēle palīdz robotiem ātri pārvietoties un nest smagas lietas. Sensoru, piemēram, spēka sensoru un akselerometru, izmantošana palīdz robotiem mainīt soļus un nenokrist. Labs mehāniskais dizains un enerģiju taupošas detaļas palīdz robotiem kalpot ilgāk un strādāt labāk. Divkājainie roboti ir vieglāki un ātrāki, taču tiem nepieciešama rūpīga vadība. Četrkājainie roboti ir stabilāki un labāk darbojas uz nelīdzenas zemes.
Staigājoša robota pārvietošanās vajadzības
Stabilitāte un līdzsvars
Robotiem ar kājām stabilitāte ir ļoti svarīga. Inženieriem ir jāizgatavo roboti, kas spēj saglabāt līdzsvaru uz līdzenas vai nelīdzenas zemes. Robotiem ir jāmaina soļu platums un garums, lai nenokristu. Tas ir īpaši svarīgi, mainoties zemei. Līdzsvara saglabāšana no vienas puses uz otru ir svarīgāka nekā kustība no priekšpuses uz aizmuguri. Reālās vietās var būt sarežģīti, tāpēc robotiem ir ātri jāreaģē, lai saglabātu stabilitāti. Kinemātiskās kāju piedziņas un bioloģiski iedvesmoti izpildmehānismi palīdz robotiem tikt galā ar nelīdzenumiem un dažādām virsmām. Šīs idejas palīdz robotiem saglabāt līdzsvaru un nenokrist pat tad, ja tie atsitas pret lietām.
Padoms: Izmēģiniet uzdevuma telpas impedances kontroli un hibrīda ieejas kontroli. Tas palīdz robotiem saglabāt līdzsvaru, ja tie ejot kaut kam uzduras.
Jauda un griezes moments
Lai roboti varētu labi staigāt, ir nepieciešama jauda un griezes moments . Robotam ir nepieciešams pietiekami daudz spēka, lai paceltu un pārvietotu savu ķermeni. Izpildmehānismi un pārnesumu reduktori darbojas kopā, lai katrai locītavai piešķirtu pareizo griezes momentu. Divkājainos un četrkājainos robotos barošanas sistēma piegādā enerģiju motoriem. Inženieri izvēlas pārnesumu attiecības, kas līdzsvaro ātrumu un spēku. Tas palīdz robotiem labi pārvietoties pa visu veidu virsmām. Bioloģiski iedvesmoti izpildmehānismi ar virknes elastību palīdz absorbēt triecienus un samazina kļūdas. Tie arī palīdz taupīt enerģiju. Tas ļauj robotiem labāk kustēties un saglabāt stabilitāti reālajā dzīvē.
Precizitāte un efektivitāte
Precizitāte un efektivitāte palīdz robotiem labāk staigāt. Labas pārnesumkārbas un reduktori ļauj inženieriem labi kontrolēt griezes momentu un ātrumu. Tas padara robotus vienmērīgākus un ar mazāk kļūdām. Efektīvas pārnesumu motoru sistēmas patērē mazāk enerģijas un kalpo ilgāk. Tās arī mazāk jālabo. Bezserdeņu motoriem, bezkontaktu līdzstrāvas motoriem un servomotoriem ir savas priekšrocības robotiem ar kājām. Pareizo detaļu izvēle palīdz robotiem kustēties tieši pareizi un netērēt enerģiju. Enerģiju taupoši dizaini ļauj robotiem strādāt ilgāk un katru dienu veikt vairāk darbu.
Divkāju lokomotīvju pārnesumu motori
Motoru veidi
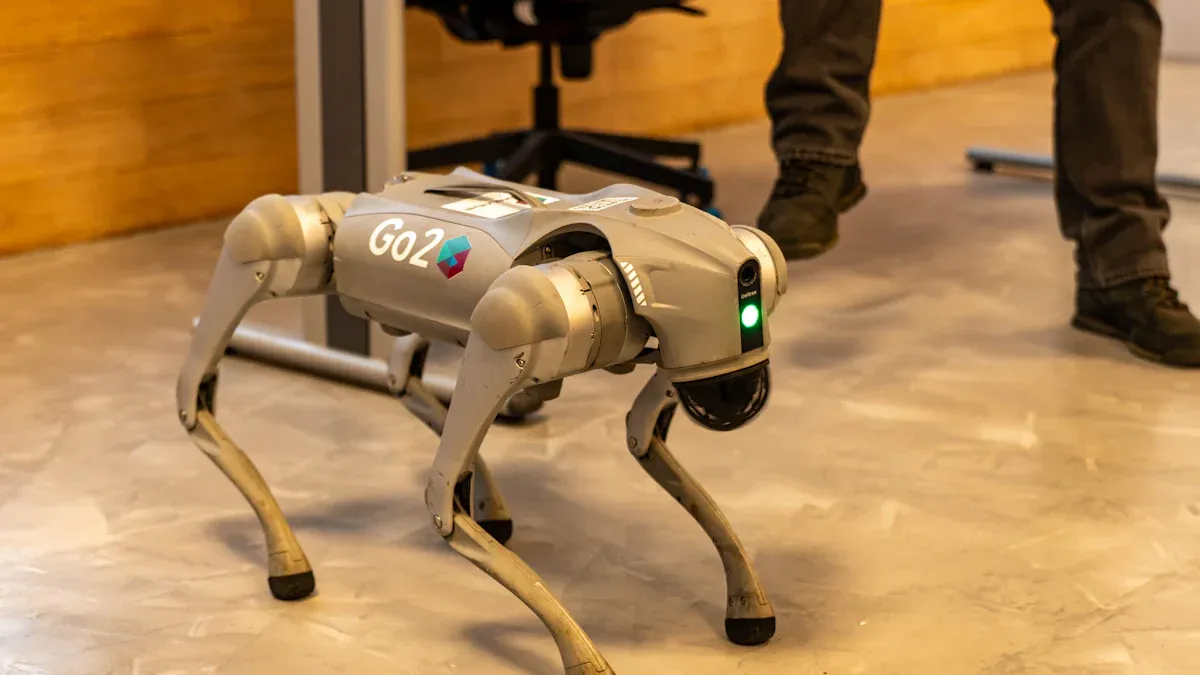
Inženieriem jāizvēlas pareizie reduktoru motori divkājainajiem robotiem. Visbiežāk izmantotie motoru veidi šiem robotiem ir:
Līdzstrāvas motori : šie motori kustina robota kājas vai locītavas. Tie nodrošina spēcīgu spēku un tos var labi vadīt ar sensoriem. Līdzstrāvas motori palīdz robotam vienmērīgi pārvietoties un ātri reaģēt.
Servomotori: Daudzi roboti locītavu kustināšanai izmanto servomotorus. Servomotori ir mazi un viegli lietojami. Tie ļauj robotam kustināt kājas precīzos leņķos, kas ir svarīgi iešanai.
Soļu motori: Soļu motori palīdz robotam pārvietot kājas uz pareizo vietu. Tie var noturēties vietā bez papildu spēka. Tas palīdz robotam apstāties vai saglabāt līdzsvaru ejot.
Lineārie izpildmehānismi: Tie liek detaļām kustēties taisnā līnijā. Inženieri tos izmanto kopā ar citiem motoriem, lai izstieptu vai atvilktu kājas. Tas palīdz robotam staigāt vairākos veidos.
Pneimatiskie vai hidrauliskie izpildmehānismi: lieli roboti tos dažreiz izmanto. Tie rada lielu spēku, kas palīdz robotam pacelt smagas lietas vai staigāt pa nelīdzenu virsmu.
Padoms: Padomājiet par robota svaru, locītavu skaitu un vēlamo kustības ātrumu. Izmēģiniet dažādus motorus, lai noskaidrotu, kurš no tiem vislabāk atbilst jūsu robotam.
Griezes moments un ātrums
Griezes moments un ātrums ir ļoti svarīgi divkājaino robotu kustības ātrumam. Pārnesumu skaitļi maina robota kāju kustības ātrumu un spēku. Inženieriem ir jāatrod pareizais šo faktoru sajaukums, lai robots varētu labi staigāt.
Mazāki pārnesumu skaitļi liek kājām kustēties ātrāk. Tās izmanto robota paša svaru, lai palīdzētu kustēties, kas atvieglo kāju pārvietošanu uz priekšu un atpakaļ. Tas ir labi piemērots ātriem, viegliem soļiem.
Lieli pārnesumu skaitļi palīdz robotam nest lielāku svaru. Tie dod lielāku spēku, bet liek kājām kustēties lēnāk. Tas ir labāk lēnām, spēcīgām kustībām, piemēram, robota ķermeņa noturēšanai.
Maināma pārnesumskaitļa izpildmehānismi (VGA) var pārslēgties starp ātru un spēcīgu režīmu. Tas ļauj robotam izvēlēties labāko ātrumu vai spēku katrai iešanas daļai. Piemēram, tas var ātri kustināt kāju šūpojoties un izmantot lielāku spēku stāvot.
Vadības algoritmi var paši izvēlēties labāko pārnesumskaitli. Tas palīdz robotam patērēt mazāk enerģijas un labāk darboties ejot.
Pārnesumu attiecību maiņa ejot ļauj robotam pārvietoties ātri un nest smagas kravas. Tas palīdz robotam tikt galā ar nelīdzenumiem un izmaiņām zemes virsmā.
Piezīme: Vienmēr izmēģiniet pārnesumu skaitļus ar sava robota vadības ierīci. Mainiet pārnesumu skaitļus, lai tie atbilstu tam, kā jūsu robots iet un pa zemi, pa kuru tas staigās.
Vadība un sensori
Drošai divkājainajai iešanai ir nepieciešama laba vadība un sensori. Inženieri izmanto reāllaika atgriezenisko saiti, lai robots būtu stabils un ātrs.
Pētījumi liecina, ka akselerometri un spēka sensori vislabāk darbojas atgriezeniskās saites nodrošināšanai divkājainos robotos. Šie sensori mēra tādus rādītājus kā locītavu leņķi, ātrums, kāju pozīcija un robota svara kustības. Šie dati palīdz robota kontrolierim pārbaudīt, vai katrs solis ir drošs, un veikt ātras izmaiņas. Ar šo sensoru palīdzību robots var uzminēt, vai solis būs stabils, pirms to sper. Tas palīdz novērst kritienus un saglabāt robota līdzsvaru.
Mūsdienu roboti izmanto viedus gaitas kontroles algoritmus, lai labāk staigātu. Zemāk esošajā tabulā ir parādītas jaunākās tendences un veidi, kā kontrolēt divkājaino iešanu:
Attīstības tendence | Apraksts | Galvenās metodes/piemēri |
|---|---|---|
Mācīšanās stratēģijas pamatā | Palīdz robotam mācīties un uzlabot spēju staigāt patstāvīgi. | Centrālo modeļu ģenerēšana (CPG), neironu tīkli (NN), pastiprināšanas mācīšanās (RL); adaptīvā iešana, sistēmas identifikācija, tiešsaistes pielāgošanās spēja |
Multimodāla gaitas kontrole | Ļauj robotam izmantot dažādus iešanas veidus un pārslēgties starp tiem. | Gaitas bibliotēkas, lēmumu pieņemšana par režīma pārslēgšanu, trajektorijas izsekošana |
Atbilstoša gaitas kontrole | Palīdz robotam labāk staigāt pa nelīdzenu virsmu un izturēt triecienus. | Impedances un ieejas kontrole, iešanas šabloni ar kāju elastību |
Inženieri var izmantot šīs vadības idejas, lai palīdzētu robotam pārvietoties jaunās vietās un veikt jaunus uzdevumus. Piemēram, centrālā modeļu ģenerēšana (CPG) liek robota kājām kustēties ritmiski kā dzīvniekiem. Neironu tīkli (NN) palīdz robotam apgūt sarežģītas kustības un mainīties, kad lietas mainās. Pastiprināšanas mācīšanās (RL) ļauj robotam uzlabot staigāšanu, mācoties no notiekošā.
Padoms: Izmantojiet sensoru atgriezenisko saiti ar viedajiem vadības algoritmiem, lai nodrošinātu vislabāko divkāju iešanu. Pārbaudiet robota kontrolieri uz daudzām virsmām, lai pārliecinātos, ka tas labi iet.
Četrkāršu pārnesumu motoru sistēmas
Kāju mehānismi
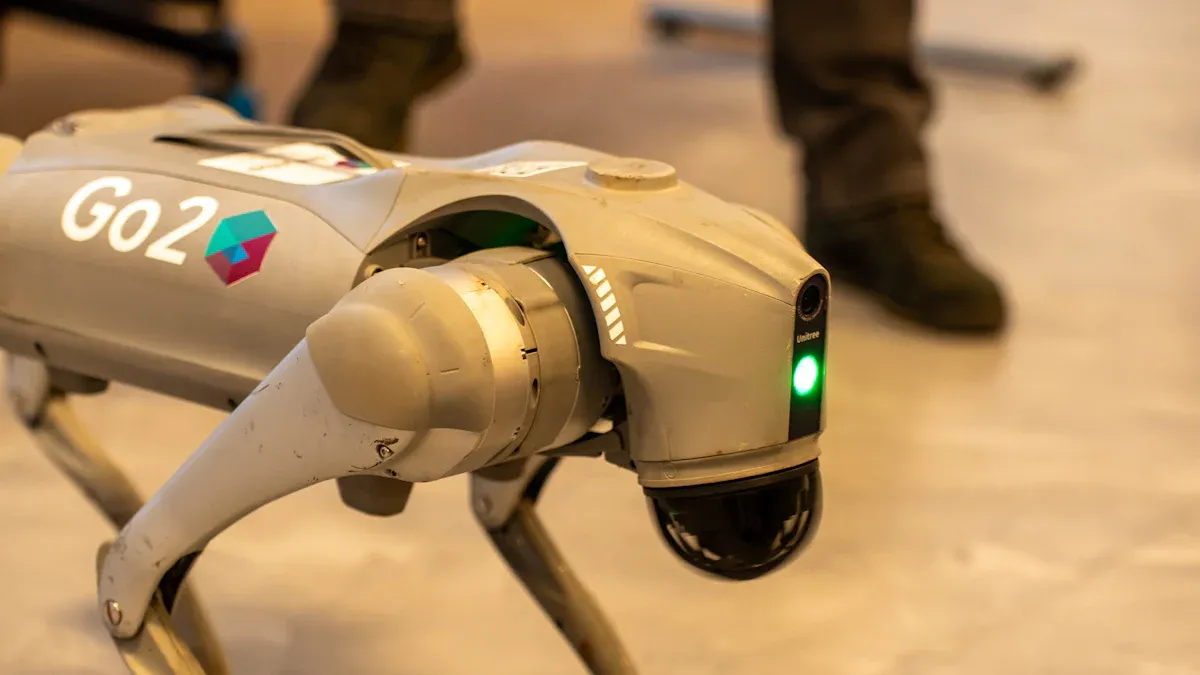
Četrkājainajiem robotiem ir nepieciešamas spēcīgas un saliektas kājas. Tas palīdz tiem pārvietoties pa dažāda veida virsmu. Inženieri bieži izvēlas secīgu vai paralēlu kāju dizainu. Visbiežāk tiek izmantota divdaļīga secīga kāja. Tā ir vienkārša un piemērota daudziem darbiem. Daži četrkājaini roboti izmanto hidraulisku piedziņu, lai iegūtu lielāku spēku. Tas palīdz tiem staigāt pa nelīdzenu virsmu un nest smagas lietas. Bioloģiski iedvesmoti dizaini pievieno elastīgu mugurkaulu un veidus, kā uzkrāt enerģiju. Šīs funkcijas palīdz robotiem ietaupīt enerģiju, kad tie rikšo vai galopē. Ja robota rumpis var saliekties un uzkrāt enerģiju, tas pārvietojas vairāk kā dzīvnieki un patērē mazāk enerģijas.
Lai izgatavotu labus kāju robotus, inženieri izmanto īpašas projektēšanas metodes. Viņi cenšas līdzsvarot spēku, ātrumu un izturību. Evolucionārie algoritmi palīdz atrast labākās kāju formas un struktūras. Hidrauliskās kājas var nosūtīt līdz pat 94% spēka, taču inženieriem jāpievērš uzmanība enerģijas zudumiem sūkņos un vārstos. Elastīgu detaļu un gabalu pievienošana palīdz robotiem labāk kustēties. Taču tas arī apgrūtina vadību. Inženieriem ir jāpārbauda dažādi kāju dizaini, lai noskaidrotu, kurš no tiem vislabāk atbilst viņu robotam un zemei.
Padoms: Izmantojiet kāju elastīgās daļas, lai uzkrātu un atbrīvotu enerģiju. Tas palīdz robotam pārvietoties ātrāk un patērēt mazāk enerģijas uz nelīdzenas virsmas.
Sinhronizācija
Sinhronizācija nodrošina, ka visas četras kājas kustas pareizi. Četrkāju robotos inženieri izmanto vadības plānus, piemēram, centrālos modeļu ģeneratorus (CPG). CPG izmanto īpašus oscilatorus, lai noteiktu katras kājas kustības laiku. Tas palīdz robotam saglabāt vienmērīgu gaitu, īpaši uz līdzenas virsmas.
Dažreiz robots uzbrauc uz nelīdzenumiem vai zeme strauji mainās. Tad sinhronizācija var tikt pārtraukta. Inženieri izmanto kinētiskā impulsa pārvaldības algoritmu (KMMA), lai to labotu. KMMA ļauj katrai kājai saglabāt savu soli un soļa izmēru. Tas darbojas pat tad, ja robots saskaras ar lieliem nelīdzenumiem. Tādā veidā robotam nav nepieciešamas papildu vadības sistēmas. Tas paliek stabils, skrienot vai pagriežoties.
Sinhronizācijas plāni palīdz robotiem kontrolēt ātrumu, virzienu un līdzsvaru. Saglabājot vienmērīgus soļus, robots var tikt galā ar jaunu reljefu un palikt drošībā. Inženieriem vajadzētu izmēģināt dažādus sinhronizācijas plānus, lai atrastu savam robotam vispiemērotāko.
Piezīme: Vienmēr pārbaudiet, kā robots pārvietojas pa dažādām virsmām. Mainiet sinhronizācijas iestatījumus, lai robots būtu stabils un taupītu enerģiju.
Sadalītā vadība
Izkliedētā vadība ļauj četrkājainiem robotiem ātri reaģēt uz zemes izmaiņām. Katrai kājai ir savs kontrolieris un sensori. Šī iestatīšana ļauj robotam izdarīt izvēles tieši uz katras kājas. Robotam nav jānosūta katrs signāls uz galveno datoru. Tas samazina kavēšanos un palīdz robotam saglabāt stabilitāti.
Izkliedētā vadība padara robotus spēcīgākus un efektīvākus, īpaši uz nelīdzenas virsmas. Lokālās vadības cilpas izmanto spēka un griezes momenta sensoru datus pie kājām. Tas ļauj robotam nekavējoties mainīt kājas kustības. Ja viena kāja agri pieskaras zemei, lokālais kontrolieris var ātri mainīt tās trajektoriju. Robotam nav jāgaida augsta līmeņa komandas. Tas padara robotu neatkarīgāku un labāk spējīgu tikt galā ar pārsteigumiem.
Inženieri izmanto izkliedēto vadību, lai savienotu daudzus sensorus un kustīgas daļas, piemēram, mākslīgas mugurkaula stieņus. Tas palīdz robotam mainīt savu formu un saglabāt līdzsvaru. Robots var izmantot stabilas gaitas un mainīt savu smaguma centru, lai noturētos vertikāli. Daudzpunktu kontakta pēdas ar sensoriem palīdz robotam satvert un pārvietoties pa cietu zemi.
Zobratu motoru sistēmas ir svarīgas, lai apstrādātu dažādas virsmas. Augsta griezes momenta izpildmehānismi ar zemas pārnesumkārbas planetārajiem pārnesumiem nodrošina izturību un elastību. Šie zobratu motori ļauj robotam pārvietoties atpakaļgaitā, ja nepieciešams. Robots var reaģēt uz ārējiem spēkiem un mainīt savas kustības. Vadības plāni izmanto sensoru datus no inerciālajiem moduļiem (IMU) un locītavu kodētājiem, lai noteiktu slīpumu un atbalsta virsmu. Pēc tam robots maina savu korpusu un kājas, lai iegūtu vislabāko saķeri un saglabātu stabilitāti.
Daži četrkājaini roboti izmanto viedās sistēmas , piemēram, ātro motora adaptāciju (RMA). Šīs sistēmas mācās no robota kustībām un sensoru datiem. Robots var mainīt savu gaitu un spēku reāllaikā, pat uz jaunas vai slidenas virsmas. Šis viedā dizaina un vadības apvienojums palīdz robotiem tikt galā ar sarežģītām, mainīgām vietām.
Padoms: Izmantojiet izkliedēto vadību, lai apstrādātu sensoru datus katrā kājā. Tas palīdz robotam ātrāk reaģēt un saglabāt stabilitāti uz nelīdzenas virsmas.
iezīme | Ieguvums četrkājainiem robotiem | Ieviešanas pamācības piemērs |
|---|---|---|
Vietējās vadības cilpas | Ātra reakcija uz reljefa izmaiņām | Novietojiet kontrolierus uz katras kājas |
Daudzpunktu kontakta pēdas | Labāka saķere un pielāgošanās reljefam | Pievienojiet sensorus katrai pēdai |
Augsta griezes momenta pārnesumu motori | Spēcīga, elastīga kustība | Izmantojiet zemas pārnesumkārbas planetārās pārnesumkārbas |
Mākslīgā intelekta vadīta adaptācija | Reāllaika gaitas un spēka regulēšana | Integrēt RMA vai līdzīgas sistēmas |
Izmantojot viedus kāju dizainus, labu sinhronizāciju un izkliedētu vadību, inženieri var izveidot četrkājainus robotus, kas labi pārvietojas, tiek galā ar jebkuru virsmu un paliek stabili. Šie risinājumi palīdz komandām izveidot robotus, kas ir gatavi reāliem darbiem.
Robotu pārvietošanās inženierija
Mechanical Design
Mehāniskais dizains ietekmē robotu kustības kvalitāti. Inženieri strādā pie reduktora motora integrācijas , atsperu izvietojuma un rāmja struktūras. Viņi izmanto paralēlas atsperes, lai palīdzētu motoriem veikt mazāk darba. Tas ietaupa enerģiju un paildzina akumulatoru kalpošanas laiku. Mazāki motori rada mazāk siltuma. Zemāk esošajā tabulā ir uzskaitīti svarīgi konstrukcijas punkti un tas, kā tie palīdz robotiem ar kājām:
Apsvērums | Apraksts | Ietekme |
|---|---|---|
Paralēlā atbilstība (atsperes) | Atsperes palīdz motoriem patērēt mazāk enerģijas | Mazāki motori, mazāk siltuma, ilgāks akumulatora darbības laiks |
Veiktspējas rādītāju atlase | Izvēlieties labākos veidus, kā izmērīt robota veiktspēju | Labāks motora izmērs un sistēmas efektivitāte |
Inerces saskaņošanas princips | Saskaņojiet pārnesumu skaitļus, lai līdzsvarotu motora un slodzes inerci | Ātrāka un efektīvāka izpildmehānisma darbība |
Dinamiskā trajektorijas ielāde | Izmantojiet reālus iešanas datus, lai izvēlētos motorus un transmisijas | Nodrošina, ka izvēles darbojas reālā robota kustībā |
Atsperes stingrības kompromisi | Līdzsvarojiet atsperes stingrību ātruma un enerģijas taupīšanas nolūkos | Atrodiet katrai robota kustībai vispiemērotāko stingrību |
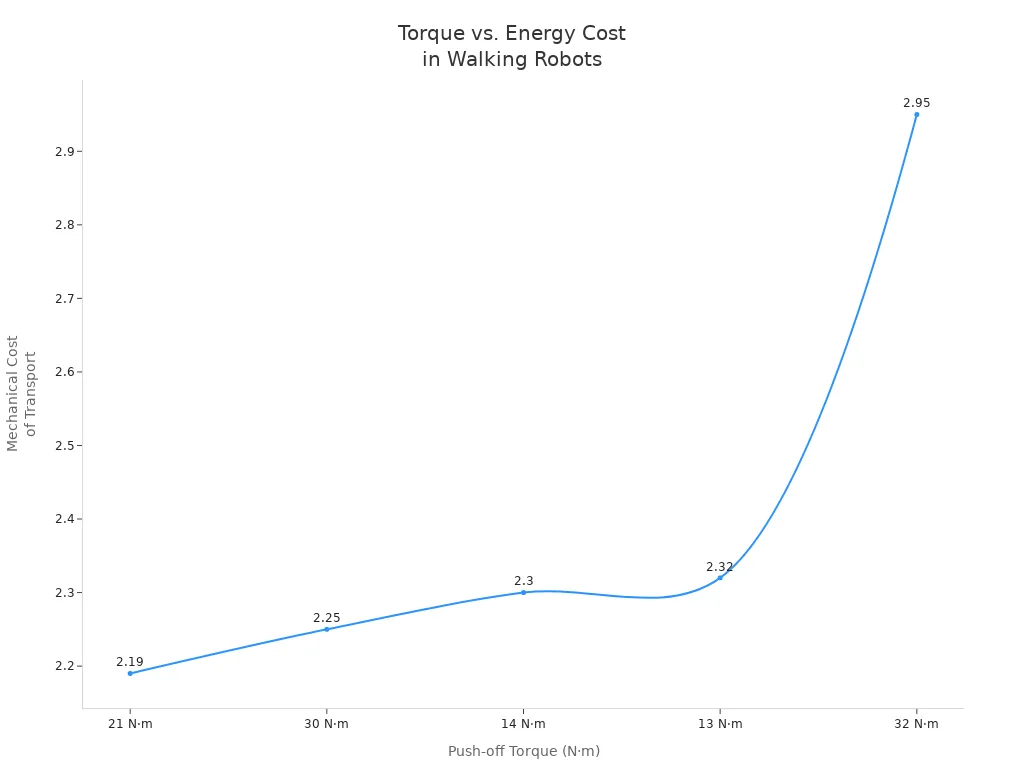
Inženieriem ir jālīdzsvaro griezes moments un ātrums. Lielāks griezes moments liek robotiem staigāt ātrāk, bet patērē vairāk enerģijas. Zemāk redzamajā diagrammā parādīts, kā mehāniskās izmaksas mainās atkarībā no griezes momenta:
Pārkonfigurējamas konstrukcijas palīdz robotiem veikt jaunus uzdevumus. Tās ļauj robotiem mainīt savu pārvietošanās veidu atkarībā no zemes. Modulāras detaļas un regulējami riteņi padara robotus elastīgākus un izturīgākus.
Sensoru integrācija
Sensoru integrācija palīdz robotiem staigāt precīzāk. Inženieri izmanto daudzus sensorus, piemēram, lāzera skenerus, žiroskopus, akselerometrus, spēka-griezes momenta sensorus un spiediena sensorus. Viņi apvieno šos sensorus, izmantojot sensoru sapludināšanu. Tas apvieno kinemātikas, inerces, redzes un LIDAR datus, lai labāk novērtētu stāvokli.
Uz mācībām balstītas stratēģijas izmanto pasaules modeļus, lai attīrītu sensoru datus. Šie modeļi palīdz robotiem apstrādāt sensoru troksni un izmaiņas reālajā pasaulē. Inženieri izmanto trajektoriju ģeneratorus ar sensoru atgriezenisko saiti. Tas ļauj robotiem staigāt pa nelīdzenu virsmu. Spiediena sensori robotu pēdās sniedz kontakta datus. Tas palīdz nodrošināt saķeri un vienmērīgu iešanu.
Padoms: Izmēģiniet kartēšanas algoritmus un artefaktu noņemšanu. Tie palīdz robotiem labāk redzēt zemi, izmantojot lētus sensorus.
Kontroles algoritmi
Vadības algoritmi norāda robotiem, kā pārvietoties. Inženieri izmanto vairākas galvenās vadības metodes:
Kontroles algoritms | Apraksts | Stiprās | Ierobežojumi |
|---|---|---|---|
Centrālie rakstu ģeneratori | Kopējiet dzīvnieku ritmus kustīgām kājām | Adaptīvs, ritmisks, bioloģiski iedvesmots | Nav tik labi uz sarežģītas zemes |
Modeļa paredzošā kontrole | Plāno darbības, izmantojot nākotnes prognozes | Labi atjaunojas, nodrošina līdzsvarotu kontroli | Nepieciešama liela datora jauda |
Pastiprināšanas mācības | Mācās no pieredzes, lai labāk staigātu | Risina problēmas, ietaupa enerģiju | Var nedarboties labi jaunā zemē |
GA optimizēti PID regulatori | Izmanto ģenētiskos algoritmus PID regulēšanai | Precīzs, ātrs, mazāk kļūdu | Grūtāk izmantot uz īstiem robotiem |
Inženieri bieži apvieno šos algoritmus hibrīdvadībai. Piemēram, viņi izmanto CPG pamata iešanai un MPC līdzsvaram. Tas palīdz robotiem ar kājām reālajā dzīvē saglabāt stabilitāti un efektivitāti.
enerģijas pārvaldība
Enerģijas pārvaldība palīdz robotiem strādāt ilgāk. Inženieri izvēlas motorus, piedziņas un kontrolierus, kas patērē mazāk enerģijas. Viņi raksta programmas, lai apturētu enerģijas izšķērdēšanu. Regulāras pārbaudes nodrošina visu detaļu labu darbību un enerģijas taupīšanu. Reģeneratīvā bremzēšana ļauj robotiem atgūt enerģiju kustības laikā.
Izvēlieties efektīvas detaļas, lai taupītu enerģiju.
Programmējiet robotus tā, lai tie netērētu enerģiju.
Uzturiet robotus labā stāvoklī, lai taupītu enerģiju.
Izmantojiet reģeneratīvo bremzēšanu, lai atgūtu enerģiju.
Šie soļi palīdz robotiem ar kājām kalpot ilgāk un strādāt labāk. Laba enerģijas pārvaldība nozīmē, ka roboti ir efektīvāki, uzticamāki un to ekspluatācijas izmaksas ir zemākas.
Divkājaina pret četrkājainu pārvietošanos
Stiprās un vājās puses
Inženieri aplūko divkājainus un četrkājainus robotus, lai noskaidrotu, kurš no tiem darbojas vislabāk. Katram veidam ir savas priekšrocības un trūkumi pārvietošanās reālajā pasaulē ziņā. Zemāk esošajā tabulā ir parādīts, kā tie atšķiras pēc reduktoru vajadzībām, līdzsvara un vadības:
Aspekts | Četrkārša pārvietošanās | Divkāju pārvietošanās |
|---|---|---|
Motora griezes momenta prasības | Nepieciešami spēcīgāki motori līdzsvaram un garas kājas. | Izmanto mazāku griezes momentu, bet nepieciešama rūpīga kontrole. |
Gear Ratio | Izmanto lielākus pārnesumu skaitļus lielākam spēkam, bet lēnākam. | Stingrāka vadība maina motoru darbību. |
Stabilitāte | Četras kājas nodrošina stabilitāti, var izmantot jaudīgus motorus. | Divas kājas ir mazāk stabilas, nepieciešama gudra vadība. |
Kontroles sarežģītība | Vieglāk kontrolējams, jo tas labi stāv. | Grūtāk kontrolējams, nepieciešama lielāka datora jauda. |
Sistēmas svars un sarežģītība | Smagāks lielo motoru un pārnesumu dēļ. | Vieglāk, bet kontrolēt ir grūtāk. |
Ātrums | Ne tik ātri, jo tas koncentrējas uz spēku. | Var braukt ātrāk, bet saglabāt līdzsvaru ir grūti. |
Divkājainie roboti pārvietojas enerģiski un ir vieglāki. Taču tiem nepieciešama vieda vadība, lai nenokristu. Četrkājainie roboti ir stabilāki un var staigāt pa nelīdzenu virsmu. Taču tie ir smagāki un ne tik ātri.
Pieteikuma scenāriji
Divkājainos un četrkājainos robotus izmanto dažādiem darbiem. Zemāk esošajā tabulā ir parādīts, kur katrs veids darbojas vislabāk:
Robota tips | Izplatīti lietojumprogrammu scenāriji | Apraksts un piemēri |
|---|---|---|
Divkāju roboti | Izmanto lietu būvēšanai, remontam un riskantiem darbiem. Piemērs: ciparu robots. | |
Divkāju roboti | Palīdzēt cilvēkiem atveseļoties, rūpēties par pacientiem un palīdzēt vecāka gadagājuma cilvēkiem. | |
Divkāju roboti | Meklēšanas un glābšanas misijas | Izejiet cauri bīstamām vietām, gruvešiem un aizām. Piemērots kodoldarbiem vai zemūdens darbiem. |
Divkāju roboti | Izklaide un izglītība | Uzvedieties kā jautri skolotāji, izpildītāji vai spēļu partneri. |
Četrkājainie roboti | Sarežģītas reljefa navigācija | Ejiet pa mīkstu, sarežģītu zemi ar īpašu kontroli. |
Četrkājainie roboti | Dzīvnieku kustību imitācija | Kusties kā dzīvnieki un izpildi foršus trikus. |
Četrkājainie roboti | Loko manipulācijas uzdevumi | Izmantojiet kājas, lai vienlaikus staigātu un veiktu uzdevumus. |
Četrkājainie roboti | Pētniecība un attīstība | Izmēģiniet jaunas kontroles idejas un veidus, kā staigāt pa nelīdzenu zemi. |
Divkājainie roboti ir piemēroti vietām, kas radītas cilvēkiem. Četrkādainie roboti ir labāk piemēroti āra apstākļiem un grūti sasniedzamām vietām.
Dizaina padomi
Inženieri var uzlabot robotu staigāšanas spējas, izmantojot šos padomus:
Izmantojiet savienotas detaļas, piemēram, četru stieņu vai pantogrāfu, lai divkājainie roboti labi pārvietotos ar mazāk motoriem.
Izvēlieties izturīgus materiālus, kas atbilst vietai, kur dosies robots.
Izvēlieties barošanas sistēmu laicīgi, lai tā darbotos kopā ar motoriem.
Pievienojiet sensorus, kas palīdz robotam strādāt, piemēram, tādus, kas redz šķēršļus vai sajūt zemi.
Padariet robota korpusu viegli atveramu akumulatora un sensoru pārbaudei.
Pirms visa robota uzbūvēšanas pārbaudiet kustīgās daļas, lai pārbaudītu līdzsvaru.
Izmantojiet 3D drukāšanu vai CNC frēzēšanu, lai izgatavotu izturīgas un precīzas detaļas.
Saglabājiet dizainu vienkāršu, viegli vadāmu un taupiet enerģiju, lai nodrošinātu vislabāko pastaigu.
Piezīme: Neizmantojiet neatbilstošas atsperes, smagus motorus vai sliktas pārnesumkārbas. Pievērsiet uzmanību vadības problēmām un konstrukcijām, kuras ir grūti lietot. Tās var padarīt robotu mazāk stabilu un neērtāku cilvēkiem.
Staigājošam robotam ir nepieciešama pareiza reduktora motora sistēma un vadības plāns. Tas palīdz robotam kustēties spēcīgi un saglabāt stabilitāti. Inženieriem jāizvēlas vadības stratēģijas katram robotam un darbam. Divkāju pārvietošanās vislabāk darbojas ar adaptīvo vadību. Šāda veida vadība maina laiku, stingrību un spēku katram solim. Četrkāju roboti izmanto ritmiskus kontrolierus, lai nodrošinātu vienmērīgu staigāšanu. Bioloģiski iedvesmotas idejas, piemēram, dubultās mācību programmas apguve un centrālie modeļu ģeneratori, palīdz divkāju robotiem apgūt jaunus staigāšanas veidus un tikt galā ar izmaiņām. Inženieri var uzlabot robotu staigāšanu, testējot un pielāgojot jaunas adaptīvās metodes. Nepieļaujiet bieži pieļautas kļūdas. Turpiniet mācīties par divkāju pārvietošanos, lai iegūtu labākus rezultātus.
FAQ
Kā kāds var izvēlēties pareizo reduktora motoru staigājošam robotam?
Vispirms apskatiet robota svaru. Saskaitiet, cik savienojumu ir robotam. Padomājiet par to, cik ātri vēlaties, lai tas pārvietotos. Izmēģiniet dažādus motorus un pārnesumu attiecības, lai redzētu, kas darbojas. Izveidojiet tabulu, lai salīdzinātu griezes momentu, ātrumu un efektivitāti. Tas palīdzēs jums izvēlēties labāko motoru savam robotam.
Kādi sensori palīdz uzlabot robota staigāšanas stabilitāti?
Spēka sensori, akselerometri un žiroskopi sniedz tūlītēju atgriezenisko saiti. Šie sensori palīdz robotam mainīt soļus, lai saglabātu līdzsvaru. Inženieri bieži vien apvieno datus no visiem sensoriem, lai iegūtu labākus rezultātus. To sauc par sensoru sapludināšanu.
Kā var samazināt enerģijas patēriņu staigājošos robotos?
Izvēlieties motorus un pārnesumkārbas, kas netērē enerģiju lieki. Pievienojiet atsperes, lai palīdzētu atbalstīt robota locītavas. Izmantojiet reģeneratīvo bremzēšanu, lai taupītu enerģiju, kad robots palēninās. Viedie vadības algoritmi arī palīdz patērēt mazāk enerģijas. Uzturiet robotu labā stāvoklī, veicot regulāras pārbaudes.
Kāds ir labākais veids, kā pārbaudīt jaunu staigājoša robota dizainu?
Sāciet, pārbaudot robotu uz līdzenas virsmas. Lēnām pievienojiet šķēršļus un nelīdzenas vietas. Katra testa laikā pierakstiet sensoru rādījumus. Ja nepieciešams, mainiet vadības iestatījumus. Pirms visa robota salikšanas pārbaudiet katru daļu. Tas palīdzēs jums laikus atklāt problēmas.






