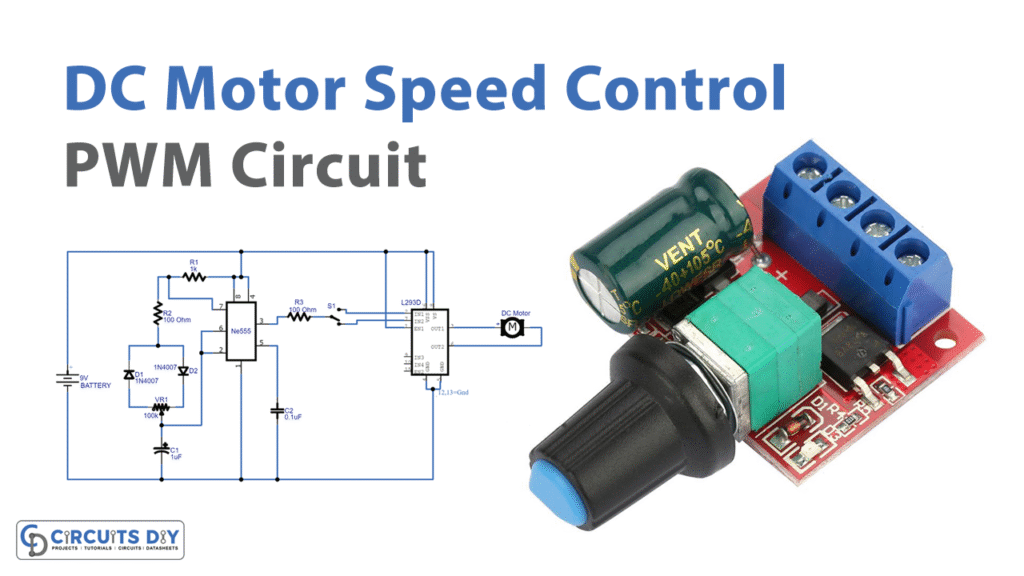
PWM-motorcontrollers gebruiken pulsbreedtemodulatie om de snelheid van een motor te regelen door de stroom snel in en uit te schakelen. Deze methode biedt nauwkeurige controle en vermindert tegelijkertijd energieverlies. Ingenieurs geven de voorkeur aan PWM omdat het de rimpelspanning minimaliseert, waardoor de motor koeler blijft en de levensduur wordt verlengd. De onderstaande tabel laat zien hoe het aanpassen van de PWM-frequentie en andere factoren de efficiëntie en motorprestaties kan verbeteren:
Prestatieaspect | Gegevens / Observatie | Impact op efficiëntie / levensduur van de motor |
|---|---|---|
PWM-frequentieverhoging | Verdubbeling van de PWM-snelheid halveert de piek-tot-piek stroomrimpeling | Een lagere rimpelspanning verlaagt het vermogensverlies en verbetert zo de efficiëntie |
Geblokkeerde rotortest | Hogere PWM-snelheden verminderen consequent de rimpel in de stroom; vergelijkbare prestaties bij alle fabrikanten | Bevestigt de betrouwbaarheid van het PWM-frequentie-effect op rimpel en efficiëntie |
Stroomlusafstemming | Optimalisatie van de integrale versterking vermindert de stroomfout met een factor 2 | Verbetert de regelnauwkeurigheid, vermindert verliezen en verbetert de efficiëntie |
Toegevoegde inductie | Verdubbeling van de inductie zorgt voor een vergelijkbare rimpelreductie als verdubbeling van de PWM-frequentie | Vermindert de motorverwarming, maar kan verliezen veroorzaken door weerstand |
Typische PWM-frequenties | 15-20 kHz gebruikelijk; 30-40 kHz beschikbaar; 60-100 kHz zeldzaam maar vermindert de rimpel aanzienlijk | Hogere frequenties verbeteren de efficiëntie, maar verhogen de thermische belasting |
Dankzij deze verbeteringen zijn PWM-motorcontrollers een slimme keuze voor iedereen die betrouwbare snelheidsregeling in motoren nodig heeft.
Key Takeaways
PWM-motorcontrollers regelen de motorsnelheid door de stroom snel in en uit te schakelen, waardoor een nauwkeurige en energiezuinige werking mogelijk is.
Door de PWM-werkcyclus aan te passen, verandert de gemiddelde spanning naar de motor, waardoor een soepele snelheidsregeling mogelijk is zonder verspilling van energie in de vorm van warmte.
Hogere PWM-frequenties verminderen de rimpel en ruis van de stroom, waardoor motoren koeler, stiller en langer meegaan.
PWM-regelaars zijn voorzien van veiligheidsvoorzieningen zoals stroomdetectie en softstart om motoren te beschermen tegen schade en de betrouwbaarheid te verbeteren.
Deze controllers worden veel gebruikt in robotica, elektrische voertuigen, ventilatoren en pompen omdat ze een flexibele, efficiënte en betrouwbare motorregeling bieden.
Basisprincipes van DC-motoren
Hoe DC-motoren werken
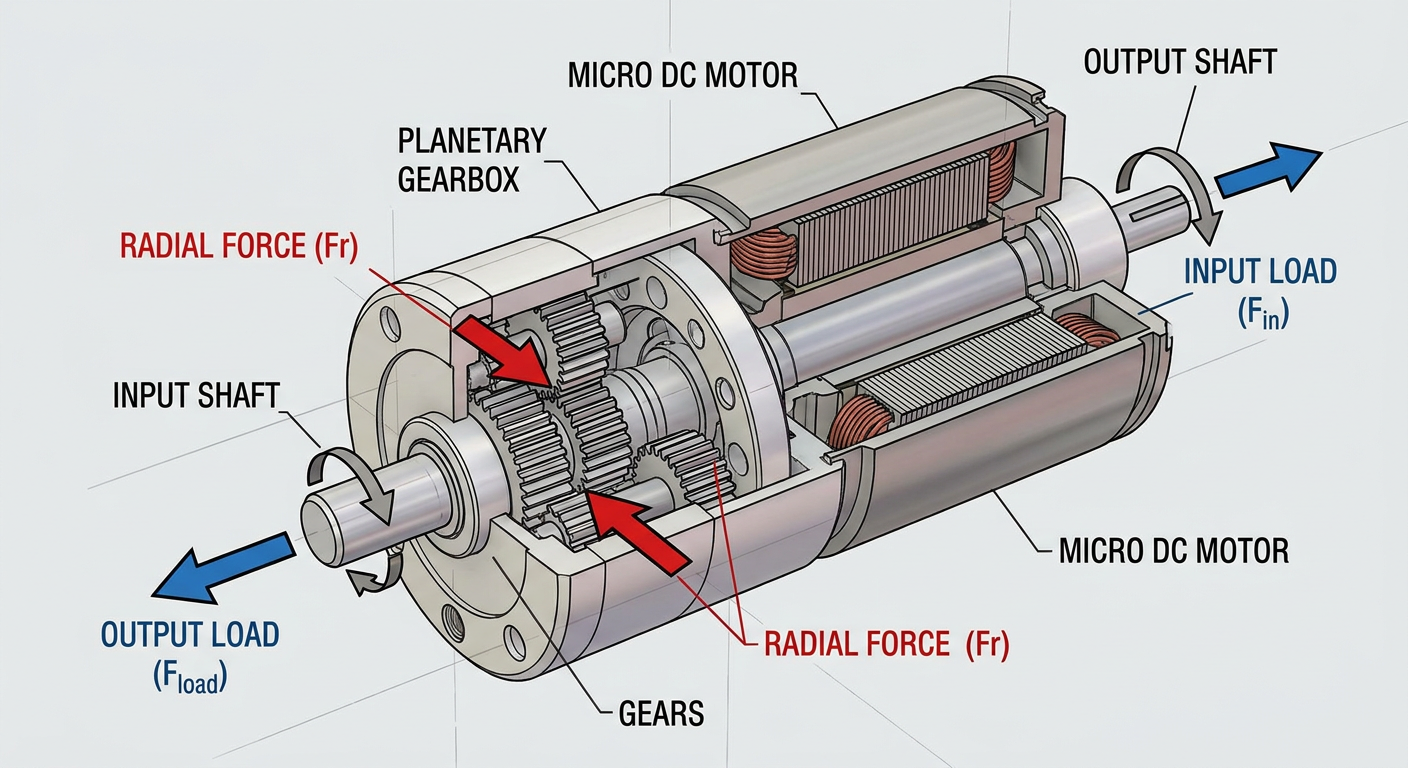
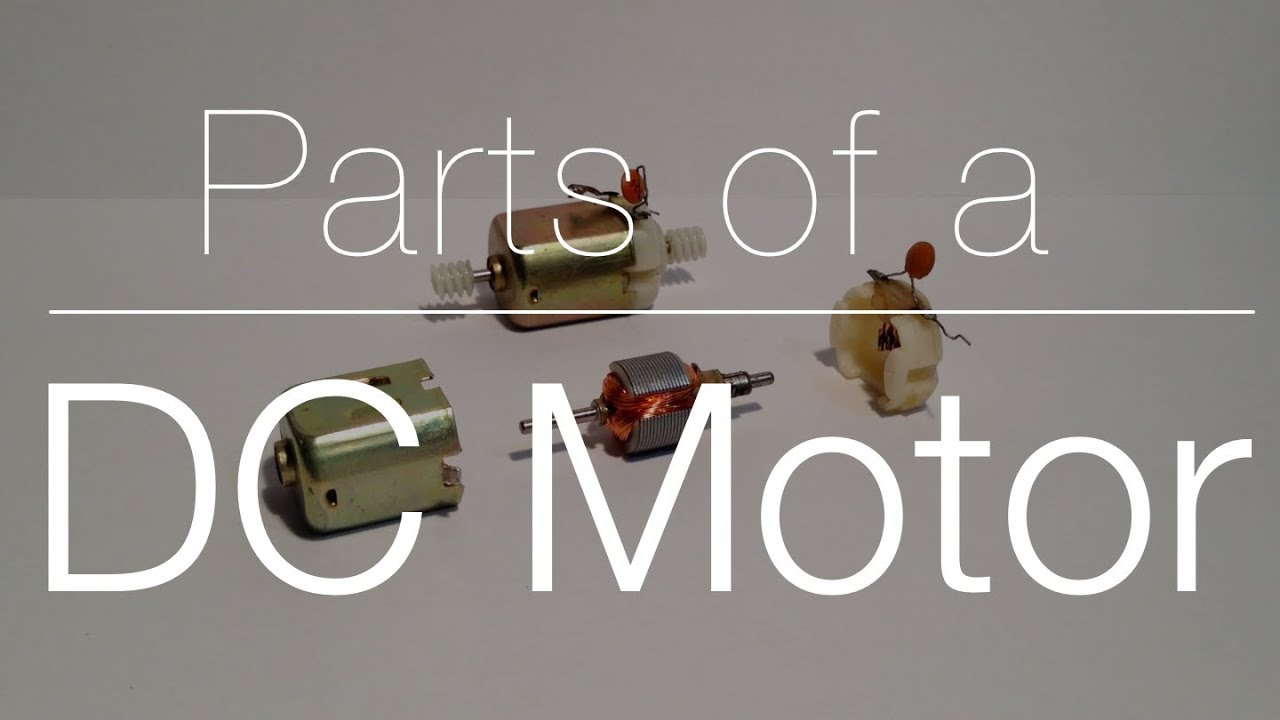
Een gelijkstroommotor zet elektrische energie om in mechanische beweging. Het basisontwerp bestaat uit een rotor, stator, borstels en een commutator. Wanneer gelijkspanning wordt toegepast, vloeit er stroom door de wikkelingen. Deze stroom creëert een magnetisch veld, dat in wisselwerking staat met het veld van de stator. Door deze wisselwerking gaat de rotor draaien. Bij borstelloze gelijkstroommotoren worden de borstels vervangen door elektronische commutatie. Een driefasig H-brugcircuit bekrachtigt de motorfasen in volgorde. Pulsbreedtemodulatie (PWM)-signalen regelen dit proces. Door de duty cycle van het PWM-signaal aan te passen, regelt de regelaar de gemiddelde spanning en stroom die naar de motor worden gestuurd. Deze methode zorgt voor een efficiënte snelheids- en koppelregeling. Vergeleken met lineaire versterkers schakelen PWM-chopperversterkers vermogenstransistoren in en uit. Dit vermindert vermogensverlies en warmte, waardoor het systeem efficiënter wordt. De vaste schakelfrequentie van PWM helpt ook bij het filteren van ruis, wat de prestaties van zowel borstel- als borstelloze gelijkstroommotoren verbetert.
Een typisch PWM-regelsysteem voor een gelijkstroommotor bestaat uit verschillende hoofdcomponenten:
Een gereguleerde gelijkstroomvoeding levert consistente energie.
De PWM-generator creëert het blokgolfsignaal.
Een feedbackmechanisme, zoals een toerenteller, meet de motorsnelheid.
Veiligheidscircuits beschermen tegen overstroom en overspanning.
Met potentiometers en schakelaars kunnen gebruikers de snelheid en de werkingsmodi aanpassen.
Het belang van snelheidscontrole
Snelheidsregeling speelt een cruciale rol bij toepassingen met gelijkstroommotoren. Veel apparaten vereisen dat de motor op verschillende snelheden draait voor verschillende taken. Zonder goede snelheidsregeling kan een gelijkstroommotor te snel of te langzaam draaien, wat problemen kan veroorzaken. In elektrische voertuigen zorgt een nauwkeurige snelheidsregeling bijvoorbeeld voor een soepele acceleratie en een veilige werking. Studies tonen aan dat geavanceerde regelaars, zoals fuzzy logic, gelijkstroommotoren helpen om de gewenste snelheid sneller en met minder fouten te bereiken. Deze regelaars houden ook het koppel stabiel en verminderen ongewenste oscillaties. Dit leidt tot een soepelere werking, een langere levensduur van de motor en een betere energie-efficiëntie.
Onderzoekers hebben ontdekt dat fuzzy logic-besturing het volgende mogelijk maakt voor een gelijkstroommotor:
Bereik snel de gewenste snelheid, zonder deze te overschrijden.
Zorg voor een constant koppel, zelfs als de belasting verandert.
Werkt soepel over een breed snelheidsbereik.
Verminder elektromagnetische ruis en verbeter de controle over de rotorpositie.
Betrouwbare snelheidsregeling optimaliseert de prestaties en betrouwbaarheid in veel DC-motorsystemen. Het beschermt de motor ook tegen schade en ondersteunt een stabiele werking onder wisselende omstandigheden.
Traditionele methoden
Lineaire regeling
Ingenieurs gebruiken al jaren lineaire regelmethoden om de snelheid van een gelijkstroommotor te regelen. De meest voorkomende aanpak is een variabele weerstand of een lineaire spanningsregelaar. Deze apparaten veranderen de spanning die naar de gelijkstroommotor wordt gestuurd. Wanneer de spanning daalt, vertraagt de motor. Wanneer de spanning stijgt, versnelt de motor. Deze methode lijkt eenvoudig en gebruiksvriendelijk. Veel vroege machines en speelgoed gebruikten dit type regeling voor hun gelijkstroommotoren.
Lineaire regelaars zoals PI-compensatoren (Proportioneel-Integraal) en LQR-regelaars (Lineair Kwadratische Regelaars) spelen ook een rol in traditionele systemen. Deze regelaars werken goed wanneer de gelijkstroommotor onder stabiele, voorspelbare omstandigheden werkt. Ze maken gebruik van wiskundige modellen die ervan uitgaan dat de motor en zijn omgeving zich lineair gedragen. Dit betekent dat de verhouding tussen ingang en uitgang hetzelfde blijft bij verschillende snelheden en belastingen.
Beperkingen
Lineaire regelmethoden kennen verschillende uitdagingen, vooral bij gebruik met moderne gelijkstroommotoren. Deze methoden verspillen vaak energie. De weerstand of regelaar zet extra spanning om in warmte, wat de motor niet ten goede komt. Deze warmte kan de gelijkstroommotor na verloop van tijd beschadigen en het rendement ervan verlagen.
Onderzoekers hebben nog meer redenen gevonden waarom lineaire regelmethoden niet altijd goed werken:
Lineaire regelaars zoals PI en LQR maken gebruik van modellen die niet overeenkomen met echte gelijkstroommotorsystemen, die vaak op een niet-lineaire manier werken.
Deze methoden kunnen moeilijk omgaan met plotselinge veranderingen in belasting of snelheid, waardoor de motor minder betrouwbaar wordt.
Bij lineaire uitgangsregeling wordt geen rekening gehouden met de limieten van de motorstatus of de ingangsspanning. Het kan de gelijkstroommotor daarom niet beschermen tegen overbelasting.
Bij veel systemen zijn volledige toestandsmetingen nodig, maar dit is niet altijd mogelijk. In dat geval zijn extra sensoren of waarnemers nodig.
Geavanceerdere methoden zoals glijdende modusregeling of modelvoorspellende regeling kunnen deze problemen beter aanpakken en zorgen voor een robuustere en nauwkeurigere regeling van de gelijkstroommotor.
Vanwege deze beperkingen zoeken ingenieurs naar betere manieren om gelijkstroommotoren te regelen. Ze willen oplossingen die energie besparen, de motor beschermen en in veel situaties goed werken. Deze zoektocht leidt tot de toepassing van pulsbreedtemodulatie en moderne motorcontrollers.
Pulse Width Modulation
PWM-principe
Pulsbreedtemodulatie (PWM) is een belangrijke techniek voor het regelen van de snelheid en het koppel van gelijkstroommotoren. Ingenieurs gebruiken PWM omdat het een nauwkeurige afstelling van het vermogen dat aan een motor wordt geleverd mogelijk maakt. In plaats van een constante spanning te leveren, schakelt de controller het vermogen snel aan en uit. De tijdsduur dat het vermogen tijdens elke cyclus aan blijft, wordt de duty cycle genoemd . Door de duty cycle te wijzigen, kan de controller de gemiddelde spanning die de motor bereikt verhogen of verlagen.
Onderzoekers hebben onderzocht waarom pulsbreedtemodulatie zo goed werkt voor motorregeling. Ze ontdekten dat pulsbreedtemodulatie-omvormers, wanneer gemodelleerd en toegepast op driefasige inductiemotoren, het koppel constant houden over verschillende rotorsnelheden. Dit betekent dat de motor soepel kan draaien, zelfs bij wisselende belasting. Gesloten-lusregeling met pulsbreedtemodulatie verbetert ook de snelheidsregeling en houdt het koppel stabiel. De volgende tabel belicht de belangrijkste bevindingen van deze studies:
Belangrijkste bevindingen | Beschrijving |
|---|---|
PWM-omvormermodellering | PWM-omvormers gemodelleerd en toegepast op driefase-inductiemotoren in MATLAB-simulaties. |
Open-loop V/f-regeling | Het koppel bleek constant te zijn voor verschillende rotorsnelheden, waarmee de effectiviteit van PWM werd bevestigd. |
Gesloten lus V/f-regeling | Proportionele regelaar in gesloten-lus-schema verbetert de snelheidsregeling en handhaaft het maximale koppel. |
Tijdelijke en stationaire respons | Uit analyse blijkt dat de motorrespons verbetert bij PWM-gebaseerde besturing. |
Pulsbreedtemodulatie vermindert ook ongewenste harmonischen in de uitgangsspanning. Dit leidt tot een vloeiendere stroomafgifte en minder ruis in de motor. Ingenieurs kiezen voor pulsbreedtemodulatie omdat het hen een betrouwbare, flexibele en efficiënte regeling van gelijkstroommotoren biedt.
Inschakelduur en spanning
De duty cycle is het percentage van de tijd dat de stroom ingeschakeld blijft tijdens elke pulsbreedtemodulatiecyclus. Deze waarde regelt direct de gemiddelde spanning die de motor ontvangt. Als een controller bijvoorbeeld een 9V-batterij gebruikt en de stroom 50 milliseconden inschakelt en 50 milliseconden uitschakelt met een frequentie van 10 Hz, bedraagt de gemiddelde spanning die aan de belasting wordt geleverd ongeveer 4.5 V. Dit is de helft van de voedingsspanning, wat overeenkomt met een duty cycle van 50%.
Met pulsbreedtemodulatie kunnen ingenieurs de duty cycle aanpassen om de motorsnelheid in te stellen. Een hogere duty cycle betekent dat er meer vermogen naar de motor gaat, waardoor deze sneller draait. Een lagere duty cycle verlaagt de gemiddelde spanning, waardoor de motor langzamer draait. De frequentie van het pulsbreedtemodulatiesignaal is ook van belang. Als de frequentie hoog genoeg is, egaliseert de inductantie van de motor de aan-uit-overgangen, zodat de motor soepel en schokvrij draait.
Let op: De belasting, zoals een gelijkstroommotor, werkt vaak als een filter. Deze middelt de snelle aan-uitpulsen van de controller, zodat de motor een constante spanning krijgt die overeenkomt met de duty cycle.
Pulsbreedtemodulatie biedt ingenieurs een eenvoudige manier om spanning en snelheid te regelen zonder energie te verspillen in de vorm van warmte. Dit maakt het een populaire keuze voor snelheidsregeling van gelijkstroommotoren.
Efficiëntie voordelen
Pulsbreedtemodulatie biedt grote efficiëntievoordelen ten opzichte van oudere regelmethoden. Traditionele lineaire regelaars verspillen energie door extra spanning om te zetten in warmte. Pulsbreedtemodulatie daarentegen schakelt de vermogensapparaten volledig in of uit. Dit verkort de tijd die in toestanden met hoge weerstand wordt doorgebracht, waardoor minder energie in warmte wordt omgezet.
Onderzoekers hebben aangetoond dat pulsbreedtemodulatie niet alleen de efficiëntie verbetert, maar ook de motorprestaties. De volgende tabel vat belangrijke aspecten van het onderzoek samen:
Studieaspect | Bewijsoverzicht |
|---|---|
Controle schema | Gebruik van constante spanning/frequentie (V/Hz)-regeling in combinatie met PWM-techniek voor inductiemotoren. |
Experimentele validatie | Realtimetests laten goede steady-state- en transiëntprestaties zien onder PWM-regeling. |
Harmonische reductie | Simulaties en experimenten laten zien dat de harmonischen van de PWM-uitgangsspanning afnemen, wat resulteert in een bijna sinusvormige stroom. |
Koppelonderhoud | MATLAB-simulaties bevestigen een constant koppel bij verschillende rotorsnelheden met behulp van PWM-omvormers. |
Gesloten regeling | Gesloten V/f-regeling met proportionele regelaar verbetert de snelheidsregeling en koppelstabiliteit. |
Optimalisatie van de arbeidsfactor | Criterium ontwikkeld voor een optimale vermogensfactor om de prestaties onder PWM-regeling te maximaliseren. |
Pulsbreedtemodulatie helpt ook om een hoge vermogensfactor te behouden, wat betekent dat de motor energie efficiënter gebruikt. De vermindering van harmonischen leidt tot minder trillingen en geluid, waardoor de motor langer meegaat. Ingenieurs geven de voorkeur aan pulsbreedtemodulatie voor gelijkstroommotoren omdat het zorgt voor een nauwkeurige regeling, energie bespaart en de levensduur van de motor verlengt.
PWM-motorcontrollers
Signaal generatie
PWM-motorcontrollers gebruiken nauwkeurige signaalgeneratie om te regelen hoeveel vermogen een motor ontvangt. Ingenieurs kiezen voor pulsbreedtemodulatie (PWM) omdat ze hiermee de gemiddelde spanning die naar de motor wordt gestuurd kunnen aanpassen door de breedte van elke puls te wijzigen. Deze methode werkt door het vermogen zeer snel aan en uit te schakelen. De meeste controllers gebruiken een vaste signaalperiode, zoals 5 ms of 10 ms , en stellen de pulsbreedte in tussen 1 ms en 2 ms. Het middelpunt, 1.5 ms, vertegenwoordigt vaak de stop- of neutrale positie van de motor.
Deze specifieke timings worden gebruikt om ervoor te zorgen dat de motor soepel en nauwkeurig reageert. Dankzij de hoge-resolutieregeling, met maximaal 4096 stappen van elk 1 microseconde, kan de controller zeer kleine aanpassingen maken. Dit detailniveau zorgt ervoor dat de motor precies op de juiste snelheid draait. Ingenieurs kalibreren elke controller ook om rekening te houden met kleine timingverschillen, wat ongewenst motorgedrag voorkomt.
Er bestaan verschillende typen PWM-signaalgeneratie, elk met zijn eigen voordelen:
Bij enkelpulsbreedtemodulatie wordt één puls per cyclus gebruikt. Dit maakt het eenvoudig, maar soms minder efficiënt.
Bij meervoudige-pulsbreedtemodulatie worden in elke cyclus meerdere pulsen gebruikt. Hierdoor worden ongewenste harmonischen verminderd, maar de schakelverliezen groter.
Bij sinusvormige pulsbreedtemodulatie wordt een sinusgolf vergeleken met een driehoeksgolf, waardoor een vloeiendere uitvoer ontstaat, waardoor de motor stiller loopt.
Selectieve harmonische eliminatie pakt specifieke ongewenste frequenties aan en verwijdert deze, waardoor de motor nog efficiënter wordt.
Ingenieurs selecteren de juiste methode op basis van de behoeften van de motor. Ze kiezen ook draagfrequenties, meestal tussen 2 kHz en 10 kHz, om efficiëntie en ruis in balans te brengen. De inductantie van de motor egaliseert de hoogfrequente pulsen, zodat de uitgangsstroom eruitziet als een stabiele golf. Deze zorgvuldige signaalgeneratie zorgt ervoor dat PWM-motorcontrollers een nauwkeurige en betrouwbare motorregeling kunnen leveren.
Kenmerken en functies
PWM-motorcontrollers bieden tal van functies waarmee gebruikers motoren veilig en efficiënt kunnen aansturen. De meeste controllers ondersteunen een breed scala aan spanningen en stromen, waardoor ze met verschillende soorten motoren kunnen werken. Sommige modellen verwerken bijvoorbeeld 6 V tot 60 V en stromen van enkele ampères tot 100 ampère of meer. Deze flexibiliteit is belangrijk omdat verschillende motoren verschillende vermogens nodig hebben.
Een belangrijk onderdeel van veel controllers is de H-brug. Met deze schakeling kan de controller de stroomrichting veranderen, zodat de motor vooruit of achteruit kan draaien. H-bruggen maken ook remmen mogelijk, waardoor de motor snel stopt wanneer dat nodig is. Stroomdetectie is een andere belangrijke functie. Hiermee kan de controller detecteren of de motor te veel stroom trekt, wat schade door overbelasting kan voorkomen.
Veel PWM-motorcontrollers beschikken over gebruiksvriendelijke functies:
Met verstelbare potentiometers kunnen gebruikers eenvoudig de motorsnelheid instellen.
LED-displays geven de huidige snelheid, richting of foutcodes weer.
Met de schakelaars voor vooruit-rem-achteruit hebben gebruikers volledige controle over de beweging van de motor.
Sommige controllers bieden afstandsbediening of programmeerbare instellingen voor geavanceerde toepassingen.
Deze eigenschappen maken PWM-motorcontrollers geschikt voor zowel beginners als professionals. De combinatie van veiligheid, flexibiliteit en gebruiksgemak verklaart waarom zoveel ingenieurs en hobbyisten deze controllers kiezen voor hun projecten.
Toepassingen
PWM-motorcontrollers worden in veel alledaagse en industriële toepassingen gebruikt omdat ze efficiënte en nauwkeurige besturing bieden. In de robotica gebruiken ingenieurs ze om armen, wielen en grijpers met exacte snelheid en positie te bewegen. Zo maken dvd-spindels bijvoorbeeld gebruik van energiezuinige PWM-technieken om warmteontwikkeling te verminderen en energie te besparen. Deze apparaten meten de klemspanning en passen de duty cycle aan met behulp van snelle digitale circuits, waardoor de motor soepel blijft draaien.
In elektrische voertuigen regelen PWM-motorcontrollers de snelheid en het koppel van de aandrijfmotoren. Deze regeling zorgt voor een soepele acceleratie en helpt de accu te sparen. Ventilatoren en pompen profiteren ook van PWM-regeling. Door het vermogen met specifieke intervallen te verlagen, vermindert de controller het energieverbruik en warmteverlies. Deze methode houdt de motor koel en verlengt de levensduur.
Sommige regelaars gebruiken speciale ontwerpen, zoals vierschakelaarsomvormers voor borstelloze gelijkstroommotoren. Deze ontwerpen verlagen de kosten en zorgen voor een evenwichtige stroom, wat belangrijk is voor kleine robots en ventilatoren. Ingenieurs gebruiken ook geavanceerde regelstrategieën, zoals PID en fuzzy logic, om de prestaties van elektrische voertuigen en energiesystemen te verbeteren.
De brede waaier aan toepassingen laat zien waarom PWM-motorcontrollers zo populair zijn. Ze helpen energie te besparen, motoren te beschermen en leveren betrouwbare prestaties in vele sectoren.
Praktische overwegingen
Circuitbeveiliging
Ingenieurs kiezen voor circuitbeveiliging om motoren en regelaars te beschermen tegen schade. Overstroom kan gevoelige onderdelen beschadigen of zelfs de motor vernielen. Ontwerpers gebruiken verschillende methoden om deze problemen te voorkomen:
Softstartfuncties beperken de inschakelstroom bij het opstarten van het systeem. Dit beschermt componenten en vermindert elektrische ruis.
Veel PWM-controllers zijn voorzien van een softstartpin, waarmee gebruikers kunnen programmeren hoe snel het systeem opstart.
Stroomdetectielogica kan de PWM-uitgang uitschakelen als de stroom een veilige limiet overschrijdt. De controller kan zichzelf resetten wanneer de stroom weer normaal is.
Elektronische stroomonderbrekers gebruiken MOSFET's om de stroom uit te schakelen bij overstroom. Deze schakelaars hebben vaak instelbare limieten en vertragingstimers.
Slimme H-brugdrivers bewaken de stroom in beide richtingen. Ze gebruiken sensorweerstanden en versterkers om fouten te detecteren, zelfs bij aanwezigheid van PWM-ruis.
Deze eigenschappen verklaren waarom moderne PWM-motorcontrollers zelden uitvallen door elektrische storingen. Ze helpen gebruikers kostbare reparaties en downtime te voorkomen.
Warmtebeheer
Hitte kan de levensduur van een motor en de bijbehorende regelaar verkorten. Hoge stroomsterkte en frequent schakelen zorgen ervoor dat onderdelen snel opwarmen. Goed warmtebeheer zorgt ervoor dat het systeem soepel blijft werken. Ingenieurs gebruiken koellichamen, ventilatoren en thermische pads om warmte af te voeren van gevoelige onderdelen. Sommige regelaars zijn voorzien van temperatuursensoren die het systeem uitschakelen als het te heet wordt. Dit beschermt de motor tegen oververhitting en voorkomt permanente schade. Goed warmtebeheer verklaart waarom motoren langer meegaan en beter presteren in veeleisende toepassingen.
Tip: Plaats de controller in een goed geventileerde ruimte en controleer op stofophopingen op de koelribben. Reinig de onderdelen regelmatig om een goede luchtstroom te behouden.
Frequentie en ruis
De PWM-frequentie beïnvloedt zowel het geluid als de prestaties van een motor. Wanneer de regelaar de stroom in- en uitschakelt, ontstaan er harmonischen in de spanning en stroom. Deze harmonischen kunnen extra magnetische krachten in de motor veroorzaken. Soms wekken deze krachten resonanties op in de motorstructuur, wat leidt tot meer ruis. De ruis is afhankelijk van de frequentie en het toerental van de motor. Het kiezen van de juiste PWM-frequentie helpt deze problemen te voorkomen.
Onderzoek toont aan dat hogere PWM-frequenties geluid buiten het bereik van mensen kunnen verplaatsen. Zo hebben ingenieurs met behulp van geavanceerde technologie de PWM-frequenties verhoogd tot 100 MHz. Deze verschuiving vermindert hoorbaar geluid en zorgt ervoor dat de motor stiller draait. Hogere frequenties kunnen echter ook warmte produceren, dus ontwerpers moeten geluidsreductie afwegen tegen thermisch beheer. Het selecteren van de juiste frequentie verklaart waarom sommige motoren stil draaien, terwijl andere een merkbaar gejank produceren.
Tips voor hobbyisten en ingenieurs
Controleer altijd de nominale stroomsterkte van uw regelaar en motor voordat u ze aansluit.
Gebruik zekeringen of elektronische stroomonderbrekers voor extra veiligheid.
Houd de temperatuur in de gaten tijdens lange runs.
Test verschillende PWM-frequenties om de stilste en meest efficiënte instelling voor uw motor te vinden.
PWM-motorcontrollers bieden gebruikers vele redenen om ze voor projecten te kiezen. Ze zorgen ervoor dat elke motor koeler draait, langer meegaat en minder energie verbruikt. Ingenieurs zien dat deze controllers goed werken in robots, voertuigen en ventilatoren. De nauwkeurige snelheidsregeling zorgt ervoor dat een motor zijn taken soepel uitvoert. Mensen die betrouwbare motorprestaties willen, zouden PWM-motorcontrollers moeten proberen. Deze apparaten laten zien waarom moderne motortechnologie steeds beter wordt.
FAQ
Waarom geven ingenieurs de voorkeur aan PWM-motorcontrollers boven lineaire controllers?
Ingenieurs kiezen voor PWM-motorcontrollers omdat ze minder energie verspillen. PWM schakelt de stroom snel in en uit, waardoor motoren koeler blijven en elektriciteit wordt bespaard. Lineaire controllers zetten overtollige energie om in warmte, wat motoren kan beschadigen en de efficiëntie kan verlagen.
Waarom beïnvloedt de PWM-frequentie het motorgeluid?
De PWM-frequentie bepaalt hoe vaak de controller de stroom schakelt. Hogere frequenties verplaatsen geluid boven het bereik van mensen. Dit zorgt ervoor dat motoren stiller draaien. Lagere frequenties kunnen ervoor zorgen dat motoren een jankend geluid maken.
Waarom is stroomdetectie belangrijk in PWM-motorcontrollers?
Stroomdetectie beschermt de motor en de controller tegen schade. Het helpt detecteren of de motor te veel stroom verbruikt. De controller kan vervolgens de stroom uitschakelen of de snelheid verlagen om oververhitting of storingen te voorkomen.
Waarom worden er in veel toepassingen H-brugcircuits gebruikt in PWM-controllers?
Met H-brugcircuits kan de controller de draairichting van de motor veranderen. Hierdoor kunnen motoren vooruit of achteruit draaien. Veel robots, voertuigen en machines hebben deze functie nodig voor volledige bewegingscontrole.
Waarom moeten gebruikers de duty cycle aanpassen bij het regelen van de motorsnelheid?
Door de duty cycle aan te passen, verandert de hoeveelheid vermogen die de motor ontvangt. Een hogere duty cycle laat de motor sneller draaien. Een lagere duty cycle vertraagt hem. Dit geeft gebruikers nauwkeurige controle over de snelheid voor verschillende taken.