
Engenheiros de robôs ambulantes enfrentam grandes problemas ao desenvolver sistemas de motor de engrenagem para robôs com pernas. A maioria dos novos robôs bípedes, como o robô LEO, utiliza acionamentos elétricos com engrenagens próximas ao corpo. Essa configuração torna as pernas mais leves e ajuda o robô a se mover com mais controle e velocidade. Robôs bípedes e outros robôs com pernas precisam resolver muitos problemas para se moverem bem:
Lidar com controles de movimento difíceis devido à dinâmica complicada e às muitas maneiras como o robô pode se mover.
Manter o equilíbrio usando controle motor em camadas e ideias baseadas em reflexos.
Garantindo que o robô economize energia e permaneça estável, especialmente ao caminhar em terrenos irregulares.
Usando feedback sensorial para ajudar o robô a andar de forma constante.
Peças bioinspiradas, planos de controle inteligentes e bom uso de energia são muito importantes para um melhor movimento bípede. Engenheiros e amadores podem usar essas ideias para fazer robôs andarem de forma estável, segura e inteligente.
Principais lições
Robôs que andam precisam manter um bom equilíbrio e usar controle inteligente para caminhar com segurança em diversas superfícies. Escolher os melhores motores e relações de transmissão ajuda os robôs a se moverem rapidamente e carregarem objetos pesados. O uso de sensores como sensores de força e acelerômetros ajuda os robôs a mudar seus passos e evitar quedas. Um bom design mecânico e peças que economizam energia ajudam os robôs a durar mais e a funcionar melhor. Robôs bípedes são mais leves e rápidos, mas precisam de controle cuidadoso. Robôs quadrúpedes são mais estáveis e têm melhor desempenho em terrenos acidentados.
Necessidades de locomoção do robô ambulante
Estabilidade e Equilíbrio
A estabilidade é muito importante para robôs com pernas. Engenheiros precisam criar robôs que consigam se manter equilibrados em terrenos planos ou irregulares. Os robôs precisam mudar a largura e o comprimento dos seus passos para evitar quedas. Isso é ainda mais importante quando o terreno muda. Manter o equilíbrio lateral é mais importante do que o movimento de frente para trás. Lugares reais podem ser complicados, então os robôs precisam reagir rapidamente para se manterem estáveis. Acionamentos cinemáticos das pernas e atuadores bioinspirados ajudam os robôs a lidar com solavancos e superfícies diferentes. Essas ideias ajudam os robôs a se manterem equilibrados e a não caírem, mesmo quando batem em objetos.
Dica: Experimente usar o controle de impedância do espaço de tarefas e o controle de admissão híbrido. Eles ajudam os robôs a se manterem equilibrados caso batam em algo enquanto caminham.
Potência e Torque
Potência e torque são essenciais para que os robôs se movimentem bem. O robô precisa de força suficiente para levantar e mover seu corpo. Atuadores e redutores de engrenagem trabalham em conjunto para fornecer o torque adequado a cada articulação. Em robôs bípedes e quadrúpedes, o sistema de energia alimenta os motores. Os engenheiros selecionam relações de engrenagem que equilibram velocidade e força. Isso permite que os robôs se movam bem em todos os tipos de terreno. Atuadores bioinspirados com elasticidade em série ajudam a absorver impactos e reduzir erros. Eles também contribuem para a economia de energia. Isso faz com que os robôs se movam melhor e se mantenham estáveis no mundo real.
Precisão e Eficiência
Precisão e eficiência ajudam robôs a caminhar melhor. Boas caixas de engrenagens e redutores permitem que engenheiros controlem bem o torque e a velocidade. Isso faz com que os robôs caminhem com mais suavidade e menos erros. Sistemas de motor de engrenagem eficientes consomem menos energia e duram mais. Eles também precisam de menos reparos. Motores sem núcleo, motores CC sem escovas e servomotores têm seus próprios pontos positivos para robôs com pernas. Escolher as peças certas ajuda os robôs a se moverem corretamente e a não desperdiçar energia. Projetos que economizam energia permitem que os robôs trabalhem por mais tempo e realizem mais tarefas por dia.
Motores de engrenagem para locomoção bípede
Tipos de motor
Os engenheiros precisam escolher os motores de engrenagem corretos para robôs bípedes. Os tipos de motores mais utilizados nesses robôs são:
Motores CC : Esses motores movimentam as pernas ou articulações do robô. Eles fornecem força considerável e podem ser controlados com precisão por sensores. Os motores CC ajudam o robô a caminhar suavemente e a reagir rapidamente.
Servomotores: Muitos robôs usam servomotores para mover suas articulações. Os servomotores são pequenos e fáceis de usar. Eles permitem que o robô mova as pernas em ângulos exatos, o que é importante para andar.
Motores de passo: Os motores de passo ajudam o robô a mover as pernas para o local correto. Elas conseguem se manter no lugar sem precisar de força extra. Isso ajuda o robô a parar ou se equilibrar enquanto caminha.
Atuadores lineares: fazem com que as peças se movam em linha reta. Os engenheiros os utilizam com outros motores para esticar ou puxar as pernas. Isso ajuda o robô a andar de mais maneiras.
Atuadores pneumáticos ou hidráulicos: robôs grandes às vezes os utilizam. Eles geram muita força, o que ajuda o robô a levantar objetos pesados ou caminhar em terrenos irregulares.
Dica: Pense no peso do robô, em quantas articulações ele tem e na velocidade que você quer que ele ande. Experimente motores diferentes para ver qual funciona melhor para o seu robô.
Torque e Velocidade
Torque e velocidade são muito importantes para o funcionamento dos robôs bípedes. As relações de transmissão alteram a velocidade e a força dos movimentos das pernas do robô. Os engenheiros precisam encontrar a combinação certa para que o robô ande bem.
Relações de transmissão menores aceleram o movimento das pernas. Elas utilizam o próprio peso do robô para auxiliar na movimentação, facilitando o movimento das pernas para frente e para trás. Isso é ótimo para passos rápidos e leves.
Grandes relações de transmissão ajudam o robô a suportar mais peso. Elas geram mais força, mas fazem com que as pernas se movam mais lentamente. Isso é melhor para movimentos lentos e fortes, como sustentar o corpo do robô.
Atuadores de relação de engrenagem variável (VGA) podem alternar entre configurações rápidas e fortes. Isso permite que o robô escolha a melhor velocidade ou força para cada parte da caminhada. Por exemplo, ele pode mover a perna rapidamente ao balançar e usar mais força ao ficar em pé.
Algoritmos de controle podem escolher a melhor relação de transmissão por si só. Isso ajuda o robô a consumir menos energia e a trabalhar melhor ao caminhar.
Mudar as relações de marcha enquanto caminha permite que o robô se mova rapidamente e carregue cargas pesadas. Isso ajuda o robô a lidar com solavancos e mudanças no solo.
Observação: sempre teste as relações de transmissão com o controlador do seu robô. Altere as relações de transmissão para se adequarem à forma como o robô anda e ao solo em que ele pisará.
Controle e Sensores
Bom controle e sensores são necessários para uma caminhada bípede segura. Engenheiros usam feedback em tempo real para manter o robô estável e rápido.
Estudos mostram que acelerômetros e sensores de força funcionam melhor para feedback em robôs bípedes. Esses sensores medem fatores como ângulos das articulações, velocidade, posição das pernas e como o peso do robô se movimenta. Esses dados ajudam o controlador do robô a verificar se cada passo é seguro e a fazer mudanças rápidas. Com esses sensores, o robô consegue prever se um passo será firme antes de dar. Isso ajuda a evitar quedas e mantém o robô equilibrado.
Robôs modernos usam algoritmos inteligentes de controle de marcha para caminhar melhor. A tabela abaixo mostra novas tendências e maneiras de controlar a marcha bípede:
Tendência de Avanço | Descrição | Principais métodos / exemplos |
|---|---|---|
Estratégia de aprendizagem baseada em | Ajuda o robô a aprender e a andar melhor sozinho. | Geração de Padrões Centrais (CPG), Redes Neurais (NN), Aprendizagem por Reforço (RL); caminhada adaptativa, identificação de sistemas, adaptabilidade online |
Controle de marcha multimodal | Permite que o robô use diferentes maneiras de andar e alterne entre elas. | Bibliotecas de marcha, tomada de decisão para troca de modo, rastreamento de trajetória |
Controle de marcha compatível | Torna o robô mais capaz de andar em terrenos acidentados e receber golpes. | Controle de impedância e admitância, gabaritos de marcha com complacência das pernas |
Engenheiros podem usar essas ideias de controle para ajudar o robô a caminhar em novos lugares e realizar novas tarefas. Por exemplo, a Geração de Padrões Centrais (GCP) faz com que as pernas do robô se movam em um ritmo semelhante ao dos animais. Redes Neurais (RN) ajudam o robô a aprender movimentos difíceis e a mudar quando as coisas mudam. O Aprendizado por Reforço (AR) permite que o robô caminhe melhor, aprendendo com o que acontece.
Dica: Use o feedback do sensor com algoritmos de controle inteligentes para obter a melhor caminhada bípede. Teste o controlador do seu robô em diversas superfícies para garantir que ele ande bem.
Sistemas de motor de engrenagem quadrúpede
Mecanismos de perna
Robôs quadrúpedes precisam de pernas fortes e flexíveis. Isso os ajuda a se mover em diversos tipos de solo. Engenheiros frequentemente optam por designs com pernas em série ou paralelas. A perna em série de duas partes é a mais utilizada. É simples e funciona para diversos trabalhos. Alguns robôs quadrúpedes usam acionamento hidráulico para obter mais força. Isso os ajuda a caminhar em terrenos acidentados e carregar objetos pesados. Designs bioinspirados adicionam estruturas dorsais flexíveis e maneiras de armazenar energia. Esses recursos ajudam os robôs a economizar energia ao trotar ou galopar. Se a tromba do robô puder se dobrar e armazenar energia, ele se move mais como um animal e consome menos energia.
Para criar robôs com pernas de qualidade, os engenheiros utilizam métodos de projeto especiais. Eles buscam equilibrar força, velocidade e resistência. Algoritmos evolutivos ajudam a encontrar os melhores formatos e estruturas para as pernas. Pernas hidráulicas podem enviar até 94% da força, mas os engenheiros devem estar atentos à perda de energia em bombas e válvulas. Adicionar peças flexíveis e elásticas ajuda os robôs a se moverem melhor. Mas também dificulta o controle. Os engenheiros devem testar diferentes designs de pernas para ver qual funciona melhor para o robô e para o solo.
Dica: Use peças elásticas nas pernas para armazenar e liberar energia. Isso ajuda o robô a se mover mais rápido e consumir menos energia em terrenos irregulares.
Sincronização
A sincronização garante que todas as quatro pernas se movam corretamente. Em robôs quadrúpedes, os engenheiros utilizam planos de controle como Geradores Centrais de Padrões (GCPs). Os GCPs utilizam osciladores especiais para cronometrar o movimento de cada perna. Isso ajuda o robô a manter uma marcha estável, especialmente em terrenos planos.
Às vezes, o robô encontra obstáculos ou o solo muda rapidamente. A sincronização pode falhar. Os engenheiros usam o Algoritmo de Gerenciamento de Momento Cinético (KMMA) para corrigir isso. O KMMA permite que cada perna mantenha seu próprio passo e tamanho de passo. Isso funciona mesmo se o robô enfrentar grandes obstáculos. Dessa forma, o robô não precisa de sistemas de controle extras. Ele permanece estável ao correr ou fazer curvas.
Planos de sincronização ajudam os robôs a controlar a velocidade, a direção e o equilíbrio. Ao manter os passos firmes, o robô consegue lidar com novos terrenos e se manter seguro. Os engenheiros devem experimentar diferentes planos de sincronização para encontrar o melhor para o seu robô.
Observação: verifique sempre como o robô se move em diferentes terrenos. Altere as configurações de sincronização para manter o robô estável e economizar energia.
Controle Distribuído
O controle distribuído permite que robôs quadrúpedes reajam rapidamente às mudanças no solo. Cada perna tem seu próprio controlador e sensores. Essa configuração permite que o robô faça escolhas diretamente em cada perna. O robô não precisa enviar todos os sinais para um computador principal. Isso reduz atrasos e ajuda o robô a se manter estável.
O controle distribuído torna os robôs mais fortes e eficientes, especialmente em terrenos acidentados. Os circuitos de controle local utilizam dados dos sensores de força e torque nos pés. Isso permite que o robô altere os movimentos das pernas imediatamente. Se uma perna tocar o solo antes do tempo, o controlador local pode alterar sua trajetória rapidamente. O robô não precisa esperar por comandos de alto nível. Isso o torna mais independente e mais capaz de lidar com surpresas.
Engenheiros usam controle distribuído para conectar diversos sensores e peças móveis, como espinhas artificiais. Isso ajuda o robô a mudar de forma e manter o equilíbrio. O robô consegue andar de forma estável e mover seu centro de gravidade para se manter em pé. Pés com múltiplos pontos de contato, com sensores, ajudam o robô a se agarrar e se mover em solo duro.
Os sistemas de motorredutor são importantes para lidar com diferentes tipos de terreno. Atuadores de alto torque com caixas de engrenagens planetárias de baixa relação proporcionam resistência e flexibilidade. Esses motoresredutores permitem que o robô se mova para trás, se necessário. O robô pode reagir a forças externas e alterar seus movimentos. Os planos de controle usam dados de sensores de unidades de medida de movimento (IMUs) e codificadores de juntas para estimar a inclinação e a superfície de apoio. O robô então ajusta seu corpo e pernas para obter a melhor aderência e permanecer estável.
Alguns robôs quadrúpedes utilizam sistemas inteligentes como a Adaptação Rápida de Motores (RMA). Esses sistemas aprendem com os movimentos do robô e com os dados dos sensores. O robô consegue alterar sua forma de andar e a força aplicada em tempo real, mesmo em terrenos novos ou escorregadios. Essa combinação de design inteligente e controle eficiente ajuda os robôs a lidar com ambientes difíceis e em constante mudança.
Dica: Use o controle distribuído para processar os dados dos sensores em cada perna. Isso ajuda o robô a reagir mais rápido e a se manter estável em terrenos irregulares.
Característica | Benefício para robôs quadrúpedes | Exemplo de implementação prática |
|---|---|---|
Loops de controle local | Reação rápida às mudanças de terreno | Coloque os controladores em cada perna |
Pés de contato multiponto | Melhor tração e adaptação ao terreno | Adicione sensores a cada pé |
Motores de engrenagens de alto torque | Movimento forte e flexível | Use caixas de engrenagens planetárias de baixa relação |
Adaptação orientada por IA | Ajuste de marcha e força em tempo real | Integrar RMA ou sistemas similares |
Utilizando designs de pernas inteligentes, boa sincronização e controle distribuído, engenheiros podem criar robôs quadrúpedes que se movem bem, lidam com qualquer tipo de terreno e permanecem estáveis. Essas soluções ajudam as equipes a construir robôs prontos para tarefas do mundo real.
Engenharia de Locomoção de Robôs
Design mecânico
O projeto mecânico influencia a eficiência dos movimentos dos robôs. Os engenheiros trabalham na integração dos motores com engrenagens , no posicionamento das molas e na estrutura da armação. Eles utilizam molas paralelas para que os motores realizem menos trabalho. Isso economiza energia e prolonga a vida útil das baterias. Motores menores geram menos calor. A tabela abaixo lista pontos importantes do projeto e como eles contribuem para o desenvolvimento de robôs com pernas:
Consideração | Descrição | Impacto |
|---|---|---|
Conformidade Paralela (Molas) | As molas ajudam os motores a usar menos energia | Motores menores, menos calor, maior duração da bateria |
Seleção de métricas de desempenho | Escolha as melhores maneiras de medir o desempenho do robô | Melhor tamanho do motor e eficiência do sistema |
Princípio de correspondência de inércia | Combine as relações de transmissão para equilibrar a inércia do motor e da carga | Desempenho do atuador mais rápido e eficiente |
Carregamento de trajetória dinâmica | Use dados reais de caminhada para escolher motores e transmissões | Garante que as escolhas funcionem no movimento real do robô |
Compensações de rigidez da mola | Rigidez da mola de equilíbrio para economia de velocidade e potência | Encontre a melhor rigidez para cada movimento do robô |
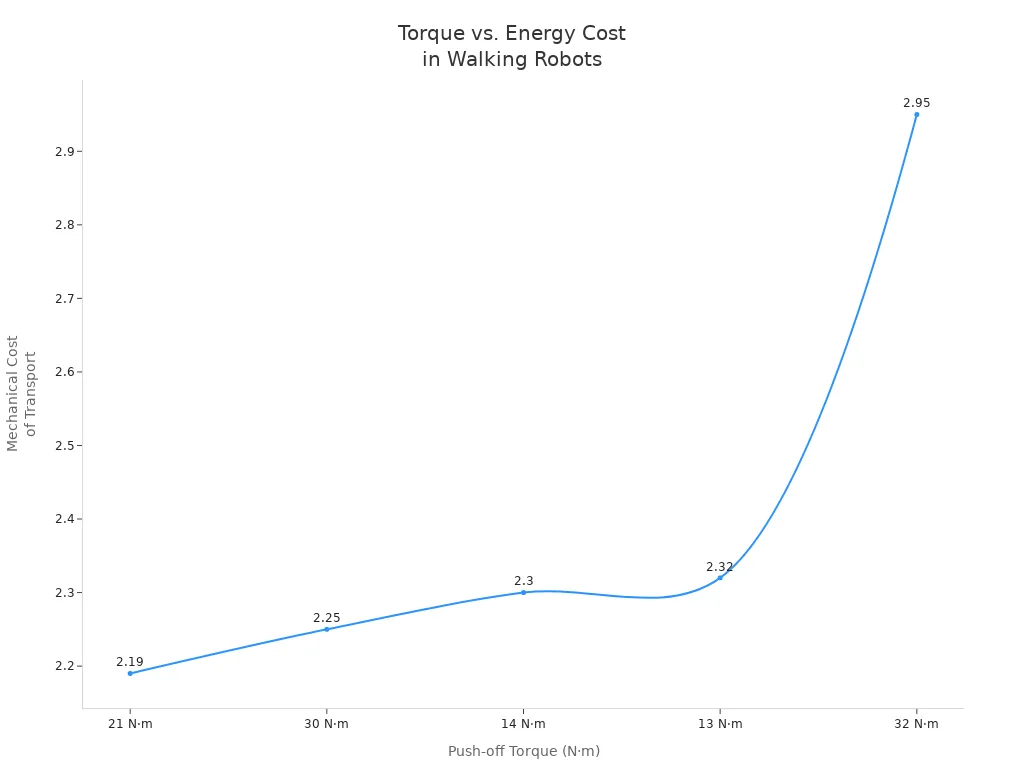
Os engenheiros precisam equilibrar torque e velocidade. Mais torque faz com que os robôs andem mais rápido, mas consomem mais energia. O gráfico abaixo mostra como o custo mecânico varia com o torque:
Estruturas reconfiguráveis ajudam os robôs a realizar novas tarefas. Elas permitem que os robôs alterem a forma como se movimentam em diferentes terrenos. Peças modulares e rodas ajustáveis tornam os robôs mais flexíveis e resistentes.
Integração de sensores
A integração de sensores ajuda os robôs a caminhar com mais precisão. Engenheiros utilizam diversos sensores, como scanners a laser, giroscópios, acelerômetros, sensores de força-torque e sensores de pressão. Eles combinam esses sensores por meio da fusão de sensores. Isso combina dados cinemáticos, inerciais, de visão e LIDAR para uma melhor estimativa de estado.
Estratégias baseadas em aprendizagem utilizam modelos de mundo para limpar dados de sensores. Esses modelos ajudam os robôs a lidar com o ruído dos sensores e as mudanças no mundo real. Engenheiros utilizam geradores de trajetória com feedback sensorial. Isso permite que os robôs caminhem em terrenos acidentados. Sensores de pressão nos pés dos robôs fornecem dados de contato. Isso contribui para a aderência e a suavidade da caminhada.
Dica: Experimente algoritmos de mapeamento e remoção de artefatos. Eles ajudam os robôs a enxergar melhor o solo com sensores baratos.
Algoritmos de controle
Algoritmos de controle informam aos robôs como se mover. Os engenheiros utilizam vários métodos principais de controle:
Algoritmo de Controle | Descrição | Pontos fortes | Limitações |
|---|---|---|---|
Geradores de Padrões Centrais | Copie os ritmos dos animais para mover as pernas | Adaptável, rítmico, bioinspirado | Não tão bom em terrenos difíceis |
Controle preditivo modelo | Planeja ações usando previsões futuras | Bom em recuperação, controle equilibrado | Precisa de muito poder de computação |
Aprendizagem por Reforço | Aprende com a experiência a andar melhor | Resolve problemas e economiza energia | Pode não funcionar bem em terrenos novos |
Controladores PID otimizados para GA | Usa algoritmos genéticos para ajustar o PID | Preciso, rápido, menos erros | Mais difícil de usar em robôs reais |
Engenheiros costumam combinar esses algoritmos para controle híbrido. Por exemplo, eles usam CPGs para caminhada básica e MPCs para equilíbrio. Isso ajuda robôs com pernas a se manterem estáveis e eficientes na vida real.
Gestão de energia
O gerenciamento de energia ajuda os robôs a trabalhar por mais tempo. Engenheiros selecionam motores, acionamentos e controladores que consomem menos energia. Eles criam programas para evitar o desperdício de energia. Verificações regulares mantêm todas as peças funcionando bem e economizam energia. A frenagem regenerativa permite que os robôs recuperem energia durante o movimento.
Escolha peças eficientes para economizar energia.
Programe robôs para não desperdiçar energia.
Mantenha os robôs em boas condições para economizar energia.
Use a frenagem regenerativa para recuperar energia.
Essas medidas ajudam robôs com pernas a durar mais e a funcionar melhor. Uma boa gestão de energia significa que os robôs são mais eficientes, confiáveis e têm menor custo de operação.
Locomoção bípede vs quadrúpede
Pontos Fortes e Fracos
Engenheiros analisam robôs bípedes e quadrúpedes para determinar qual funciona melhor. Cada tipo tem vantagens e desvantagens para se movimentar no mundo real. A tabela abaixo mostra como eles diferem em termos de necessidades de motor de engrenagem, equilíbrio e controle:
Aspecto | Locomoção quadrúpede | Locomoção bípede |
|---|---|---|
Requisitos de torque do motor | Precisa de motores mais fortes para equilíbrio e pernas longas. | Usa menos torque, mas precisa de controle cuidadoso. |
Gear Ratio | Usa relações de transmissão maiores para mais força, mas mais lentamente. | Um controle mais rígido muda o funcionamento dos motores. |
Estabilidade | Quatro pernas o tornam estável e pode usar motores potentes. | Duas pernas são menos estáveis, precisa de controle inteligente. |
Complexidade de controle | Mais fácil de controlar porque fica bem firme. | Mais difícil de controlar, requer mais poder de computação. |
Peso e complexidade do sistema | Mais pesado por causa dos grandes motores e engrenagens. | Mais leve, mas o controle é mais difícil. |
Agilidade (Speed) | Não tão rápido porque foca na força. | Pode ir mais rápido, mas manter o equilíbrio é difícil. |
Robôs bípedes se movem de forma ágil e são mais leves. Mas precisam de controle inteligente para não cair. Robôs quadrúpedes são mais estáveis e conseguem andar em terrenos acidentados. Mas são mais pesados e não tão rápidos.
Cenários de Aplicativos
Robôs bípedes e quadrúpedes são utilizados para diferentes tarefas. A tabela abaixo mostra onde cada tipo funciona melhor:
Tipo de robô | Cenários comuns de aplicativos | Descrição e exemplos |
|---|---|---|
robôs bípedes | Usado para construir coisas, consertar coisas e realizar trabalhos arriscados. Exemplo: robô digital. | |
robôs bípedes | Ajude as pessoas a melhorar, cuide dos pacientes e ajude os idosos. | |
robôs bípedes | Missões de Busca e Resgate | Passe por locais perigosos, escombros e brechas. Ótimo para trabalhos nucleares ou subaquáticos. |
robôs bípedes | Entretenimento e Educação | Atuar como professores divertidos, artistas ou parceiros de jogo. |
Robôs Quadrúpedes | Navegação em terrenos complexos | Ande sobre terreno macio e difícil com controle especial. |
Robôs Quadrúpedes | Imitação de movimentos de animais | Mova-se como animais e faça truques legais. |
Robôs Quadrúpedes | Tarefas de Loco-manipulação | Use as pernas para andar e fazer tarefas ao mesmo tempo. |
Robôs Quadrúpedes | Pesquisa e Desenvolvimento | Experimente novas ideias de controle e maneiras de caminhar em terrenos acidentados. |
Robôs bípedes se adaptam a lugares feitos para pessoas. Robôs quadrúpedes se adaptam melhor ao ar livre e em locais difíceis.
Dicas de design
Engenheiros podem fazer robôs andarem melhor usando estas dicas:
Use peças interligadas, como quatro barras ou pantógrafo, para fazer robôs bípedes se moverem melhor com menos motores.
Escolha materiais resistentes que combinem com o local onde o robô irá.
Escolha o sistema de energia com antecedência para que ele funcione com os motores.
Adicione sensores que ajudem no trabalho do robô, como aqueles para ver obstáculos ou sentir o chão.
Facilite a abertura do corpo do robô para verificações da bateria e do sensor.
Teste as peças móveis antes de construir o robô inteiro para verificar o equilíbrio.
Use impressão 3D ou fresamento CNC para criar peças fortes e precisas.
Mantenha o design simples, fácil de controlar e economize energia para a melhor caminhada.
Observação: Não utilize molas incompatíveis, motores pesados ou caixas de engrenagens ruins. Fique atento a problemas de controle e designs difíceis de usar. Isso pode tornar o robô menos estável e menos confortável para as pessoas.
Um robô que anda precisa do sistema de motor de engrenagem e do plano de controle corretos. Isso ajuda o robô a se mover com força e permanecer estável. Os engenheiros devem escolher estratégias de controle para cada robô e tarefa. A locomoção bípede funciona melhor com controle adaptativo. Esse tipo de controle altera o tempo, a rigidez e a força a cada passo. Robôs quadrúpedes usam controladores rítmicos para manter sua caminhada estável. Ideias bioinspiradas, como aprendizado de currículo duplo e Geradores de Padrões Centrais, ajudam robôs bípedes a aprender novas maneiras de andar e lidar com mudanças. Os engenheiros podem fazer os robôs andarem melhor testando e ajustando novos métodos adaptativos. Não cometa erros comuns. Continue aprendendo sobre locomoção bípede para obter melhores resultados.
Perguntas frequentes
Como alguém pode escolher o motor de engrenagem certo para um robô ambulante?
Primeiro, observe o peso do robô. Conte quantas articulações ele possui. Pense na velocidade que você quer que ele se mova. Experimente diferentes motores e relações de transmissão para ver o que funciona. Faça uma tabela para comparar torque, velocidade e eficiência. Isso ajudará você a escolher o melhor motor para o seu robô.
Quais sensores ajudam a melhorar a estabilidade do robô ao caminhar?
Sensores de força, acelerômetros e giroscópios fornecem feedback imediato. Esses sensores ajudam o robô a mudar seus passos para se manter equilibrado. Os engenheiros costumam misturar dados de todos os sensores para obter melhores resultados. Isso se chama fusão de sensores.
Como alguém reduz o uso de energia em robôs ambulantes?
Escolha motores e caixas de engrenagens que não desperdicem energia. Adicione molas para ajudar a sustentar as articulações do robô. Use a frenagem regenerativa para economizar energia quando o robô desacelera. Algoritmos de controle inteligentes também ajudam a usar menos energia. Mantenha o robô em boas condições com verificações regulares.
Qual é a melhor maneira de testar um novo design de robô ambulante?
Comece testando o robô em terreno plano. Adicione obstáculos e áreas irregulares aos poucos. Registre o que os sensores mostram durante cada teste. Altere as configurações de controle, se necessário. Teste cada peça antes de montar o robô inteiro. Isso ajuda a identificar problemas com antecedência.






