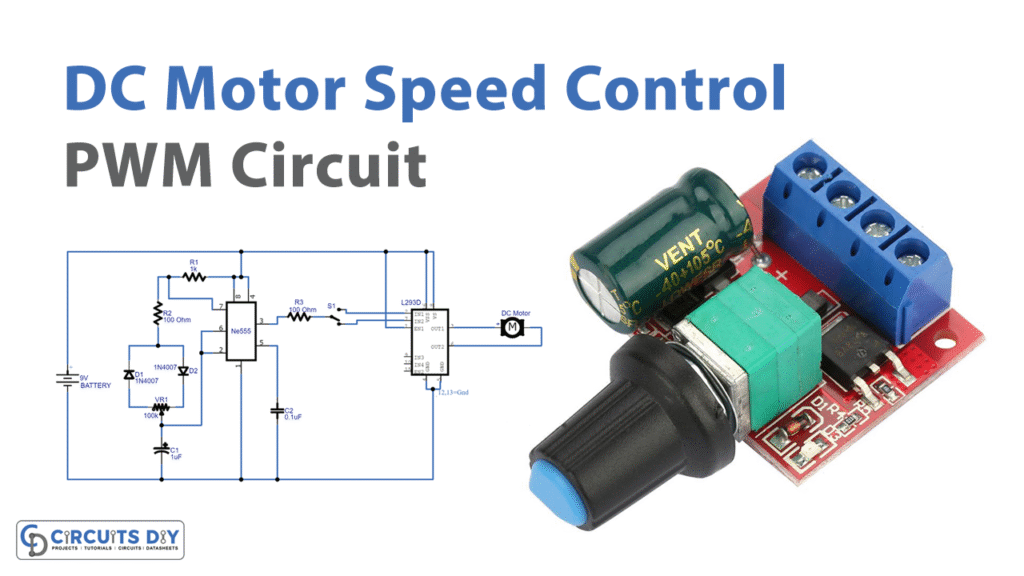
Контроллеры двигателей с ШИМ используют широтно-импульсную модуляцию для управления скоростью двигателя путём быстрого включения и выключения питания. Этот метод обеспечивает точное управление и снижает потери энергии. Инженеры предпочитают ШИМ, поскольку она минимизирует пульсации тока, что снижает нагрев двигателя и продлевает его срок службы. В таблице ниже показано, как регулировка частоты ШИМ и других факторов может повысить эффективность и производительность двигателя:
Аспект производительности | Данные/Наблюдение | Влияние на эффективность/срок службы двигателя |
|---|---|---|
Увеличение частоты ШИМ | Удвоение частоты ШИМ вдвое снижает пиковую пульсацию тока | Уменьшение пульсаций тока снижает рассеиваемую мощность, повышая эффективность |
Тест заблокированного ротора | Более высокие частоты ШИМ последовательно снижают пульсации тока; схожие характеристики у разных производителей | Подтверждает надежность влияния частоты ШИМ на пульсации и эффективность |
Настройка токовой петли | Оптимизация интегрального усиления снижает текущую ошибку в 2 раза | Повышает точность управления, снижая потери и повышая эффективность |
Добавленная индуктивность | Удвоение индуктивности обеспечивает такое же снижение пульсаций, как и удвоение частоты ШИМ. | Уменьшает нагрев двигателя, но может увеличить потери из-за сопротивления |
Типичные частоты ШИМ | 15–20 кГц — обычно; 30–40 кГц — доступно; 60–100 кГц — редко, но значительно снижает пульсации | Более высокие частоты повышают эффективность, но увеличивают тепловую нагрузку |
Благодаря этим усовершенствованиям контроллеры двигателей с ШИМ станут разумным выбором для тех, кому требуется надежное управление скоростью двигателей.
Основные выводы
Контроллеры двигателей с ШИМ управляют скоростью двигателя путем быстрого включения и выключения питания, обеспечивая точную и энергоэффективную работу.
Регулировка рабочего цикла ШИМ изменяет среднее напряжение на двигателе, обеспечивая плавное управление скоростью без потерь энергии в виде тепла.
Более высокие частоты ШИМ снижают пульсации тока и шум, помогая двигателям работать тише, меньше нагреваться и служить дольше.
Контроллеры ШИМ включают в себя функции безопасности, такие как измерение тока и плавный пуск, для защиты двигателей от повреждений и повышения надежности.
Эти контроллеры широко используются в робототехнике, электромобилях, вентиляторах и насосах, поскольку они обеспечивают гибкое, эффективное и надежное управление двигателями.
Основы двигателя постоянного тока
Как работают двигатели постоянного тока
Двигатель постоянного тока преобразует электрическую энергию в механическое движение. Базовая конструкция включает в себя ротор, статор, щетки и коллектор. При подаче постоянного напряжения ток протекает по обмоткам. Этот ток создает магнитное поле, которое взаимодействует с полем статора. Это взаимодействие заставляет ротор вращаться. В бесщеточных двигателях постоянного тока щетки заменяются электронной коммутацией. Трехфазная схема H-моста последовательно подает напряжение на фазы двигателя. Этим процессом управляют сигналы широтно-импульсной модуляции (ШИМ). Регулируя рабочий цикл сигнала ШИМ, контроллер регулирует среднее напряжение и ток, подаваемые на двигатель. Этот метод обеспечивает эффективное управление скоростью и крутящим моментом. По сравнению с линейными усилителями, усилители с ШИМ-прерывателем включают и выключают силовые транзисторы. Это снижает потери мощности и тепловыделение, делая систему более эффективной. Фиксированная частота переключения ШИМ также помогает отфильтровывать шумы, что улучшает производительность как щеточных, так и бесщеточных двигателей постоянного тока.
Типичная система управления ШИМ для двигателя постоянного тока включает в себя несколько ключевых компонентов:
Регулируемый источник постоянного тока обеспечивает стабильную подачу энергии.
Генератор ШИМ создает прямоугольный сигнал.
Механизм обратной связи, такой как тахометр, измеряет скорость двигателя.
Цепи безопасности защищают от перегрузки по току и перенапряжения.
Потенциометры и переключатели позволяют пользователям регулировать скорость и режимы работы.
Важность контроля скорости
Управление скоростью играет важнейшую роль в применении двигателей постоянного тока. Многим устройствам требуется, чтобы двигатель работал на разных скоростях для решения различных задач. Без надлежащего управления скоростью двигатель постоянного тока может работать слишком быстро или слишком медленно, что может привести к проблемам. Например, в электромобилях точное управление скоростью обеспечивает плавный разгон и безопасную работу. Исследования показывают, что современные контроллеры, такие как контроллеры на основе нечёткой логики, помогают двигателям постоянного тока быстрее и с меньшей погрешностью достигать заданной скорости. Эти контроллеры также поддерживают постоянный крутящий момент и снижают нежелательные колебания. Это обеспечивает более плавную работу, увеличивает срок службы двигателя и повышает энергоэффективность.
Исследователи обнаружили, что нечеткое логическое управление позволяет двигателю постоянного тока:
Быстрое достижение целевой скорости без превышения ее.
Поддерживайте постоянный крутящий момент даже при изменении нагрузки.
Плавная работа в широком диапазоне скоростей.
Снижение электромагнитного шума и улучшение управления положением ротора.
Надёжное управление скоростью помогает оптимизировать производительность и надёжность многих систем с двигателями постоянного тока. Оно также защищает двигатель от повреждений и обеспечивает стабильную работу в изменяющихся условиях.
Традиционные методы
Линейный контроль
Инженеры уже много лет используют линейные методы управления скоростью двигателя постоянного тока. Наиболее распространённый подход — использование переменного резистора или линейного регулятора напряжения. Эти устройства изменяют напряжение, подаваемое на двигатель постоянного тока. При падении напряжения двигатель замедляется, а при повышении напряжения — ускоряется. Этот метод кажется простым и удобным в использовании. Многие ранние машины и игрушки использовали этот тип управления для двигателей постоянного тока.
Линейные регуляторы, такие как ПИ-компенсаторы (пропорционально-интегральные) и линейно-квадратичные регуляторы (LQR), также играют важную роль в традиционных системах. Эти регуляторы хорошо работают, когда двигатель постоянного тока работает в стабильных, предсказуемых условиях. Они используют математические модели, предполагающие линейное поведение двигателя и окружающей среды. Это означает, что соотношение между входным и выходным сигналами остается неизменным при различных скоростях и нагрузках.
Ограничения
Методы линейного управления сталкиваются с рядом проблем, особенно при использовании с современными двигателями постоянного тока. Они часто приводят к потерям энергии. Резистор или регулятор преобразует избыточное напряжение в тепло, что не способствует работе двигателя. Это тепло может со временем повредить двигатель постоянного тока и снизить его эффективность.
Исследователи нашли еще несколько причин, по которым методы линейного управления не всегда работают хорошо:
Линейные регуляторы, такие как ПИ и LQR, используют модели, которые не соответствуют реальным системам двигателей постоянного тока, которые часто действуют нелинейно.
Эти методы не позволяют справиться с резкими изменениями нагрузки или скорости, что снижает надежность двигателя.
Линейное регулирование выхода не учитывает ограничения по состоянию или входу двигателя, поэтому оно не может защитить двигатель постоянного тока от перегрузки.
Многим системам необходимы полные измерения состояния, но это не всегда возможно, поэтому требуются дополнительные датчики или наблюдатели.
Усовершенствованные методы, такие как управление скользящим режимом или управление на основе прогнозной модели, лучше справляются с этими проблемами и обеспечивают двигателю постоянного тока более надежное и точное управление.
Из-за этих ограничений инженеры ищут более эффективные способы управления двигателями постоянного тока. Им нужны решения, которые экономят энергию, защищают двигатель и работают эффективно во многих ситуациях. Этот поиск приводит к использованию широтно-импульсной модуляции и современных контроллеров двигателей.
Широтно-импульсная модуляция
Принцип ШИМ
Широтно-импульсная модуляция является ключевым методом управления скоростью и крутящим моментом двигателей постоянного тока. Инженеры используют широтно-импульсную модуляцию, поскольку она позволяет точно регулировать мощность, подаваемую на двигатель. Вместо подачи постоянного напряжения контроллер быстро включает и выключает питание. Время, в течение которого питание остается включенным в каждом цикле, называется коэффициентом заполнения . Изменяя коэффициент заполнения, контроллер может увеличивать или уменьшать среднее напряжение, поступающее на двигатель.
Исследователи изучили, почему широтно-импульсная модуляция так эффективна для управления двигателями. Они обнаружили, что инверторы с широтно-импульсной модуляцией, смоделированные и примененные к трёхфазным асинхронным двигателям, поддерживают постоянный крутящий момент при различных скоростях вращения ротора. Это означает, что двигатель может работать плавно даже при изменении нагрузки. Замкнутый контур управления с широтно-импульсной модуляцией также улучшает регулирование скорости и поддерживает постоянный крутящий момент. В следующей таблице представлены основные результаты этих исследований:
Ключевые результаты | Описание |
|---|---|
Моделирование ШИМ-инвертора | Смоделированные и примененные в MATLAB инверторы с ШИМ-управлением для трехфазных асинхронных двигателей. |
Управление напряжением/частотой в открытом контуре | Крутящий момент оказался постоянным для различных скоростей ротора, что подтверждает эффективность ШИМ. |
Замкнутый контур управления V/f | Пропорциональный регулятор в замкнутой схеме улучшает управление скоростью и поддерживает максимальный крутящий момент. |
Переходный и установившийся отклик | Анализ показывает улучшение реакции двигателя при управлении на основе ШИМ. |
Широтно-импульсная модуляция также снижает нежелательные гармоники в выходном напряжении. Это обеспечивает более плавный ток и снижает уровень шума в двигателе. Инженеры выбирают широтно-импульсную модуляцию, поскольку она обеспечивает надежное, гибкое и эффективное управление двигателями постоянного тока.
Рабочий цикл и напряжение
Коэффициент заполнения — это процент времени, в течение которого питание остаётся включенным в течение каждого цикла широтно-импульсной модуляции. Эта величина напрямую управляет средним напряжением, подаваемым на двигатель. Например, если контроллер использует батарею 9 В и включает питание на 50 миллисекунд и выключает на 50 миллисекунд с частотой 10 Гц, среднее напряжение, подаваемое на нагрузку, составит около 4.5 В. Это составляет половину напряжения питания, что соответствует коэффициенту заполнения 50%.
Широтно-импульсная модуляция позволяет инженерам регулировать рабочий цикл для задания скорости двигателя. Более высокий рабочий цикл означает, что двигатель получает больше мощности, что ускоряет его вращение. Более низкий рабочий цикл снижает среднее напряжение, замедляя двигатель. Частота сигнала широтно-импульсной модуляции также имеет значение. Если частота достаточно высока, индуктивность двигателя сглаживает переходы между включением и выключением, поэтому двигатель работает плавно, без рывков.
Примечание: Нагрузка, например, двигатель постоянного тока, часто действует как фильтр. Она усредняет частые импульсы включения-выключения от контроллера, благодаря чему на двигатель подается стабильное напряжение, соответствующее рабочему циклу.
Широтно-импульсная модуляция предоставляет инженерам простой способ управления напряжением и скоростью без потерь энергии в виде тепла. Это делает её популярным выбором для управления скоростью двигателей постоянного тока.
Преимущества эффективности
Широтно-импульсная модуляция обеспечивает значительные преимущества в эффективности по сравнению со старыми методами управления. Традиционные линейные контроллеры тратят энергию, преобразуя избыточное напряжение в тепло. Широтно-импульсная модуляция, с другой стороны, полностью включает или выключает силовые устройства. Это сокращает время пребывания в состояниях с высоким сопротивлением, а значит, меньше энергии преобразуется в тепло.
Исследователи показали, что широтно-импульсная модуляция не только повышает эффективность, но и улучшает работу двигателя. В следующей таблице обобщены важные аспекты исследования:
Учебный аспект | Сводка доказательств |
|---|---|
Схема управления | Использование постоянного управления напряжением/частотой (В/Гц) в сочетании с технологией ШИМ для асинхронных двигателей. |
Экспериментальная проверка | Испытания в реальном времени демонстрируют хорошие показатели в установившемся и переходном режимах при управлении ШИМ. |
Гармоническая редукция | Моделирование и эксперименты демонстрируют снижение гармоник выходного напряжения ШИМ, что приводит к получению тока, близкого к синусоидальному. |
Поддержание крутящего момента | Моделирование MATLAB подтверждает постоянство крутящего момента при различных скоростях вращения ротора с использованием ШИМ-инверторов. |
Управление с обратной связью | Замкнутый контур управления V/f с пропорциональным регулятором улучшает регулирование скорости и стабильность крутящего момента. |
Оптимизация коэффициента мощности | Разработан критерий оптимального коэффициента мощности для максимизации производительности при управлении ШИМ. |
Широтно-импульсная модуляция также помогает поддерживать высокий коэффициент мощности, что означает более эффективное использование энергии двигателем. Снижение уровня гармоник приводит к снижению вибрации и шума, продлевая срок службы двигателя. Инженеры предпочитают широтно-импульсную модуляцию для двигателей постоянного тока, поскольку она обеспечивает точное управление, экономит энергию и продлевает срок службы двигателя.
ШИМ-контроллеры двигателей
Генерация сигналов
Контроллеры двигателей с ШИМ-модуляцией используют точную генерацию сигнала для управления мощностью, подаваемой на двигатель. Инженеры выбирают широтно-импульсную модуляцию, поскольку она позволяет регулировать среднее напряжение, подаваемое на двигатель, изменяя ширину каждого импульса. Этот метод работает за счет очень быстрого включения и выключения питания. Большинство контроллеров используют фиксированный период сигнала, например, 5 мс или 10 мс , и устанавливают ширину импульса в диапазоне от 1 мс до 2 мс. Среднее значение, 1.5 мс, часто соответствует положению остановки или нейтральному положению двигателя.
Использование этих специфических таймингов необходимо для обеспечения плавного и точного отклика двигателя. Высокое разрешение управления, до 4096 шагов по 1 микросекунде, позволяет контроллеру выполнять очень малые корректировки. Такой уровень детализации помогает двигателю работать с точно заданной скоростью. Инженеры также калибруют каждый контроллер, чтобы учесть небольшие различия во времени, что предотвращает нежелательное поведение двигателя.
Существуют различные типы генерации ШИМ-сигналов, каждый из которых имеет свои преимущества:
При широтно-импульсной модуляции используется один импульс за цикл, что упрощает метод, но иногда и снижает его эффективность.
Многоимпульсная широтно-импульсная модуляция использует несколько импульсов в каждом цикле, что снижает нежелательные гармоники, но увеличивает потери на переключение.
Синусоидальная широтно-импульсная модуляция сравнивает синусоидальную волну с треугольной волной, создавая более плавный выходной сигнал, что способствует бесшумной работе двигателя.
Селективное подавление гармоник выявляет и устраняет определенные нежелательные частоты, делая двигатель еще более эффективным.
Инженеры выбирают правильный метод, исходя из потребностей двигателя. Они также выбирают несущие частоты, обычно от 2 до 10 кГц, для баланса эффективности и уровня шума. Индуктивность двигателя сглаживает высокочастотные импульсы, поэтому выходной ток имеет вид устойчивой волны. Благодаря точной генерации сигнала ШИМ-контроллеры двигателей обеспечивают точное и надежное управление двигателем.
Особенности и функции
Контроллеры двигателей с ШИМ обладают множеством функций, которые помогают пользователям безопасно и эффективно управлять двигателями. Большинство контроллеров поддерживают широкий диапазон напряжений и токов, поэтому могут работать с двигателями разных типов. Например, некоторые модели работают с напряжением от 6 до 60 В и током от нескольких ампер до 100 ампер и более. Такая гибкость важна, поскольку разным двигателям требуется разная мощность.
Ключевым элементом многих контроллеров является схема H-моста. Эта схема позволяет контроллеру изменять направление тока, позволяя двигателю вращаться вперёд или назад. H-мосты также обеспечивают торможение, которое быстро останавливает двигатель при необходимости. Ещё одной важной функцией является измерение тока. Оно помогает контроллеру определять, потребляет ли двигатель слишком много тока, что может предотвратить повреждение от перегрузки.
Многие ШИМ-контроллеры двигателей обладают удобными для пользователя функциями:
Регулируемые потенциометры позволяют пользователям легко устанавливать скорость двигателя.
Светодиодные дисплеи отображают текущую скорость, направление или коды ошибок.
Переключатели «вперед-тормоз-назад» дают пользователю полный контроль над движением двигателя.
Некоторые контроллеры предлагают дистанционное управление или программируемые настройки для расширенных приложений.
Благодаря этим особенностям ШИМ-контроллеры двигателей подходят как новичкам, так и профессионалам. Сочетание безопасности, гибкости и простоты использования объясняет, почему так много инженеров и любителей выбирают эти контроллеры для своих проектов.
Области применения
Контроллеры двигателей с ШИМ-управлением находят применение во многих повседневных и промышленных областях, поскольку обеспечивают эффективное и точное управление. В робототехнике инженеры используют их для перемещения манипуляторов, колес и захватов с точной скоростью и положением. Например, в устройствах для шпинделей DVD используются маломощные ШИМ-технологии для снижения тепловыделения и экономии энергии. Эти устройства отбирают показания напряжения на клеммах и регулируют коэффициент заполнения с помощью быстрых цифровых схем, что обеспечивает плавную работу двигателя.
В электромобилях ШИМ-контроллеры двигателей управляют скоростью и крутящим моментом приводных двигателей. Это управление обеспечивает плавный разгон и помогает экономить заряд батареи. Вентиляторы и насосы также используют ШИМ-управление. Прерывая подачу энергии через определённые интервалы, контроллер снижает энергопотребление и тепловые потери. Этот метод предотвращает перегрев двигателя и продлевает его срок службы.
В некоторых контроллерах используются специальные конструкции, например, четырёхключевые преобразователи для бесщёточных двигателей постоянного тока. Такие конструкции снижают стоимость и обеспечивают сбалансированный ток, что важно для небольших роботов и вентиляторов. Инженеры также используют передовые стратегии управления, такие как ПИД-регулятор и нечёткая логика, для повышения производительности электромобилей и энергетических систем.
Широкий спектр применения объясняет, почему ШИМ-контроллеры двигателей так популярны. Они помогают экономить энергию, защищать двигатели и обеспечивать надёжную работу во многих областях.
Практические соображения
Защита цепи
Инженеры выбирают защиту цепей, чтобы защитить двигатели и контроллеры от повреждений. Перегрузка по току может повредить чувствительные компоненты или даже вывести двигатель из строя. Конструкторы используют несколько методов для предотвращения этих проблем:
Функции плавного пуска ограничивают пусковой ток при включении системы. Это защищает компоненты и снижает электрические помехи.
Многие ШИМ-контроллеры оснащены выводом плавного пуска, который позволяет пользователям программировать скорость нарастания сигнала системы.
Логика измерения тока может отключить выход ШИМ, если ток превышает безопасный предел. Контроллер может выполнить сброс, когда ток возвращается к норме.
Электронные автоматические выключатели используют МОП-транзисторы для отключения питания при перегрузках по току. Эти выключатели часто имеют регулируемые пределы срабатывания и таймеры задержки.
Интеллектуальные драйверы H-моста контролируют ток в обоих направлениях. Они используют измерительные резисторы и усилители для обнаружения неисправностей даже при наличии ШИМ-помех.
Эти особенности объясняют, почему современные ШИМ-контроллеры двигателей редко выходят из строя из-за электрических неисправностей. Они помогают пользователям избежать дорогостоящего ремонта и простоев.
Управление теплом
Перегрев может сократить срок службы двигателя и его контроллера. Высокий ток и частое переключение приводят к быстрому нагреву деталей. Грамотное управление теплом обеспечивает бесперебойную работу системы. Инженеры используют радиаторы, вентиляторы и термопрокладки для отвода тепла от чувствительных компонентов. Некоторые контроллеры оснащены датчиками температуры, которые отключают систему при перегреве. Это защищает двигатель от перегрева и предотвращает необратимые повреждения. Грамотное управление теплом объясняет, почему двигатели служат дольше и работают лучше в сложных условиях.
Совет: Разместите контроллер в хорошо проветриваемом месте и проверьте, не скопилась ли пыль на рёбрах охлаждения. Регулярно очищайте детали, чтобы обеспечить хороший воздушный поток.
Частота и шум
Частота ШИМ влияет как на звук, так и на производительность двигателя. Когда контроллер включает и выключает питание, он создаёт гармоники напряжения и тока. Эти гармоники могут создавать дополнительные магнитные силы внутри двигателя. Иногда эти силы вызывают резонанс в конструкции двигателя, что приводит к повышению уровня шума. Уровень шума зависит от частоты и скорости двигателя. Выбор правильной частоты ШИМ помогает избежать этих проблем.
Исследования показывают, что более высокие частоты ШИМ могут вывести шум за пределы слышимого человеком диапазона. Например, используя передовые технологии, инженеры увеличили частоту ШИМ до 100 МГц. Это снижает уровень слышимого шума и делает двигатель тише. Однако более высокие частоты также могут увеличивать нагрев, поэтому конструкторам необходимо найти баланс между снижением шума и управлением температурой. Выбор правильной частоты объясняет, почему некоторые двигатели работают тихо, а другие издают ощутимый свист.
Советы для любителей и инженеров
Перед подключением контроллера и двигателя всегда проверяйте номинальный ток.
Для дополнительной безопасности используйте предохранители или электронные выключатели.
Следите за температурой во время длительных пробежек.
Попробуйте различные частоты ШИМ, чтобы найти наиболее тихую и эффективную настройку для вашего двигателя.
ШИМ-контроллеры двигателей дают пользователям множество причин выбрать их для своих проектов. Они помогают каждому двигателю работать теплее, служат дольше и потребляют меньше энергии. Инженеры отмечают, что эти контроллеры хорошо работают в роботах, транспортных средствах и вентиляторах. Точная регулировка скорости обеспечивает плавную работу двигателя. Тем, кому нужна надёжная работа двигателя, стоит попробовать ШИМ-контроллеры двигателей. Эти устройства наглядно демонстрируют, почему современные технологии двигателей постоянно совершенствуются.
FAQ
Почему инженеры предпочитают ШИМ-контроллеры двигателей линейным контроллерам?
Инженеры выбирают ШИМ-контроллеры двигателей, потому что они потребляют меньше энергии. ШИМ быстро включает и выключает питание, что позволяет двигателям меньше нагреваться и экономить электроэнергию. Линейные контроллеры преобразуют излишки энергии в тепло, что может повредить двигатели и снизить эффективность.
Почему частота ШИМ влияет на шум двигателя?
Частота ШИМ определяет частоту переключения питания контроллера. Более высокие частоты повышают уровень шума, превышающий слышимость. Благодаря этому двигатели работают тише. Более низкие частоты могут вызывать свистящий звук двигателей.
Почему измерение тока важно в ШИМ-контроллерах двигателей?
Измерение тока защищает двигатель и контроллер от повреждений. Оно помогает определить, потребляет ли двигатель слишком много тока. Контроллер может отключить питание или снизить скорость, чтобы предотвратить перегрев или сбой.
Почему во многих приложениях используются схемы H-моста в ШИМ-контроллерах?
Схемы H-моста позволяют контроллеру изменять направление вращения двигателя. Это позволяет двигателям вращаться вперёд или назад. Многим роботам, транспортным средствам и машинам эта функция необходима для полного управления движением.
Почему пользователи должны регулировать рабочий цикл при управлении скоростью двигателя?
Регулировка рабочего цикла изменяет мощность, потребляемую двигателем. Более высокий рабочий цикл ускоряет вращение двигателя. Более низкий рабочий цикл замедляет вращение. Это позволяет пользователям точно контролировать скорость для различных задач.