
Инженеры, разрабатывающие шагающие роботы, сталкиваются с серьёзными проблемами при создании систем редукторных двигателей для роботов с ногами. Большинство новых двуногих роботов, таких как робот LEO, используют электроприводы с шестернями, расположенными близко к корпусу. Такая конструкция делает ноги легче и обеспечивает роботу большую управляемость и скорость. Двуногим и другим роботам с ногами приходится решать множество задач для обеспечения хорошей подвижности:
Сложное управление движением из-за сложной динамики и множества способов передвижения робота.
Сохранение равновесия с использованием многоуровневого управления моторикой и рефлекторных идей.
Убедитесь, что робот экономит энергию и сохраняет устойчивость, особенно при смене походки на неровной поверхности.
Использование сенсорной обратной связи для помощи роботу в устойчивой ходьбе.
Биоинспирированные детали, интеллектуальные схемы управления и эффективное использование энергии крайне важны для эффективного двуногого передвижения. Инженеры и любители могут использовать эти идеи, чтобы роботы ходили устойчиво, безопасно и разумно.
Основные выводы
Шагающие роботы должны сохранять равновесие и использовать интеллектуальное управление для безопасного передвижения по различным поверхностям. Выбор оптимальных двигателей и передаточных чисел позволяет роботам быстро передвигаться и переносить тяжёлые предметы. Использование датчиков, таких как датчики силы и акселерометры, помогает роботам менять шаги и не падать. Продуманная механическая конструкция и энергосберегающие компоненты обеспечивают роботам длительный срок службы и лучшую производительность. Двуногие роботы легче и быстрее, но требуют точного управления. Четвероногие роботы более устойчивы и лучше справляются с неровной поверхностью.
Потребности шагающего робота в передвижении
Стабильность и баланс
Устойчивость очень важна для роботов с ногами. Инженерам необходимо создавать роботов, способных сохранять равновесие как на ровной, так и на неровной поверхности. Роботам приходится менять ширину и длину шагов, чтобы не падать. Это особенно важно при изменении рельефа. Сохранение бокового равновесия важнее, чем движение вперёд-назад. Реальные условия могут быть сложными, поэтому роботы должны быстро реагировать, чтобы сохранять устойчивость. Кинематические приводы ног и биоинспирированные актуаторы помогают роботам справляться с неровностями и различными поверхностями. Эти идеи помогают роботам сохранять равновесие и не падать, даже ударяясь о предметы.
Совет: попробуйте использовать управление импедансом рабочего пространства и гибридное управление допуском. Они помогают роботам сохранять равновесие, если они натолкнутся на что-то во время ходьбы.
Мощность и крутящий момент
Для эффективной ходьбы роботам необходимы мощность и крутящий момент . Роботу требуется достаточная сила для подъема и перемещения своего тела. Исполнительные механизмы и редукторы работают вместе, обеспечивая каждому суставу необходимый крутящий момент. В двуногих и четвероногих роботах силовая установка передает энергию двигателям. Инженеры подбирают передаточные числа, которые уравновешивают скорость и силу. Это помогает роботам хорошо передвигаться по любым типам поверхности. Биоинспирированные исполнительные механизмы с последовательной упругостью помогают смягчать удары и снижать количество ошибок. Они также помогают экономить энергию. Это позволяет роботам лучше двигаться и сохранять устойчивость в реальной жизни.
Точность и эффективность
Точность и эффективность помогают роботам лучше ходить. Качественные редукторы и коробки передач позволяют инженерам эффективно контролировать крутящий момент и скорость. Это делает движение роботов более плавным и менее ошибочным. Эффективные системы с редукторными двигателями потребляют меньше энергии и служат дольше. Они также требуют меньше ремонта. Бессердечные двигатели, бесщёточные двигатели постоянного тока и серводвигатели имеют свои преимущества для роботов с ногами. Правильный выбор деталей помогает роботам двигаться точно и не тратить энергию впустую. Энергосберегающие конструкции позволяют роботам работать дольше и выполнять больше задач каждый день.
Двуногие мотор-редукторы для передвижения
Типы двигателей
Инженерам необходимо выбрать правильные мотор-редукторы для двуногих роботов. Наиболее распространённые типы двигателей для таких роботов:
Двигатели постоянного тока : Эти двигатели приводят в движение ноги или суставы робота. Они обеспечивают большую силу и хорошо управляются с помощью датчиков. Двигатели постоянного тока помогают роботу плавно ходить и быстро реагировать.
Серводвигатели: Многие роботы используют серводвигатели для перемещения своих суставов. Серводвигатели компактны и просты в использовании. Они позволяют роботу перемещать ноги под точным углом, что важно для ходьбы.
Шаговые двигатели: Шаговые двигатели помогают роботу перемещать ноги в нужное место. Они могут удерживать их на месте без приложения дополнительных усилий. Это помогает роботу останавливаться или балансировать во время ходьбы.
Линейные приводы: обеспечивают прямолинейное движение деталей. Инженеры используют их вместе с другими двигателями для вытягивания или втягивания ног. Это расширяет возможности робота в плане передвижения.
Пневматические или гидравлические приводы: иногда их используют крупные роботы. Они создают большую силу, что позволяет роботу поднимать тяжёлые предметы или ходить по неровной поверхности.
Совет: подумайте о весе робота, количестве его сочленений и желаемой скорости его передвижения. Попробуйте разные двигатели, чтобы понять, какой лучше всего подходит для вашего робота.
Крутящий момент и скорость
Крутящий момент и скорость очень важны для ходьбы двуногих роботов. Передаточные числа определяют скорость и силу движения ног робота. Инженерам необходимо найти правильное соотношение, чтобы робот мог хорошо ходить.
Низкие передаточные числа позволяют ногам двигаться быстрее. Они используют собственный вес робота для движения, что облегчает движение ног вперёд и назад. Это хорошо для быстрых и лёгких шагов.
Большие передаточные числа позволяют роботу переносить больший вес. Они обеспечивают большую силу, но замедляют движение ног. Это лучше подходит для медленных, но сильных движений, например, для удержания корпуса робота.
Приводы с переменным передаточным отношением (VGA) могут переключаться между быстрым и сильным режимами. Это позволяет роботу выбирать оптимальную скорость или силу для каждого этапа ходьбы. Например, он может быстро двигать ногой при замахе и прилагать больше силы при стоянии.
Алгоритмы управления могут самостоятельно выбирать оптимальное передаточное отношение. Это помогает роботу потреблять меньше энергии и эффективнее работать при ходьбе.
Изменение передаточных чисел во время ходьбы позволяет роботу быстро передвигаться и переносить тяжёлые грузы. Это помогает роботу справляться с неровностями и неровностями поверхности.
Примечание: Всегда проверяйте передаточные числа с помощью контроллера вашего робота. Меняйте передаточные числа в соответствии с тем, как робот ходит, и поверхностью, по которой он будет ходить.
Управление и датчики
Для безопасной ходьбы на двух ногах необходимы хорошее управление и датчики. Инженеры используют обратную связь в режиме реального времени, чтобы робот двигался устойчиво и быстро.
Исследования показывают, что акселерометры и датчики силы лучше всего подходят для обратной связи в двуногих роботах. Эти датчики измеряют такие параметры, как углы сочленений, скорость, положение ног и распределение веса робота. Эти данные помогают контроллеру робота проверять безопасность каждого шага и быстро вносить изменения. Благодаря этим датчикам робот может предсказать, будет ли шаг устойчивым, прежде чем сделать его. Это помогает предотвратить падения и поддерживать равновесие робота.
Современные роботы используют интеллектуальные алгоритмы управления походкой, чтобы улучшить способность ходить. В таблице ниже представлены новые тенденции и способы управления двуногой ходьбой:
Тенденция к развитию | Описание | Ключевые методы / Примеры |
|---|---|---|
Обучение на основе стратегии | Помогает роботу учиться и совершенствовать навыки самостоятельной ходьбы. | Генерация центральных паттернов (CPG), нейронные сети (NN), обучение с подкреплением (RL); адаптивная ходьба, идентификация системы, онлайн-адаптируемость |
Мультимодальный контроль походки | Позволяет роботу использовать различные способы ходьбы и переключаться между ними. | Библиотеки походки, принятие решений о переключении режимов, отслеживание траектории |
Соответствующий контроль походки | Позволяет роботу лучше передвигаться по неровной поверхности и выдерживать удары. | Контроль импеданса и проводимости, шаблоны ходьбы с податливостью ног |
Инженеры могут использовать эти идеи управления, чтобы помочь роботу ходить в новых местах и выполнять новые задачи. Например, генерация центральных паттернов (CPG) заставляет ноги робота двигаться в ритме, подобном движениям животных. Нейронные сети (NN) помогают роботу осваивать сложные движения и меняться при изменении условий. Обучение с подкреплением (RL) позволяет роботу совершенствовать навыки ходьбы, изучая происходящее.
Совет: Используйте обратную связь от датчиков с интеллектуальными алгоритмами управления для оптимальной двуногой ходьбы. Проверьте контроллер робота на разных поверхностях, чтобы убедиться, что он ходит хорошо.
Системы четырехзубых мотор-редукторов
Механизмы ног
Четвероногим роботам нужны сильные и сгибающиеся ноги. Это помогает им передвигаться по различным типам грунта. Инженеры часто выбирают последовательные или параллельные конструкции ног. Двухкомпонентная последовательная нога используется чаще всего. Она проста и подходит для множества задач. Некоторые четвероногие роботы используют гидравлический привод для увеличения силы. Это позволяет им ходить по неровной поверхности и переносить тяжести. Биотехнологии добавляют гибкие позвоночники и способы накопления энергии. Эти особенности помогают роботам экономить энергию при беге рысью или галопом. Если туловище робота может сгибаться и накапливать энергию, он движется скорее как животное и потребляет меньше энергии.
Чтобы создать качественных роботов с ногами, инженеры используют специальные методы проектирования. Они стремятся сбалансировать силу, скорость и прочность. Эволюционные алгоритмы помогают найти оптимальные формы и конструкции ног. Гидравлические ноги могут передавать до 94% силы, но инженерам необходимо следить за потерями энергии в насосах и клапанах. Добавление гибких деталей и эластичных элементов улучшает подвижность роботов. Но это также затрудняет управление. Инженерам необходимо тестировать различные конструкции ног, чтобы определить, какая из них лучше всего подходит для их робота и для земли.
Совет: используйте эластичные детали в ногах для накопления и высвобождения энергии. Это поможет роботу двигаться быстрее и потреблять меньше энергии на неровной поверхности.
синхронизация
Синхронизация обеспечивает правильное движение всех четырёх ног. В четвероногих роботах инженеры используют схемы управления, такие как центральные генераторы шаблонов (ЦПГ). ЦПГ используют специальные осцилляторы для синхронизации движения каждой ноги. Это помогает роботу сохранять устойчивую походку, особенно на ровной поверхности.
Иногда робот наезжает на неровности или поверхность земли быстро меняется. В этом случае синхронизация может нарушиться. Инженеры используют алгоритм управления кинетическим импульсом (KMMA), чтобы решить эту проблему. KMMA позволяет каждой ноге сохранять свою длину и размер шага. Это работает даже при столкновении робота с большими неровностями. Таким образом, роботу не требуются дополнительные системы управления. Он сохраняет устойчивость при беге и поворотах.
Планы синхронизации помогают роботам контролировать скорость, направление и равновесие. Сохраняя равномерность шагов, робот может осваивать новые поверхности и оставаться в безопасности. Инженерам следует попробовать различные планы синхронизации, чтобы найти оптимальный для своего робота.
Примечание: Всегда проверяйте, как робот ходит по разным грунтам. Измените настройки синхронизации, чтобы робот оставался устойчивым и экономил энергию.
Распределенное управление
Распределённое управление позволяет четвероногим роботам быстро реагировать на изменения рельефа. Каждая нога имеет свой контроллер и датчики. Такая конфигурация позволяет роботу принимать решения непосредственно на каждой ноге. Роботу не нужно отправлять каждый сигнал на главный компьютер. Это сокращает задержки и помогает роботу сохранять устойчивость.
Распределённое управление делает роботов сильнее и эффективнее, особенно на неровной поверхности. Локальные контуры управления используют данные датчиков силы и крутящего момента, установленных на ногах. Это позволяет роботу мгновенно менять направление движения ног. Если одна нога коснётся земли раньше времени, локальный контроллер может быстро изменить траекторию. Роботу не нужно ждать команд высокого уровня. Это делает робота более независимым и лучше справляется с неожиданностями.
Инженеры используют распределенное управление для подключения множества датчиков и подвижных частей, таких как искусственные позвоночники. Это помогает роботу менять форму и сохранять равновесие. Робот может использовать устойчивые походки и перемещать центр тяжести, чтобы оставаться в вертикальном положении. Многоточечные ступни с датчиками помогают роботу лучше удерживаться на твердой поверхности и двигаться по ней.
Системы мотор-редукторов важны для работы на различных типах грунта. Высокомоментные приводы с планетарными редукторами с низким передаточным числом обеспечивают прочность и гибкость. Эти мотор-редукторы позволяют роботу двигаться назад при необходимости. Робот может реагировать на внешние воздействия и изменять свои движения. Системы управления используют данные датчиков от инерциальных измерительных блоков (IMU) и энкодеров сочленений для определения уклона и опорной поверхности. Затем робот меняет положение тела и ног, чтобы обеспечить наилучшее сцепление и устойчивость.
Некоторые четвероногие роботы используют интеллектуальные системы, такие как система быстрой адаптации двигателя (RMA). Эти системы обучаются на основе движений робота и данных с датчиков. Робот может изменять свою походку и усилие в режиме реального времени, даже на новой или скользкой поверхности. Такое сочетание продуманной конструкции и управления помогает роботам справляться с трудными, постоянно меняющимися условиями.
Совет: используйте распределённое управление для обработки данных датчиков на каждой ноге. Это поможет роботу быстрее реагировать и сохранять устойчивость на неровной поверхности.
Характеристика | Благотворительная акция для четвероногих роботов | Пример практической реализации |
|---|---|---|
Локальные контуры управления | Быстрая реакция на изменения рельефа | Поместите контроллеры на каждую ногу |
Ноги с многоточечным контактом | Лучшее сцепление и адаптация к рельефу | Добавьте датчики к каждой ноге |
Редукторные двигатели с высоким крутящим моментом | Сильное, гибкое движение | Используйте планетарные редукторы с низким передаточным числом |
Адаптация на основе ИИ | Регулировка походки и силы в реальном времени | Интеграция RMA или аналогичных систем |
Используя интеллектуальные конструкции ног, хорошую синхронизацию и распределенное управление, инженеры могут создавать четвероногих роботов, которые хорошо передвигаются, уверенно держатся на любой поверхности и не меняют своего положения. Эти решения помогают командам создавать роботов, готовых к реальным задачам.
Инженерное обеспечение движения роботов
Механический дизайн
Конструкция механизма влияет на эффективность передвижения роботов. Инженеры работают над интеграцией редукторных двигателей , расположением пружин и структурой рамы. Они используют параллельные пружины, чтобы помочь двигателям выполнять меньшую работу. Это экономит энергию и продлевает срок службы батарей. Двигатели меньшего размера выделяют меньше тепла. В таблице ниже перечислены важные конструктивные моменты и то, как они помогают роботам с ногами:
Рассмотрение | Описание | Влияние |
|---|---|---|
Параллельная податливость (пружины) | Пружины помогают двигателям потреблять меньше энергии | Меньшие двигатели, меньше тепла, более длительный срок службы батареи |
Выбор показателей эффективности | Выберите наилучшие способы измерения производительности робота | Лучший размер двигателя и эффективность системы |
Принцип соответствия инерции | Подберите передаточные числа для балансировки инерции двигателя и нагрузки | Более быстрая и эффективная работа привода |
Динамическая траектория загрузки | Используйте реальные данные о ходьбе для выбора двигателей и трансмиссий | Обеспечивает работу выбранных вариантов в реальном движении робота |
Компромиссы в отношении жесткости пружины | Баланс жесткости пружины для экономии скорости и энергии | Найдите оптимальную жесткость для каждого движения робота. |
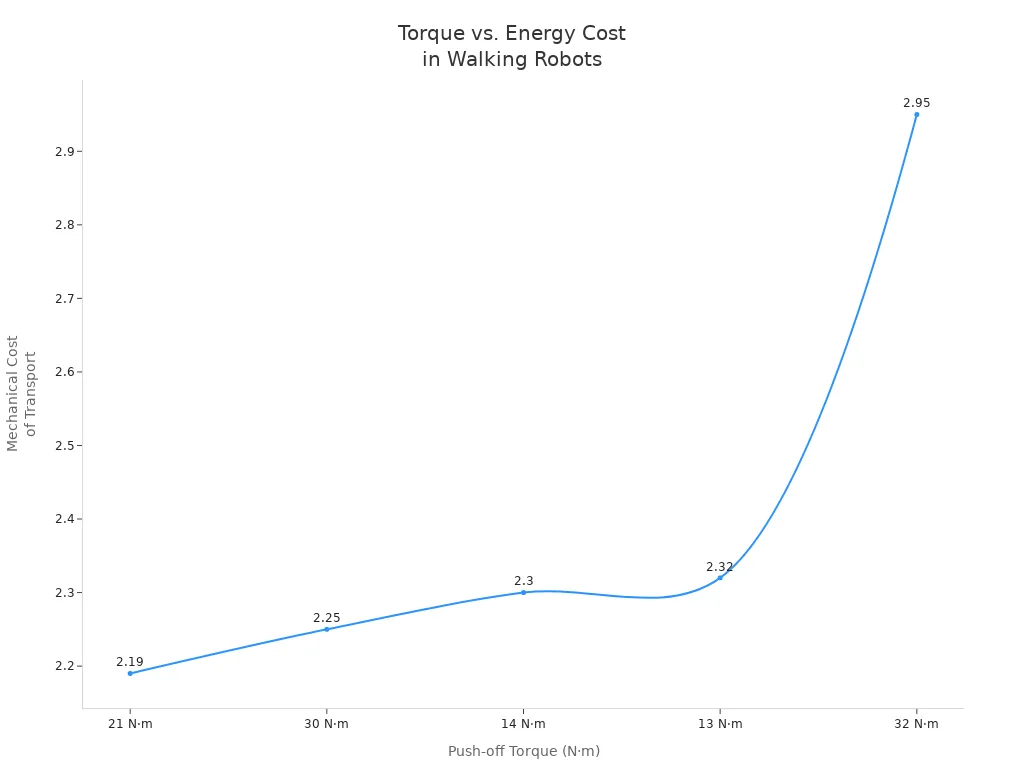
Инженерам необходимо сбалансировать крутящий момент и скорость. Больший крутящий момент позволяет роботам двигаться быстрее, но потребляет больше энергии. На диаграмме ниже показано, как механические затраты меняются в зависимости от крутящего момента:
Реконфигурируемые каркасы помогают роботам выполнять новые задачи. Они позволяют им менять способ передвижения в зависимости от рельефа местности. Модульные детали и регулируемые колеса делают роботов более гибкими и прочными.
Интеграция датчиков
Интеграция датчиков помогает роботам ходить более точно. Инженеры используют множество датчиков, таких как лазерные сканеры, гироскопы, акселерометры, датчики момента силы и давления. Они комбинируют эти датчики, используя метод слияния датчиков. Это позволяет объединить данные кинематики, инерции, зрения и лидара для более точной оценки состояния.
Стратегии, основанные на обучении, используют модели окружающего мира для очистки данных датчиков. Эти модели помогают роботам справляться с шумами датчиков и изменениями в реальном мире. Инженеры используют генераторы траекторий с сенсорной обратной связью. Это позволяет роботам ходить по неровной поверхности. Датчики давления в ступнях роботов предоставляют данные о контакте. Это улучшает сцепление и плавность хода.
Совет: попробуйте использовать алгоритмы картографирования и удаления артефактов. Это поможет роботам лучше видеть землю с помощью недорогих датчиков.
Алгоритмы управления
Алгоритмы управления сообщают роботам, как двигаться. Инженеры используют несколько основных методов управления:
Алгоритм управления | Описание | Сильные стороны | Ограничения |
|---|---|---|---|
Центральные генераторы шаблонов | Копируйте ритмы животных для движения ног | Адаптивный, ритмичный, био-вдохновленный | Не так хорош на сложных грунтах |
Модель прогнозирующего контроля | Планирует действия, используя прогнозы на будущее | Хорошо восстанавливается, сбалансированный контроль | Требуется много компьютерной мощности |
Усиление обучения | Учится на собственном опыте, чтобы лучше ходить | Решает проблемы, экономит энергию | Может не сработать на новой территории |
ПИД-регуляторы, оптимизированные для GA | Использует генетические алгоритмы для настройки ПИД | Точно, быстро, меньше ошибок | Сложнее использовать на реальных роботах |
Инженеры часто комбинируют эти алгоритмы для гибридного управления. Например, они используют центральные генераторы импульсов (ЦПГ) для базовой ходьбы и многопозиционные энкодеры (МПЦ) для баланса. Это помогает роботам с ногами сохранять устойчивость и эффективность в реальных условиях.
Энергопитание
Управление энергопотреблением помогает роботам работать дольше. Инженеры подбирают двигатели, приводы и контроллеры, потребляющие меньше энергии. Они пишут программы, которые позволяют снизить потери энергии. Регулярные проверки обеспечивают бесперебойную работу всех компонентов и экономят энергию. Рекуперативное торможение позволяет роботам возвращать энергию при движении.
Выбирайте эффективные детали для экономии энергии.
Запрограммируйте роботов так, чтобы они не тратили энергию впустую.
Поддерживайте роботов в хорошем состоянии, чтобы экономить энергию.
Используйте рекуперативное торможение для возврата энергии.
Эти шаги помогают роботам с ногами работать дольше и эффективнее. Эффективное управление энергопотреблением означает, что роботы более эффективны, надёжны и экономичны в эксплуатации.
Двуногое и четвероногое передвижение
Сильные и слабые стороны
Инженеры изучают двуногих и четвероногих роботов, чтобы определить, какой из них лучше всего подходит. У каждого типа есть свои преимущества и недостатки для передвижения в реальном мире. В таблице ниже показано, чем они отличаются по требованиям к редукторному двигателю, балансировке и управлению:
Аспект | Передвижение на четвероногих | Двуногое передвижение |
|---|---|---|
Требования к крутящему моменту двигателя | Нужны более мощные двигатели для равновесия и длинные ноги. | Использует меньший крутящий момент, но требует тщательного контроля. |
Передаточное число | Использует большие передаточные числа для большей силы, но медленнее. | Более жесткий контроль изменяет работу двигателей. |
Стабильность | Четыре ноги делают его устойчивым, можно использовать мощные двигатели. | Две ноги менее устойчивы, требуется умное управление. |
Сложность управления | Легче контролировать, так как устойчиво стоит. | Сложнее контролировать, требуется больше вычислительной мощности. |
Вес и сложность системы | Тяжелее из-за больших двигателей и передач. | Легче, но сложнее контролировать. |
Скорость | Не такой быстрый, потому что акцент делается на силе. | Можно ехать быстрее, но сохранять равновесие сложно. |
Двуногие роботы двигаются резвее и легче. Но им требуется интеллектуальное управление, чтобы не упасть. Четвероногие роботы более устойчивы и могут ходить по неровной поверхности. Но они тяжелее и не такие быстрые.
Сценарии приложений
Двуногие и четвероногие роботы используются для разных задач. В таблице ниже показано, где каждый тип робота работает лучше всего:
Тип робота | Общие сценарии приложений | Описание и примеры |
|---|---|---|
Двуногие роботы | Используется для строительства, ремонта и выполнения рискованных работ. Пример: цифровой робот. | |
Двуногие роботы | Помогите людям выздороветь, позаботьтесь о пациентах и помогите пожилым людям. | |
Двуногие роботы | Поисково-спасательные миссии | Проходит через опасные места, завалы и щели. Подходит для работ с атомной энергетикой и подводных работ. |
Двуногие роботы | Развлечения и образование | Выступайте в роли веселых учителей, артистов или партнеров по игре. |
Четвероногие роботы | Сложная навигация по местности | Прогулка по мягкой, скользкой земле с особым контролем. |
Четвероногие роботы | Имитация движений животных | Двигайтесь как животные и выполняйте крутые трюки. |
Четвероногие роботы | Задачи локоманипуляции | Используйте ноги для ходьбы и выполнения задач одновременно. |
Четвероногие роботы | Исследования и разработки | Попробуйте новые идеи управления и способы ходьбы по неровной поверхности. |
Двуногие роботы подходят для мест, предназначенных для людей. Четвероногие роботы лучше себя чувствуют на улице и в сложных условиях.
дизайн Советы
Инженеры могут улучшить способность роботов ходить, используя эти советы:
Используйте связанные детали, такие как четырехзвенник или пантограф, чтобы двуногие роботы могли эффективно передвигаться с меньшим количеством двигателей.
Выбирайте прочные материалы, соответствующие месту, где будет перемещаться робот.
Выберите систему питания заранее, чтобы она работала вместе с двигателями.
Добавьте датчики, помогающие роботу выполнять свою работу, например, для обнаружения препятствий или ощупывания земли.
Сделайте так, чтобы корпус робота можно было легко открыть для проверки аккумулятора и датчиков.
Перед сборкой всего робота проверьте подвижные части, чтобы проверить баланс.
Используйте 3D-печать или фрезерование с ЧПУ для изготовления прочных и точных деталей.
Сохраняйте простоту конструкции, легкость управления и экономьте энергию для лучшей прогулки.
Примечание: Не используйте неподходящие пружины, тяжёлые двигатели или неисправные редукторы. Обратите внимание на проблемы с управлением и неудобные конструкции. Это может сделать робота менее устойчивым и менее комфортным для людей.
Шагающему роботу необходима правильная система приводов и схема управления. Это поможет роботу двигаться уверенно и устойчиво. Инженеры должны выбирать стратегии управления для каждого робота и задачи. Двуногое передвижение лучше всего работает с адаптивным управлением. Этот тип управления изменяет время, жесткость и усилие для каждого шага. Четвероногие роботы используют ритмичные контроллеры для поддержания устойчивости походки. Биоинспирированные идеи, такие как обучение по двойной программе и центральные генераторы шаблонов, помогают двуногим роботам осваивать новые способы ходьбы и справляться с изменениями. Инженеры могут улучшить ходьбу роботов, тестируя и настраивая новые адаптивные методы. Не допускайте распространённых ошибок. Продолжайте изучать двуногое передвижение, чтобы добиться лучших результатов.
FAQ
Как выбрать правильный мотор-редуктор для шагающего робота?
Сначала оцените вес робота. Подсчитайте, сколько у него сочленений. Подумайте, с какой скоростью вы хотите, чтобы он двигался. Попробуйте разные двигатели и передаточные числа, чтобы понять, что работает лучше всего. Составьте таблицу для сравнения крутящего момента, скорости и эффективности. Это поможет вам выбрать оптимальный двигатель для вашего робота.
Какие датчики помогают улучшить устойчивость ходьбы робота?
Датчики силы, акселерометры и гироскопы мгновенно дают обратную связь. Эти датчики помогают роботу корректировать шаги для сохранения равновесия. Инженеры часто объединяют данные со всех датчиков для достижения наилучших результатов. Это называется слиянием датчиков.
Как можно сократить потребление энергии шагающими роботами?
Выбирайте двигатели и редукторы, которые экономят энергию. Добавьте пружины для поддержки суставов робота. Используйте рекуперативное торможение для экономии энергии при замедлении робота. Интеллектуальные алгоритмы управления также помогают экономить энергию. Поддерживайте робота в хорошем состоянии, регулярно проводя проверки.
Как лучше всего протестировать новую конструкцию шагающего робота?
Начните с тестирования робота на ровной поверхности. Постепенно добавляйте препятствия и неровности. Записывайте показания датчиков во время каждого теста. При необходимости измените настройки управления. Проверяйте каждую деталь перед сборкой робота. Это поможет вам выявить проблемы на ранней стадии.






