

Tänk dig att du bygger en robot och behöver exakt och pålitlig rörelse. Att använda en kugghjulsmotor på 24 V DC ger dig starkt vridmoment och jämn hastighet, vilket är perfekt för robotteknik. Du måste titta på hastighet, vridmoment, spänning och hur motorn passar din design. Många hobbyister står inför utmaningar som att matcha 24 V DC-kugghjulsmotorn med strömförsörjningen, kontrollera storlek och hantera buller. När du väljer en DC-kugghjulsmotor med omsorg blir resten – kabeldragning, strömförsörjning och styrning – mycket enklare.
Key Takeaways
- A 24V DC växelmotor ger starkt vridmoment och jämn hastighet, vilket gör den idealisk för robotapplikationer.
- Välj en strömförsörjning som matchar motorns spännings- och strömkrav för att säkerställa tillförlitlig drift.
- Använd pulsbreddsmodulering (PWM) för exakt hastighetskontroll och riktningsändringar i din kugghjulsmotor.
- Regelbundet underhåll, inklusive inspektioner och rengöring, hjälper till att förlänga din motors livslängd och prestanda.
- Välj rätt typ av växelmotor baserat på ditt projekts specifika behov, såsom vridmoment, hastighet och utrymmesbegränsningar.
Översikt över växelmotor 24VDC
En kugghjulsmotor på 24 V DC kombinerar en likströmsmotor med en växellåda. Du använder den här typen av motor inom robotteknik eftersom den ger dig starkt vridmoment och jämn hastighet. Den kompakta designen gör att du kan montera motorn i trånga utrymmen på din robot. Du får högt vridmoment, vilket är viktigt för att lyfta eller flytta delar. Motorn arbetar effektivt, så din robot använder mindre ström och kör längre. Du kan också anpassa motorn för speciella uppgifter.
Funktioner och Fördelar
När du väljer en kugghjulsmotor på 24 V DC till din robot får du flera fördelar:
- Kompakt design gör att du kan installera motorn i små utrymmen.
- Högt vridmoment hjälper din robot att hantera krävande uppgifter.
- Effektiv energianvändning innebär att din robot presterar bättre och sparar energi.
- Mångsidigheten låter dig anpassa motorn efter dina specifika behov.
Du får också högre effekt jämfört med motorer med lägre spänning. En 24V DC-växelmotor kan leverera 40-50 watt eller mer. Detta gör den idealisk för robotar som behöver lyfta eller flytta tunga laster. Motorn går med mindre ström än en 12V-motor, så den genererar mindre värme och håller längre. Den ökade spänningen ger dig bättre vridmoment, vilket är viktigt för robotarmar och mobila robotar.
Tips: Kontrollera alltid vridmoment och hastighetsvärden innan du väljer en motor. Se till att motorn matchar din robots behov.
INEED-produktalternativ
INEED erbjuder ett brett utbud av kugghjulsmotorer med 24 V DC-funktion för robotprojekt. Du kan välja mellan:
- Små kugghjulsmotorer för kompakta robotar
- Kugghjulsmotorer för enkel, pålitlig rörelse
- Planetväxelmotorer för hög precision och kraft
- Snäckväxelmotorer för tyst drift och självlåsande funktioner
- Borstlösa kugghjulsmotorer för lång livslängd och lågt underhåll
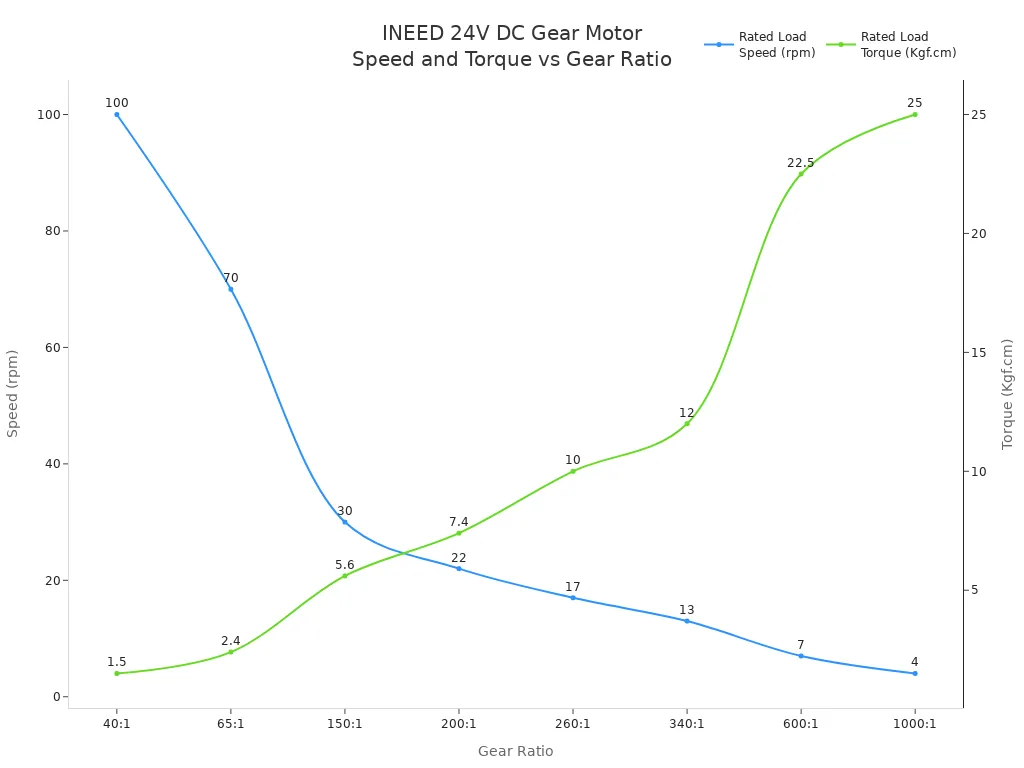
Här är en snabb titt på de typiska vridmoment- och hastighetsområdena för INEEDs 24V DC-växelmotorer:
| Växelförhållande | Obelastad hastighet (rpm) | Nominell lasthastighet (rpm) | Nominellt lastmoment (kgf.cm) | Stoppmoment (kgf.cm) |
|---|---|---|---|---|
| 40:1 | 150 | 100 | 1.5 | 6.4 |
| 65:1 | 90 | 70 | 2.4 | 10 |
| 150:1 | 40 | 30 | 5.6 | 24 |
| 200:1 | 30 | 22 | 7.4 | 25 |
| 260:1 | 23 | 17 | 10 | 25 |
| 340:1 | 18 | 13 | 12 | 25 |
| 600:1 | 10 | 7 | 22.5 | - |
| 1000:1 | 6 | 4 | 25 | - |
Du kan använda dessa motorer i robotarmar, mobila robotar och automatiserade system. Varje typ ger dig olika fördelar, så att du kan matcha motorn till ditt projekt.
Strömförsörjning och ledningar
Välja strömförsörjning för 24V DC-växelmotor
Att välja rätt strömförsörjning är avgörande för tillförlitlig drift av din kugghjulsmotor på 24 V DC. Du måste matcha spännings- och strömstyrkan efter din motors krav. De flesta likströmsmotorer inom robotteknik använder ett spänningsområde från 3 V till 24 V. För en 24 V DC-kugghjulsmotor bör du välja en strömförsörjning som ger en stabil 24 V-utgång.
| Spänningsområde | BESKRIVNING |
|---|---|
| 3V | Minsta driftspänning för vissa likströmsmotorer |
| 24V | Maximal driftspänning för typiska likströmsmotorer |
Du måste också ta hänsyn till strömstyrkan. Motorer drar mer ström när du kräver högre vridmoment. Om din strömförsörjning inte kan ge tillräckligt med ström kan din motor överhettas eller sluta starta. Kontrollera alltid stallströmmen och märkströmmen i motorns datablad. För robotprojekt, välj en strömförsörjning med en strömstyrka som är minst 20 % högre än motorns maximala förbrukning.
Tips: Använd en reglerad strömförsörjning för att undvika spänningstoppar. Instabil ström kan skada din motor och styrelektronik.
När du planerar ditt projekt, tänk på startbelastningen. Motorer kräver ofta mer ström vid start än vid normal drift. Om din strömförsörjning inte kan hantera denna strömstöt kan din robot uppleva återställningar eller opålitliga rörelser.
Tjocklek, för bästa resultat. Undvik att använda 14 gauge-tråd för långa avstånd, eftersom den inte klarar belastningen.
Säkerhetsföreskrifter
- Kontrollera din motor regelbundet för små problemTidig upptäckt förhindrar större problem.
- Justera motorn korrekt under installationen. Feljustering orsakar vibrationer och skador.
- Välj en motor som passar din uppgift. Överbelastning leder till överhettning och minskad effektivitet.
- Håll motorn ren och torr. Fukt och damm minskar prestanda och livslängd.
- Övervaka din strömförsörjning och använd överspänningsskydd. Spänningstoppar kan skada din motor.
- Kontrollera om det finns lösa eller korroderade anslutningar. Dessa avbryter strömmen och orsakar fel.
- Håll koll på spänningsnivåerna. Plötsliga spänningsfall kan tyda på problem med kabeldragningen.
- Var uppmärksam på tecken på överhettning, såsom ovanliga lukter eller missfärgning.
Vanliga kopplingsmisstag och hur man undviker dem
- Instabil eller otillräcklig strömförsörjning: Kontrollera alltid anslutningarna och använd en reglerad strömförsörjning.
- Felaktig eller improviserad kabeldragning: Följ tillverkarens diagram och använd korrekt klassade kablar.
- Spänningsfall från långa ledningar: Använd tjockare ledningar för att bibehålla en stabil spänning.
Tips: Dubbelkolla alla anslutningar innan du startar roboten. Noggrann kabeldragning förhindrar kostsamma misstag och håller ditt projekt igång smidigt.
Kontroll och integration
Hastighets- och riktningskontroll
Du kan styra hastigheten och riktningen på din kugghjulsmotor på 24 V DC med några enkla verktyg. Den vanligaste metoden för hastighetsreglering är att använda pulsbreddsmodulering (PWM). Med PWM kan du justera hur mycket effekt som når motorn genom att slå på och av spänningen mycket snabbt. Du kan använda en Arduino eller en dedikerad PWM-styrenhet för denna uppgift. Den här metoden ger dig exakt hastighetsreglering och håller din motor sval.
Här är en tabell som visar fördelarna och övervägandena med att använda PWM för hastighetsreglering:
| Fördelar | Överväganden |
|---|---|
| Effektiv och exakt hastighetskontroll | Kräver förståelse för elektronik och PWM |
| Minimal värmeutveckling | Kan behöva extra komponenter som styrenheter |
| Lätt att justera med mikrokontroller | - |
För att ändra riktningen på din likströmsmotor behöver du en motordrivare. L298N-drivaren fungerar bra för de flesta robotprojekt. Du kan också använda drivare för borstlösa likströmsmotorer, PMDC-borstmotorer eller stegmotorer. Tabellen nedan visar vilka motortyper som är kompatibla med riktningsstyrda drivare:
| motortyp | Kompatibilitet |
|---|---|
| Borstlös DC (BLDC) | Ja |
| PMDC-borstmotorer | Ja |
| Stepper Motors | Ja |
Du kan ansluta din motordrivare till en Arduino eller annan mikrokontroller. Den här konfigurationen låter dig skicka kommandon för att enkelt ändra hastighet och riktning.
Tips: Testa alltid din hastighetskontroll med robotens belastning. Justera PWM-signalen för att få bästa prestanda.
Använda kodare och återkoppling
Kodare hjälper dig att få exakt feedback från din kugghjulsmotor på 24 V DC. Du kan spåra motorns position, hastighet och riktning i realtid. Denna feedback är viktig för robotar som behöver exakt rörelse, som robotarmar eller mobila robotar.
Här är några fördelar med att använda pulsgivare för hastighetskontroll och återkoppling:
- Du får exakt positionsåterkoppling för noggranna justeringar.
- Du får uppdateringar om position och hastighet i realtid.
- Du kan övervaka och korrigera eventuella fel i rörelsen direkt.
INEED erbjuder anpassningsbara pulsgivare för din likströmsmotor. Du kan välja olika axelformer, spänning, utgångshastighet, vridmoment, kontakter och kugghjul. Du kan också lägga till pulsgivare för att mäta position, antal, hastighet eller riktning.
Du kan använda styrenheter som Arduino, Raspberry Pi eller andra mikrokontroller för att läsa pulsgivarsignaler. INEED stöder anpassade lösningar, så att du kan matcha din motor- och pulsgivarkonfiguration efter ditt projekts behov.
Obs: Att lägga till kodare förbättrar robotens noggrannhet och gör hastighetskontrollen enklare. Du kan justera robotens rörelse baserat på verklig feedback.
Felsökning av problem med likströmsmotorer
Vanliga misstag
Du kan stöta på flera problem när du arbetar med en likströmsmotor i robotprojekt. Många problem uppstår på grund av enkla misstag. Tabellen nedan visar vanliga felsymptom, möjliga orsaker och lösningar:
| Felfenomen | Möjliga orsaker | Lösningar |
|---|---|---|
| Motorn startar inte | Instabil strömförsörjning, drivrutinsfel, kabelproblem | Kontrollera strömförsörjningen, inspektera drivenheten, verifiera kablarna |
| Instabil eller jitterande hastighet | Styrenhetens inställningar, slitna delar, överbelastning | Justera styrenheten, inspektera delar, bekräfta last |
| Motor överhettning | Överbelastning, dålig kylning, hög drivström | Minska belastningen, förbättra kylningen, justera strömmen |
| Onormalt buller | Obalanserad rotor, skräp, skadade lager | Balansera rotorn, rengör motorn, smörj lagren |
Andra vanliga misstag inkluderar felaktig spänning, felaktig kabeldragning och att ignorera startströmsbehov. Skadade kugghjul beror ofta på överbelastning eller skräp. Slitna borstar och lager kan orsaka motorstopp eller buller.
Tips: Kontrollera alltid kablarna och strömförsörjningen noggrant innan du startar roboten. Detta enkla steg förhindrar många vanliga problem.
Tips för underhåll
Regelbundet underhåll hjälper din likströmsmotor att hålla längre och prestera bättre. Följ dessa steg för att hålla din motor i toppskick:
- Inspektera borstar och kommutator var 500–1000:e timme. Rengör dem för att förhindra prestandaförlust.
- Lyssna efter lagerljud och kontrollera axelspel. Byt ut lagren vid behov.
- Mät isolationsresistansen med en megohmmeter. Torka eller reparera om resistansen sjunker under säkra nivåer.
- Rengör ventilationsöppningar och kylkanaler för att förhindra överhettning.
- Övervaka motortemperaturen under drift. Använd termiska sensorer för säkerhets skull.
- Dra åt alla elektriska anslutningar för att undvika ljusbågar och spänningsfall.
- Rikta in motor och belastning korrekt för att minska slitage.
- Smörj lager enligt tillverkarens rekommendationer.
- Använd lämpliga skyddsanordningar mot överbelastning och kortslutning.
- För detaljerade underhållsjournaler för att upptäcka återkommande problem.
INEED stöder dig med expertråd och teknisk hjälp. Du kan kontakta deras team för felsökning, underhållsvägledning och anpassade lösningar. Regelbundna inspektioner, rengöring och korrekt inriktning hjälper dig att undvika de flesta fel. Kvalitetsmotorer från INEED minskar risken för haverier och håller dina robotprojekt igång smidigt.
Obs: Pålitlig support och högkvalitativa produkter gör felsökning enklare. Välj pålitliga varumärken som INEED för trygghet.
För att integrera en 24V DC-växelmotor i ditt robotprojekt, följ dessa steg: anslut hall- och kraftledningarna korrekt, konfigurera drivportarna och justera hastigheten efter behov. Välj högkvalitativa växelmotorer som de från INEED för anpassad design, expertråd och pålitlig prestanda. Märk och säkra alltid kablar, använd korrekta kontakter och håll kablar borta från rörliga delar. Om du behöver anpassat vridmoment, hastighet eller dimensioner kan INEEDs team hjälpa till att skräddarsy lösningar för ditt projekt.
FAQ
Hur väljer du rätt 24V DC-växelmotor till din robot?
Du bör kontrollera din robots erforderliga vridmoment, hastighet och storlek. Matcha dessa behov med motorns specifikationer. INEED erbjuder många alternativ, så att du kan hitta en motor som passar ditt projekt.
Kan man köra en 24V DC-växelmotor med lägre spänning?
Ja, du kan köra motorn med en lägre spänning. Motorn kommer att snurra långsammare och producera mindre vridmoment. Kontrollera alltid minimispänningen i databladet för att undvika att motorn stannar.
Vad är skillnaden mellan en cylindrisk, planetväxel och snäckväxelmotor?
| Typ | Key Feature | Bästa användning |
|---|---|---|
| Sporre | Enkel, pålitlig | Grundläggande rörelse |
| Planetary | Högt vridmoment, precision | Tunga laster, robotteknik |
| Worm | Tyst, självlåsande | Hållande positioner |
Tips: Välj växeltyp baserat på din robots behov.
Hur ofta bör du underhålla din likströmsmotor?
Du bör inspektera din motor med några månaders mellanrum. Rengör damm, kontrollera om det finns lösa kablar och lyssna efter ljud. Regelbunden skötsel hjälper din motor att hålla längre och fungera bättre.
Kan man anpassa en 24V DC-växelmotor för specialprojekt?
Ja! INEED kan anpassa axelform, hastighet, vridmoment och lägga till pulsgivare. Du behöver bara dela dina krav med deras team. Anpassade motorer hjälper dig att lösa unika robotutmaningar.
Se även
Användning av 3V DC-motorer över fem olika enheter
Att välja den ideala 3-volts likströmsmotorn för dina behov
Riktlinjer för att välja den perfekta rotationsmotorn för industrin
Tio innovativa användningsområden för 3V DC-motorer inom elektronik






