
Ingenjörer inom gångrobotar har stora problem när de tillverkar kugghjulsmotorsystem för robotar med ben. De flesta nya tvåbenta robotar, som LEO-roboten, använder elektriska drivenheter med kugghjul nära kroppen. Denna konfiguration gör benen lättare och hjälper roboten att röra sig med mer kontroll och hastighet. Tvåbenta och andra benrobotar måste lösa många problem för att röra sig bra:
Hanterar svår rörelsekontroll på grund av knepig dynamik och många sätt roboten kan röra sig på.
Hålla balansen genom att använda lager på lager av motorisk kontroll och reflexbaserade idéer.
Se till att roboten sparar energi och håller sig stadig, särskilt vid gångförändringar på ojämn terräng.
Använda sensorisk feedback för att hjälpa roboten att gå stadigt.
Bioinspirerade delar, smarta kontrollplaner och bra energianvändning är mycket viktiga för bättre tvåbent rörelse. Ingenjörer och hobbyister kan använda dessa idéer för att få robotar att gå på ett stadigt, säkert och smart sätt.
Key Takeaways
Gående robotar måste hålla god balans och använda smart styrning för att gå säkert på många ytor. Att välja de bästa motorerna och utväxlingsförhållandena hjälper robotar att röra sig snabbt och bära tunga saker. Att använda sensorer som kraftsensorer och accelerometrar hjälper robotar att ändra sina steg och inte ramla. Bra mekanisk design och energibesparande delar hjälper robotar att hålla längre och arbeta bättre. Tvåbenta robotar är lättare och snabbare men behöver noggrann kontroll. Fyrbenta robotar är mer stabila och klarar sig bättre på ojämn terräng.
Behov av gående robotförflyttning
Stabilitet och balans
Stabilitet är mycket viktigt för robotar med ben. Ingenjörer behöver tillverka robotar som kan hålla balansen på plan eller ojämn mark. Robotar måste ändra hur breda och långa deras steg är för att inte falla. Detta är extra viktigt när marken förändras. Att hålla balansen från sida till sida är viktigare än fram-till-bak-rörelser. Verkliga platser kan vara knepiga, så robotar måste reagera snabbt för att hålla sig stabila. Kinematiska bendrivningar och bioinspirerade ställdon hjälper robotar att hantera gupp och olika ytor. Dessa idéer hjälper robotar att hålla balansen och inte falla, även när de träffar saker.
Tips: Försök att använda impedanskontroll i arbetsutrymmet och hybrid admittanskontroll. Dessa hjälper robotar att hålla balansen om de stöter in i något medan de går.
Kraft och vridmoment
Kraft och vridmoment behövs för att robotar ska kunna gå bra. Roboten behöver tillräckligt med kraft för att lyfta och röra sin kropp. Ställdon och reducerväxlar arbetar tillsammans för att ge varje led rätt vridmoment. I tvåbenta och fyrbenta robotar ger kraftsystemet energi till motorerna. Ingenjörer väljer utväxlingsförhållanden som balanserar hastighet och kraft. Detta hjälper robotar att röra sig bra på alla typer av underlag. Bioinspirerade ställdon med seriell elasticitet hjälper till att ta emot stötar och minska misstag. De hjälper också till att spara energi. Detta gör att robotar rör sig bättre och förblir stabila i verkliga livet.
Precision och effektivitet
Precision och effektivitet hjälper robotar att gå bättre. Bra växellådor och reducerväxlar låter ingenjörer kontrollera vridmoment och hastighet väl. Detta gör att robotar går smidigare och med färre misstag. Effektiva kugghjulsmotorsystem använder mindre energi och håller längre. De behöver också mindre reparationer. Kärnlösa motorer, borstlösa likströmsmotorer och servomotorer har alla sina egna fördelar med robotar med ben. Att välja rätt delar hjälper robotar att röra sig precis rätt och inte slösa energi. Energibesparande design låter robotar arbeta längre och göra fler jobb varje dag.
Tvåbenta rörelseväxelmotorer
Motortyper
Ingenjörer behöver välja rätt kugghjulsmotorer för tvåbenta robotar. De mest använda motortyperna för dessa robotar är:
Likströmsmotorer : Dessa motorer rör robotens ben eller leder. De ger stark kraft och kan styras väl med sensorer. Likströmsmotorer hjälper roboten att gå smidigt och reagera snabbt.
Servomotorer: Många robotar använder servomotorer för att röra sina leder. Servomotorer är små och enkla att använda. De låter roboten röra sina ben i exakta vinklar, vilket är viktigt för gång.
Stegmotorer: Stegmotorer hjälper roboten att flytta benen till rätt plats. De kan hålla sin plats utan extra kraft. Detta hjälper roboten att stanna eller balansera medan den går.
Linjära ställdon: Dessa gör att delar rör sig i en rak linje. Ingenjörer använder dem tillsammans med andra motorer för att sträcka eller dra tillbaka benen. Detta hjälper roboten att gå på fler sätt.
Pneumatiska eller hydrauliska ställdon: Stora robotar använder ibland dessa. De ger mycket kraft, vilket hjälper roboten att lyfta tunga saker eller gå på ojämn mark.
Tips: Tänk på robotens vikt, hur många leder den har och hur snabbt du vill att den ska gå. Prova olika motorer för att se vilken som fungerar bäst för din robot.
Vridmoment och hastighet
Vridmoment och hastighet är mycket viktiga för hur tvåbenta robotar går. Utväxlingsförhållandena påverkar hur snabbt och starkt robotens ben rör sig. Ingenjörer måste hitta rätt blandning för att roboten ska gå bra.
Små utväxlingsförhållanden gör att benen rör sig snabbare. Dessa använder robotens egen vikt för att hjälpa till att röra sig, vilket gör det lättare att röra benen fram och tillbaka. Detta är bra för snabba, lätta steg.
Högre utväxlingsförhållanden hjälper roboten att bära mer vikt. De ger mer kraft men gör att benen rör sig långsammare. Detta är bättre för långsamma, starka rörelser, som att hålla upp robotens kropp.
Variabla utväxlingsställdon (VGA) kan växla mellan snabba och starka inställningar. Detta låter roboten välja den bästa hastigheten eller styrkan för varje del av gången. Till exempel kan den röra benet snabbt när den svingar och använda mer kraft när den står.
Kontrollalgoritmer kan själva välja det bästa utväxlingsförhållandet. Detta hjälper roboten att använda mindre energi och arbeta bättre medan den går.
Att ändra utväxlingsförhållanden medan roboten går gör att den kan röra sig snabbt och bära tunga laster. Detta hjälper roboten att hantera gupp och markförändringar.
Obs: Testa alltid utväxlingsförhållandena med robotens styrenhet. Ändra utväxlingsförhållandena så att de passar hur roboten går och marken den kommer att gå på.
Kontroll och sensorer
Bra kontroll och sensorer behövs för säker tvåbent gång. Ingenjörer använder realtidsfeedback för att hålla roboten stabil och snabb.
Studier visar att accelerometrar och kraftsensorer fungerar bäst för feedback i tvåbenta robotar. Dessa sensorer mäter saker som ledvinklar, hastighet, benposition och hur robotens vikt rör sig. Denna data hjälper robotens styrenhet att kontrollera om varje steg är säkert och göra snabba förändringar. Med dessa sensorer kan roboten gissa om ett steg kommer att vara stadigt innan den tar det. Detta hjälper till att förhindra fall och håller roboten balanserad.
Moderna robotar använder smarta algoritmer för gångkontroll för att gå bättre. Tabellen nedan visar nya trender och sätt att kontrollera tvåbent gång:
Framstegstrend | BESKRIVNING | Viktiga metoder / exempel |
|---|---|---|
Lärandestrategibaserad | Hjälper roboten att lära sig och bli bättre på att gå själv. | Central mönstergenerering (CPG), neurala nätverk (NN), förstärkningsinlärning (RL); adaptiv gång, systemidentifiering, online-anpassningsförmåga |
Multimodal gångkontroll | Låter roboten använda olika sätt att gå och växla mellan dem. | Gångbibliotek, beslutsfattande för lägesväxling, banspårning |
Kompatibel gångkontroll | Gör roboten bättre på att gå på ojämn mark och ta emot stötar. | Impedans- och admittanskontroll, gångmallar med benföljsamhet |
Ingenjörer kan använda dessa kontrollidéer för att hjälpa roboten att gå på nya platser och utföra nya jobb. Till exempel gör Central Pattern Generation (CPG) att robotens ben rör sig i en rytm som djur. Neurala nätverk (NN) hjälper roboten att lära sig svåra rörelser och ändra sig när saker och ting är annorlunda. Reinforcement Learning (RL) låter roboten bli bättre på att gå genom att lära sig av vad som händer.
Tips: Använd sensoråterkoppling med smarta styralgoritmer för bästa möjliga tvåbenta gång. Testa din robots styrenhet på många olika ytor för att se till att den går bra.
Fyrhjuliga kugghjulsmotorsystem
Benmekanismer
Fyrfotade robotar behöver ben som är starka och kan böjas. Detta hjälper dem att röra sig på många typer av underlag. Ingenjörer väljer ofta seriella eller parallella bendesigner. Det tvådelade seriella benet används mest. Det är enkelt och fungerar för många jobb. Vissa fyrfotade robotar använder hydraulisk manövrering för mer kraft. Detta hjälper dem att gå på ojämn underlag och bära tunga saker. Bioinspirerade designer lägger till flexibla ryggrad och sätt att lagra energi. Dessa funktioner hjälper robotar att spara energi när de travar eller galopperar. Om robotens snabel kan böjas och lagra energi rör sig den mer som djur och använder mindre energi.
För att tillverka bra benrobotar använder ingenjörer speciella designmetoder. De försöker balansera kraft, hastighet och styrka. Evolutionära algoritmer hjälper till att hitta de bästa benformerna och strukturerna. Hydrauliska ben kan skicka upp till 94 % av kraften, men ingenjörer måste vara uppmärksamma på energiförlust i pumpar och ventiler. Att lägga till flexibla delar och elastiska bitar hjälper robotar att röra sig bättre. Men det gör också kontrollen svårare. Ingenjörer måste testa olika bendesigner för att se vilken som fungerar bäst för deras robot och marken.
Tips: Använd elastiska delar i benen för att lagra och frigöra energi. Detta hjälper roboten att röra sig snabbare och använda mindre energi på ojämn mark.
Synkronisering
Synkronisering säkerställer att alla fyra benen rör sig på rätt sätt. I fyrbenta robotar använder ingenjörer kontrollplaner som centrala mönstergeneratorer (CPG). CPG:er använder speciella oscillatorer för att tajma varje bens rörelse. Detta hjälper roboten att hålla en stadig gång, särskilt på slät mark.
Ibland stöter roboten på gupp eller marken förändras snabbt. Då kan synkroniseringen brytas. Ingenjörer använder Kinetic Momentum Management Algorithm (KMMA) för att åtgärda detta. KMMA låter varje ben behålla sitt eget steg och sin egen steglängd. Detta fungerar även om roboten stöter på stora gupp. På så sätt behöver roboten inte extra styrsystem. Den förblir stadig när den springer eller svänger.
Synkroniseringsplaner hjälper robotar att kontrollera hastighet, riktning och balans. Genom att hålla stegen stabila kan roboten hantera ny mark och förbli säker. Ingenjörer bör prova olika synkroniseringsplaner för att hitta den bästa för sin robot.
Obs: Kontrollera alltid hur roboten går på olika underlag. Ändra synkroniseringsinställningarna för att hålla roboten stadig och spara energi.
Distribuerad kontroll
Distribuerad styrning låter fyrbenta robotar reagera snabbt på markförändringar. Varje ben har sin egen styrenhet och sina egna sensorer. Denna konfiguration låter roboten göra val direkt vid varje ben. Roboten behöver inte skicka varje signal till en huvuddator. Detta minskar fördröjningar och hjälper roboten att hålla sig stabil.
Distribuerad styrning gör robotar starkare och effektivare, särskilt på ojämn terräng. Lokala styrslingor använder kraft- och vridmomentsensordata vid fötterna. Detta gör att roboten kan ändra sina benrörelser direkt. Om ett ben nuddar marken tidigt kan den lokala styrenheten ändra sin bana snabbt. Roboten behöver inte vänta på kommandon på hög nivå. Detta gör roboten mer självständig och bättre på att hantera överraskningar.
Ingenjörer använder distribuerad styrning för att koppla samman många sensorer och rörliga delar, som falska taggar. Detta hjälper roboten att ändra form och hålla balansen. Roboten kan använda stabila gångarter och flytta sin tyngdpunkt för att hålla sig upprätt. Flerpunktskontaktfötter, med sensorer, hjälper roboten att greppa och röra sig över hård mark.
Växelmotorsystem är viktiga för att hantera olika underlag. Högmomentställdon med planetväxlar med låg utväxling ger styrka och flexibilitet. Dessa växelmotorer låter roboten röra sig bakåt vid behov. Roboten kan reagera på yttre krafter och ändra sina rörelser. Styrplaner använder sensordata från IMU:er och ledgivare för att gissa lutning och stödyta. Roboten ändrar sedan kropp och ben för att få bästa möjliga grepp och hålla sig stadig.
Vissa fyrfotade robotar använder smarta system som Rapid Motor Adaptation (RMA). Dessa system lär sig av robotens rörelser och sensordata. Roboten kan ändra sin gång och kraft i realtid, även på ny eller hal mark. Denna blandning av smart design och kontroll hjälper robotar att hantera tuffa, föränderliga utrymmen.
Tips: Använd distribuerad styrning för att hantera sensordata vid varje ben. Detta hjälper roboten att reagera snabbare och hålla sig stadig på ojämn mark.
Leverans | Fördel för fyrfotade robotar | Exempel på implementering i instruktionsformat |
|---|---|---|
Lokala styrslingor | Snabb reaktion på terrängförändringar | Placera kontrollerna på varje ben |
Flerpunktskontaktfötter | Bättre grepp och terränganpassning | Lägg till sensorer på varje fot |
Högmomentväxelmotorer | Stark, flexibel rörelse | Använd planetväxellådor med låg utväxling |
AI-driven anpassning | Justering av gång- och kraftnivåer i realtid | Integrera RMA eller liknande system |
Genom att använda smarta benkonstruktioner, bra synkronisering och distribuerad styrning kan ingenjörer tillverka fyrbenta robotar som rör sig bra, hanterar alla typer av underlag och håller sig stabila. Dessa lösningar hjälper team att bygga robotar som är redo för verkliga jobb.
Robotförflyttningsteknik
Mekanisk design
Mekanisk design påverkar hur väl robotar rör sig. Ingenjörer arbetar med integration av kugghjulsmotorer , fjäderplacering och ramstruktur. De använder parallella fjädrar för att hjälpa motorer att utföra mindre arbete. Detta sparar energi och gör att batterierna räcker längre. Mindre motorer genererar mindre värme. Tabellen nedan listar viktiga designpunkter och hur de hjälper robotar med ben:
Hänsyn | BESKRIVNING | Inverkan |
|---|---|---|
Parallell efterlevnad (fjädrar) | Fjädrar hjälper motorer att förbruka mindre ström | Mindre motorer, mindre värme, längre batteritid |
Val av prestandamått | Välj de bästa sätten att mäta robotprestanda | Bättre motorstorlek och systemeffektivitet |
Principen för tröghetsmatchning | Matcha utväxlingsförhållandena för att balansera motorns och lastens tröghet | Snabbare och effektivare ställdonsprestanda |
Dynamisk banbelastning | Använd verkliga gångdata för att välja motorer och växellådor | Säkerställer att valen fungerar i verkliga robotrörelser |
Avvägningar med fjäderstyvhet | Balanserad fjäderstyvhet för hastighet och effektbesparing | Hitta den bästa styvheten för varje robotrörelse |
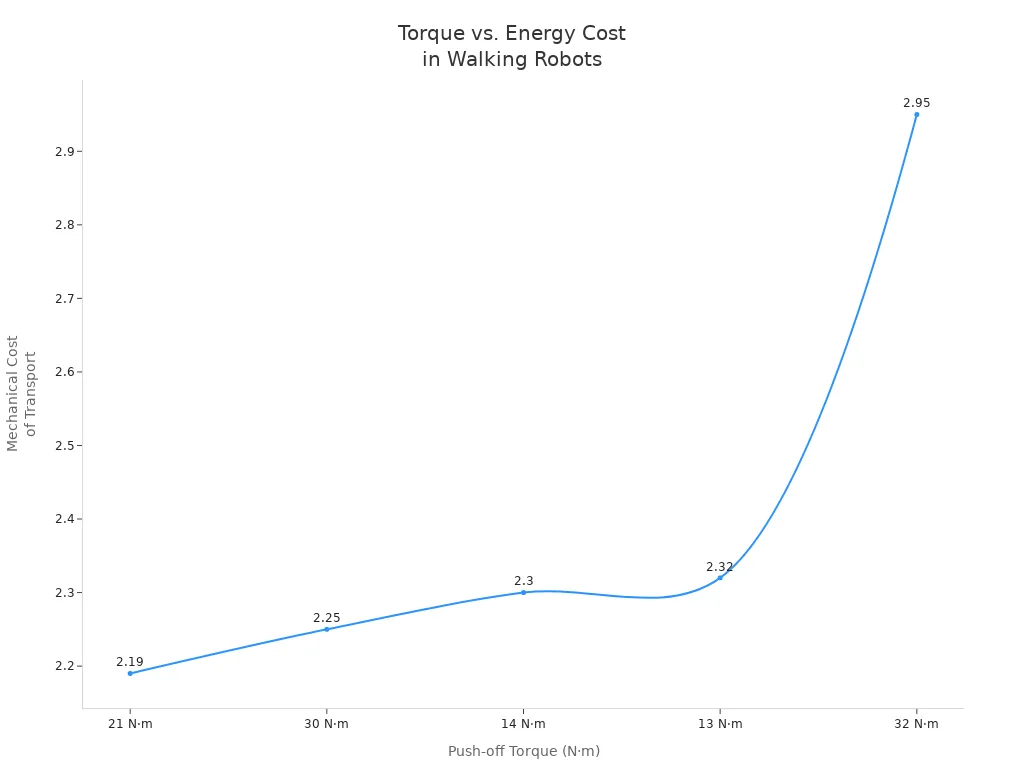
Ingenjörer måste balansera vridmoment och hastighet. Mer vridmoment gör att robotar går snabbare men förbrukar mer energi. Diagrammet nedan visar hur den mekaniska kostnaden förändras med vridmomentet:
Omkonfigurerbara ramverk hjälper robotar att utföra nya jobb. Dessa låter robotar ändra hur de rör sig för olika underlag. Modulära delar och justerbara hjul gör robotar mer flexibla och starka.
Sensorintegration
Sensorintegration hjälper robotar att gå mer exakt. Ingenjörer använder många sensorer som laserskannrar, gyroskop, accelerometrar, kraft-momentsensorer och trycksensorer. De blandar dessa sensorer med hjälp av sensorfusion. Detta kombinerar kinematik-, tröghets-, visions- och LIDAR-data för bättre tillståndsuppskattning.
Lärandebaserade strategier använder världsmodeller för att rensa sensordata. Dessa modeller hjälper robotar att hantera sensorbrus och förändringar i den verkliga världen. Ingenjörer använder bangeneratorer med sensorisk feedback. Detta låter robotar gå på ojämn mark. Trycksensorer i robotfötter ger kontaktdata. Detta hjälper till med grepp och smidig gång.
Tips: Prova kartläggningsalgoritmer och borttagning av artefakter. Dessa hjälper robotar att se marken bättre med billiga sensorer.
Kontrollalgoritmer
Kontrollalgoritmer talar om för robotar hur de ska röra sig. Ingenjörer använder flera huvudsakliga kontrollmetoder:
Kontrollalgoritm | BESKRIVNING | Styrkor | Begränsningar |
|---|---|---|---|
Centrala mönstergeneratorer | Kopiera djurrytmer för att röra benen | Adaptiv, rytmisk, bioinspirerad | Inte lika bra på svår terräng |
Model Predictive Control | Planerar åtgärder med hjälp av framtida förutsägelser | Bra på återhämtning, balanserad kontroll | Kräver mycket datorkraft |
Förstärkningslärande | Lär sig av erfarenhet att gå bättre | Hanterar problem, sparar energi | Fungerar kanske inte bra på ny mark |
GA-optimerade PID-regulatorer | Använder genetiska algoritmer för att finjustera PID | Noggrann, snabb, färre fel | Svårare att använda på riktiga robotar |
Ingenjörer blandar ofta dessa algoritmer för hybridstyrning. De använder till exempel CPG:er för grundläggande gång och MPC för balans. Detta hjälper robotar med ben att hålla sig stabila och effektiva i verkligheten.
Energy Management
Energihantering hjälper robotar att arbeta längre. Ingenjörer väljer motorer, drivenheter och styrenheter som använder mindre energi. De skriver program för att sluta slösa energi. Regelbundna kontroller ser till att alla delar fungerar bra och sparar energi. Regenerativ bromsning låter robotar få tillbaka energi när de rör sig.
Välj effektiva delar för att spara energi.
Programmera robotar så att de inte slösar energi.
Håll robotarna i gott skick för att spara energi.
Använd regenerativ bromsning för att få tillbaka energin.
Dessa steg hjälper robotar med ben att hålla längre och arbeta bättre. Bra energihantering innebär att robotar är mer effektiva, tillförlitliga och kostar mindre i drift.
Tvåbent vs fyrbent rörelse
Styrkor och svagheter
Ingenjörer tittar på tvåbenta och fyrbenta robotar för att se vilken som fungerar bäst. Varje typ har för- och nackdelar med att röra sig i den verkliga världen. Tabellen nedan visar hur de skiljer sig åt i behov av kugghjulsmotorer, balans och kontroll:
Aspect | Fyrfotad rörelse | Tvåbent rörelse |
|---|---|---|
Krav på motormoment | Behöver starkare motorer för balans och långa ben. | Använder mindre vridmoment, men kräver noggrann kontroll. |
Växelförhållande | Använder större utväxlingsförhållanden för mer kraft, men långsammare. | Hårdare kontroll förändrar hur motorer fungerar. |
Stabilitet | Fyra ben gör den stadig, kan använda starka motorer. | Två ben är mindre stadiga, kräver smart kontroll. |
Kontrollkomplexitet | Lättare att kontrollera eftersom den står bra. | Svårare att kontrollera, kräver mer datorkraft. |
Systemvikt och komplexitet | Tyngre på grund av stora motorer och kugghjul. | Lättare, men kontrollen är svårare. |
Fart | Inte lika snabbt eftersom det fokuserar på styrka. | Det går fortare, men det är svårt att hålla balansen. |
Tvåbenta robotar rör sig livligt och är lättare. Men de behöver smart kontroll för att inte falla. Fyrbenta robotar är stadigare och kan gå på ojämn mark. Men de är tyngre och inte lika snabba.
Applikationsscenarier
Tvåbenta och fyrbenta robotar används för olika jobb. Tabellen nedan visar var varje typ fungerar bäst:
Robottyp | Vanliga applikationsscenarier | Beskrivning och exempel |
|---|---|---|
Tvåfota robotar | Används för att bygga saker, reparera och utföra riskfyllda jobb. Exempel: Digitrobot. | |
Tvåfota robotar | Hjälpa människor att bli bättre, ta hand om patienter och hjälpa äldre. | |
Tvåfota robotar | Sök- och räddningsuppdrag | Gå igenom farliga platser, spillror och öppningar. Bra för kärnvapen- eller undervattensarbete. |
Tvåfota robotar | Underhållning och utbildning | Agera som roliga lärare, artister eller spelpartners. |
Fyrfotade robotar | Komplex terrängnavigering | Gå över mjukt, knasigt underlag med särskild kontroll. |
Fyrfotade robotar | Imitation av djurrörelser | Rör dig som djur och gör coola trick. |
Fyrfotade robotar | Uppgifter för rörelsemanipulation | Använd benen för att gå och utföra uppgifter samtidigt. |
Fyrfotade robotar | Forskning och utveckling | Prova nya kontrollidéer och sätt att gå på ojämn terräng. |
Tvåbenta robotar passar i platser som är gjorda för människor. Fyrbenta robotar är bättre utomhus och i svåra utrymmen.
design tips
Ingenjörer kan få robotar att gå bättre med hjälp av dessa tips:
Använd länkade delar som fyrstångsrobotar eller pantografer för att få tvåbenta robotar att röra sig bra med färre motorer.
Välj starka material som passar till var roboten ska placeras.
Välj strömförsörjningssystem tidigt så att det fungerar med motorerna.
Lägg till sensorer som hjälper roboten med sitt arbete, som sådana för att se hinder eller känna av marken.
Gör det enkelt att öppna robotens hölje för batteri- och sensorkontroller.
Testa rörliga delar innan du bygger hela roboten för att kontrollera balansen.
Använd 3D-utskrift eller CNC-fräsning för att tillverka starka, exakta delar.
Håll designen enkel, lätt att kontrollera och spara energi för bästa möjliga promenad.
Obs: Använd inte fjädrar som inte matchar, tunga motorer eller dåliga växellådor. Se upp för kontrollproblem och konstruktioner som är svåra att använda. Dessa kan göra roboten mindre stabil och mindre bekväm för människor.
En gångrobot behöver rätt kugghjulsmotorsystem och kontrollplan. Detta hjälper roboten att röra sig starkt och hålla sig stadig. Ingenjörer bör välja kontrollstrategier för varje robot och jobb. Tvåbent förflyttning fungerar bäst med adaptiv styrning. Denna typ av styrning ändrar timing, styvhet och kraft för varje steg. Fyrfotade robotar använder rytmiska kontroller för att hålla sin gång stadig. Bioinspirerade idéer, som dubbel läroplaninlärning och centrala mönstergeneratorer, hjälper tvåbenta robotar att lära sig nya sätt att gå och hantera förändringar. Ingenjörer kan få robotar att gå bättre genom att testa och finjustera nya adaptiva metoder. Gör inte vanliga misstag. Fortsätt lära dig om tvåbent förflyttning för att få bättre resultat.
FAQ
Hur kan man välja rätt kugghjulsmotor för en gångrobot?
Titta först på hur tung roboten är. Räkna hur många leder roboten har. Tänk på hur snabbt du vill att den ska röra sig. Testa olika motorer och utväxlingsförhållanden för att se vad som fungerar. Gör en tabell för att jämföra vridmoment, hastighet och effektivitet. Detta hjälper dig att välja den bästa motorn för din robot.
Vilka sensorer hjälper till att förbättra robotens gångstabilitet?
Kraftsensorer, accelerometrar och gyroskop ger direkt feedback. Dessa sensorer hjälper roboten att ändra sina steg för att hålla balansen. Ingenjörer blandar ofta data från alla sensorer för bättre resultat. Detta kallas sensorfusion.
Hur minskar man energiförbrukningen i gående robotar?
Välj motorer och växellådor som inte slösar energi. Lägg till fjädrar som stödjer robotens leder. Använd regenerativ bromsning för att spara energi när roboten saktar ner. Smarta styralgoritmer hjälper också till att använda mindre energi. Håll roboten i gott skick med regelbundna kontroller.
Vilket är det bästa sättet att testa en ny design av en gångrobot?
Börja med att testa roboten på plan mark. Lägg till hinder och ojämna punkter långsamt. Registrera vad sensorerna visar under varje test. Ändra kontrollinställningarna vid behov. Testa varje del innan du sätter ihop hela roboten. Detta hjälper dig att hitta problem tidigt.






